
فرض کنید حسگری روی میز دارید و میخواهید پیش از خواندن شتاب، مطمئن شوید میکروکنترلر با همان تراشه صحبت میکند. در این درس با دو خط I²C، رجیستر شناسهٔ ماژول ICM20602 جبرابیت را میخوانیم. ابتدا میفهمیم مقاومتهای روی سیمها چه میکنند، سپس آدرس، زمانبندی و کد را به هم وصل میکنیم. خواندن شناسه، اندازهگیری شتاب یا تأیید سلامت کامل حسگر نیست.
وضعیت اعتبارسنجی: کامپایلشده؛ پروژهٔ واقعی بدون خطا و هشدار ساخته شده است. اجرای روی برد و اندازهگیری فیزیکی هنوز انجام نشده است.
پیشنیاز: درس 9؛ کلاک و درس 13؛ UART وقفهای و مدیریت خطا. مثال برای STM32F303CBT6 با بستهٔ LQFP48 روی برد GebraBit GB100ST V2.0 است.
مفهوم باس دوسیمه و مدار خروجی درینباز
پروتکل ارتباطی I2C بر پایه دو خط سیگنال دوطرفه به نامهای SCL برای کلاک و SDA برای تبادل داده کار میکند. برخلاف خروجیهای Push-Pull که ولتاژ خط را مستقیماً به سطوح بالا یا پایین میرانند، پایههای I2C در وضعیت درینباز (Open-Drain) پیکربندی میشوند.
در این حالت، ترانزیستور داخلی میکروکنترلر فقط قادر است خط را به زمین متصل کرده و سطح صفر منطقی بسازد. برای ایجاد سطح یک منطقی، ترانزیستور خاموش شده و مقاومتهای بالاکش ولتاژ خط را به تغذیه 3.3V میرسانند. در اتصال درست، هیچ قطعهای سطح بالا را به خط تحمیل نمیکند؛ خط زمانی بالا میرود که همه آن را رها کنند. سیم زمین مشترک نیز لازم است، هرچند جزو دو خط سیگنال شمرده نمیشود.
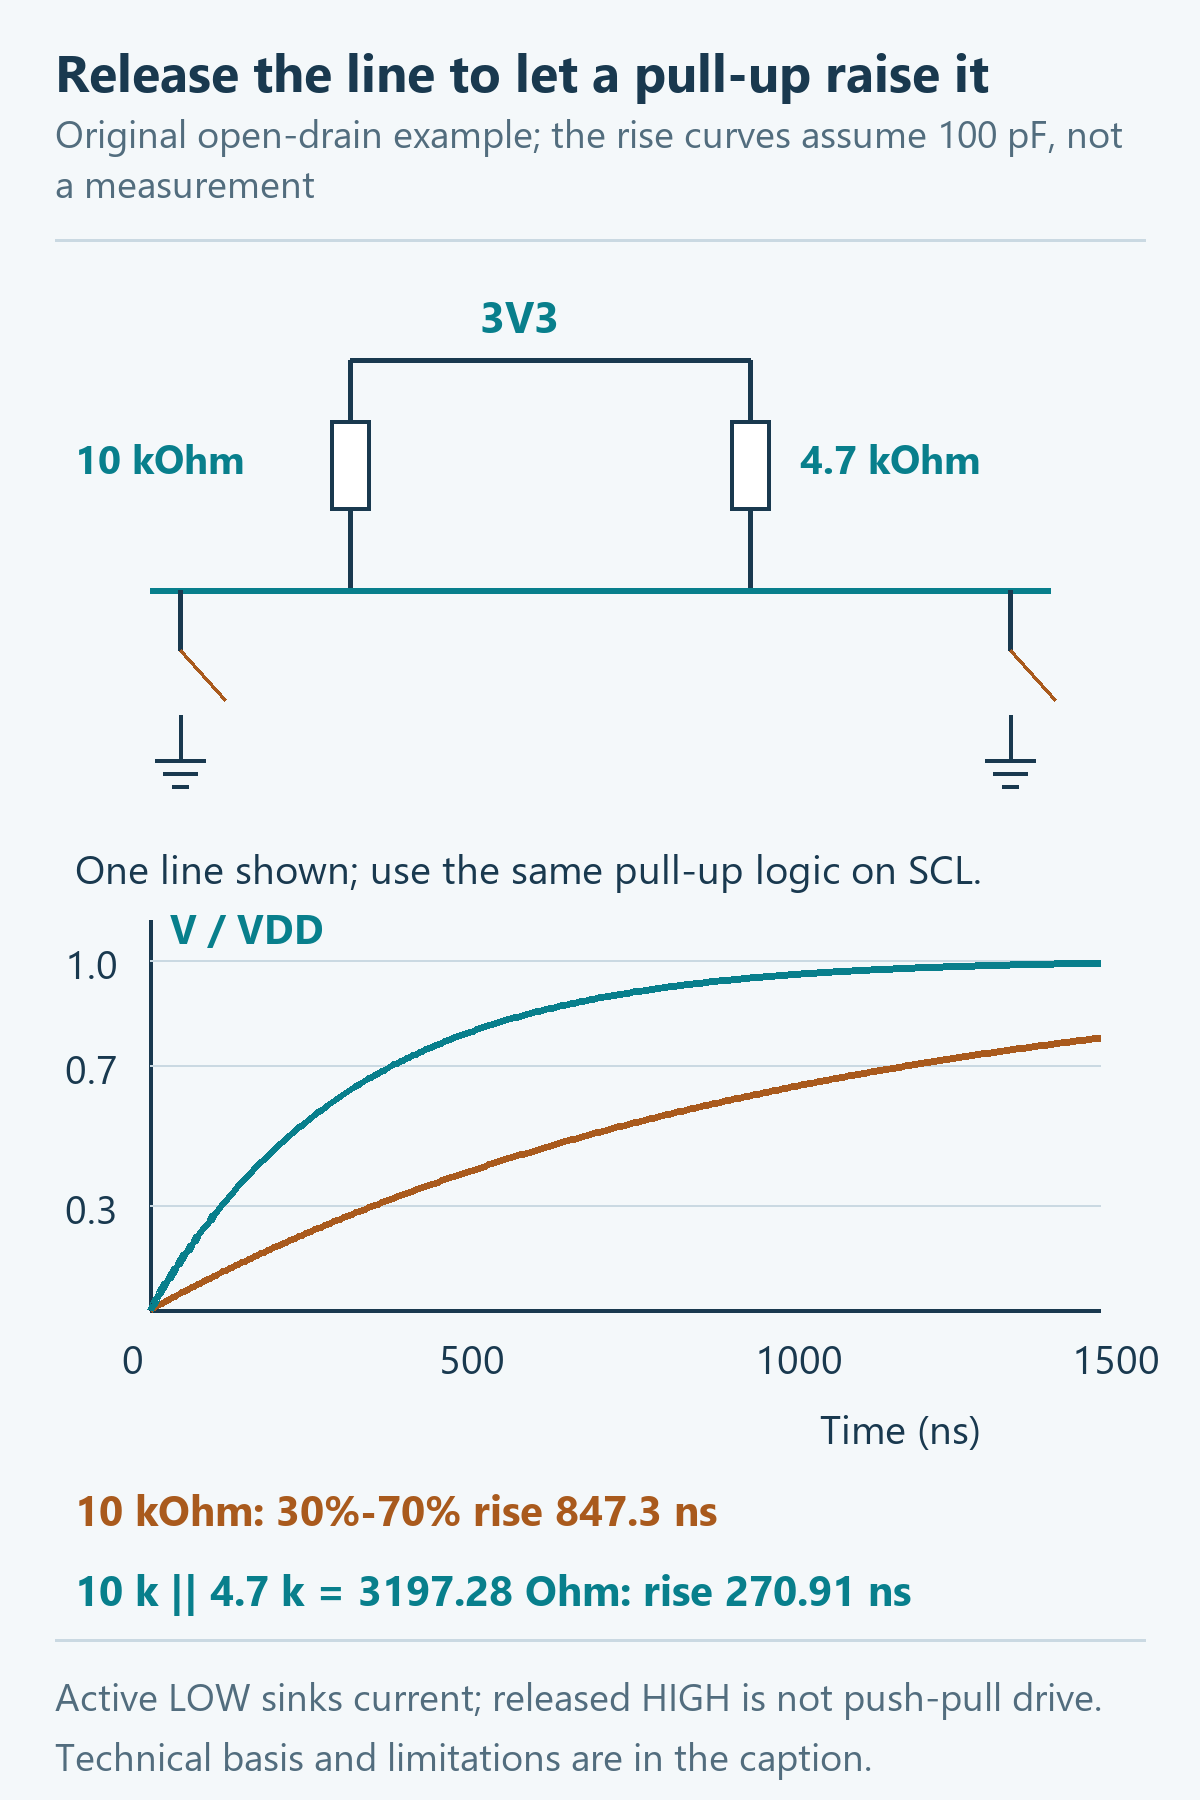
مدل مداری RC و محاسبه مقاومت بالاکش
سرعت صعود ولتاژ در خطوط باس توسط مدار مرتبه اول RC تعیین میشود. زمان صعود سیگنال از 30% تا 70% ولتاژ تغذیه با رابطه ریاضی زیر مدلسازی میشود:
tr = 0.8473 * Rp * Cb
اگر ظرفیت خازنی فرضی کل خط Cb معادل 100pF در نظر گرفته شود، مقاومت 10 kΩ نصبشده روی ماژول زمان صعود 847.3ns ایجاد میکند. افزودن مقاومت خارجی 4.7k موازی، مقدار مقاومت معادل را به 3197.28 اهم کاهش داده و زمان صعود را به 270.91ns میرساند که لبههای ولتاژ سریعتری فراهم میسازد.
در فرمول، Rp مقاومت مؤثر هر خط و Cb مجموع ظرفیت سیم، پایهها و پروب است؛ برای محاسبه بر حسب ثانیه از Ω و F استفاده کنید. در Standard-mode حد زمان صعود 1000 ns است. مقاومت خیلی کوچک نیز جریان حالت صفر را زیاد میکند: با فرض 3.3 V، ولتاژ صفر 0.4 V و توان کشیدن 3 mA، حد پایین مدل حدود 967 Ω میشود. مقدار مناسب باید هر دو شرط را برآورده کند؛ ظرفیت واقعی این مدار هنوز اندازهگیری نشده است.
Rp = (10,000 × 4,700) / (10,000 + 4,700) ≈ 3197.28 Ω
شروط آغاز، توقف و هماهنگی با کلاک
در استاندارد I2C تغییر وضعیت خط داده (SDA) در زمان بالا بودن خط کلاک (SCL) ممنوع است، مگر هنگام ارسال شروط کنترلی آغاز (START) و پایان (STOP). در تمامی مراحل ارسال بایتها، سطح منطقی SDA تنها باید در زمان پایین بودن خط کلاک تغییر کند.
شرط START با افت سطح ولتاژ SDA در زمان بالا بودن SCL شکل میگیرد. شرط STOP با جهش ولتاژ SDA به سطح بالا در زمان بالا بودن کلاک رخ میدهد. شرط آغاز مجدد نیز بدون رهاسازی باس، مالکیت خط را حفظ میکند.

آدرس 7 بیتی و مالک بیتهای ACK و NACK
پس از START، کنترلکننده 7 بیت آدرس و یک بیت جهت میفرستد: 0 برای نوشتن و 1 برای خواندن. پس از هر بایت، پالس نهم فرصت پاسخ گیرنده است. پایینکشیدن SDA یعنی ACK و رهاشدن آن در سطح بالا یعنی NACK.
در شکل 2، حسگر آدرس و شمارهٔ رجیستر را تصدیق میکند. هنگام خواندن، میکروکنترلر گیرنده است؛ پس از آخرین بایت خودش NACK میفرستد و STOP میسازد. بنابراین هر NACK خطا نیست. پاسخ به آدرس نیز فقط حضور یک قطعه را نشان میدهد و مدل آن را ثابت نمیکند.
معماری رجیستر TIMINGR در میکروکنترلر STM32F303
در میکروکنترلر STM32F303 تنظیم فرکانس و زمانبندی ارتباط بر عهده رجیستر 32 بیتی I2C_TIMINGR است. منبع کلاک هسته رابط I2C1 در این پروژه سیگنال SYSCLK با فرکانس 72MHz تعیین شده است.
این رجیستر از بخشهای پیشتقسیمکننده PRESC، تاخیرهای پایدارسازی داده SCLDEL و SDADEL و شمارندههای نیمپریود کلاک SCLH و SCLL تشکیل میشود. با فعال بودن فیلتر آنالوگ داخلی و غیرفعال بودن فیلتر دیجیتال، انتخاب SYSCLK باید در تنظیم منبع کلاک هم ثبت شود؛ صرف دانستن APB1=36 MHz کافی نیست. دورهٔ خط علاوه بر شمارندهها، به لبهها و تأخیر فیلتر و همگامسازی وابسته است.

از محاسبهٔ TIMINGR تا کد واقعی CubeMX
CubeMX امکان پیکربندی زمانبندی I²C را دارد، اما مقدار پروژهٔ همراه با یک مدل بازتولیدپذیر انتخاب و در IOC ثبت شده است؛ آن را نتیجهٔ کار با محاسبهگر گرافیکی معرفی نمیکنیم. سپس CubeMX واقعاً کد زیر را از همان IOC تولید کرده است.
با منبع 72 MHz، زمان صعود فرضی 300 ns، نزول 100 ns، فیلتر آنالوگ روشن و DNF=0، مقدار TIMING برابر 0x8041242A است: PRESC=8، SCLDEL=4، SDADEL=1، SCLH=36 و SCLL=42. تیک پیشتقسیمکننده 125 ns میشود. مدل با بازهٔ تأخیر فیلتر، دورهٔ حدود 10.556 تا 11.003 µs، یعنی حدود 90.9 تا 94.74 kHz میدهد؛ این تنظیم در کلاس 100 kHz است و اندازهگیری واقعی نیست. با تغییر کلاک، فیلتر یا بار خط، محاسبات و اندازهگیری را تکرار کنید.
گزیدهٔ خواندنی از کد واقعی تولیدشده؛ این خطوط داخل توابع موجود هستند و برای بازتعریف تابع یا چسباندن در USER CODE نیستند.
Core/Src/main.c — SystemClock_Config
PeriphClkInit.I2c1ClockSelection = RCC_I2C1CLKSOURCE_SYSCLK;Core/Src/i2c.c — MX_I2C1_Init
  hi2c1.Instance = I2C1;
  hi2c1.Init.Timing = 0x8041242A;
  hi2c1.Init.OwnAddress1 = 0;
  hi2c1.Init.AddressingMode = I2C_ADDRESSINGMODE_7BIT;
  hi2c1.Init.DualAddressMode = I2C_DUALADDRESS_DISABLE;
  hi2c1.Init.OwnAddress2 = 0;
  hi2c1.Init.OwnAddress2Masks = I2C_OA2_NOMASK;
  hi2c1.Init.GeneralCallMode = I2C_GENERALCALL_DISABLE;
  hi2c1.Init.NoStretchMode = I2C_NOSTRETCH_DISABLE;
  if (HAL_I2C_Init(&hi2c1) != HAL_OK)
  {
    Error_Handler();
  }

  /** Configure Analogue filter
  */
  if (HAL_I2CEx_ConfigAnalogFilter(&hi2c1, I2C_ANALOGFILTER_ENABLE) != HAL_OK)
  {
    Error_Handler();
  }

  /** Configure Digital filter
  */
  if (HAL_I2CEx_ConfigDigitalFilter(&hi2c1, 0) != HAL_OK)
  {
    Error_Handler();
  }
این انتخاب محافظهکارانه، در مدل با لبههای بسیار سریع نیز سقف حدود 98.47 kHz میدهد. فرکانس دقیق 100 kHz هدف تضمینشده نیست؛ شرط حد بالای Standard-mode و زمانهای داده باید همراه بار واقعی بررسی شود.
سیمبندی GB100ST و ماژول GB304IM
طبق شکل 4، PB8 را به SCL و PB9 را به SDA ماژول وصل کنید؛ نقش هر دو I2C1 با AF4 و خروجی Open-drain است. شمارههای 45 و 46 مربوط به پایههای بستهٔ LQFP48 هستند، نه شمارهٔ هدر برد. PB6 روی برد به LED وصل است و در این پروژه خط باس نیست.
خروجی 3V3 و GND برد را به ورودی 3V3 و GND ماژول وصل کنید. هر دو انتخابگر VDD SEL و VDIO SEL روی 3V3 باشند. ماژول دو مقاومت 10 kΩ بالاکش دارد؛ برای مثال مدل این درس، یک مقاومت خارجی 4.7 kΩ از هر خط به 3V3 موازی آن میشود. پیش از روشنکردن، نام نتها و جهت واقعی برد را با شماتیک تطبیق دهید؛ قرارگرفتن خودکار دو برد روی هم فرض نشده است.

تطبیق سطوح ولتاژ و وضعیت جامپرهای ماژول
ماژول حسگر GebraBit ICM20602 دارای جامپرهای لحیمی جهت پیکربندی است. سلکتورهای VDD و VDIO باید حتماً روی وضعیت 3.3V تنظیم شوند، زیرا این برد فاقد رگولاتور 5V یا مبدل سطح خودکار است و اعمال ولتاژ بالاتر به حسگر آسیب میرساند.
جامپرهای پروتکل روی حالت I2C قرار گرفته و پین انتخابی AD0 با اتصال به زمین، آدرس پایه حسگر را روی 0x68 تثبیت میکند. بازبینی پیوستگی مسیرها روی سختافزار پیش از اتصال مدار از بروز خطاهای ناخواسته جلوگیری میکند.
آدرس 7 بیتی در برابر پارامتر شیفتیافتهٔ HAL
در پروتکل I2C آدرس فیزیکی حسگر 7 بیتی بوده و در چیدمان AD0=GND این مثال برابر 0x68 است؛ با AD0 بالا، 0x69 میشود. با این حال، توابع کتابخانه HAL آدرس را به صورت یک بایت شیفتیافته به چپ (ضرب در 2) دریافت میکنند؛ بنابراین پارامتر ورودی مقدار 0xD0 خواهد بود.
توابع کتابخانه بر اساس نوع عملیات خواندن یا نوشتن، بیت کمارزش را به 1 یا 0 تغییر داده و روی خط ارسال میکنند. توجه داشته باشید که رجیستر شناسه سنسور (0x75) آدرس باس نیست، بلکه زیرآدرس حافظه داخلی قطعه است.
خواندن رجیستر با Mem_Read و تفاوت انتقالهای جدا
تابع HAL_I2C_Mem_Read با آدرس رجیستر 8 بیتی، ابتدا نشانی 0x75 را میفرستد، سپس با Repeated START جهت را عوض میکند و یک بایت میخواند. مقدار مورد انتظار WHO_AM_I برابر 0x12 است؛ این مقدار هنوز روی برد مشاهده نشده است.
در Master_Transmit، ارسال شمارهٔ رجیستر میتواند با STOP تمام شود. دریافت جداگانه پس از آن یک START تازه دارد. مجازبودن این روش به قطعه بستگی دارد؛ نمیتوان گفت STOP همیشه اشارهگر حسگر را پاک میکند. شکل 5 تفاوت قابها را نشان میدهد. در پروژه، وضعیت ارسال اشارهگر و خواندن شناسه جدا ثبت میشوند. کد کاربر و جای آن در بلوکهای USER CODE در ادامه مشخص است.
تابع واقعی زیر در بلوک موجود USER CODE 4 فایل Core/Src/main.c قرار دارد. گزیده مستقل نیست؛ اعلانها، ماکروها، handle، اسکن و حلقهٔ اصلی در پروژهٔ کامل همراهاند. همان تابع را دوباره تعریف نکنید.
static void Read_Identity(void)
{
  identity_ok = 0U;
  who_am_i = 0U;
  read_status = HAL_ERROR;
  read_error = 0U;
  if (target_address == 0U) { return; }
  uint16_t address = (uint16_t)(target_address << 1U);
  uint8_t pointer = WHO_AM_I_REG;
  /* Demonstrate a subaddress-only write; this call ends with STOP. */
  HAL_StatusTypeDef status = HAL_I2C_Master_Transmit(&hi2c1, address,
      &pointer, 1U, I2C_TRANSFER_TIMEOUT_MS);
  pointer_status = (uint32_t)status;
  pointer_error = HAL_I2C_GetError(&hi2c1);
  if (status != HAL_OK) { read_failures++; return; }
  /* Mem_Read itself supplies subaddress + repeated START + read. */
  uint8_t value = 0U;
  status = HAL_I2C_Mem_Read(&hi2c1, address, WHO_AM_I_REG,
      I2C_MEMADD_SIZE_8BIT, &value, 1U, I2C_TRANSFER_TIMEOUT_MS);
  read_status = (uint32_t)status;
  read_error = HAL_I2C_GetError(&hi2c1);
  if (status != HAL_OK) { read_failures++; return; }
  who_am_i = value;
  if (value == WHO_AM_I_EXPECTED)
  {
    identity_ok = 1U;
    HAL_GPIO_TogglePin(USER_LED_GPIO_Port, USER_LED_Pin);
  }
  else { identity_mismatch++; }
}
در این پروژه Master_Transmit فقط شمارهٔ رجیستر را مینویسد؛ دریافت اصلی با Mem_Read انجام میشود، نه Master_Receive. پس ثبت کل حلقه روی ابزار ممکن است ابتدا نوشتن مستقل همراه STOP و بعد قاب کامل Mem_Read را نشان دهد.

اسکن محدود و معنی خطاهای HAL
اسکنر، فقط روی باس حسگر شناختهشده، بازهٔ 0x08 تا 0x77 را با HAL_I2C_IsDeviceReady و تلاش و مهلت محدود بررسی میکند. اسکن باس ناشناخته ممکن است روی بعضی قطعات اثر جانبی داشته باشد. پس از یافتن آدرس، شناسه را نیز بخوانید؛ ACK به تنهایی تشخیص نوع قطعه نیست.
هم وضعیت برگشتی HAL و هم ErrorCode و سطح واقعی SCL/SDA را ثبت کنید. در نسخهٔ حاضر، پایان تلاشهای IsDeviceReady پس از NACK میتواند HAL_ERROR با بیت TIMEOUT بدهد؛ این بیت بهتنهایی اثبات قفل فیزیکی خط نیست. در انتقال رجیستری، NACK میتواند AF ثبت کند. بعضی انتظارهای BUSY نیز HAL_ERROR با خطای زمان میدهند، نه لزوماً HAL_TIMEOUT. مهلتهای HAL به پیشروی SysTick نیاز دارند؛ انتقال مسدودکننده را در وقفه اجرا نکنید.
بازیابی محدود باس قفلشده
اگر یک قطعه SDA را پایین نگه دارد، ریست کنترلکنندهٔ میکروکنترلر لزوماً آن را آزاد نمیکند. شکل 6 مسیر بازیابی را فقط برای باس تککنترلکننده و بدون انتقال وقفهای یا DMA فعال نشان میدهد: رابط غیرفعال، پایهها Open-drain و هر دو خط رها میشوند.
ابتدا بالا رفتن واقعی SCL در یک مهلت محدود بررسی میشود. اگر SCL پایین ماند، عملیات شکست میخورد؛ هرگز آن را Push-pull به سطح بالا نرانید. اگر SCL آزاد و SDA پایین باشد، حداکثر 9 پالس و در صورت امکان STOP ساخته میشود. سپس AF4، مقداردهی اولیه و فیلترها برمیگردند، آزادبودن خطوط بررسی میشود. هر درخواست دستی یک تلاش بازیابی و یک اسکن دوباره دارد. این روش تضمین بازیابی نیست؛ خطای خارجی ماندگار باید جدا بررسی شود.
در برنامهٔ همراه، recovery_request=1 در پنجرهٔ متغیرهای دیباگر یک نوبت Bus_Clear و اسکن دوباره درخواست میکند. rescan_request=1 فقط اسکن را تکرار میکند. هر خطا خودکار به بازیابی باس تبدیل نمیشود و هر نوبت بازیابی نیز محدود است.

آزمایش پیشنهادی؛ از اسکن تا مشاهدهٔ قاب
ابتدا روی همان باس شناختهشده، مدار و انتخابگرها را بررسی و پروژه را پروگرام کنید. در پنجرهٔ متغیرهای دیباگر، scan_ack، target_address، who_am_i و identity_ok را ببینید. انتظار آدرس 0x68 با AD0 پایین و شناسهٔ 0x12 را پیشبینی کنید؛ اینها نتیجهٔ مشاهدهشدهٔ ما نیستند. وضعیتهای pointer_status، read_status و ErrorCodeهای جدا، خطای نوشتن اشارهگر را از خواندن جدا میکنند.
روی تحلیلگر منطقی یا اسیلوسکوپ، SCL و SDA را با زمین مشترک و ورودی مناسب 3.3 V ثبت کنید. تعداد پالسها، ACK قطعه، Repeated START، NACK نهایی میکروکنترلر و STOP را با شکل 2 تطبیق دهید. زمان صعود واقعی و دورهٔ خط را در کاربرگ بنویسید و با فرضهای مدل مقایسه کنید. شناسه هر حدود 500 ms خوانده میشود؛ تأخیر انتقال هم به زمان حلقه اضافه میشود. اجرای برد، لاگ واقعی و ثبت شکلموج هنوز انجام نشدهاند.
خودآزمایی با پاسخ
پرسش 1: چرا در باس I2C از پایههای خروجی Push-Pull استفاده نمیشود؟
پاسخ: چون چند قطعه ممکن است یک خط مشترک را پایین بکشند. اگر یک خروجی Push-pull همزمان سطح بالا را تحمیل کند، دو خروجی با هم درگیر میشوند. Open-drain همراه بالاکش این تعارض را در سیمبندی درست حذف میکند؛ سیمبندی غلط همچنان خطرناک است.
پرسش 2: شرط آغاز مجدد (Repeated START) چه نقشی در خواندن رجیستر حسگر دارد؟
پاسخ: جهت تبادل را بدون STOP از نوشتن شمارهٔ رجیستر به خواندن عوض میکند. در نتیجه باس میان این دو مرحله آزاد نمیشود. روش STOP و START جدا نیز برای بعضی قطعات مجاز است؛ انتخاب باید با پروتکل همان حسگر سازگار باشد.
پرسش 3: علت تفاوت مقدار آدرس در توابع کتابخانه HAL با مقدار درجشده در دیتاشیت چیست؟
پاسخ: دیتاشیت آدرس 7 بیتی قطعه مانند 0x68 را مشخص میکند، اما توابع HAL این پارامتر را با یک بیت شیفت به چپ (مقدار 0xD0) دریافت میکنند تا بیت کمارزش بایت برای تعیین جهت خواندن یا نوشتن توسط درایور استفاده شود.
پرسش 4: در صورت قفل ماندن خط SDA توسط حسگر، چرا ریست داخلی میکروکنترلر موثر نیست؟
پاسخ: قطعهٔ خارجی ممکن است هنوز در میانهٔ انتقال باشد یا خط به علت دیگری پایین مانده باشد. ریست کنترلکننده، آن قطعه یا اتصال فیزیکی را تغییر نمیدهد. بررسی سطح SCL/SDA و بازیابی محدود لازم است؛ پالسدادن همواره کافی نیست.
پرسش 5: چرا جمع SCLH و SCLL، دورهٔ دقیق باس را نمیدهد؟
پاسخ: هر فیلد با یک واحد افزوده و تیک پیشتقسیمکننده حساب میشود، اما لبههای واقعی، فیلتر و همگامسازی هم زمان میبرند. مدل پروژه این فرضها را ثبت میکند. دورهٔ نهایی روی سیم باید با ابزار اندازهگیری بررسی شود.
پرسش 6: چرا مقدار خواندهشده از رجیستر WHO_AM_I با آدرس فیزیکی حسگر متفاوت است؟
پاسخ: آدرس 0x68 قطعه را روی باس انتخاب میکند، 0x75 شمارهٔ رجیستر داخل آن است و 0x12 محتوای مورد انتظار آن رجیستر است. شناسه، مدل تراشه را بررسی میکند و اثبات سلامت تمام بخشها یا فعالبودن نمونهبرداری حسگر نیست.
تمرینهای مرحلهای
تمرین 1؛ محاسبه زمان صعود با تغییر خازن خط
زمان صعود خط را با فرض خازن خط معادل 150pF برای دو حالت مقاومت 10k و مقاومت موازی 4.7k با رابطه ریاضی محاسبه کنید.
معیار بررسی: با 150 pF، مقاومت 10 kΩ حدود 1270.95 ns و مقاومت موازی حدود 406.36 ns میدهد. دومی از حد 1000 ns پایینتر است، اما از فرض 300 ns پروژه میگذرد؛ زمانبندی، بهویژه زمان آمادهسازی داده، باید دوباره محاسبه و اندازهگیری شود. صرف این محاسبه تأیید عملکرد مدار نیست.
تمرین 2؛ محاسبه آدرس باس در وضعیت اتصال به تغذیه
با فرض تغییر جامپر AD0 و اتصال آن به سطح ولتاژ 3.3V، آدرس 7 بیتی و مقدار هشتبیتی ورودی تابع HAL را استخراج کنید.
معیار بررسی: بررسی کنید که آدرس پایه به 0x69 تغییر یافته و مقدار شیفتیافته به چپ ارسالی به توابع کتابخانه برابر 0xD2 شود.
تمرین 3؛ ترسیم مراحل الگوریتم آزادسازی خط داده
فلوچارت بازیابی خط قفلشده SDA را با شمارش حداکثر 9 پالس کلاک دستی روی پایه SCL به صورت گامبهگام ترسیم کنید.
معیار بررسی: اطمینان حاصل کنید که شرط توقف نهایی تنها پس از رها شدن خط SDA به سطح منطقی یک ارسال گردد.
منابع و نسخهٔ ساخت
| مرجع | کاربرد در درس |
|---|---|
| DS9118 Rev 14 | مشخصات STM32F303CB، پایهها و شرایط الکتریکی |
| RM0316 | سازوکار واحدها و رجیسترهای همین خانواده |
| ES0204 Rev 11 | محدودیتهای سیلیکون و شرایط کاربرد راهکارها |
| GebraBit GB100ST Schematic V2.0 | مدار برد، دکمه، LED، کلاک و تغذیه |
| ICM-20602 DS-000176 Rev 1.1 | آدرس، WHO_AM_I، قرارداد رابط و راهاندازی حسگر |
| GebraBit ICM20602 GB304IM Schematic V2.0 | انتخابگرها، تغذیه، نام نتها و مقاومتهای ماژول |
| UM10204 Rev 7 | Open-drain، قاب، محدودیت صعود و بازیابی باس |
| AN4235 Rev 2 | روابط زمانبندی I²C با فیلتر و کلاک |
| stm32f3xx_hal_i2c.c | رفتار HAL در commit مشخص 953955a |
| stm32f3xx_hal_i2c_ex.c | رفتار HAL در commit مشخص 953955a |
ساخت واقعی با CubeMX 6.14.0 و DB 6.0.140، بستهٔ CubeF3 V1.11.6 و GCC 13.2.1 در مسیر CMake انجام شده است. گزینههای ساخت Debug شامل -O0 -g3 -Wall -Werror هستند. commit بسته 663d2ba و commit HAL 953955a است؛ شناسههای کامل، گزارش و هش فایلها در بسته آمدهاند. اجرای رابط گرافیکی IDE، پروگرام و آزمون فیزیکی در گزارش ساخت ادعا نشده است.
دانلود فایلهای همراه درس 26
بسته شامل پروژهٔ واقعی با IOC و سورس، خروجیهای ELF/MAP و گزارش ساخت، مدل محاسباتی، کاربرگ آزمایش، مجوزها و 6 تصویر همراه اسکریپت قابل ویرایش است. ابتدا ZIP را استخراج و README را بخوانید. اجرای روی برد و اندازهگیریها هنوز انجام نشدهاند.