
وضعیت اعتبارسنجی: 1 پروژهٔ واقعی با CubeMX 6.14.0، DB 6.0.140 و CubeF3 1.11.6 تولید و با GCC 13.2.1 در ساخت پاک Debug با -O0 -g3 -Wall -Werror بدون خطا و هشدار کامپایل شده است. 2 بررسی مدل یا فایل اجرایی انجام شده است. پروگرام، اجرای برد، محیط گرافیکی CubeIDE و اندازهگیری واقعی انجام نشدهاند؛ 6 شکل این مقاله نمودار تألیفی یا مدلاند و شاهد آزمایش سختافزاری نیستند.
پیشنیاز: درس 16. ترتیب این آموزش مطابق سند سفارش دوره است.
مسئله: زمان تابع را از کجا بدانیم؟
میخواهیم یک تابع محاسباتی را اجرا کنیم و بدانیم چه زمانی گرفته است، بدون آنکه برای هر آزمایش تایمر را صفر و متوقف کنیم. TIM2 آزادانه میشمارد؛ پیش و پس از کار، CNT را میخوانیم و اختلاف میگیریم. برای مقایسهٔ وضوح، شمارندهٔ سیکل DWT هسته را هم میخوانیم. عددی که از این روش به دست میآید، زمان تابع خالص و بدون سربار نیست و هنوز باید روی برد اندازهگیری شود.
Polling یعنی نرمافزار وضعیت را با خواندن بررسی کند. این بررسی میتواند روی CNT یا یک پرچم مانند UIF باشد؛ Polling الزاماً فقط انتظار سرریز نیست. وقتی برای تأخیر در یک حلقه منتظر CNT میمانیم، CPU در آن بازه مشغول است؛ استفاده از تایمر این انتظار نرمافزاری را نامسدودکننده نمیکند.
پروژهٔ واقعی gebrabit_lesson17_polling برای STM32F303CBT6 روی GB100ST V2.0 است. TIM2 با کلاک داخلی 72MHz، PSC=71، ARR=4294967295، مد Up و preload فعال کار میکند؛ هیچ IRQ یا کانال خارجی برای TIM2 فعال نیست. SysTick مبنای HAL باقی است. فایل همراه خروجی CMake است؛ برای مسیر CubeIDE باید IOC را در CubeMX مستقل باز و در پوشهای جدا خروجی STM32CubeIDE تولید و وارد کنید. این مسیر گرافیکی اجرا نشده است.
TIM2 آزادگرد و تفاضل پیمانهای
چرا ARR کامل انتخاب شد؟
برای TIM2 از کل دامنهٔ32 بیتی استفاده میکنیم؛ اعداد 0 تا 4294967295 را طی میکند و بعد به 0 برمیگردد. اختلاف دو uint32_t نیز به پیمانهٔ2^32 تعریف میشود. اگر شروع 0xFFFFFFF0 و پایان 0x00000020 باشد، اختلاف بدون علامت 48 است. با تیک اسمی 1us، مدل فاصله 48us را میدهد؛ به شرط آنکه فاصلهٔ واقعی کمتر از یک دور کامل باشد.
دو قرائت بهتنهایی تعداد دورهای کامل را مشخص نمیکنند. اگر یک دور کامل اضافه گذشته باشد، همان دو عدد دیده میشوند. عبارت «حتی با یک بار عبور از صفر» فقط وقتی درست است که کل فاصله کمتر از دورهٔ کامل باشد. برای ARR کوچکتر، پیمانهٔ شمارنده ARR+1 است و دیگر تفریق طبیعی uint32_t بهتنهایی راهحل عمومی نیست؛ باید با پیمانهٔ واقعی و حسابی با ظرفیت کافی محاسبه یا سرریزها را جدا ثبت کرد.
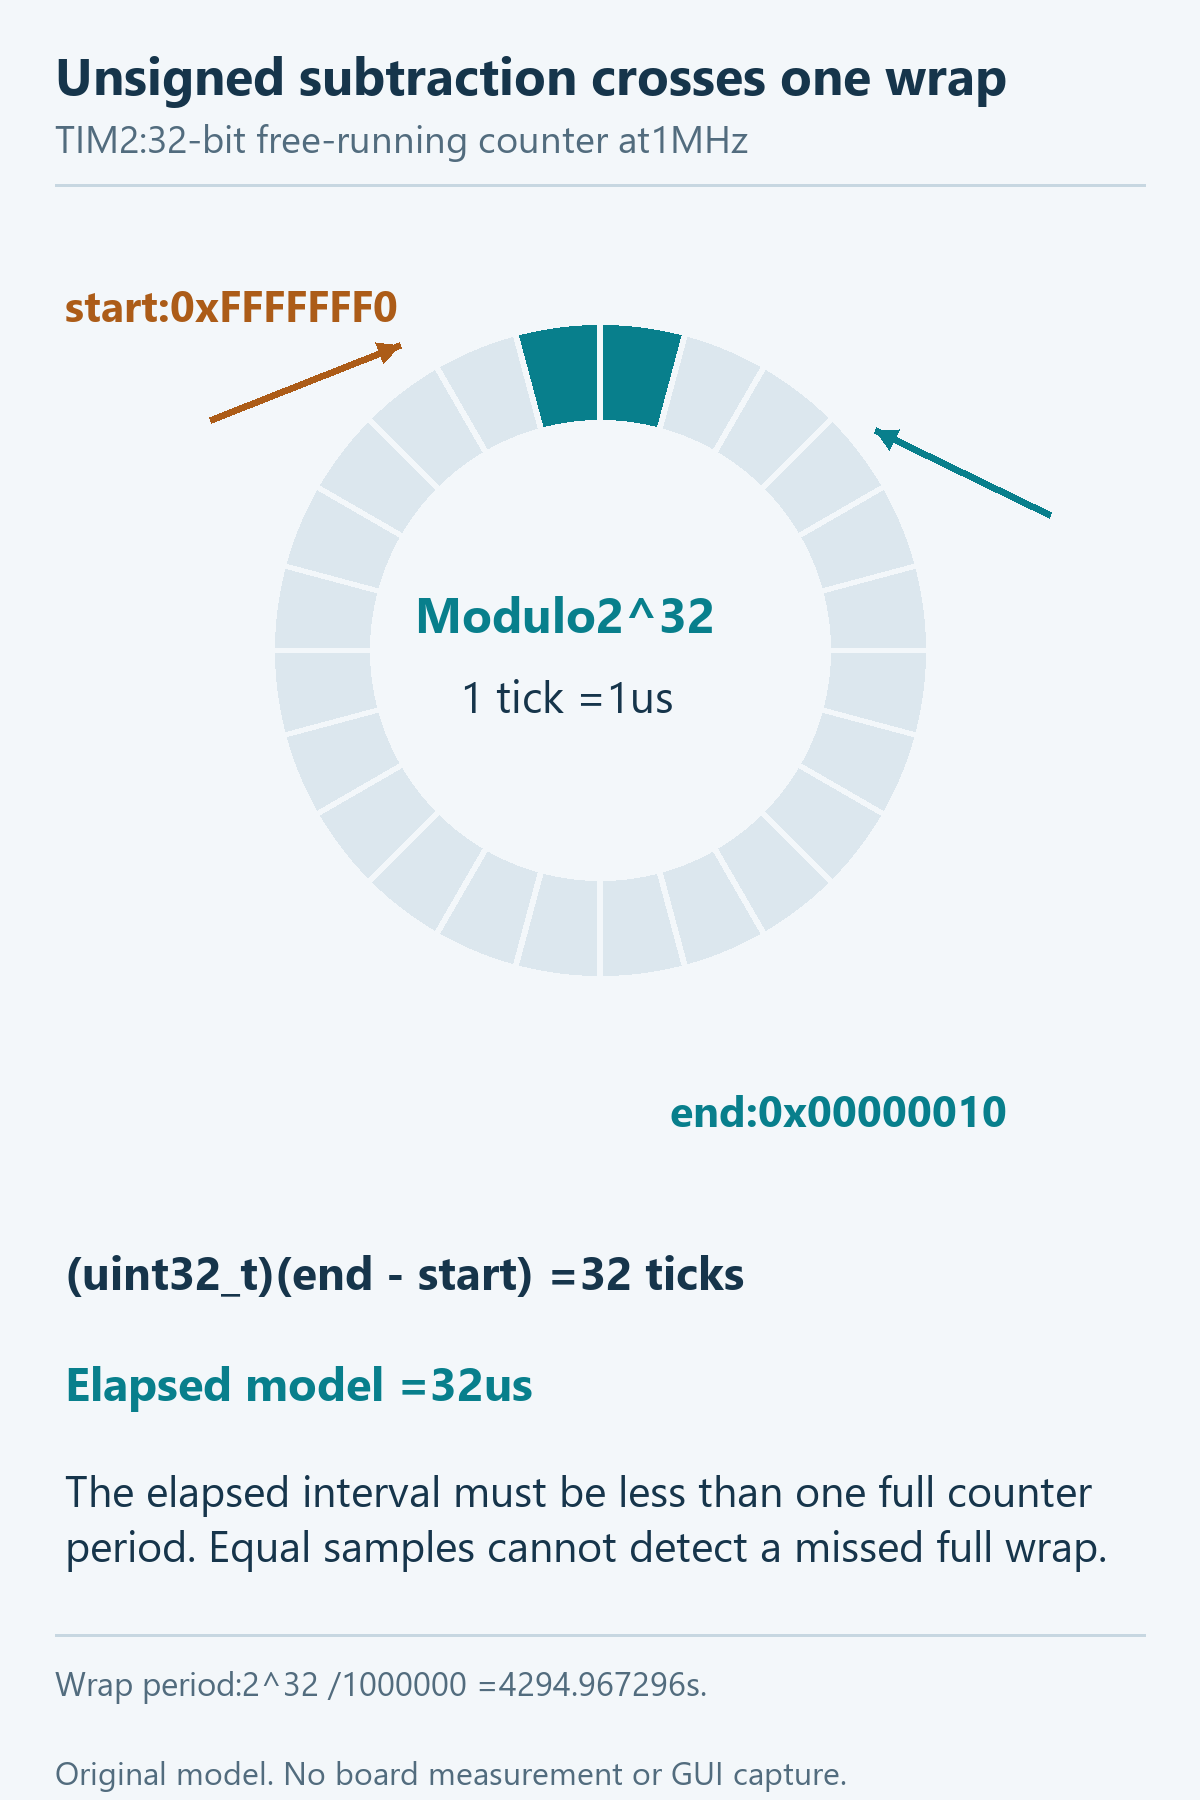
محاسبهٔ تیک و دامنه
کلاک پایهٔ دوره HSE=8MHz، PREDIV=/1، PLL×9، SYSCLK/HCLK=72MHz، APB1=/2 و APB2=/1 با Flash=2WS است. TIM2 روی APB1 قرار دارد؛ PCLK1=36MHz اما چون مقسم 2 است، مسیر تایمر 72MHz میشود. PSC تایمر 2 شانزدهبیتی است، هرچند CNT/ARR آن 32 بیتیاند.
f_tick = 72000000 / (71 + 1) = 1000000Hz
T_wrap = (4294967295 + 1) / 1000000 = 4294.967296s
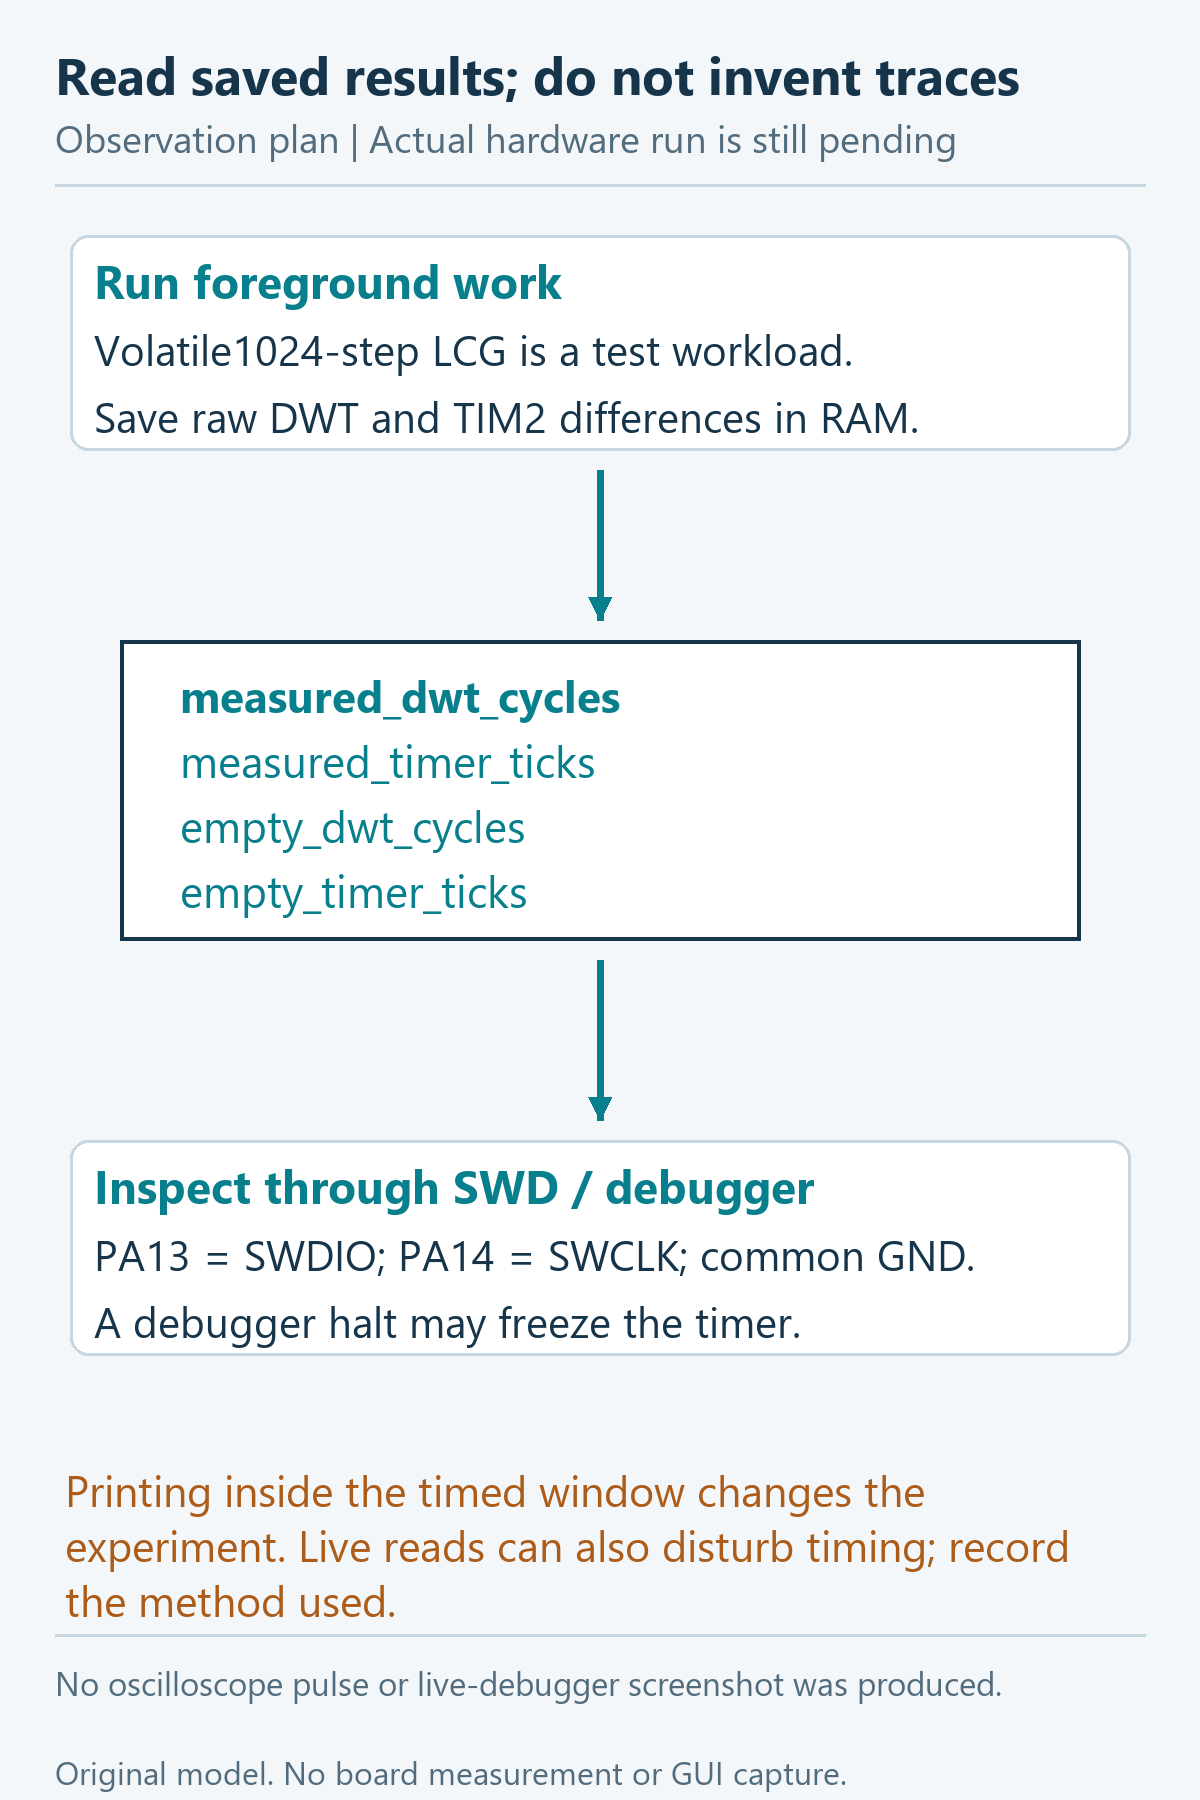
این مدت حدود 71.58 دقیقه، دامنهٔ یک دور با کلاک اسمی است؛ مجوز اندازهگیری بیقید همهٔ بازههای طولانی نیست. تغییر کلاک، توقف تایمر یا debug، فرض اندازهگیری را عوض میکند. در پروژهٔ17 برخلاف آزمایش 16، freeze تایمر 2 هنگام halt صریحاً فعال نشده است؛ بنابراین توقف و گامبهگام را جزو روش معتبر مقایسه نگیرید.
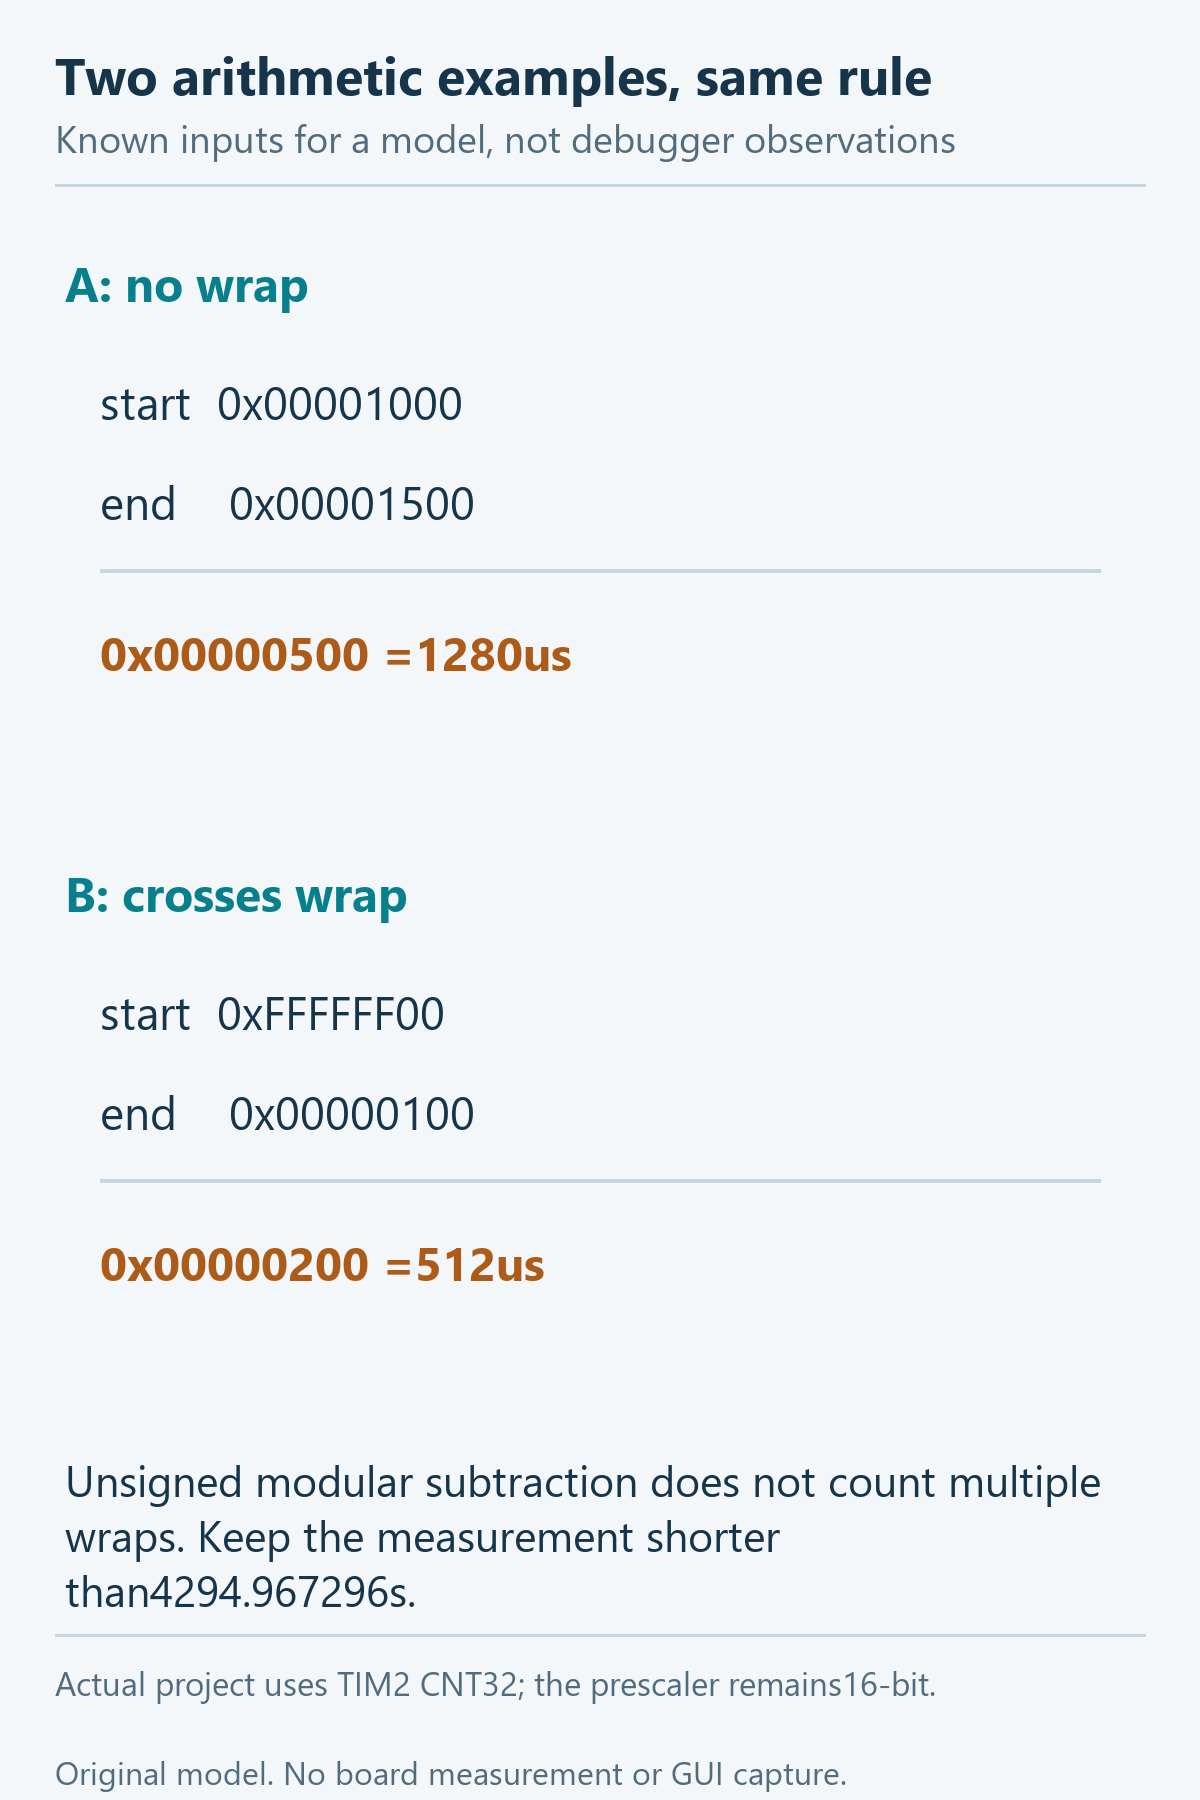
پرچم UIF، رخداد UG و پاککردن W0C
در راهاندازی واقعی، HAL_TIM_Base_Init از TIM_Base_SetConfig استفاده میکند؛ مقدار ARR/PSC را مینویسد و با UG مقدارها را اعمال میکند. در پیکربندی عادی این پروژه، این Update اولیه میتواند UIF را یک کند. پس UIF=1 الزاماً نشان نمیدهد یک دور شمارنده از آغاز شمارش گذشته است؛ منشأ رخداد را باید دانست.
برای آشکارشدن موضوع، USER CODE2 یک بار دیگر HAL_TIM_GenerateEvent با TIM_EVENTSOURCE_UPDATE را در حالت توقف تایمر فراخوانی و برگشت HAL_OK را بررسی میکند. update_flag_before_clear و update_flag_after_clear مقدار پرچم را قبل و بعد نگه میدارند. انتظار به ترتیب 1 و 0 است، اما هنوز مشاهده نشده است. سپس CNT صفر و HAL_TIM_Base_Start اجرا میشود؛ نمونهٔ UIF از این مرحلهٔ آغاز است و حلقهٔ اصلی منتظر سرریز 71 دقیقهای نمیماند.
UIF از نوع پاکشونده با نوشتن 0 است. ماکروی واقعی __HAL_TIM_CLEAR_FLAG مکمل ماسک را در SR مینویسد؛ برای UIF صفر و برای بیتهای دیگر 1 نوشته میشود. این روش از خواندن/تغییر/نوشتن SR پرهیز میکند که میتواند یک پرچم تازهرسیده را ناخواسته پاک کند. معنای بیتها را با عملگرهای معمول RAM یکی نگیرید. UIF فقط یک بیت است و تعداد چند سرریز رویهمافتاده را ثبت نمیکند.
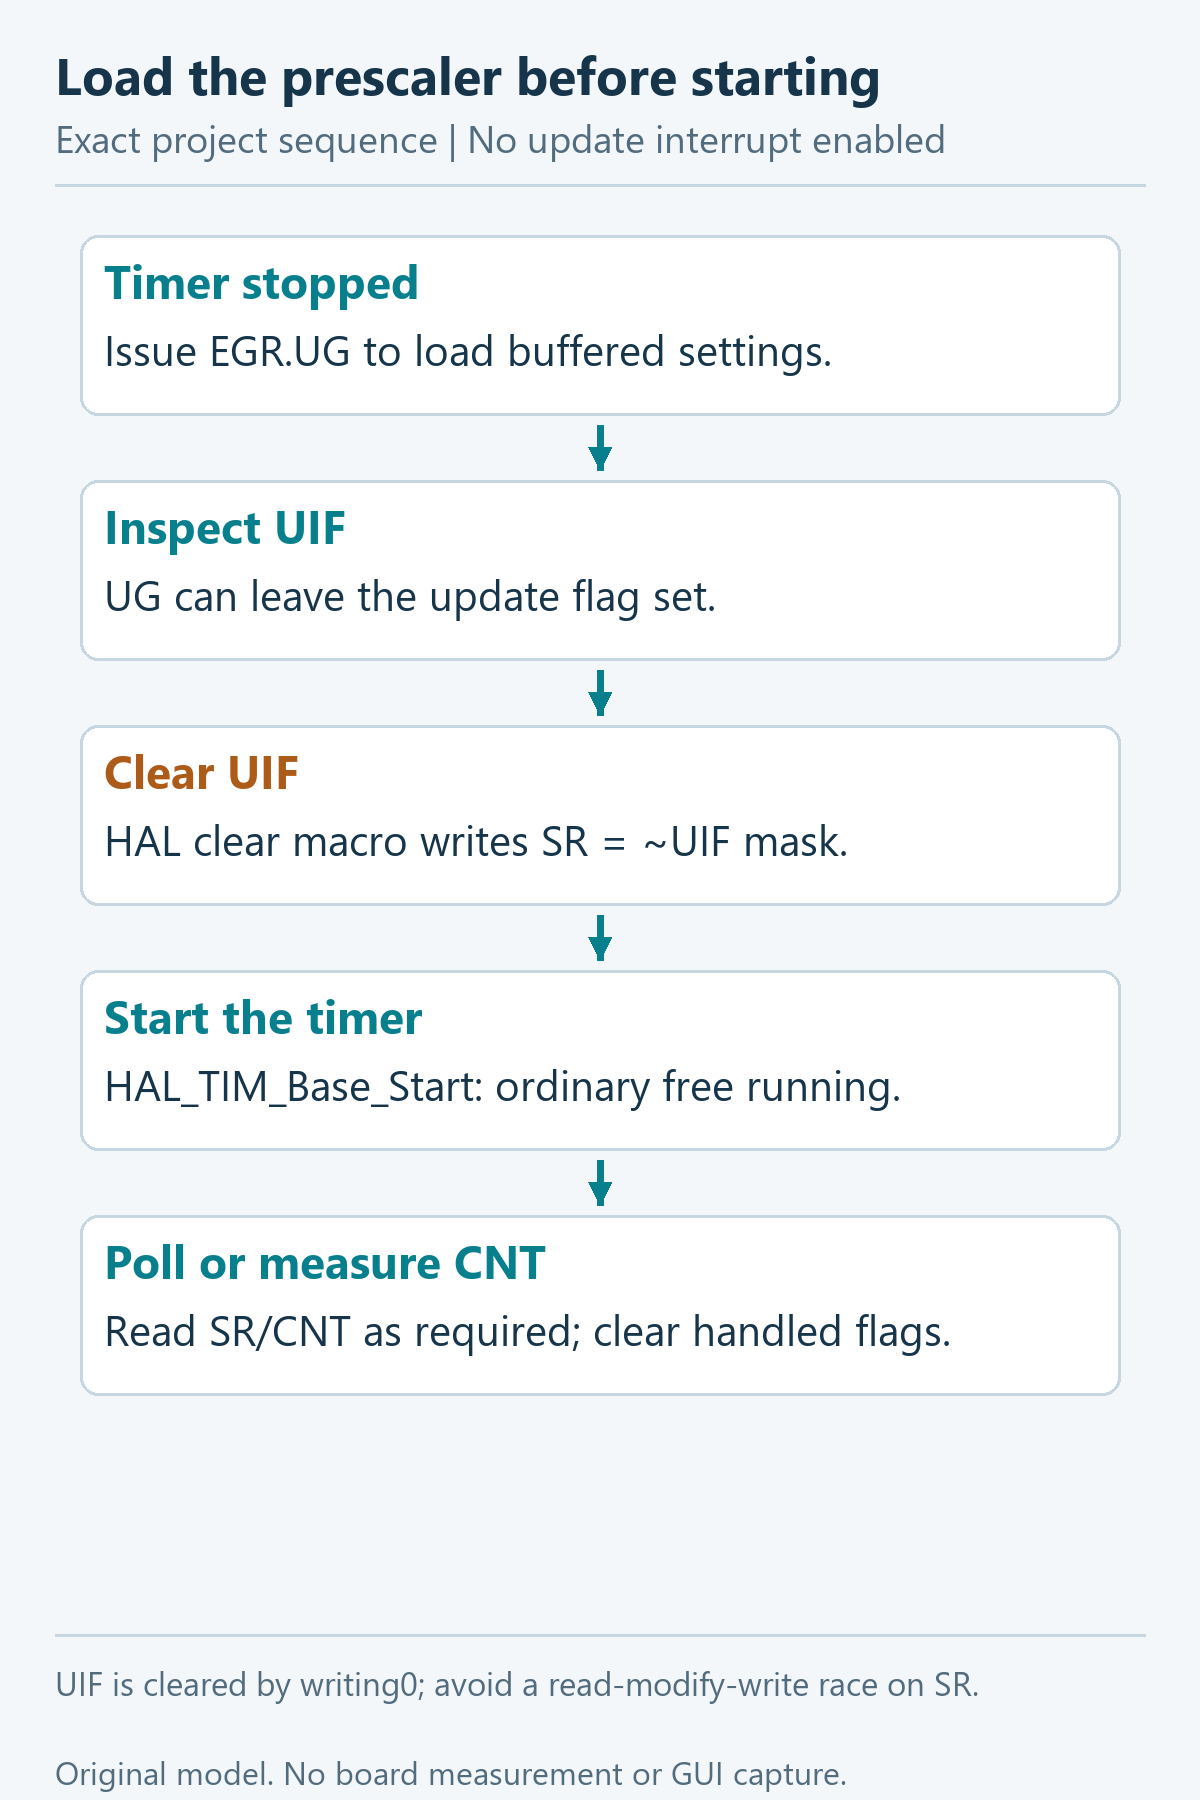
تأخیر میکروثانیهای با حد درخواست و guard
DelayUsBounded مقدار شروع CNT را میگیرد و تا رسیدن تفاضل به تعداد تیک درخواستی، آن را Poll میکند. درخواست بیشتر از 1000000us رد میشود. برای جلوگیری از انتظار عادیِ نامحدود در صورت توقف TIM2، HAL_GetTick نیز guard بر حسب میلیثانیه دارد؛ در مثال 100us مقدار guard برابر 10ms است. گذشت guard باعث برگشت 0 و سپس Error_Handler در main میشود.
این guard فقط وقتی معتبر است که SysTick و وقفهها همچنان کار کنند. تابع برای main با وقفهٔ فعال نوشته شده؛ در ISR، با IRQ غیرفعال، هنگام توقف دیباگر یا با توقف مشترک مرجعها نباید به پایانیافتن آن تکیه کرد. guard تضمین مهلت سخت و مستقل از CPU نیست. درخواست 0 نیز تنها از نظر شرط انتظار صفر است و سربار فراخوانی دارد.
درخواست 100 یعنی انتظار 100 شمارش TIM2، نه تضمین دقیق 100us بین ورود و خروج تابع. فاز خواندن نسبت به تیک، سربار فراخوانی و خواندن رجیستر، حلقه و وقفهها مؤثرند. فاصلهٔ فیزیکی متناظر با 100 افزایش شمارنده میتواند به اندازهٔ یک تیک از مقدار اسمی اختلاف داشته باشد؛ وقفه نیز خروج را دیر میکند. هیچ بازهٔ عددی سربار یا تأخیر واقعی برای این برد اندازهگیری نشده است.
DWT؛ وضوح سیکل با دقت اندازهگیری یکسان نیست
شمارندهٔ CYCCNT در DWT تعداد سیکلهای هسته را میشمارد. کد از تعریفهای CMSIS همراه همان بسته استفاده میکند: TRCENA در CoreDebug→DEMCR فعال، NOCYCCNT بررسی، CYCCNT صفر و CYCCNTENA فعال میشود. DSB/ISB پس از تنظیم آمدهاند. اگر NOCYCCNT پشتیبانی را رد کند، dwt_available صفر میماند و برنامه به Error_Handler میرود. این بررسی نرمافزار جای مشاهدهٔ پیشرفت واقعی CYCCNT روی برد را نمیگیرد.
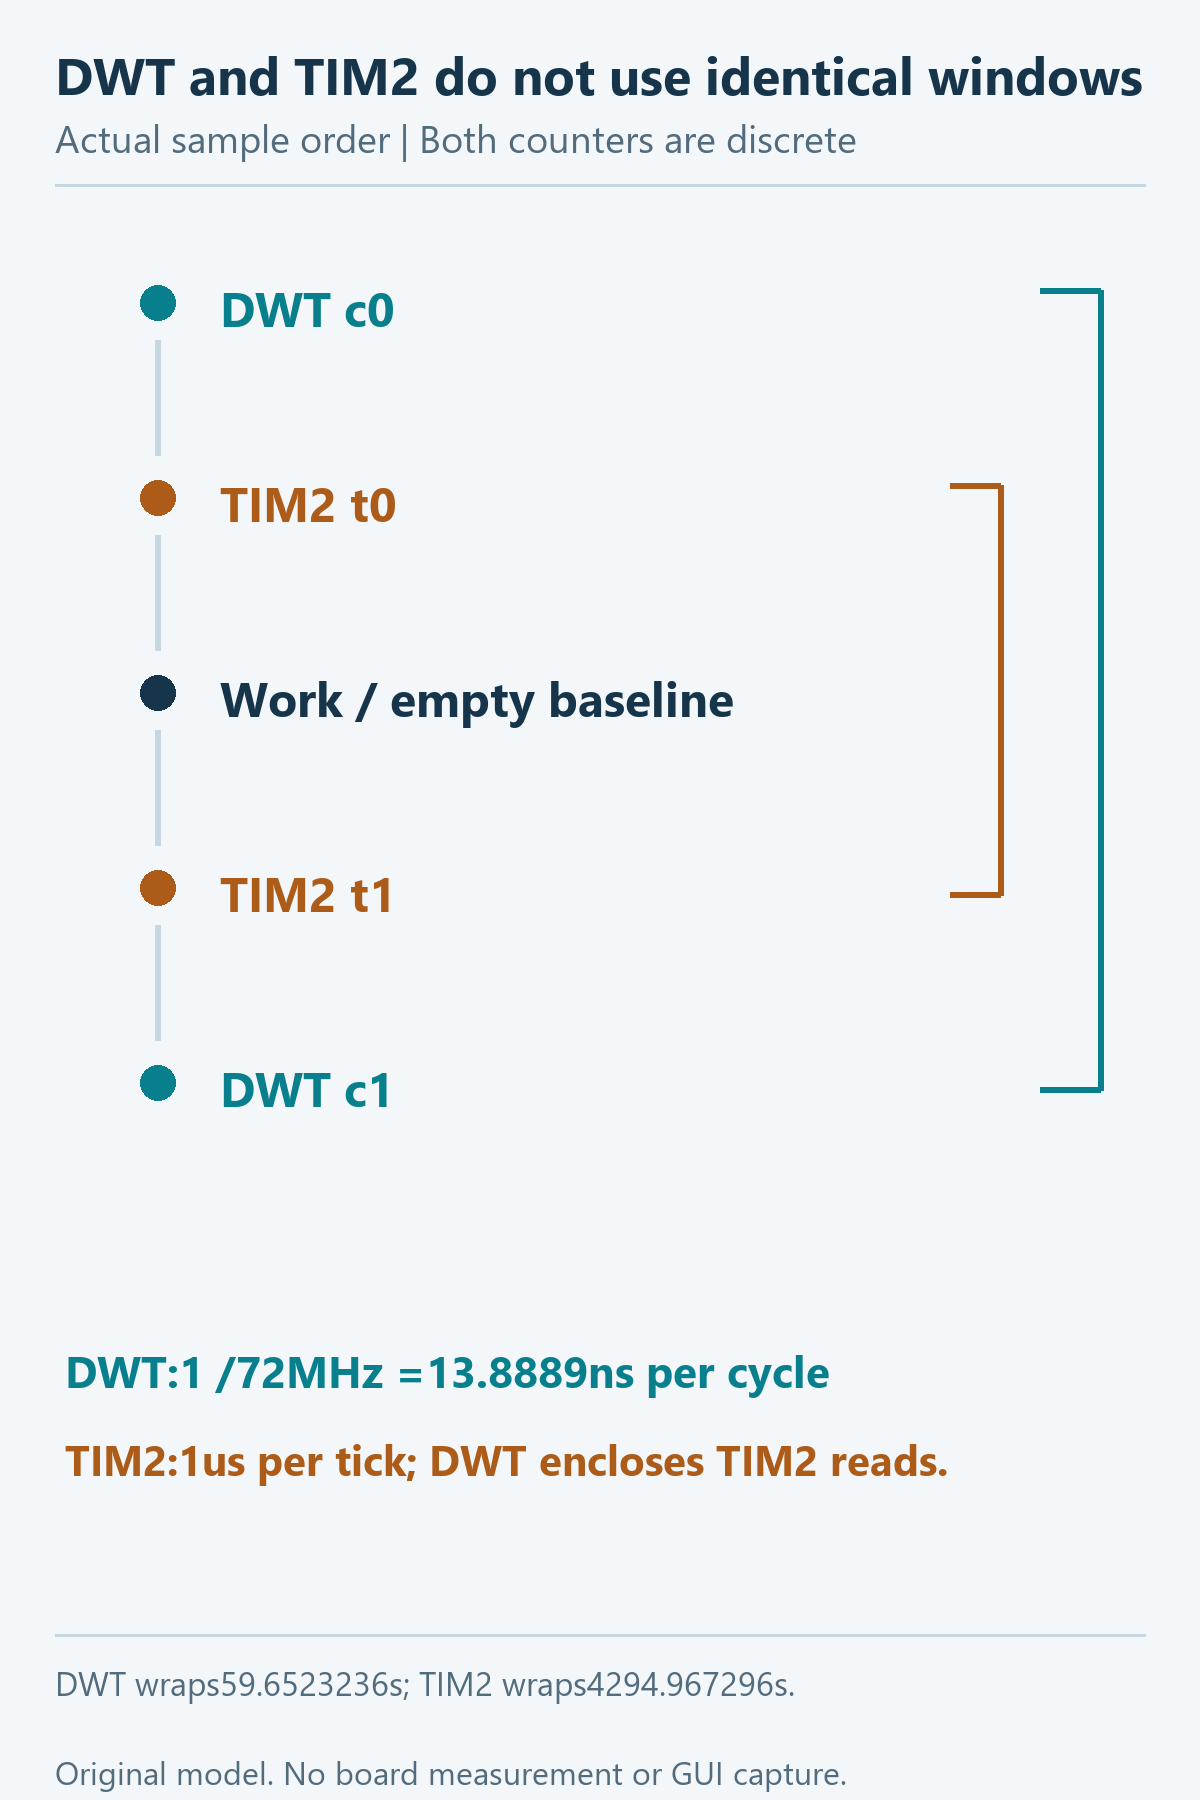
T_cycle = 1 / 72000000 ≈ 13.888889ns
T_wrap_DWT = 2^32 / 72000000 ≈ 59.6523236s
تیک حدود 13.89ns وضوح شمارنده با فرض کلاک 72MHz است؛ دقت قطعی زمان اجرای تابع نیست. وقفهها، سربار، مسیر حافظه و روش خواندن در مقدار نهایی حضور دارند. DWT هنگام halt هسته زمان دیواری توقف را مانند یک ساعت مستقل اندازه نمیگیرد؛ TIM2 ممکن است رفتار متفاوتی داشته باشد. سنجش را در اجرای آزاد و بدون breakpoint میان دو قرائت انجام دهید.
کد واقعی و پنجرهٔ مقایسهٔ دو شمارنده
WorkFunction در هر تکرار متغیر unsigned volatile به نام work_sink را با ضرب و جمع تعریفشده بهروز میکند. اثر قابل مشاهدهٔ متغیر اجازهٔ حذف کامل کار را از بین میبرد؛ لازم نیست همهٔ شمارندههای حلقه volatile باشند. ساخت واقعی این آزمایش -O0 است و نتیجه به همین ساخت مربوط میشود. در main ابتدا 0 تکرار برای baseline و بعد 1024 تکرار برای نمونهٔ کار اجرا میشود.
ترتیب دقیق MeasureWork چنین است: DWT-start، TIM2-start، WorkFunction، TIM2-end، DWT-end. پنجرهٔ DWT بزرگتر است و هزینهٔ قرائتهای TIM2 را هم دربر میگیرد؛ بنابراین دو عدد برای یک بازهٔ کاملاً یکسان ثبت نشدهاند. تبدیل measured_dwt_cycles به زمان با تقسیم بر کلاک هسته و measured_timer_ticks با تیک 1us انجام میشود. هیچ مقدار آمادهای برای زمان واقعی تابع در مقاله نداریم.
کدهای زیر قطعههای منتخب از پروژهٔ واقعاً کامپایلشدهاند. مسیر فایل و بلوک USER CODE همراه هر قطعه آمده است. قطعههای منتخب برنامهٔ مستقل نیستند؛ برای بازسازی، پروژهٔ کامل و فایل .ioc داخل ZIP را استفاده کنید. توابع تولیدشده را دوباره تعریف نکنید. اگر بلوک 3 نشان داده شده، آکولاد انتهای حلقهٔ واقعی نیز در آن قرار دارد.
Core/Src/main.c — USER CODE PV
/* USER CODE BEGIN PV */
volatile uint32_t work_sink = 1U;
volatile uint32_t measured_timer_ticks = 0U;
volatile uint32_t measured_dwt_cycles = 0U;
volatile uint32_t empty_timer_ticks = 0U;
volatile uint32_t empty_dwt_cycles = 0U;
volatile uint32_t update_flag_before_clear = 0U;
volatile uint32_t update_flag_after_clear = 0U;
volatile uint32_t dwt_available = 0U;

/* USER CODE END PV */
Core/Src/main.c — USER CODE 0
/* USER CODE BEGIN 0 */
static void WorkFunction(uint32_t iterations)
{
  for (uint32_t i = 0U; i < iterations; ++i)
  {
    work_sink = work_sink * 1664525U + 1013904223U;
  }
}

/* TIM2 must remain a continuously running 1MHz full-range upcounter.
   Not reentrant. Call in main context with interrupts enabled. */
static uint32_t DelayUsBounded(uint32_t us)
{
  if (us > 1000000U) { return 0U; }
  uint32_t start = __HAL_TIM_GET_COUNTER(&htim2);
  uint32_t guard_start = HAL_GetTick();
  uint32_t guard_ms = us / 1000U + 10U;
  while ((uint32_t)(__HAL_TIM_GET_COUNTER(&htim2) - start) < us)
  {
    if ((uint32_t)(HAL_GetTick() - guard_start) > guard_ms) { return 0U; }
  }
  return 1U;
}

static void MeasureWork(uint32_t iterations, volatile uint32_t *ticks,
                        volatile uint32_t *cycles)
{
  uint32_t c0 = DWT->CYCCNT;
  uint32_t t0 = __HAL_TIM_GET_COUNTER(&htim2);
  WorkFunction(iterations);
  uint32_t t1 = __HAL_TIM_GET_COUNTER(&htim2);
  uint32_t c1 = DWT->CYCCNT;
  *ticks = (uint32_t)(t1 - t0);
  *cycles = (uint32_t)(c1 - c0);
}

/* USER CODE END 0 */
Core/Src/main.c — USER CODE 2
/* USER CODE BEGIN 2 */
/* Generated HAL init already issued UG; repeat while stopped to expose UIF. */
  if (HAL_TIM_GenerateEvent(&htim2, TIM_EVENTSOURCE_UPDATE) != HAL_OK) { Error_Handler(); }
  update_flag_before_clear = (__HAL_TIM_GET_FLAG(&htim2, TIM_FLAG_UPDATE) != RESET);
  __HAL_TIM_CLEAR_FLAG(&htim2, TIM_FLAG_UPDATE);
  update_flag_after_clear = (__HAL_TIM_GET_FLAG(&htim2, TIM_FLAG_UPDATE) != RESET);
  __HAL_TIM_SET_COUNTER(&htim2, 0U);
  if (HAL_TIM_Base_Start(&htim2) != HAL_OK) { Error_Handler(); }

  CoreDebug->DEMCR |= CoreDebug_DEMCR_TRCENA_Msk;
  if ((DWT->CTRL & DWT_CTRL_NOCYCCNT_Msk) == 0U)
  {
    DWT->CYCCNT = 0U;
    DWT->CTRL |= DWT_CTRL_CYCCNTENA_Msk;
    __DSB();
    __ISB();
    dwt_available = 1U;
  }
  if (dwt_available == 0U) { Error_Handler(); }

  /* USER CODE END 2 */
Core/Src/main.c — USER CODE 3
/* USER CODE BEGIN 3 */
MeasureWork(0U, &empty_timer_ticks, &empty_dwt_cycles);
    MeasureWork(1024U, &measured_timer_ticks, &measured_dwt_cycles);
    if (DelayUsBounded(100U) == 0U) { Error_Handler(); }
    HAL_Delay(100U);
  }
  /* USER CODE END 3 */
چگونه baseline را تفسیر کنیم؟
نسخهٔ صفر تکرار هم فراخوانی تابع، شرط حلقه و قرائتها را دارد. ثبت آن برای تخمین سربار مفید است؛ اما تفریق baseline تضمین حذف همهٔ سربارها یا وقفهها نیست. کمکردن کورکورانهٔ دو uint32_t در صورتی که عدد کار کوچکتر باشد میتواند نتیجهٔ پیمانهای بسیار بزرگ بسازد؛ پیش از تفریق، مقدارها و معنای پنجرهها را بررسی کنید.
TIM2 با تیک 1us میتواند برای کار کوتاه 0 یا 1 ثبت کند؛ این الزاماً به معنی حذف کد یا اجرا نشدن تابع نیست. در مدل تیک ایدهآل، فاز دو قرائت تا حدود یک تیک عدم قطعیت ایجاد میکند؛ خطای کلاک و نرمافزار عوامل دیگریاند. DWT وضوح بیشتری دارد اما همان ضرورت کنترل شرایط را حفظ میکند.
| کمیت | مدل با کلاک اسمی |
|---|---|
| تیک TIM2 | 1us |
| دور کامل TIM2 | 4294.967296s |
| تیک DWT | حدود 13.888889ns |
| دور کامل DWT | حدود 59.6523236s |
| از 0xFFFFFFF0 تا 0x00000020 | 48 تیک با فرض کمتر از یک دور |
| زمان WorkFunction و baseline | اندازهگیری نشده؛ باید ثبت شود |
verify_polling.py تفاضل پیمانهای و عددهای مدل را بازتولید میکند؛ هیچ مقدار زمان اجرای تابع یا مدت واقعی DelayUsBounded از برد دریافت نشده است.
آزمایش پیشبینی، اجرا و ثبت نتیجه
- پیشبینی کنید: UIF قبل/بعد پاککردن چه باید باشد؟ برای workload ثابت، چرا تبدیل دو شمارنده الزاماً دقیقاً برابر نیست؟ پاسخ مدل را پیش از اتصال برد در worksheet بنویسید.
- ST-LINK را با PA13/PA14 برای SWD، زمین، مرجع 3.3V و NRST مطابق شماتیکV2.0 وصل کنید. 5V فقط به ورودی مجاز برد وصل شود؛ به 3V3/MCU وصل نشود.
- پروژهٔ کامل را بسازید و پروگرام کنید. اجازه دهید حلقه آزاد اجرا شود. چهار خروجی empty_timer_ticks، empty_dwt_cycles، measured_timer_ticks و measured_dwt_cycles را پس از کاملشدن نمونه ثبت کنید؛ چند متغیر Live Expressions لزوماً snapshot واحد نیستند.
- چند بار با شرایط یکسان تکرار و کمترین/بیشترین مقدار و وضعیت وقفهها را بنویسید. هیچ printf داخل پنجرهٔ اندازهگیری نیست؛ در این پروژه PB7 نیز برای marker تنظیم نشده است. نمودارها شاهد اسیلوسکوپ نیستند.
- آزمون خطای عمدی: با SysTick فعال، فقط TIM2 را برای آزمایش متوقف کنید و برگشت guard را بررسی کنید. توقف هسته با breakpoint، معادل توقف تنها TIM2 نیست. این آزمون و نتیجهاش در تهیهٔ مقاله اجرا نشدهاند.
عیبیابی بر اساس همین کد
- اگر در Error_Handler ماندهاید، محل برگشت خطا را مشخص کنید: GenerateEvent، Base_Start، نبود DWT یا شکست DelayUsBounded. همه به همان handler میروند؛ توقف نهایی بهتنهایی علت را مشخص نمیکند.
- اگر TIM2 جلو نمیرود، tim.c باید کلاک را در MSP فعال و main باید HAL_TIM_Base_Start را اجرا کرده باشد؛ خواندن IOC و CEN از حدس دربارهٔ پنجرهٔ دیباگر مفیدتر است.
- اگر CYCCNT جلو نمیرود، NOCYCCNT، TRCENA، CYCCNTENA و حالت halt را بررسی کنید. مقدار dwt_available=1 در کد فقط گذشتن از آزمون قابلیت را نشان میدهد.
- اگر مقدار زمان صفر است، کوانتیزهبودن تیک و baseline را بررسی کنید. work_sink در کد واقعی volatile است؛ صفر را بیدلیل به حذف تابع نسبت ندهید.
- اگر اولین UIF پیش از گذشت زمان دیده میشود، UG راهاندازی را در نظر بگیرید؛ این پرچم، مدرک گذشت یک دور شمارنده نیست.
- اگر زمان بسیار بزرگ و نامعقول است، نوع uint32_t، بازهٔ کمتر از یک دور، ARR کامل، تغییر کلاک و توقف دیباگر را بررسی کنید. تعداد دور اضافی از دو قرائت بازیابی نمیشود.
محدودیت Polling و پل به وقفه
در DelayUsBounded، main به کار بعدی نمیرسد تا شرط تمام یا guard فعال شود؛ ISRهای مجاز همچنان میتوانند اجرا شوند. این روش در بعضی انتظارهای کوتاه قابل استفاده است ولی جای زمانبندی چند کار مستقل را نمیگیرد. از آن نمیتوان حداکثر مصرف برق یا درصد بار CPU مشخصی نتیجه گرفت. درس 18 رخداد تایمر را با وقفه به یک شمارندهٔ سبک و پردازش در main منتقل میکند؛ آن روش هم ظرفیت و مهلت سرویس محدود دارد.
پرسشهای خودآزمایی و پاسخ
- چرا ARR کامل برای تفریق uint32_t انتخاب شده؟ پاسخ: پیمانهٔ سختافزار 2^32 با حساب بدون علامت همان عرض همسان شود.
- آیا عبور از صفر همیشه قابل تشخیص است؟ پاسخ: تفاضل با فاصلهٔ کمتر از یک دور معتبر است؛ دورهای کامل اضافه از دو عدد مشخص نمیشوند.
- چرا UIF با مکمل ماسک پاک میشود؟ پاسخ: بیت هدف W0C است؛ صفر آن را پاک و نوشتن 1 وضعیت پرچمهای دیگر را حفظ میکند.
- آیا تیک 13.89ns دقت اندازهگیری 13.89ns را ثابت میکند؟ پاسخ: خیر؛ فقط وضوح اسمی CYCCNT است و سربار، کلاک و وقفهها هم دخیلاند.
- چرا زمان DWT و TIM2 الزاماً برابر نیست؟ پاسخ: هم وضوح فرق دارد و هم ترتیب واقعی قرائتها پنجرهٔ DWT را بزرگتر میکند.
- آیا guard وقتی SysTick متوقف شود تضمین خروج میدهد؟ پاسخ: خیر؛ مرجع guard نیز باید پیشرفت کند و تابع برای main با IRQ فعال است.
تمرین
- با همان ساخت و در اجرای آزاد، baseline و کار 1024 تکراری را چند بار ثبت و مقایسه کنید؛ کمترین، بیشترین و شرایط وقفه را بنویسید. توضیح دهید چرا تفریق baseline اندازهگیری بدون خطا نمیسازد.
- برای توقف پاسخ یک ورودی در بازهٔ250us، طرح timeout بر اساس TIM2 بنویسید: منبع زمان، شرط خروج موفق و شکست، دامنهٔ پیمانه و رفتار هنگام توقف مرجع را مشخص کنید. اگر پیادهسازی C میسازید، پیش از گزارش نتیجه آن را جداگانه کامپایل و آزمایش کنید؛ کد آمادهٔ این تمرین در مقاله ادعا نشده است.
منابع و فایلهای همراه
| موضوع | مرجع |
|---|---|
| قابلیت و عرض تایمر | DS9118 Rev14، جدول 5 و بخش 3.17 |
| UG و شروع و مقدار برگشتی | HAL همان نسخه؛ TIM_Base_SetConfig، HAL_TIM_GenerateEvent و HAL_TIM_Base_Start |
| ماکروی پرچم و شمارنده | stm32f3xx_hal_tim.h، GET_COUNTER/GET_FLAG/CLEAR_FLAG |
| DWT و نام بیتهای CMSIS | PM0214، بخش DWT؛ core_cm4.h همراه همان پروژه و تعریفهای TRCENA، NOCYCCNT و CYCCNTENA |
| نمونهٔ رسمی نزدیک | CubeF3 TIM_TimeBase؛ برد دیگر/TIM3، مرجع شروع تایمر، نه آزمون این benchmark |
| اتصال برد | شماتیک GB100ST V2.0 |
گزارش ساخت، منابع واقعی، اسکریپت مدل و جدول ثبت نتیجه همراهاند. حالت «کامپایلشده» به معنی پروگرام یا آزمودهشدن زمان روی برد نیست.
دانلود فایلهای همراه این آموزش
پروژهٔ واقعی با فایل .ioc، منبع کامل، خروجی ELF/MAP، گزارش ساخت بدون هشدار، اسکریپت بررسی، کاربرگ آزمایش و 6 نمودار آموزشی با فایل ترسیم. محتوا داخل ZIP قرار دارد؛ اجرای برد و اندازهگیری واقعی انجام نشدهاند.
- پوشهٔ درس 17 در گیتهاب
- دانلود همهٔ فایلهای همراه ـ ZIP، حدود 1600 kB
- راهنمای استفاده از فایلهای این درس
دانلود به نسخهٔ مشخص همراه مقاله متصل است. ابتدا ZIP را استخراج و راهنما را مطالعه کنید.