
یک فشار کلید، یک تغییر LED
میخواهیم با هر بار فشردن کلید برد، LED فقط یک بار تغییر وضعیت دهد. اگر در هر دور حلقه با دیدن سطح پایین LED را معکوس کنیم، نگهداشتن کلید خودش باعث تغییرهای پیاپی میشود. علاوه بر این، تماس مکانیکی کلید ممکن است هنگام فشار یا رهاشدن چند بار قطع و وصل شود. برای حل مسئله، هم نوع ورودی را درست انتخاب میکنیم و هم فشار تازه و پایدار را تشخیص میدهیم.
پیشنیاز، درس 7، مشاهدهٔ متغیرها در دیباگر است. از LED و کلید موجود روی GB100ST V2.0 استفاده میکنیم؛ کلید خارجی لازم نیست.
وضعیت بررسی: پروژهٔ واقعی بدون هشدار ساخته و مدل محاسباتی بررسی شده است؛ پروگرام، اجرای برد و مشاهدهٔ GUI انجام نشدهاند.
خروجی پایه چگونه کار میکند؟
GPIO یعنی ورودی/خروجی همهمنظوره. در حالت ورودی، سطح پایه را میخوانیم؛ در حالت خروجی، مدار خروجی سطح آن را هدایت میکند. بعضی پایهها حالت آنالوگ یا اتصال به یک واحد جانبی را هم دارند، اما همهٔ قابلیتها روی همهٔ پایهها موجود نیستند.
Push-pull و Open-drain
خروجی push-pull میتواند پایه را هم به سمت سطح بالا و هم پایین هدایت کند. ولتاژ واقعی زیر بار دقیقاً برابر ریل تغذیه نیست و به شرایط الکتریکی بستگی دارد. برای فرمان LED این برد، همین حالت را انتخاب میکنیم.
در open-drain، مدار خروجی فقط سطح پایین را فعالانه میکشد. نوشتن 1، مسیر پایینکش را خاموش و خروجی را رها میکند؛ برای ایجاد HIGH معمولاً یک pull-up مناسب لازم است. این رفتار در خط مشترکی مانند I²C مفید است، به شرط آنکه همهٔ اتصالها و مقاومتها برای همان رابط درست طراحی شده باشند.
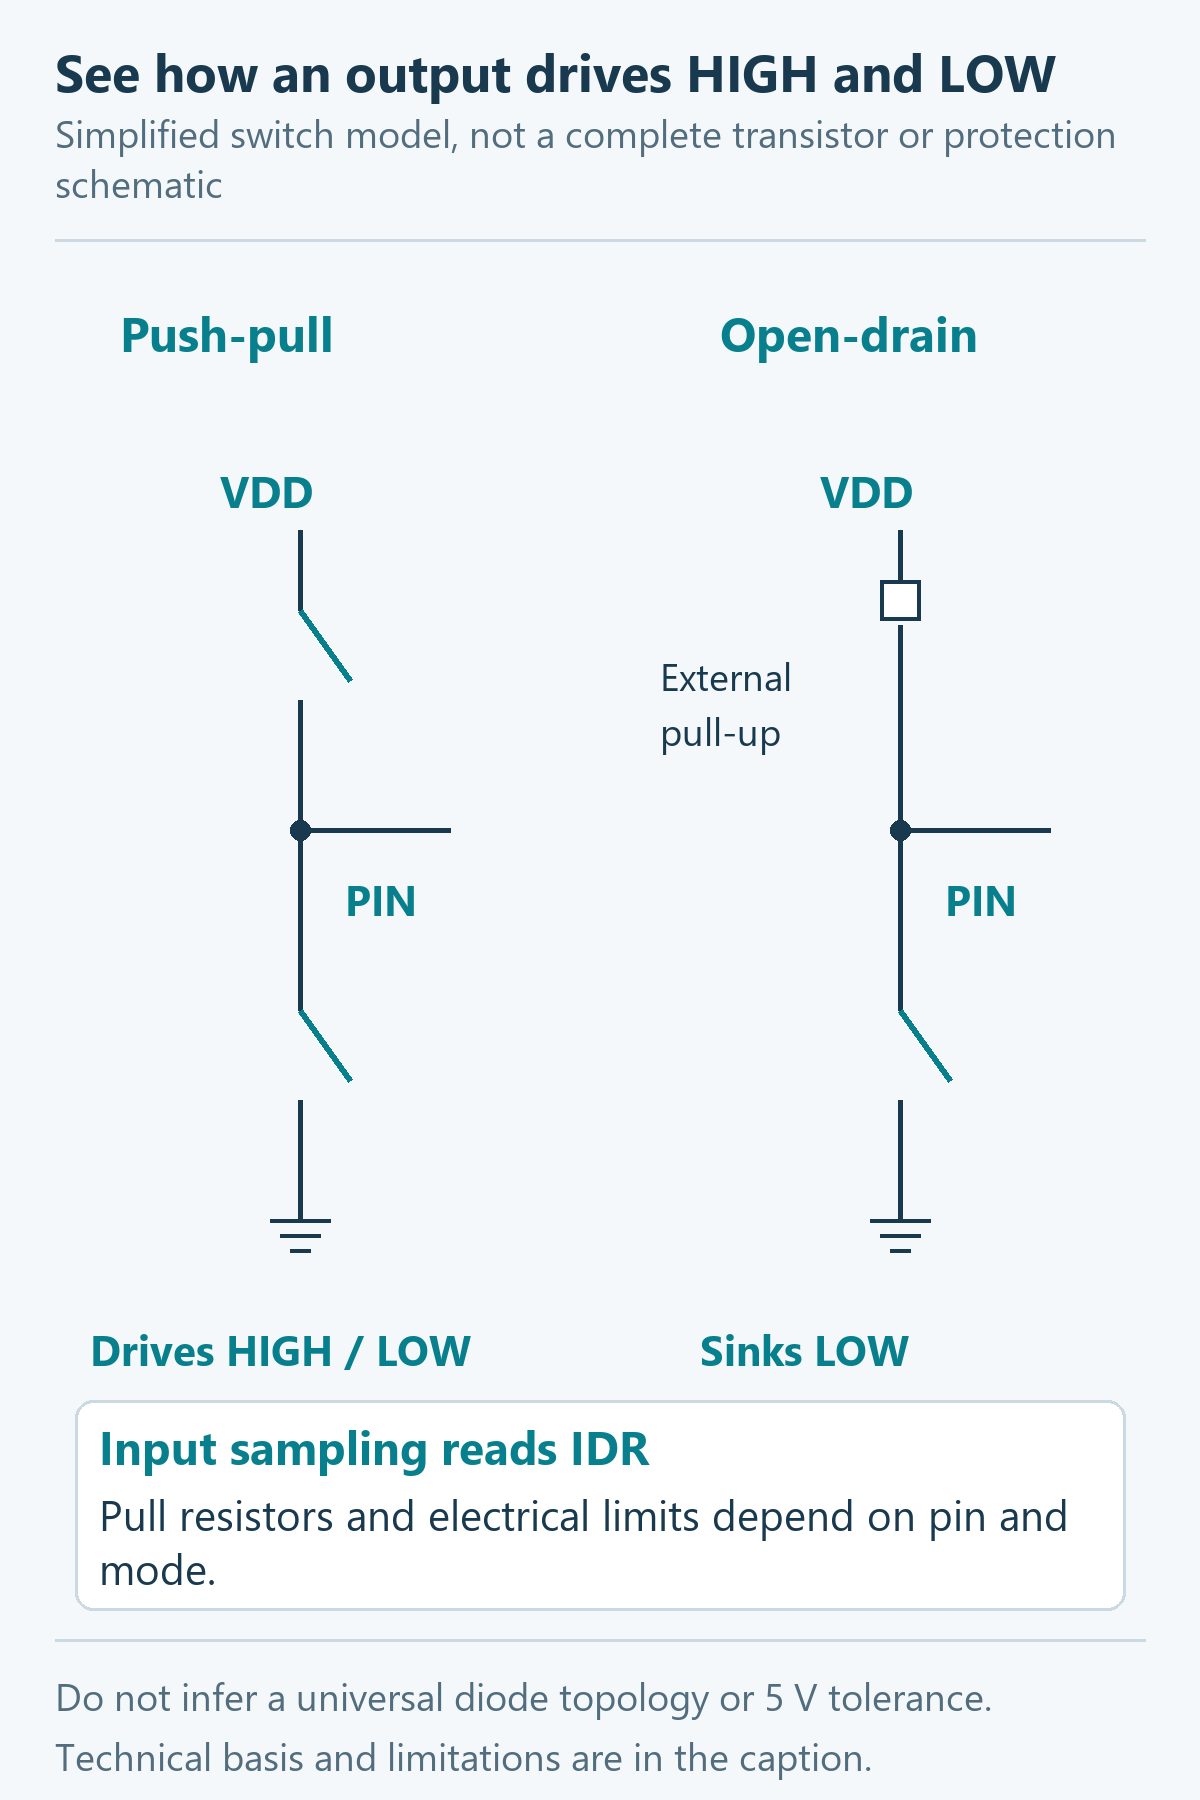
نمودار تألیفی، تفاوت «هدایت سطح بالا» و «رهاکردن خط برای pull-up» را نشان میدهد؛ خروجی open-drain بدون بالاکش مناسب، HIGH مشخصی تضمین نمیکند.
Pull-up، Pull-down و سرعت
ورودیِ بیاتصال ممکن است سطح نامشخص و حساس به نویز داشته باشد. Pull-up ضعیف آن را به سمت HIGH و pull-down به سمت LOW میبرد. وجود و حدود این قابلیت را برای پایه و حالت موردنظر بررسی کنید. در DS9118، مقاومت داخلی تحت شرایط جدول 54 بین 25kΩ و 55kΩ و مقدار معمول 40kΩ مشخص شده است؛ مقاومت دقیق و ثابتی نیست.
تنظیم Output Speed بر توان ایجاد لبهٔ سریعتر تحت بار اثر دارد؛ سرعت حلقه یا کلاک CPU را عوض نمیکند. سرعتی انتخاب کنید که نیاز سیگنال را برآورده کند. برای PB6 و LED این پروژه، LOW کافی انتخاب شده است؛ انتخاب بیشازنیاز میتواند نویز لبهها را بیشتر کند.
پایه را به کدام رجیستر وصل کنیم؟
رجیستر، محل کنترل یا خواندن وضعیت یک بخش سختافزار است. پایهها با نامهایی مانند PA3 یا PB6، یعنی پورت و شمارهٔ بیت، شناخته میشوند. وجود 16 جای بیت در پورت به معنی در دسترس بودن همهٔ آنها در این بستهٔ تراشه نیست.
| رجیستر | کار اصلی | نمونهٔ این پروژه |
|---|---|---|
| MODER | انتخاب ورودی، خروجی، AF یا آنالوگ؛2 بیت برای هر پایه | PA3 ورودی؛ PB6 خروجی |
| OTYPER | push-pull یا open-drain | PB6 push-pull |
| PUPDR | بدون pull، بالاکش یا پایینکش داخلی | هر دو NOPULL |
| OSPEEDR | گزینهٔ سرعت خروجی | PB6 برابر LOW |
| IDR | سطح دیجیتال نمونهبرداریشدهٔ ورودی | خواندن بیت 3 پورتA |
| ODR | مقدار لچ خروجی | بیت 6 پورتB |
| BSRR / BRR | فرمان set/reset انتخابی بدون خواندن قبلی ODR | نوشتن وضعیت LED |
در تنظیم این پروژه، MODER پورتB برای پایه 6 برابر 01 و برای PA3 برابر 00 است؛ اینها تفسیر تنظیماتاند، نه مقدارهای خواندهشده از برد. خواندن IDR با خواندن ODR یکسان نیست: اولی ورودی دیجیتال پایه و دومی مقدار فرمان خروجی را نشان میدهد.
چرا BSRR اتمیک است؟
فرض کنید برای یککردن یک بیت، ابتدا ODR را بخوانید، آن بیت را تغییر دهید و کل مقدار را برگردانید. اگر میان خواندن و نوشتن، وقفه بیت دیگری را عوض کند، بازنویسی مقدار قدیمی میتواند تغییر آن بیت را از بین ببرد. به این الگوی چندمرحلهای، read-modify-write میگویند.
BSRR فرمان انتخابی میدهد: نوشتن 1 در بیتهای 0 تا 15 بیت متناظر خروجی را set و در بیتهای 16 تا 31 آن را reset میکند؛ صفرهای نوشتهشده فرمانی برای آن پایهها ندارند. برای PB6، جای فرمان set بیت 6 و reset بیت 22 است. این نوشتن به خواندن قبلی ODR نیاز ندارد.
اتمیکبودنِ این فرمان به معنی محافظت از هر توالی نرمافزاری نیست. در HAL همین F3، WritePin برای SET از BSRR و برای RESET از BRR استفاده میکند. اما TogglePin اول ODR را میخواند و بعد در BSRR مینویسد؛ دو نویسندهٔ همزمان روی همان پایه هنوز میتوانند نتیجهٔ مورد انتظار یکدیگر را عوض کنند.
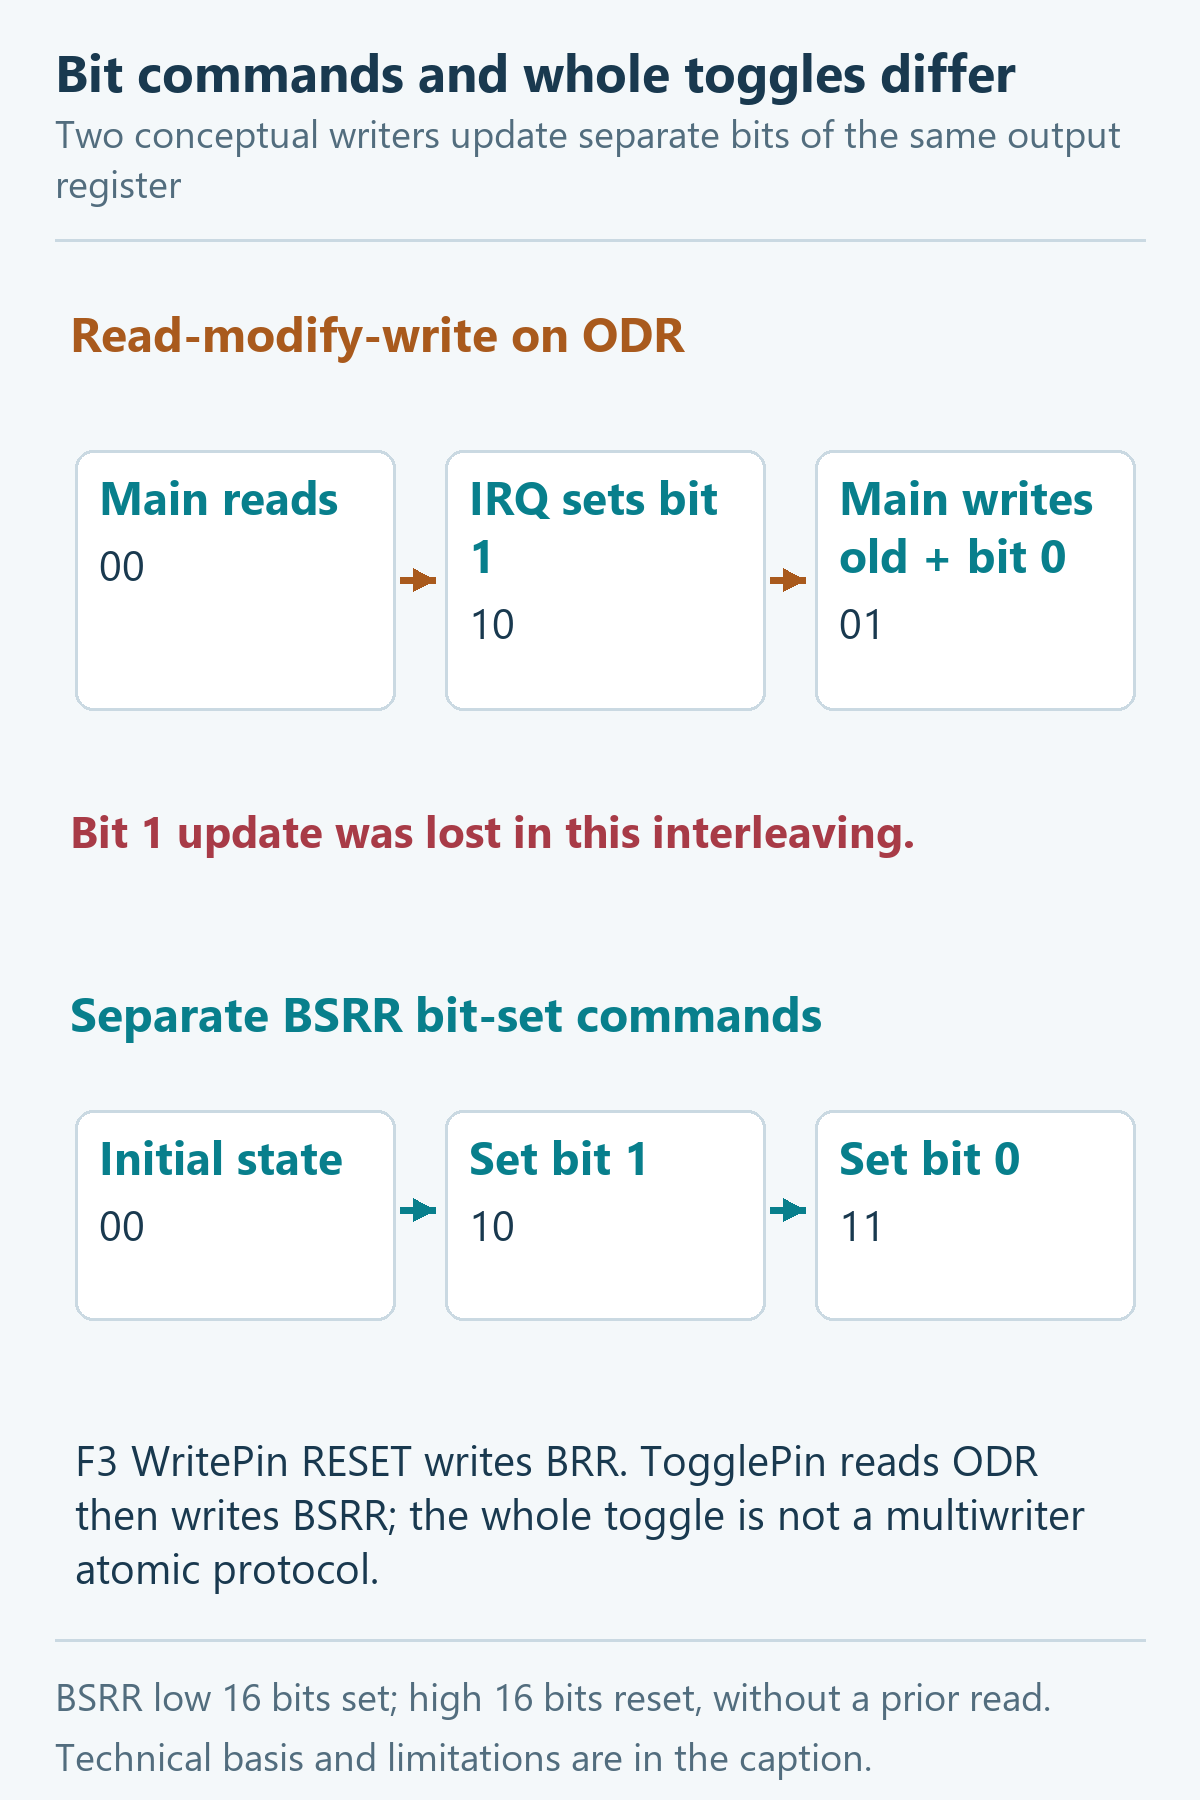
نمودار تألیفی، خطر بازنویسی مقدار قدیمی را با فرمان انتخابی set/reset مقایسه میکند. برنامهٔ این درس فقط در حلقهٔ اصلی LED را تغییر میدهد؛ ISR نویسندهٔ دوم ندارد.
Alternate Function چه فرقی با GPIO دارد؟
مثلاً برای تولید PWM، قرار نیست برنامه هر لبه را با WritePin بسازد؛ میتوان پایه را به خروجی تایمر وصل کرد. این اتصال داخلی Alternate Function یا AF نام دارد. در حالت AF، واحد جانبیِ انتخابشده مسیر مربوط را به کار میگیرد.
جدول AF در DS9118 را با شمارهٔ دقیق STM32F303CBT6 و بستهٔ LQFP48 بخوانید: سطر نام پایه و سپس ستون سیگنال موردنظر را پیدا کنید. نمونهٔ دوره، PA6 و TIM3_CH1 است که در ستون AF2 قرار دارد. سپس وجود پایه در بسته و اتصال آن روی برد را بررسی کنید؛ شمارهٔ بدنهٔ تراشه با موقعیت هدر برد یکی نیست.
رجیستر AFRL برای پایههای 0 تا 7 و AFRH برای 8 تا 15، چهار بیت انتخاب AF برای هر پایه دارند. چهار بیت امکان کدهای 0 تا 15 را میدهد، نه اینکه هر پایه 16 سیگنال قابل استفاده داشته باشد. انتخاب AF بهتنهایی تایمر یا ارتباط سریال را راه نمیاندازد؛ خود واحد جانبی، کلاک و تنظیم پایه نیز لازماند.
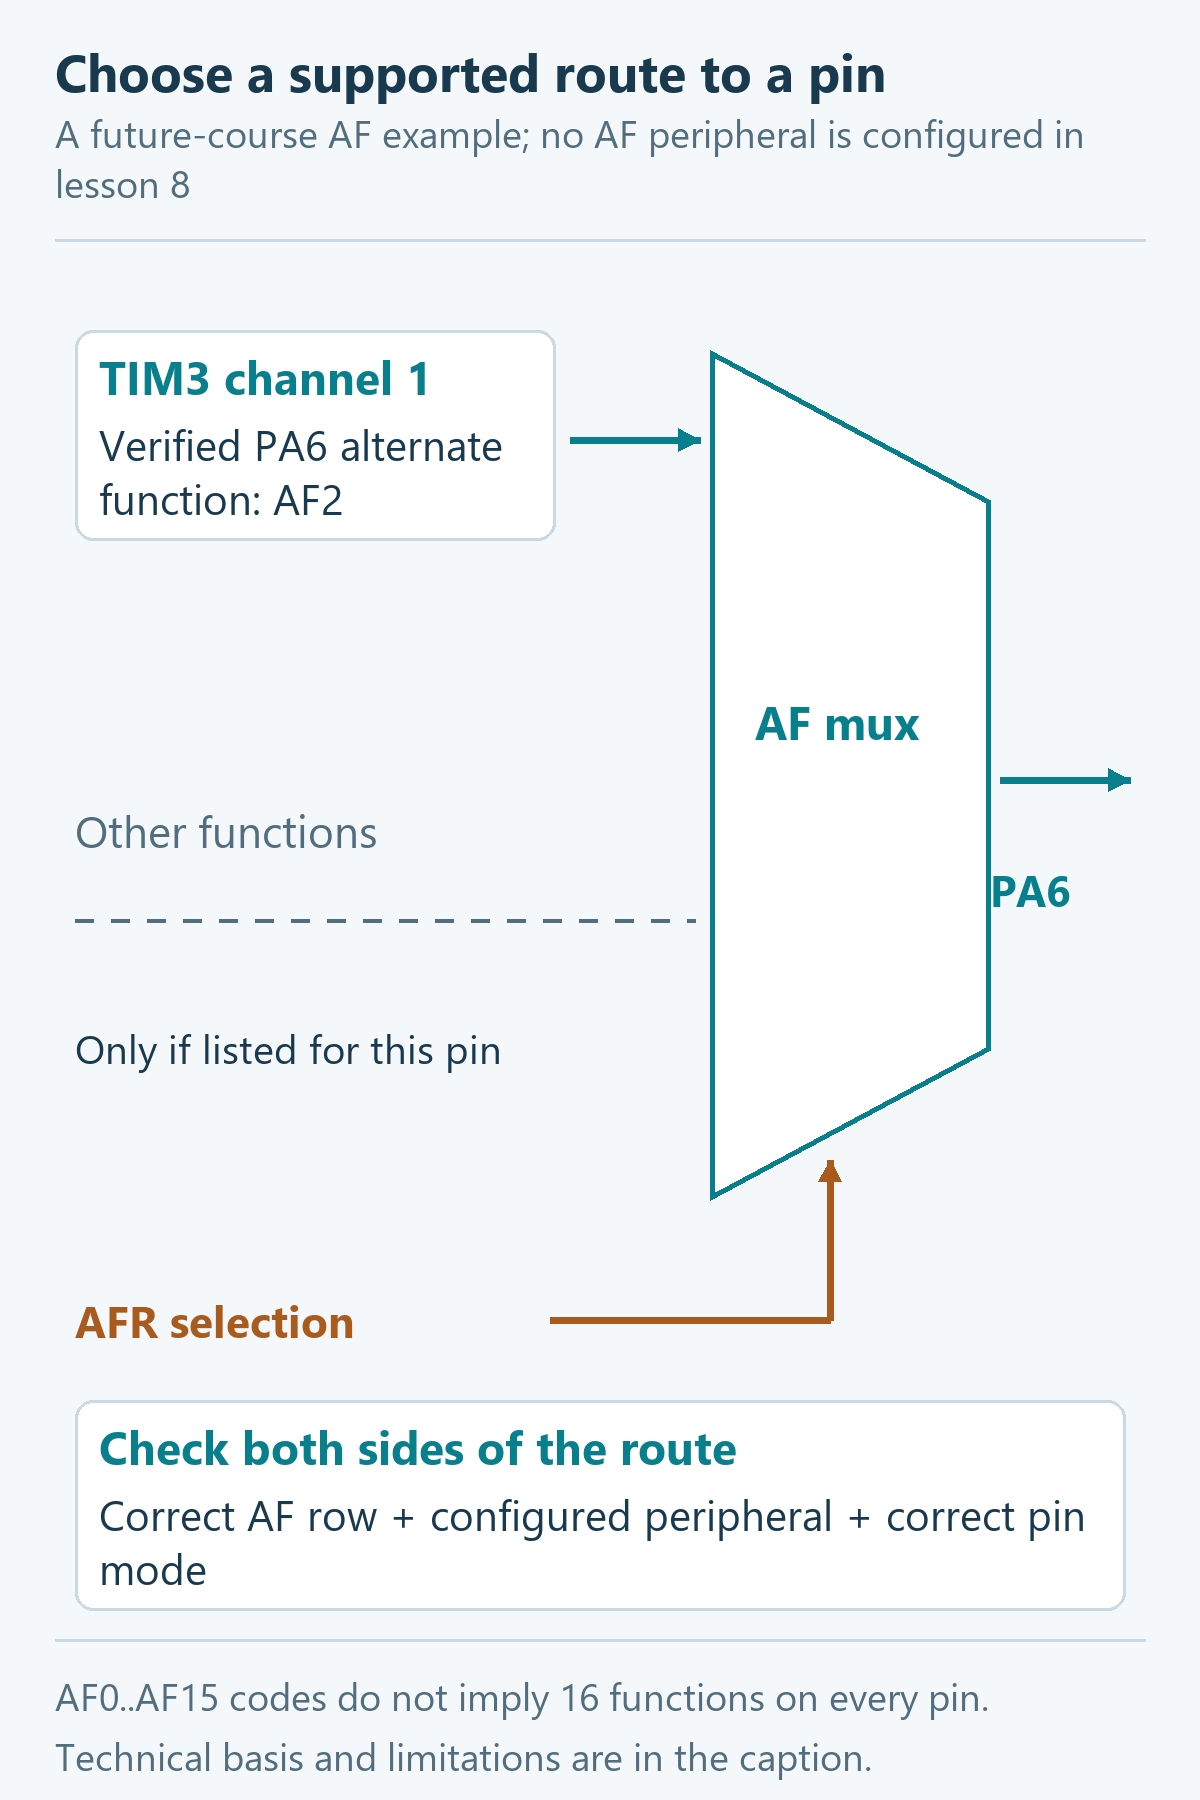
شکل تألیفی روش خواندن سطر PA6 و ستون AF2 را توضیح میدهد. پروژهٔ GPIO این درس PA6 یا TIM3 را فعال نمیکند؛ این مثال برای خواندن جدول است.
کلید و LED این برد چگونه وصلاند؟
روی GB100ST V2.0، PB6 از طریق مقاومت R5=10kΩ به بیس ترانزیستور NPN مدل BC817 میرود. R6=10kΩ بیس را پایین میکشد و LED D2 با مقاومت R4=680Ω در مسیر کلکتور است. بنابراین PB6 مستقیماً جریان LED را تأمین نمیکند. منطق فرمان فعالبالاست: HIGH برای روشنکردن و LOW برای خاموشکردن.
کلید کاربر به PA3 متصل است. R2=10kΩ ورودی را به 3V3 میکشد، C2=100nF به زمین متصل است و R17=0Ω مانند اتصال جامپر در مسیر کلید قرار دارد و آن را هنگام فشار به زمین میبرد. پس رهاشدن، HIGH و فشار، LOW است. مقاومت 0Ω محافظ جریان محسوب نمیشود.
در این پروژه برای PA3، GPIO_NOPULL انتخاب شده چون بالاکش خارجی وجود دارد. فعالکردن pull-up داخلی لزوماً خطا یا ممنوع نیست، ولی مقاومت مؤثر و جریان هنگام فشار را تغییر میدهد و برای این پیکربندی لازم نیست.
τ = R × C = 10000 Ω × 100 nF = 1 ms
این ثابت زمانی اسمی مربوط به مقاومت و خازن است؛ پاسخ کامل تماس کلید یا حذف همهٔ لرزشها را تضمین نمیکند. مدار شارژ و تخلیه نیز یکسان نیست. مقدارهای واقعی با تلرانس قطعات و شرایط کلید تغییر میکنند.

نمودار تألیفی مدار برد، فعالبالابودن LED و فعالپایینبودن کلید را نشان میدهد. برای این تمرین، از کلید موجود استفاده کنید.
ولتاژ و جریان مجاز را چگونه بخوانیم؟
برد از ورودی 5V و رگولاتور AMS1117-3V3 استفاده میکند تا ریل اسمی 3.3V بسازد. این موضوع اجازهٔ اتصال 5V به همهٔ GPIOها نیست. پیش از هر اتصال خارجی، نوع همان پایه و شرایط تغذیه و حالت کاری آن را در DS9118 بررسی کنید.
FT نام کلاس ورودیِ دارای تحمل 5V تحت شروط دیتاشیت است؛ FTf علاوه بر آن ویژگیهای مربوط به I²C Fast-mode Plus دارد، نه یک تضمین کلی برای سریعبودن همهٔ سیگنالها. PB6 در جدول پایهها FTf است. TTa در جدول، نوع 3.3V-tolerant با اتصال آنالوگ و ساختار متفاوت است؛ آن را معادل ورودی عمومیِ مجاز برای 5V ندانید.
نوع پایه، فعالبودن مسیر آنالوگ، pull داخلی و وضعیت روشن یا خاموش بودن تغذیه در مجازبودن ورودی مؤثرند. عددِ حد خرابی مانند VDDA+0.3V را ولتاژ عادی کار فرض نکنید. جدول شرایط کاری، آستانههای ورودی و پانویسهای همان پایه مبنای طراحیاند؛ این درس آزمون تحمل 5V انجام نمیدهد.
| کمیت در جدول 22 | حد مطلق، مقدار جریان | برداشت درست |
|---|---|---|
| جریان هر I/O، sink یا source | 25mA | هدف طراحی دائمی نیست |
| مجموع جریان I/O در جهت مربوط | 80mA | جریان همهٔ پایهها باید با محدودیت مجموع تطبیق داده شود |
| مجموع جریان خطوط تغذیه در جهت مربوط | 160mA | با جمع سادهٔ مجوز هر پایه اشتباه نشود |
این جدول قدرمطلق جریانها را خلاصه کرده است؛ علامت و شرایط کامل را در منبع ببینید. حد مطلق، کارکرد درست یا سالمماندن در هر ترکیبِ نزدیک مرز را تضمین نمیکند. نباید برای هر پایه 25mA در نظر گرفت و جمع را نادیده گرفت.
برای نمونه، جدول 55 در شرایط مشخص و 2.7V < VDD < 3.6V، در جریان 8mA حدود VOL≤0.4V و VOH≥VDD−0.4V میدهد. این یک شرط مشخصات خروجی است، نه سقف همگانی 8mA برای هر مدار. برای بار خود، جریان و ولتاژ تضمینشده را با هم بررسی کنید. مدار LED این برد درایور ترانزیستوری دارد؛ جریان GPIO را با جریان LED یکی ندانید.

شکل تألیفی، «حد مطلق» را از «شرط تضمین سطح خروجی» جدا میکند؛ عددهای آن نتیجهٔ اندازهگیری این برد نیستند.
لرزش کلید را چگونه کنار بگذاریم؟
اگر هنگام یک فشار، نمونهها به ترتیب LOW، HIGH و دوباره LOW شوند، هر تغییر را فشار تازه حساب نمیکنیم. صبر میکنیم سطح تازه برای مدت انتخابشده بدون تغییرِ مشاهدهشده بماند؛ بعد آن را وضعیت پایدار میپذیریم. اینجا آستانه 20ms است و باید برای کاربرد واقعی ارزیابی شود.
دو متغیر را جدا نگه میداریم: raw_level آخرین نمونهٔ خام است و stable_level وضعیت پذیرفتهشده. هر تغییر نمونه، raw_changes را بیشتر و زمان آخرین تغییر را تازه میکند. اگر سطح خام با پایدار فرق داشت و از آخرین تغییر حداقل 20ms گذشته بود، سطح جدید پذیرفته میشود.
فقط پذیرفتهشدن LOW، debounced_presses را زیاد و LED را معکوس میکند. رهاشدن هم باید پایدار شود، اما LED را تغییر نمیدهد. نگهداشتن طولانی کلید، بدون رهاکردن و فشار تازه، رخدادهای تکراری ایجاد نمیکند.
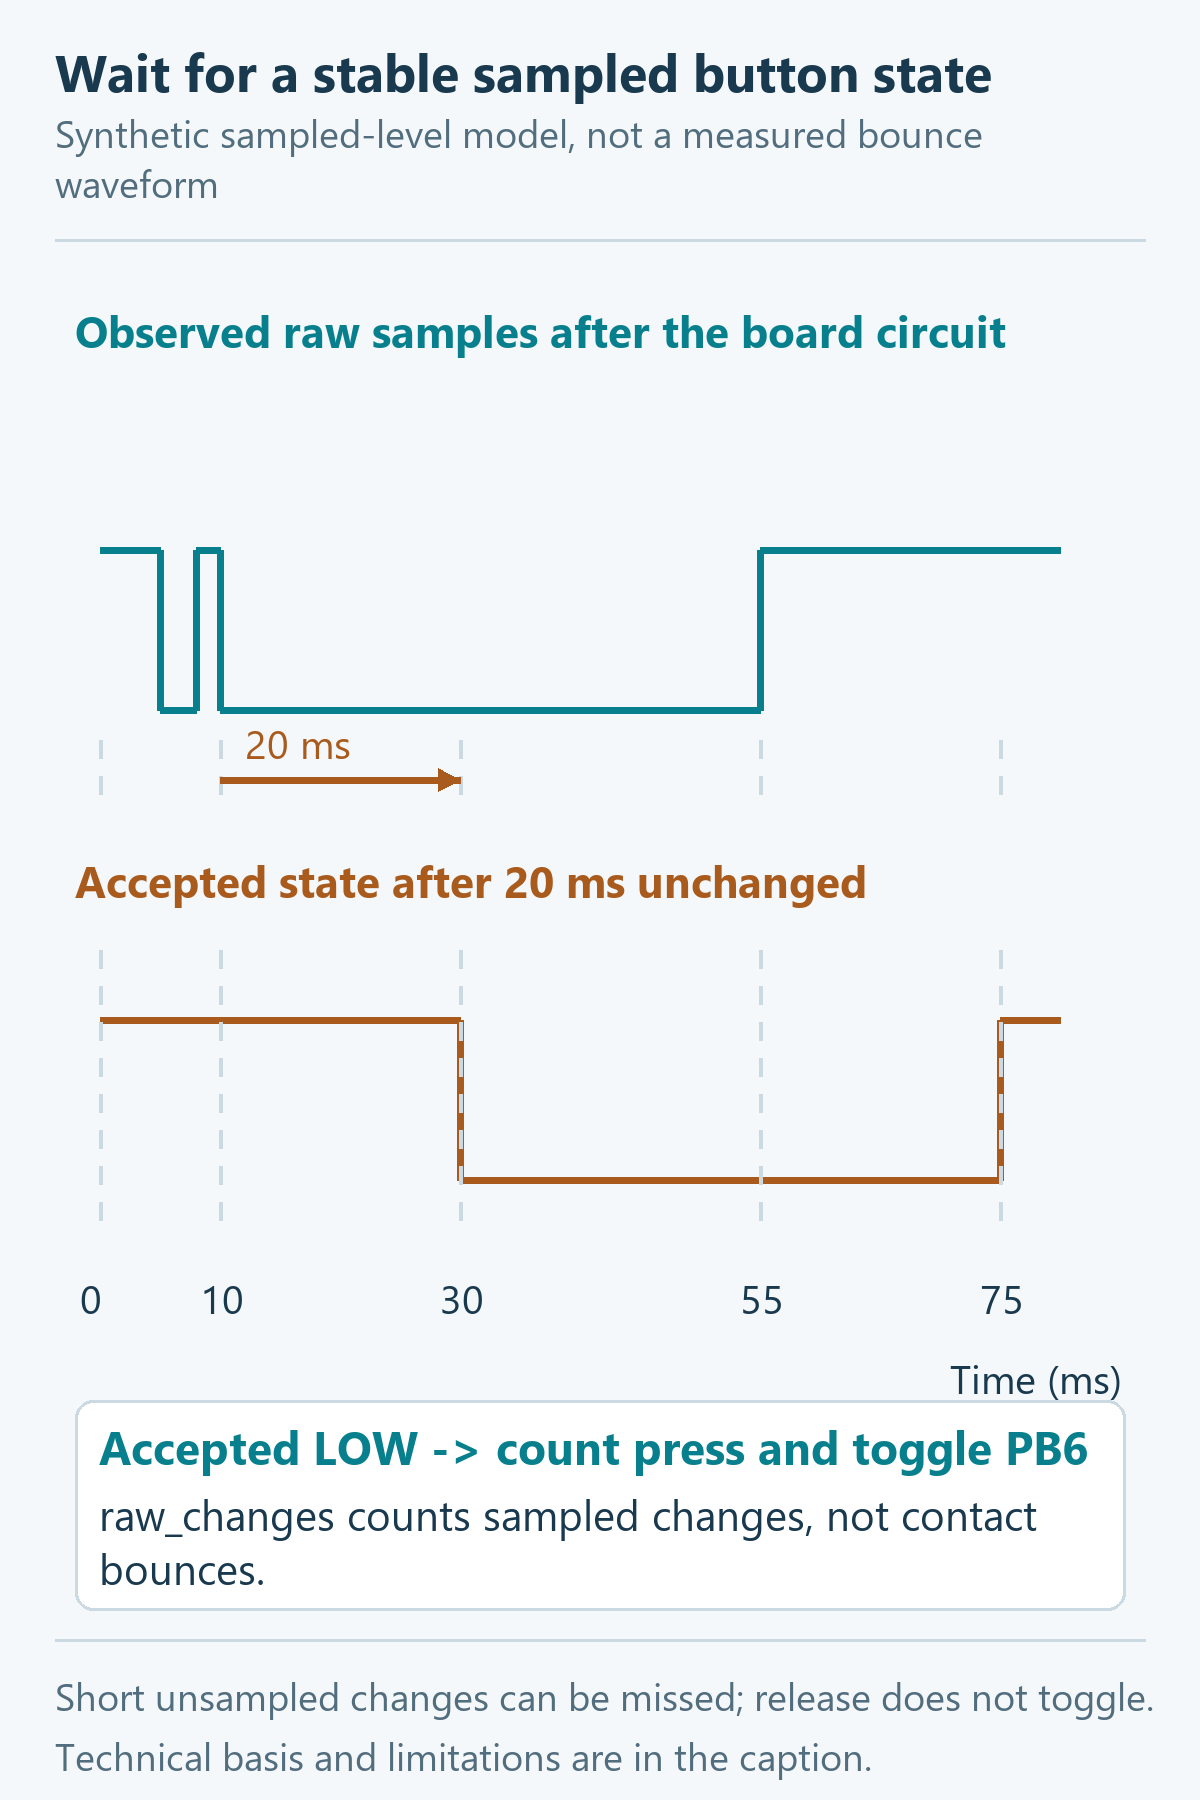
نمودار مدل یک ورودی ساده را نشان میدهد: آخرین تغییر فشار در 10ms، پذیرش در 30ms، رهاشدن در 55ms و پذیرش رهاشدن در 75ms. رهاشدن LED را تغییر نمیدهد. این نمودار دادهٔ اسیلوسکوپ نیست؛ الگوی چندجهشی اسکریپت همراه در مثال بعدی جدا بررسی میشود.
چه چیزی را واقعاً میشماریم؟
raw_changes تعداد لبههایی است که حلقهٔ polling دیده است؛ شامل فشار و رهاکردن. جهشی که میان دو خواندن رخ دهد ممکن است دیده نشود و مدار RC هم شکل سیگنال را عوض میکند. بنابراین نه خود این شمارنده و نه تفاضل آن با debounced_presses، تعداد همهٔ لرزشهای فیزیکی نیست.
در مدلِ همراه با ورودی یکسان، نمونهبرداری هر 1ms تعداد 9 تغییر و هر 10ms تعداد 3 تغییر دیده است؛ در هر دو،2 فشار پذیرفته شدهاند. این مثال محاسباتی نشان میدهد چرا تعداد نمونههای تغییرکرده را نباید به تعداد تماسهای واقعی نسبت داد.
کد را در کجا بنویسیم؟
در CubeMX، PA3 را ورودی NOPULL و PB6 را خروجی push-pull، NOPULL، LOW speed و مقدار اولیهLOW تنظیم کنید؛ PA13/PA14 برای SWD بمانند. منبع کلاک این پروژه HSI اسمی 8MHz است. فعلاً واحد AF یا وقفه فعال نمیکنیم.
گزیدهٔ زیر از gpio.c واقعیِ تولیدشده است. تنظیمها را در IOC تغییر دهید و دوباره تولید کنید؛ تابع MX_GPIO_Init را در main.c بازتعریف نکنید:
void MX_GPIO_Init(void)
{

  GPIO_InitTypeDef GPIO_InitStruct = {0};

  /* GPIO Ports Clock Enable */
  __HAL_RCC_GPIOC_CLK_ENABLE();
  __HAL_RCC_GPIOF_CLK_ENABLE();
  __HAL_RCC_GPIOA_CLK_ENABLE();
  __HAL_RCC_GPIOB_CLK_ENABLE();

  /*Configure GPIO pin Output Level */
  HAL_GPIO_WritePin(USER_LED_GPIO_Port, USER_LED_Pin, GPIO_PIN_RESET);

  /*Configure GPIO pin : USER_BUTTON_Pin */
  GPIO_InitStruct.Pin = USER_BUTTON_Pin;
  GPIO_InitStruct.Mode = GPIO_MODE_INPUT;
  GPIO_InitStruct.Pull = GPIO_NOPULL;
  HAL_GPIO_Init(USER_BUTTON_GPIO_Port, &GPIO_InitStruct);

  /*Configure GPIO pin : USER_LED_Pin */
  GPIO_InitStruct.Pin = USER_LED_Pin;
  GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;
  GPIO_InitStruct.Pull = GPIO_NOPULL;
  GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;
  HAL_GPIO_Init(USER_LED_GPIO_Port, &GPIO_InitStruct);

}
برای کد کاربر، DEBOUNCE_MS در USER CODE PD تعریف شده است. متغیرهای مشاهده در PV قرار دارند. گزیدهٔ زیر عین پروژهٔ کامپایلشده است:
/* USER CODE BEGIN PD */
#define DEBOUNCE_MS 20U
/* USER CODE END PD */
/* USER CODE BEGIN PV */
volatile uint32_t raw_changes = 0U;
volatile uint32_t debounced_presses = 0U;
volatile GPIO_PinState raw_level = GPIO_PIN_SET;
volatile GPIO_PinState stable_level = GPIO_PIN_SET;
uint32_t raw_changed_at = 0U;
/* USER CODE END PV */در USER CODE2، بعد از MX_GPIO_Init، وضعیت اولیه از خود کلید خوانده میشود. اگر هنگام روشنشدن کلید پایین باشد، فشار تازهٔ ساختگی ثبت نمیشود؛ ابتدا رها و سپس دوباره فشار دهید.
/* USER CODE BEGIN 2 */
  raw_level = HAL_GPIO_ReadPin(USER_BUTTON_GPIO_Port, USER_BUTTON_Pin);
  stable_level = raw_level;
  raw_changed_at = HAL_GetTick();
  HAL_GPIO_WritePin(USER_LED_GPIO_Port, USER_LED_Pin, GPIO_PIN_RESET);
  /* USER CODE END 2 */
بخش زیر داخل حلقهٔ اصلی و USER CODE3 است. گزیده، برنامهٔ مستقل نیست و آکولاد بستن حلقهٔ تولیدشده را هم دارد:
/* USER CODE BEGIN 3 */
    GPIO_PinState sample = HAL_GPIO_ReadPin(USER_BUTTON_GPIO_Port, USER_BUTTON_Pin);
    uint32_t now = HAL_GetTick();

    if (sample != raw_level)
    {
      raw_level = sample;
      raw_changes++;
      raw_changed_at = now;
    }

    if ((raw_level != stable_level) &&
        ((uint32_t)(now - raw_changed_at) >= DEBOUNCE_MS))
    {
      stable_level = raw_level;
      if (stable_level == GPIO_PIN_RESET)
      {
        debounced_presses++;
        HAL_GPIO_TogglePin(USER_LED_GPIO_Port, USER_LED_Pin);
      }
    }
  }
  /* USER CODE END 3 */
HAL_GPIO_ReadPin در این نسخه IDR را میخواند. HAL_GPIO_WritePin در راهاندازی، LED را LOW میکند و HAL_GPIO_TogglePin فقط بعد از پذیرش فشار فراخوانی میشود. این توابع نتیجهٔ اندازهگیری ولتاژ یا موفقیت روشنشدن LED را برنمیگردانند؛ برای آن باید برد را جدا بررسی کرد.
چرا از تفاضل tick استفاده شده است؟
HAL_GetTick در پیکربندی پیشفرض شمارندهٔ میلیثانیهای میدهد. تفاضل بدون علامت (uint32_t)(now - raw_changed_at) با حساب پیمانهای 32 بیتی، از یک مرز سرریز معمول عبور میکند. این روش به معنای تحمل توقفهای نامحدود یا چند دور کامل شمارنده نیست؛ حلقه باید در زمان مناسب ادامه پیدا کند.
این حلقه HAL_Delay ندارد؛ در انتظار 20ms متوقف نمیماند و میتواند در هر دور کار کوتاه دیگری انجام دهد. البته polling همچنان CPU را درگیر میکند. شرط، ثبات نمونههای مشاهدهشده در مقیاس tick را میسنجد، نه اثبات ثابتبودن ولتاژ در تمام فاصلهٔ دو نمونه.
پیشبینی کنید، سپس روی برد بررسی کنید
- پروژه را بسازید و پس از اتصال درست پروب اجرا کنید. برای مشاهده، raw_level، stable_level، raw_changes و debounced_presses را در دیباگر اضافه کنید.
- پیشبینی کنید یک فشار پایدار چه میکند: بعد از واجدشدن شرط زمانی، شمارندهٔ فشار یک واحد زیاد و LED معکوس میشود.
- کلید را نگه دارید: افزایش تکراری شمارنده انتظار نمیرود. رها کنید: LED نباید فقط به علت رهاشدن عوض شود. دوباره فشار دهید و شمارنده را ثبت کنید.
- راهاندازی با کلید نگهداشتهشده را جدا بررسی کنید؛ پیش از فشار تازه، رهاکردن پایدار لازم است. نتیجههای خود را در کاربرگ بنویسید.
در اینجا مدل محاسباتیِ اسکریپت verify_debounce.py در 9 سناریو از جمله جهش فشار/رهاشدن، مرز 19/20ms، پالس کوتاه، نگهداشتن و سرریز tick را گذرانده است؛ آزمون فیزیکی فوق انجام نشده. برای دیدن لرزش واقعی، ابزار اندازهگیری و نرخ نمونهبرداری مناسب لازم است؛ توقف دیباگر خودش رفتار زمانی حلقه را تغییر میدهد.
اگر نتیجه مطابق انتظار نبود
- فشار شمرده نمیشود: نخست raw_level را ببینید. ReadPin باید با فشار، نمونهٔ LOW بدهد؛ کلاک GPIOA و تنظیم PA3 را در gpio.c بررسی کنید. اگر raw تغییر میکند ولی فشار پذیرفته نمیشود، stable_level و زمان آخرین تغییر را دنبال کنید.
- LED تغییر نمیکند ولی شمارنده زیاد میشود: مسیر برنامه به TogglePin رسیده است؛ تنظیم PB6، کلاک GPIOB و مدار ترانزیستور را بررسی کنید. ODR فرمان را نشان میدهد، نه تأیید نور LED.
- در شروع با کلید پایین، رخدادی نیست: مقداردهی اولیه عمداً همین کار را میکند. کلید را رها کنید تا حالت پایدار HIGH و سپس فشار تازه ایجاد شود.
- چند فشار پذیرفته میشود: زمانبندی raw و stable را ثبت کنید؛20ms برای هر کلیدی تضمین نیست. آستانه را بر پایهٔ رفتار واقعی انتخاب کنید، نه با فرض تعداد لرزش ثابت.
6 پرسش کوتاه
پرسش 1: در open-drain، نوشتن 1 چه میکند؟
پاسخ: پایینکش خروجی را خاموش میکند؛ HIGH پایدار به مدار بالاکش مناسب وابسته است.
پرسش 2: چرا PA3 در این پروژه NOPULL است؟
پاسخ: مقاومت 10kΩ خارجی روی برد وجود دارد؛ بالاکش داخلی برای این تنظیم لازم نیست.
پرسش 3: نوشتن BSRR، TogglePin را هم اتمیک میکند؟
پاسخ: خیر؛ TogglePin ابتدا ODR را میخواند و سپس مینویسد. این توالی در برابر نویسندهٔ همزمانِ همان پایه محافظت کامل ندارد.
پرسش 4: انتخاب AF2 برای PA6 کافی است تا PWM داشته باشیم؟
پاسخ: خیر؛ طبق جدول، اتصال سیگنال TIM3_CH1 را انتخاب میکند، اما خود تایمر، کلاک و تنظیم پایه هم لازماند.
پرسش 5: raw_changes چه چیزی را نشان نمیدهد؟
پاسخ: تعداد تمام جهشهای فیزیکی را؛ فقط تغییرهای دیدهشده در نمونهبرداری برنامه را میشمارد.
پرسش 6: چرا عدد 25mA هدف جریان خروجی نیست؟
پاسخ: حد مطلق است؛ برای طراحی باید شرایط تضمین ولتاژ، محدودیت مجموع جریان و مدار بار را هم رعایت کرد.
3 تمرین
- تمرین 1؛ محاسبه و مدل: ثابت زمانی 10kΩ و 100nF را حساب کنید؛ پاسخ اسمی 1ms است. سپس verify_debounce.py را اجرا و تفاوت 9 و 3 لبهٔ مشاهدهشده در دو نرخ نمونهبرداری را توضیح دهید؛ چرا هر دو 2 فشار دارند؟
- تمرین 2؛ مقایسهٔ آستانه: در یک کپی پروژه،20ms را با آستانهٔ کوچکتر مقایسه کنید و هر بار شمارندهٔ پذیرفتهشده را برای تعداد مشخص فشار ثبت کنید. ممکن است تفاوتی ببینید یا نبینید؛ هیچ عدد اضافهٔ تضمینشدهای برای لرزش پیشبینی نکنید. سورس تغییرکرده را پیش از اجرا دوباره بسازید.
- تمرین 3؛ فشار طولانی: فقط پس از پذیرش LOW، زمان شروع را ثبت کنید. طرحی بکشید که پس از 1000ms نگهداشتن، یک رخداد طولانی بدهد و تا رهاشدن تکرار نکند. حالت نگهداشتن در راهاندازی و سرریز tick را در طرح مشخص کنید؛ این توسعه در پروژهٔ همراه پیاده و کامپایل نشده است.
منابع و فایلهای همراه
پروژه با CubeMX6.14.0، DB6.0.140، CubeF3V1.11.6 و GCC13.2.1 در ساخت پاک Debug با -O0 -g3 -Wall -Werror و بدون هشدار ساخته شد: Flash8288B و RAM ناحیهٔ لینک 1592B. RAM لینک شامل رزرو heap/stack است و مصرف لحظهای نیست.
فایل IOC و Core/Drivers واقعی، ELF/MAP، مجوزها، گزارش ساخت، هشها و کاربرگِ درانتظار همراهاند. بسته خروجی CMake است؛ ساخت و واردسازی بومی CubeIDE اینجا آزموده نشده. verify_debounce.py مدل نمونهبرداری و calculate_baseline.py محاسبهٔ RC و SysTick را بازتولید میکنند؛ هیچکدام شبیهساز تماس مکانیکی یا اندازهگیری برد نیستند.
- DS9118، دیتاشیت STM32F303xB/C: جدول پایهها، AF و مشخصات الکتریکی با شروط و پانویسها.
- RM0316: رجیسترهای GPIO و انتخاب AF.
- شماتیک GB100ST V2.0: مدار PA3، PB6 و قطعات برد.
- فایل stm32f3xx_hal_gpio.c از HAL همین بسته: رفتار ReadPin، WritePin و TogglePin؛ نسخه و هش دقیق در manifest و گزیدههای منبع در source-evidence.txt آمدهاند.
دانلود فایلهای همراه درس 8
پروژهٔ واقعی شامل IOC و سورس، خروجیهای ELF/MAP، گزارش ساخت، مدل و کاربرگ، مجوزها و 6 تصویر همراه اسکریپت قابل ویرایش در بسته قرار دارند. راهنمای پروژه وضعیت واقعی ساخت و آزمون را توضیح میدهد. ابتدا ZIP را استخراج و README را بخوانید.
پیوند دانلود به نسخهٔ مشخص و بازبینیشدهٔ همراه مقاله متصل است.