
در بخشهای 1 تا 5 با اصول راهاندازی بخشهای گوناگون میکروکنترلر نظیر ورودی/خروجی، وقفه، تایمر و پروتکلهای ارتباطی آشنا شدید. در آن پروژهها، برنامه پس از تنظیمات اولیه وارد یک حلقهٔ تکرار میشد و وقفهها نیز رخدادهای سختافزاری فوری را پاسخ میدادند. با گسترش امکانات دستگاه و افزایش تعداد وظایفی که باید در بازههای زمانی معین پاسخ داده شوند، هماهنگسازی دستی این حلقه و حفظ رفتار زمانی پیشبینیپذیر پیچیدهتر میشود.
در این درس با مفهوم سیستمعاملهای بیدرنگ (RTOS) و جایگاه هستهٔ FreeRTOS آشنا میشویم. هدف این است که بدانیم سیستمعامل بیدرنگ چه نیازی را پاسخ میدهد و در چه پروژههایی روشهای سادهتر بدون سیستمعامل انتخاب مناسبتری هستند.
وضعیت اعتبارسنجی این درس بر پایهٔ اجرای یک مدل محاسباتی آموزشی با زبان Python و کامپایل واقعی پروژهٔ پایهٔ همراه با کامپایلر GCC است. در این فصل مقدماتی، آزمون کارکرد روی برد فیزیکی یا اندازهگیری نوسان زمانی با اسیلوسکوپ انجام نشده است.
وضعیت اعتبارسنجی: کامپایلشده؛ پروژهٔ همراه بدون خطا و هشدار ساخته شده است. اجرای روی برد، آزمایش رابط گرافیکی و اندازهگیری فیزیکی انجام نشدهاند. نمودارهای مدل و مقادیر مورد انتظار، نتیجهٔ اندازهگیری نیستند.
پیشنیاز: بخشهای 1 تا 5 دورهٔ آموزش STM32.
وقتی چند کار باید بهموقع انجام شوند
هدف درس و پیشنیازها
برای شروع این درس، تسلط بر مفاهیم پایهٔ زبان C، نحوهٔ عملکرد وقفهها در پردازندههای ARM Cortex-M4 و پیکربندی تایمرهای سختافزاری که در بخشهای گذشته آموختید ضروری است. هدف ما بررسی دقیق کارکرد سیستمعاملهای بیدرنگ است تا بتوانید به این پرسش اساسی پاسخ دهید: سیستمعامل بیدرنگ چه گرهی از معماری نرمافزار باز میکند و در چه شرایطی استفاده از آن لزومی ندارد؟
مثال حسگر و نمایشگر و معنای مهلت پاسخ
برای درک مسئله، سناریویی فرضی اما ملموس را در نظر بگیرید که در آن یک میکروکنترلر باید دو وظیفهٔ مشخص را هماهنگ کند. تمام مقادیر زمانی در این مثال، ورودیهای فرضی آموزشی هستند:
- وظیفهٔ حسگر: هر 10ms یکبار با دریافت داده فعال میشود، پردازش آن 1ms طول میکشد و باید حداکثر ظرف 2ms از لحظهٔ رخداد (Release Time) به پایان برسد.
- وظیفهٔ نمایشگر: هر 50ms یکبار فعال میشود و ترسیم یا ارسال دادهٔ آن 12ms از زمان پردازنده را مصرف میکند. مهلت پاسخ آن نیز 50ms است.
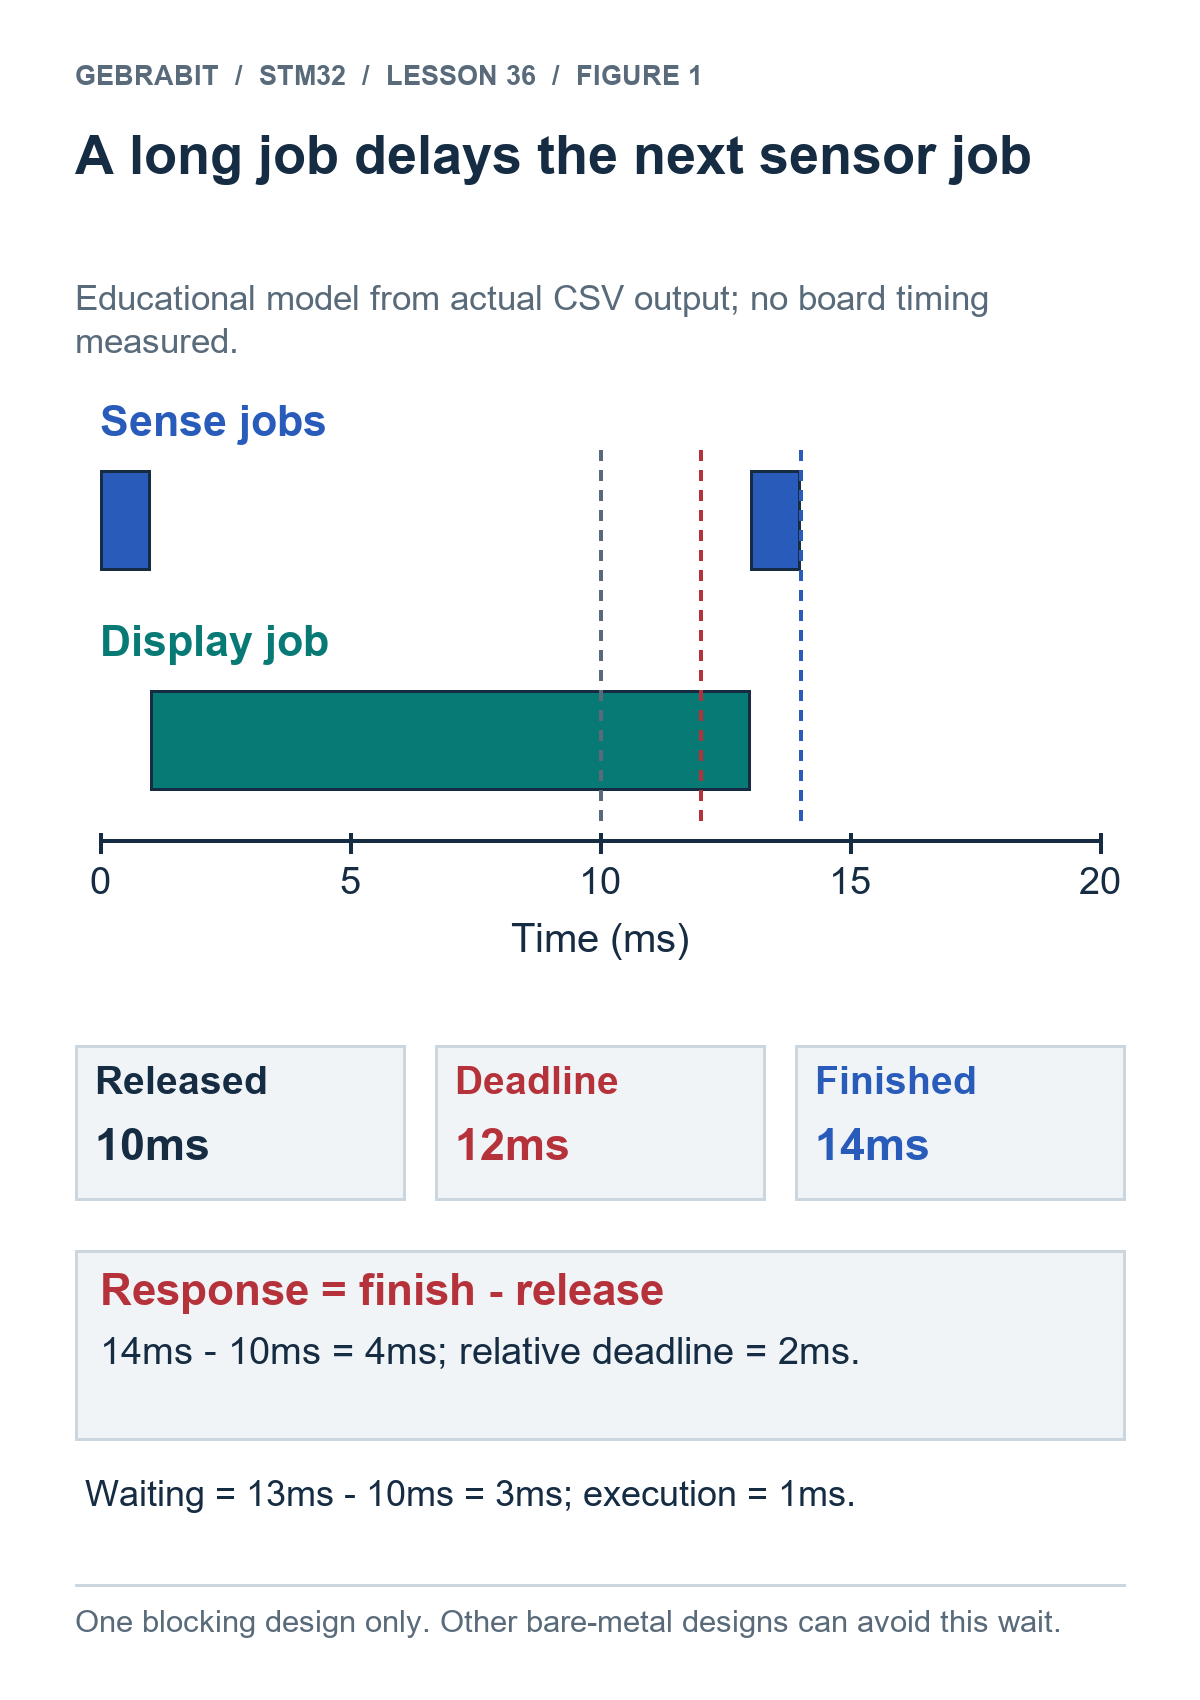
اگر هر دو کار درون یک حلقهٔ ساده پشت سر هم نوشته شوند، حالتی رخ میدهد که پردازنده سرگرم انجام وظیفهٔ 12ms نمایشگر است. در میلیثانیهٔ 10، دادهٔ حسگر آماده میشود (لحظهٔ رخداد یا Release). از آنجا که پردازنده مشغول اجرای کار طولانی نمایشگر است، حسگر تا پایان کار نمایشگر در میلیثانیهٔ 13 منتظر میماند (زمان انتظار یا Waiting برابر با 3ms). با شروع پردازش حسگر در میلیثانیهٔ 13 و صرف 1ms زمان اجرا، کار در میلیثانیهٔ 14 خاتمه مییابد. در این حالت، زمان کل پاسخ (Response Time = Finish – Release) برابر 4ms میشود که از مهلت 2ms تعیینشده بیشتر است. در سامانههای مهندسی، به این موعد مشخص «مهلت زمانی» یا Deadline میگویند.
حلقهٔ اصلی و وقفهها چه تواناییها و محدودیتهایی دارند؟
چرا یک کار طولانی پاسخ کار دیگر را عقب میاندازد؟
یکی از ساختارهای رایج برنامهنویسی بدون RTOS، معماری حلقهٔ بزرگ یا Superloop است. در این ساختار، پردازنده دستورهای حلقه را به ترتیب اجرا میکند. چنانچه بخشی از برنامه حاوی محاسبات پیوسته یا توابع انتظار تأخیر باشد، تا زمان خروج از آن بخش، نوبت به سایر بخشهای حلقه نمیرسد. این امر موجب تأخیر در پاسخگویی به رخدادهای بعدی میشود.
تقسیم کار به گامهای کوتاه، ماشین حالت و استفاده از وقفه و DMA
وجود چنین تأخیری لزوماً به این معنا نیست که باید بیدرنگ از سیستمعامل استفاده کرد. در مهندسی نرمافزار تعبیهشده، راهحلهای مناسبی بدون RTOS وجود دارند:
- ماشین حالت متناهی (FSM): میتوان کارهای زمانبر را به بخشهای کوچکتر با مدتزمان مشخص و مهارشده تقسیم کرد تا پردازنده در هر چرخش حلقه تنها یک گام را اجرا کند. این گامها لزوماً نباید طول یکسانی داشته باشند، بلکه باید کران زمانی آنها متناسب با مهلت سایر وظایف باشد.
- انتقال مستقیم حافظه (DMA): ارسال دادههای حجیم به نمایشگر یا حافظه را میتوان به سختافزار DMA سپرد تا پردازنده برای کارهای دیگر آزاد بماند.
- روتین خدمت وقفه (ISR): رخدادهای با اهمیت بالا را میتوان از طریق وقفه پاسخ داد. با این حال، وقفه فقط باید کارهای کوتاه، سریع و معین (مانند خواندن یک مقدار از رجیستر و تغییر یک پرچم) را انجام دهد و پردازشهای سنگین را به حلقهٔ اصلی بسپارد تا مانع اجرای سایر وقفهها نشود.
چه زمانی هماهنگکردن کارها دشوارتر میشود؟
با افزایش تعداد بخشهای مستقل نرمافزار—مانند افزودن ارتباطات شبکه، رابط کاربر گرافیکی و ذخیرهسازی فایل—تقسیم دستی همهٔ کارها به قطعات کوتاه و مدیریت متغیرهای وضعیت مشترک نیازمند هماهنگی و زمان بیشتری است. در چنین وضعیتی، اگر یک بخش دچار تأخیر پیشبینینشده شود، ممکن است زمانبندی کل سیستم دستخوش تغییر گردد. در این شرایط، بهرهگیری از یک سازوکار زمانبندی خودکار بررسی میشود.
بیدرنگ یعنی پاسخ در مهلت مشخص
مهلت پاسخ و زمان پاسخ با مثال عددی
در ادبیات مهندسی، واژهٔ «بیدرنگ» (Real-Time) به معنای سرعت پردازش نامحدود یا اجرای دستورها در کسری از نانوثانیه نیست، بلکه به معنای قطعیت و پاسخگویی درون مهلت مشخص است. سیستم بیدرنگ سیستمی است که درستی عملکرد آن علاوه بر صحت محاسبات، به زمان تحویل خروجی نیز وابسته است.
برای شفافسازی، روابط زمانی پایه به صورت زیر تعریف میشوند:
- زمان رخداد (Release Time): لحظهای که کار یا وظیفه آمادهٔ اجرا میشود (
T_release). - زمان شروع (Start Time): لحظهای که پردازنده اجرای وظیفه را آغاز میکند (
T_start). - زمان پایان (Finish Time): لحظهای که اجرای وظیفه تکمیل میشود (
T_finish). - انتظار اولیه تا شروع: فاصلهٔ رخداد تا نخستین شروع کار است:
T_start - T_release. در مثال حسگر، این مقدار تمام انتظار آن کار است؛ کاری که بعداً چند بار متوقف و دوباره اجرا شود، ممکن است انتظارهای دیگری هم داشته باشد. - زمان پاسخ (Response Time): مدتزمان کل از لحظهٔ رخداد تا پایان کار (
T_finish - T_release). - مهلت نسبی (Relative Deadline): حداکثر زمان مجاز برای تکمیل کار پس از رخداد (
D). شرط رعایت مهلت این است که زمان پاسخ کوچکتر یا مساویDباشد.
تفاوت نیاز بیدرنگ سخت و نرم
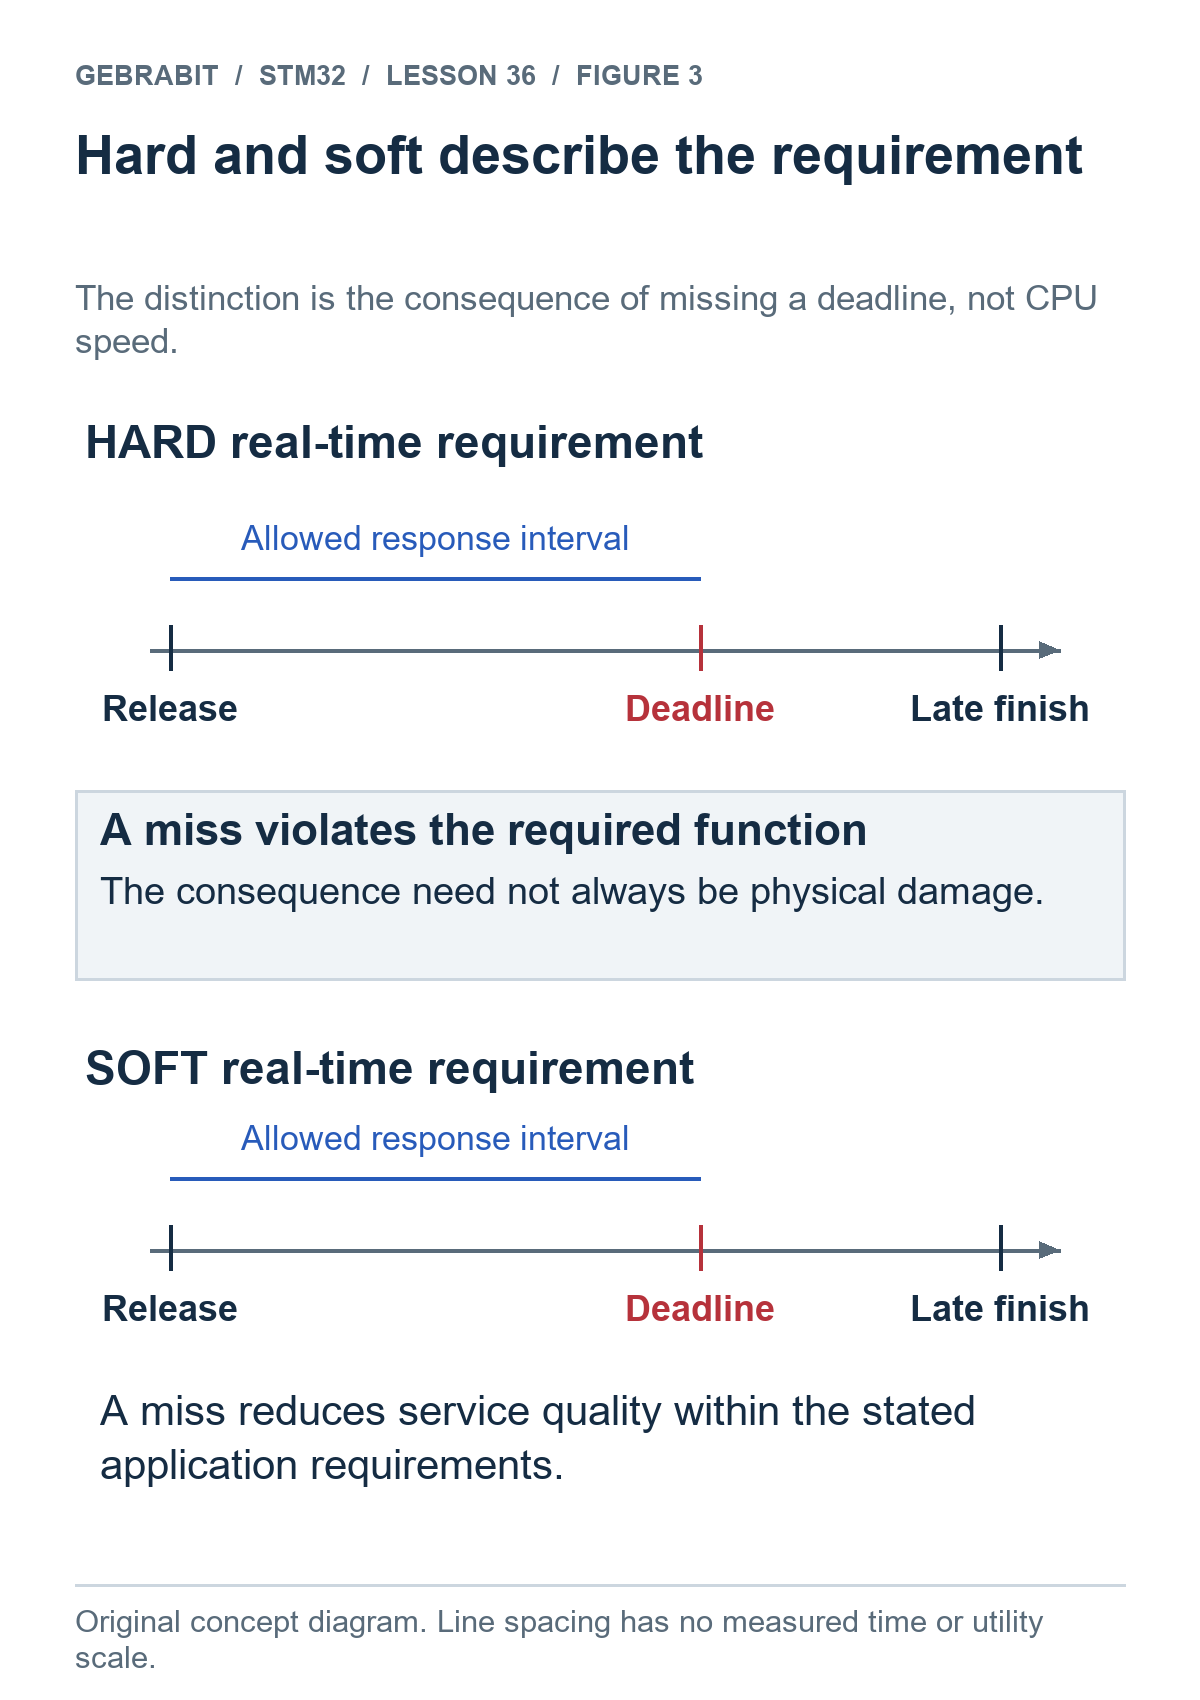
سیستمها بر اساس عواقب و پیامدهای ناشی از عبور از مهلت زمانی به دو دستهٔ اصلی تقسیم میشوند:
| دستهبندی نیاز زمانی | پیامد عبور از مهلت زمانی (Deadline Miss) | نمونهٔ کاربرد |
|---|---|---|
| بیدرنگ سخت (Hard Real-Time) | شکست در انجام کارکرد الزامی سامانه؛ نقض مشخصات فنی که میتواند موجب توقف کامل، آسیب یا خطای بحرانی شود. | عملکرد ترمز ABS، مدار باز شدن کیسهٔ هوا در تصادف، زمانبندی زاویهٔ آتش در مبدلهای قدرت. |
| بیدرنگ نرم (Soft Real-Time) | کاهش مطلوبیت یا افت کیفیت خدمت، بدون آنکه کل کارایی سامانه باطل شود. | افت نرخ فریم در نمایشگر کاربر، تأخیر در بهروزرسانی نمودار مصرف باتری، تأخیر در پاسخ به فشردن دکمههای منو. |
چرا RTOS بهتنهایی مهلتها را تضمین نمیکند؟
بهکارگیری سیستمعامل بیدرنگ به تنهایی تضمینکنندهٔ رعایت مهلتها نیست. سیستمعامل تنها ابزاری برای جابهجایی و اولویتبندی وظایف است. اگر طراح اولویتهای وظایف را نامناسب تنظیم کند، یا مجموع زمان اجرای وظایف در بدترین شرایط (Worst-Case Execution Time) از ظرفیت پردازنده فراتر رود، مهلتها باز هم نقض خواهند شد. تضمین رفتار زمانی به طراحی صحیح و تحلیل منابع توسط توسعهدهنده وابسته است.
FreeRTOS چه کاری به برنامه اضافه میکند؟
وظیفه یا Task و انتخاب کار آماده توسط زمانبند
در هستهٔ FreeRTOS، بخشهای مختلف برنامه به صورت توابع مستقلی به نام وظیفه (Task) پیادهسازی میشوند. هر وظیفه شبیه یک برنامهٔ کوچک با حلقهٔ مداوم به نظر میرسد و فضای پشتهٔ (Stack) اختصاصی خود را در حافظهٔ RAM دارد. بخش مرکزی هسته که زمانبند (Scheduler) نام دارد، همواره وظایف آمادهٔ اجرا را بررسی میکند و از میان آنها، وظیفهای را که بالاترین اولویت در وضعیت آماده (Ready) دارد برای اجرا روی پردازنده برمیگزیند. هرگاه یک وظیفه برای فرا رسیدن زمان یا دریافت رویداد منتظر بماند، وارد وضعیت مسدود (Blocked) میشود و پردازنده را به وظایف آمادهٔ دیگر واگذار میکند.
اجرای نوبتی روی پردازندهٔ تکهستهای
میکروکنترلر مورد استفاده در این دوره (STM32F303CBT6) دارای یک هستهٔ فیزیکی ARM Cortex-M4 است. بر روی این پردازندهٔ تکهستهای، در هر لحظه تنها یک مسیر اجرای وظیفه میتواند فعال باشد. بنابراین وظایف همزمان به معنای واقعی کلمه در یک لحظهٔ فیزیکی اجرا نمیشوند؛ بلکه سیستمعامل با بهرهگیری از اولویتها و در صورت نیاز، تسهیم زمانی (Time-Slicing برای وظایف با اولویت یکسان)، کنترل هسته را میان وظایف دستبهدست میکند تا همهٔ بخشها بهموقع پیش بروند.
هزینهٔ حافظه و زمان پردازنده
استفاده از سیستمعامل رایگان نیست و هزینههای مشخصی دارد:
- حافظهٔ RAM: هر وظیفه نیازمند پشتهٔ اختصاصی است تا رجیسترهای پردازنده و متغیرهای محلی در هنگام جابهجایی کارها در آن ذخیره شوند. اندازهٔ این پشته به عمق فراخوانی توابع و متغیرهای محلی وابسته است.
- زمان پردازنده: جابهجایی زمینه (Context Switch) که شامل ذخیره و بازیابی رجیسترهای پردازنده است، به همراه پردازش دورهای وقفهٔ تیک سیستمعامل (SysTick)، تعدادی از چرخههای ساعت پردازنده را به عنوان سربار مصرف میکنند.
کاربرد FreeRTOS و مجوز MIT
هستهٔ FreeRTOS به دلیل حجم کم، سادگی پورت به پردازندههای مختلف و مجوز آزاد MIT کاربرد گستردهای در صنعت دارد. مجوز MIT به شما اجازه میدهد از این هسته در پروژههای تجاری و اختصاصی استفاده، آن را ویرایش یا توزیع کنید، مشروط بر اینکه اطلاعیهٔ حق نشر (Copyright) و متن مجوز در نسخهها یا بخشهای عمدهٔ نرمافزار حفظ شود. استفاده از FreeRTOS کدهای اختصاصی شما را ملزم به متنباز شدن نمیکند، اما کتابخانهها و درایورهای دیگر (نظیر درایورهای STM32 HAL یا CMSIS) مجوزهای مستقل خود را دارند که باید به طور جداگانه رعایت شوند.
مقایسهٔ 3 روش با یک مدل آموزشی
ورودیها: حسگر 10ms، نمایشگر 50ms و زمان اجرای فرضی هر کدام
برای مقایسهٔ روشن و دقیق رفتار معماریها، یک مدل محاسباتی آموزشی با دورهٔ افق 100ms و برشهای زمانی گسستهٔ 1ms آماده شده است. فرضهای مدل به این ترتیب است:
- وظیفهٔ حسگر: تناوب رخداد 10ms، زمان اجرای خالص 1ms، مهلت نسبی 2ms.
- وظیفهٔ نمایشگر: تناوب رخداد 50ms، زمان اجرای خالص 12ms، مهلت نسبی 50ms.
کار بلند غیرقابل قطع و پاسخ 4ms حسگر
در حالت اول (کارهای غیرقابل قطع در حلقهٔ ساده)، پردازش نمایشگر از میلیثانیهٔ 1 تا 13 به صورت یکپارچه اجرا میشود. حسگر در میلیثانیهٔ 10 آماده میشود اما چون پردازش نمایشگر متوقف نمیشود، حسگر تا میلیثانیهٔ 13 منتظر میماند (T_waiting = 3ms) و اجرای آن در میلیثانیهٔ 14 به پایان میرسد (T_response = 14 - 10 = 4ms). زمان پاسخ 4ms از مهلت 2ms تجاوز میکند. در این مدل 100ms، وظیفهٔ حسگر 2 بار با نقض مهلت روبهرو میشود.
اولویت پیشدستانهٔ ایدهآل و پردازش مشارکتی با قطعهٔ 1ms
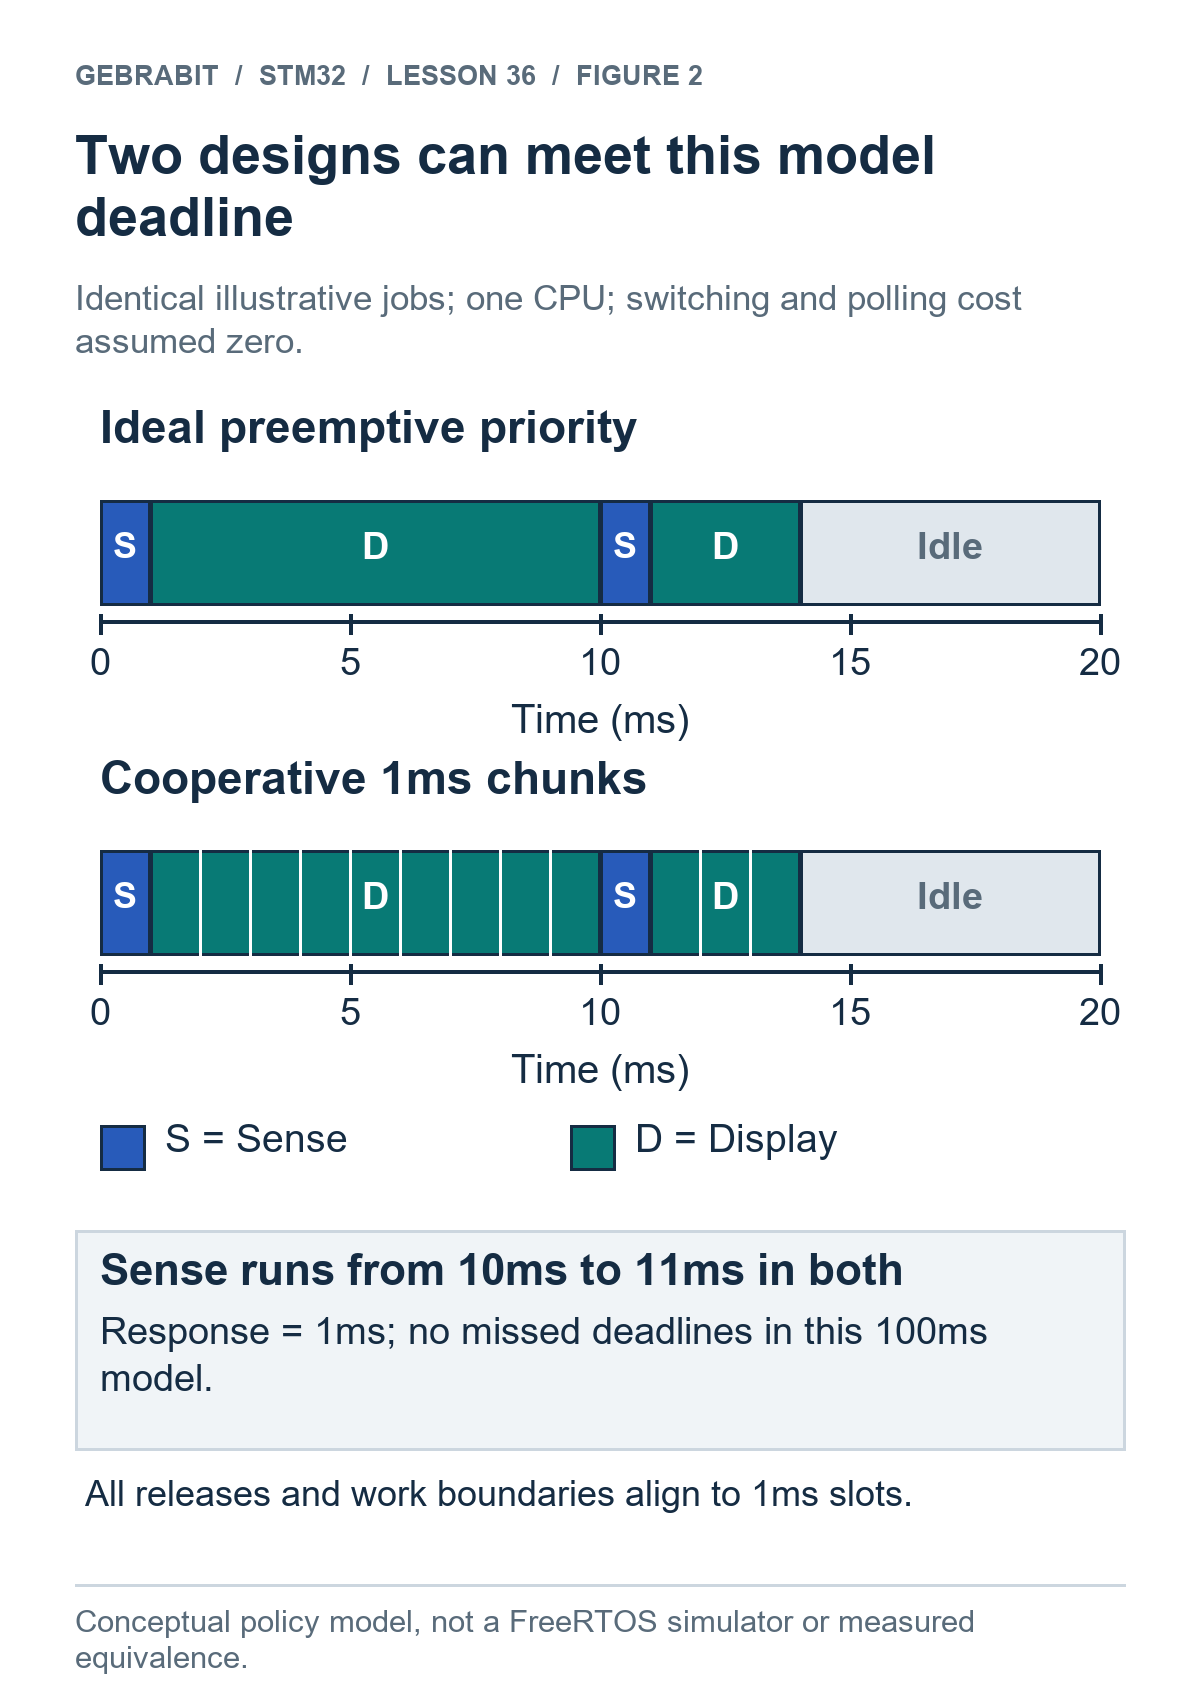
در حالت دوم (مدل ایدهآل انتخاب کار آماده بر پایهٔ اولویت)، حسگر اولویت بالاتری دارد. در میلیثانیهٔ 10 با رسیدن حسگر، پردازش نمایشگر متوقف شده و در وضعیت آماده باقی میماند. حسگر از میلیثانیهٔ 10 تا 11 اجرا شده و در میلیثانیهٔ 11 پایان مییابد (T_response = 1ms). سپس نمایشگر ادامه مییابد. در این حالت 0 نقض مهلت ثبت میشود.
در حالت سوم (پردازش مشارکتی بدون سیستمعامل)، پردازش 12ms نمایشگر به 12 قطعهٔ مجزای 1ms تقسیم شده است. در میلیثانیهٔ 10، قطعهٔ جاری به پایان میرسد و حلقه بلافاصله حسگر را اجرا میکند. حسگر در میلیثانیهٔ 11 به پایان میرسد (T_response = 1ms) و 0 نقض مهلت رخ میدهد.
چرا این عددها زمان اجرای واقعی FreeRTOS نیستند؟
این ارقام خروجی یک مدل محاسباتی هستند نه اندازهگیری تجربی روی سختافزار واقعی. در این مدل، زمان لازم برای انتخاب کار، بررسی رخدادها، جابهجایی زمینه و وقفهها صفر فرض شده و تمام رخدادها بر مرزهای صحیح 1ms منطبق هستند. در سختافزار واقعی، جابهجایی وظایف و وقفهها زمان میبرند و سربار زمانی روی ریزپردازنده وجود دارد.
API اصلی و CMSIS-RTOS2 چه تفاوتی دارند؟
رابط عمومی روی هستهٔ FreeRTOS
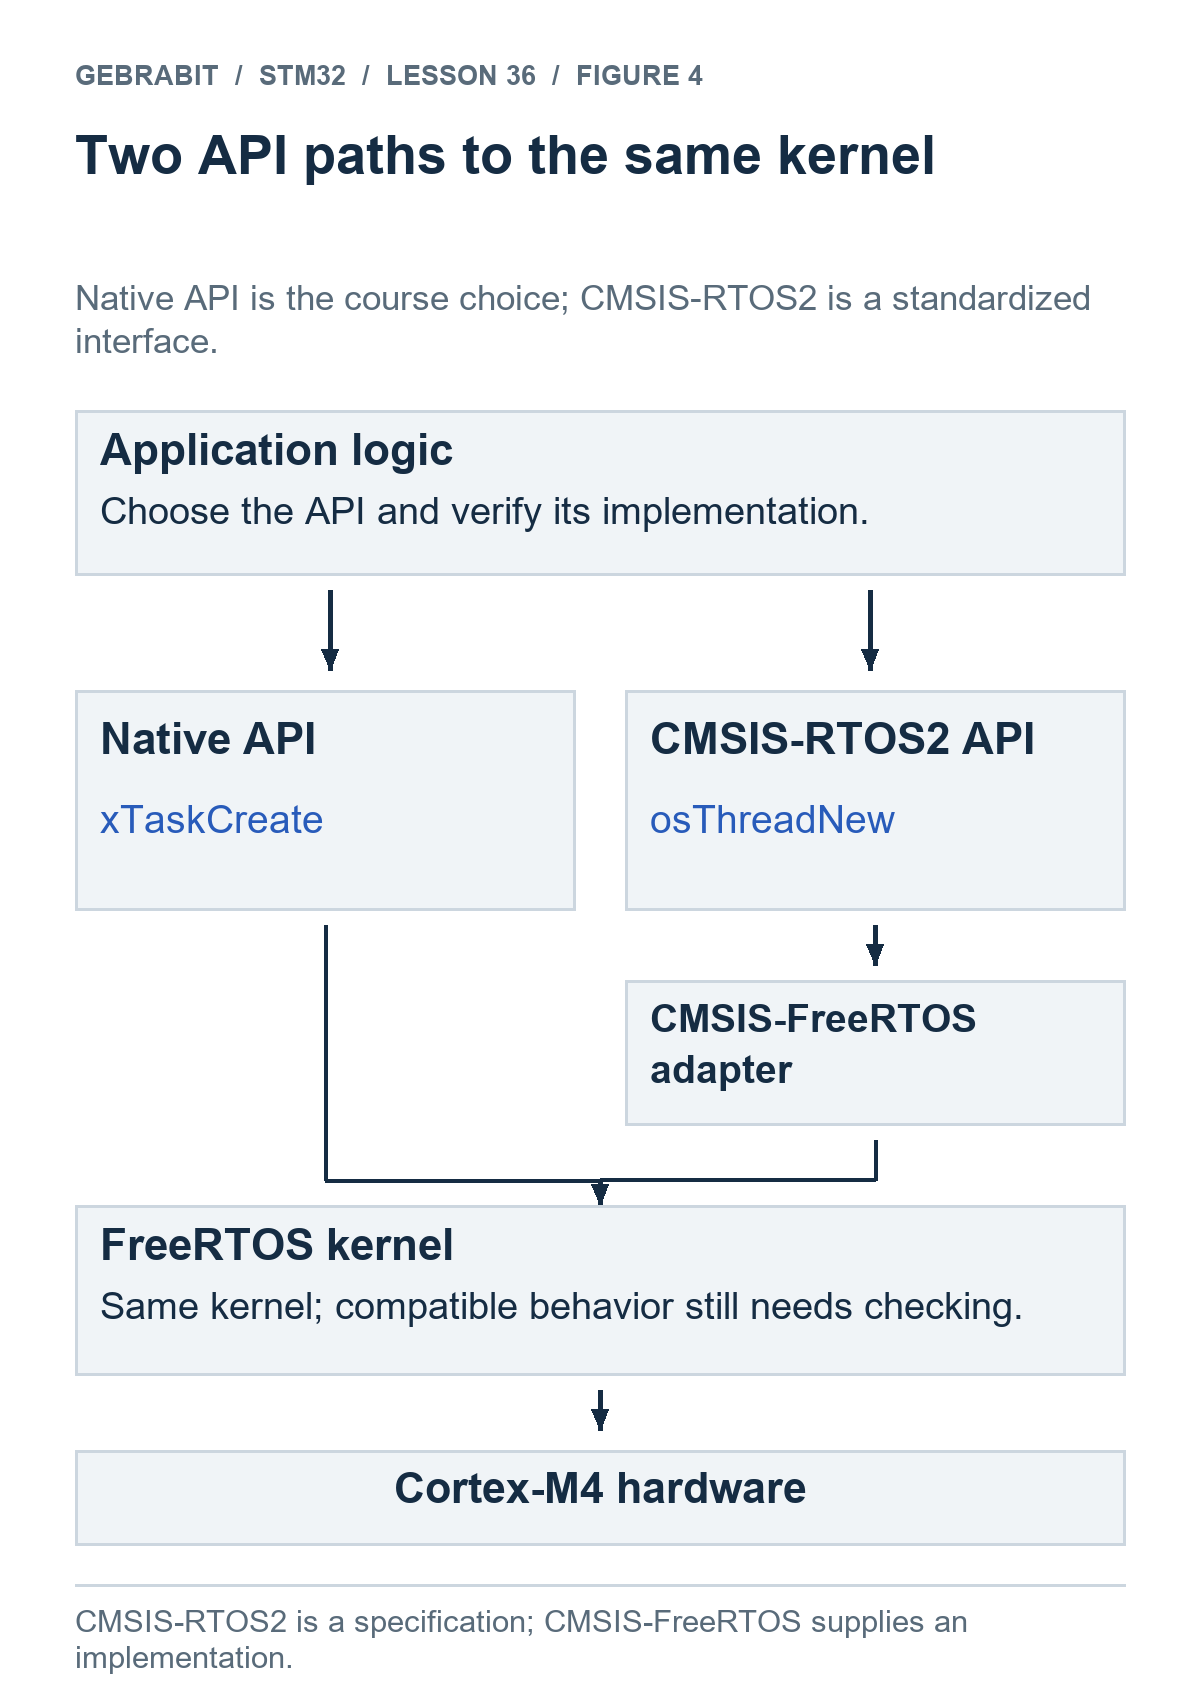
مجموعهٔ CMSIS-RTOS v2 یک استاندارد رابط برنامهنویسی نرمافزار (API) است که توسط شرکت ARM تعریف شده است. این استاندارد به خودی خود یک سیستمعامل جدید نیست، بلکه یک مشخصهٔ رابط یکسان برای سیستمعاملهای گوناگون است. بستهٔ نرمافزاری CMSIS-FreeRTOS این مشخصه را با فراخوانی توابع هستهٔ FreeRTOS پیادهسازی میکند.
مزیت استفادهٔ مجدد کد با رابط مشترک
رابط CMSIS-RTOS2 خدماتی مانند ساخت وظیفه، صف پیام، همگامسازی و زمانسنج نرمافزاری را با نامهای مشترک ارائه میکند. بنابراین جابهجایی میان پیادهسازیهای سازگار میتواند تغییرات کمتری در کد کاربردی بخواهد. با این حال، رفتار موردنیاز برنامه، پیکربندی هسته و کد وابسته به سختافزار همچنان باید بررسی شوند؛ تنظیم وقفهٔ سختافزاری با خود رابط RTOS2 یکی نیست.
انتخاب Native API و نسخهٔ ثابت V11.2.0 برای این دوره
در این دورهٔ آموزشی، از رابط بومی و اصلی FreeRTOS (Native API) با نگارش تثبیتشدهٔ V11.2.0 (کامیت 0adc196d4bd52a2d91102b525b0aafc1e14a2386) استفاده میکنیم. توابعی مانند xTaskCreate و vTaskDelay مستقیماً در اسناد رسمی FreeRTOS و کتاب مرجع آموزش داده شدهاند. انتخاب رابط اصلی صرفاً یک تصمیم آموزشی برای همسویی با مراجع استاندارد و یادگیری مستقیم مفاهیم پایهٔ هسته است، نه برتری ذاتی نسبت به CMSIS-RTOS2.
چه زمانی RTOS انتخاب مناسبی است؟
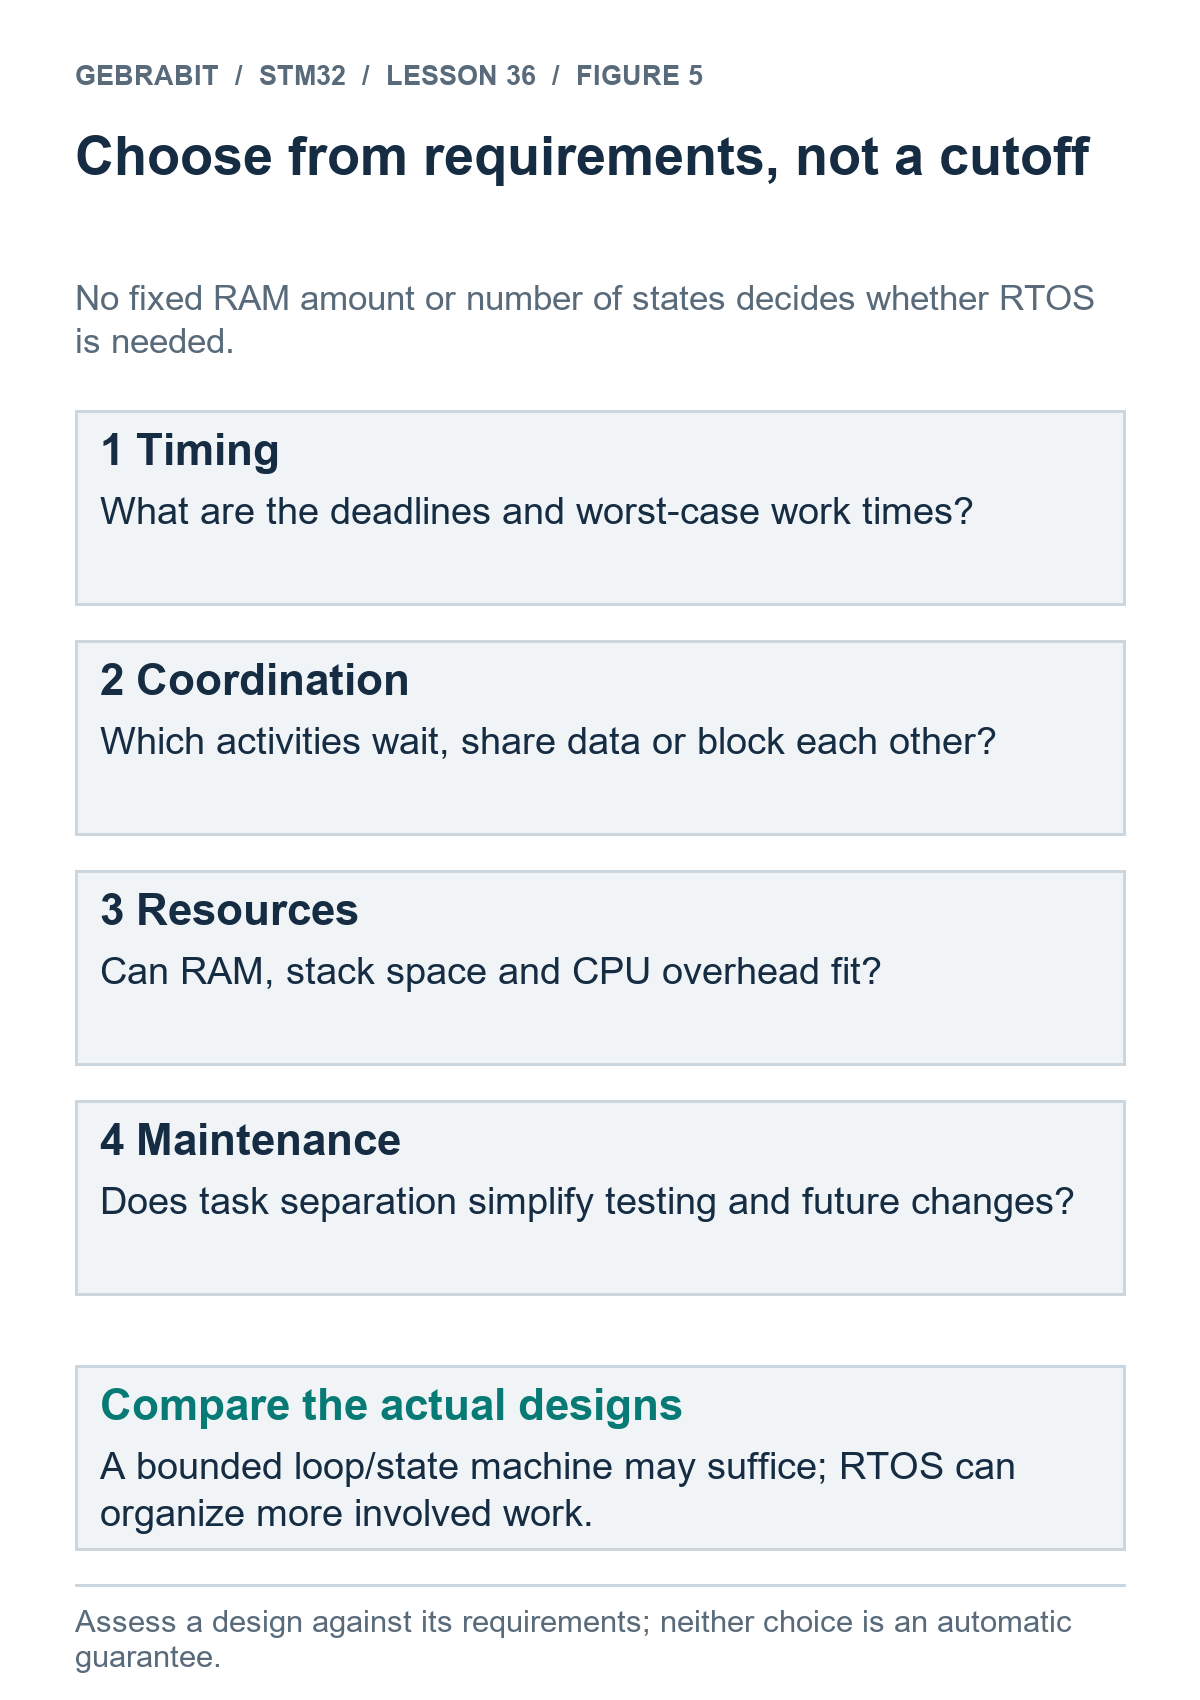
استقلال کارها، انتظار برای رخداد و نگهداری برنامه
برای تصمیمگیری دربارهٔ استفاده از سیستمعامل، پاسخ به پرسشهای کیفی زیر راهگشا است:
- آیا برنامه شامل چند وظیفهٔ مستقل است که هر کدام برای رخدادهای جداگانه (مانند دریافت بایت در UART یا اتمام تبدیل ADC) منتظر میمانند؟
- آیا سامانه ترکیبی از کارهای با فرکانس سریع و پردازشهای محاسباتی سنگینتر دارد؟
- آیا ساختاردهی برنامه در قالب وظایف مجزا، هماهنگی و نگهداری کد میان اعضای تیم را سادهتر میکند؟
پاسخ مثبت به این پرسشها نشان میدهد که بررسی و بهکارگیری FreeRTOS ارزش ارزیابی فنی را دارد.
هزینهٔ RAM و زمانبندی در برابر فایدهٔ ساختارمندشدن
میکروکنترلر هدف ما (STM32F303CBT6) دارای 128KiB حافظهٔ Flash، 32KiB حافظهٔ SRAM اصلی و 8KiB حافظهٔ مجزای CCM SRAM است. در پروژهٔ این دوره، حافظهٔ هیپ سیستمعامل در SRAM اصلی قرار دارد و ناحیهٔ CCM به طور خودکار به این فضا افزوده نمیشود. میزان پشتهٔ مورد نیاز هر وظیفه به مسیرهای فراخوانی توابع و متغیرهای محلی وابسته است. در تراشههای با حافظهٔ بسیار محدود، تخصیص چند پشتهٔ مجزا چالشبرانگیز است و باید در مصرف RAM دقت شود.
زمانی که حلقهٔ کوتاه و ماشین حالت کافی است
در پروژههایی که فعالیتها ساده و ترتیبی هستند—برای نمونه خواندن دورهای یک حسگر و نمایش عدد روی نمایشگر هفتسگمنتی—یک ساختار سادهٔ حلقه با بهرهگیری از تایمرها و ماشینهای حالت غیرمسدودکننده میتواند کاملاً پاسخگوی نیاز باشد. در چنین کاربردهایی، پرهیز از افزودن سیستمعامل، پیچیدگی و مصرف منابع حافظه را کاهش میدهد.
فایلهای همراه و پروژهٔ پایهٔ قابل ساخت
اجرای مدل Python و خواندن CSV و JSON
پس از بازکردن فایلهای همراه، فایل compare_schedulers.py کنار README قرار دارد. به Python 3 نیاز دارید. خط فرمان را در همان پوشه باز کنید و دستور زیر را اجرا کنید:
python compare_schedulers.pyنتایج در پوشهٔ model-output/ نوشته میشوند. فایل long_nonpreemptive_jobs-jobs.csv را باز کنید و ردیف task=sense با release_ms=10 را پیدا کنید. این ردیف، شروع را با start_ms=13، پایان را با finish_ms=14 و پاسخ را با response_ms=4 نشان میدهد. مقدار deadline_missed=True یعنی مهلت رعایت نشده است. انتظار اولیه را خودمان حساب میکنیم: 13ms - 10ms = 3ms.
فایلهای *-timeline.csv نشان میدهند در هر گام 1ms کدام کار روی پردازنده بوده است. برای خلاصهٔ هر روش، آرایهٔ summaries را در model-output/results.json بخوانید.
بازاستفادهٔ صریح پروژهٔ پایهٔ درس 37
فایل project-and-build.zip پروژهٔ واقعی مشترک با درس 37 را با نام gebrabit_lesson37_rtos_arch دارد. CubeMX بخش سختافزار و HAL را تولید کرده و هستهٔ FreeRTOS بهصورت دستی و صریح به آن افزوده شده است. این پروژه با GCC 13.2.1 و تنظیمات ساخت مقرر، شامل 31 فرمان کامپایل C، بدون خطا یا هشدار کامپایل شده است.
راهنمای ساخت، جزئیات اندازهٔ حافظه و شناسهٔ فایلها در READMEهای همراه آمدهاند. عددهای حافظه متعلق به کل پروژهاند؛ ظرفیت Heap رزروشده نیز در همان عدد RAM حساب شده و نباید دوباره اضافه شود. این تخصیصها، اندازهگیری اوج مصرف RAM در هنگام اجرا نیستند.
وضعیت واقعی کامپایل و محدودیت نبود اجرای برد و GUI
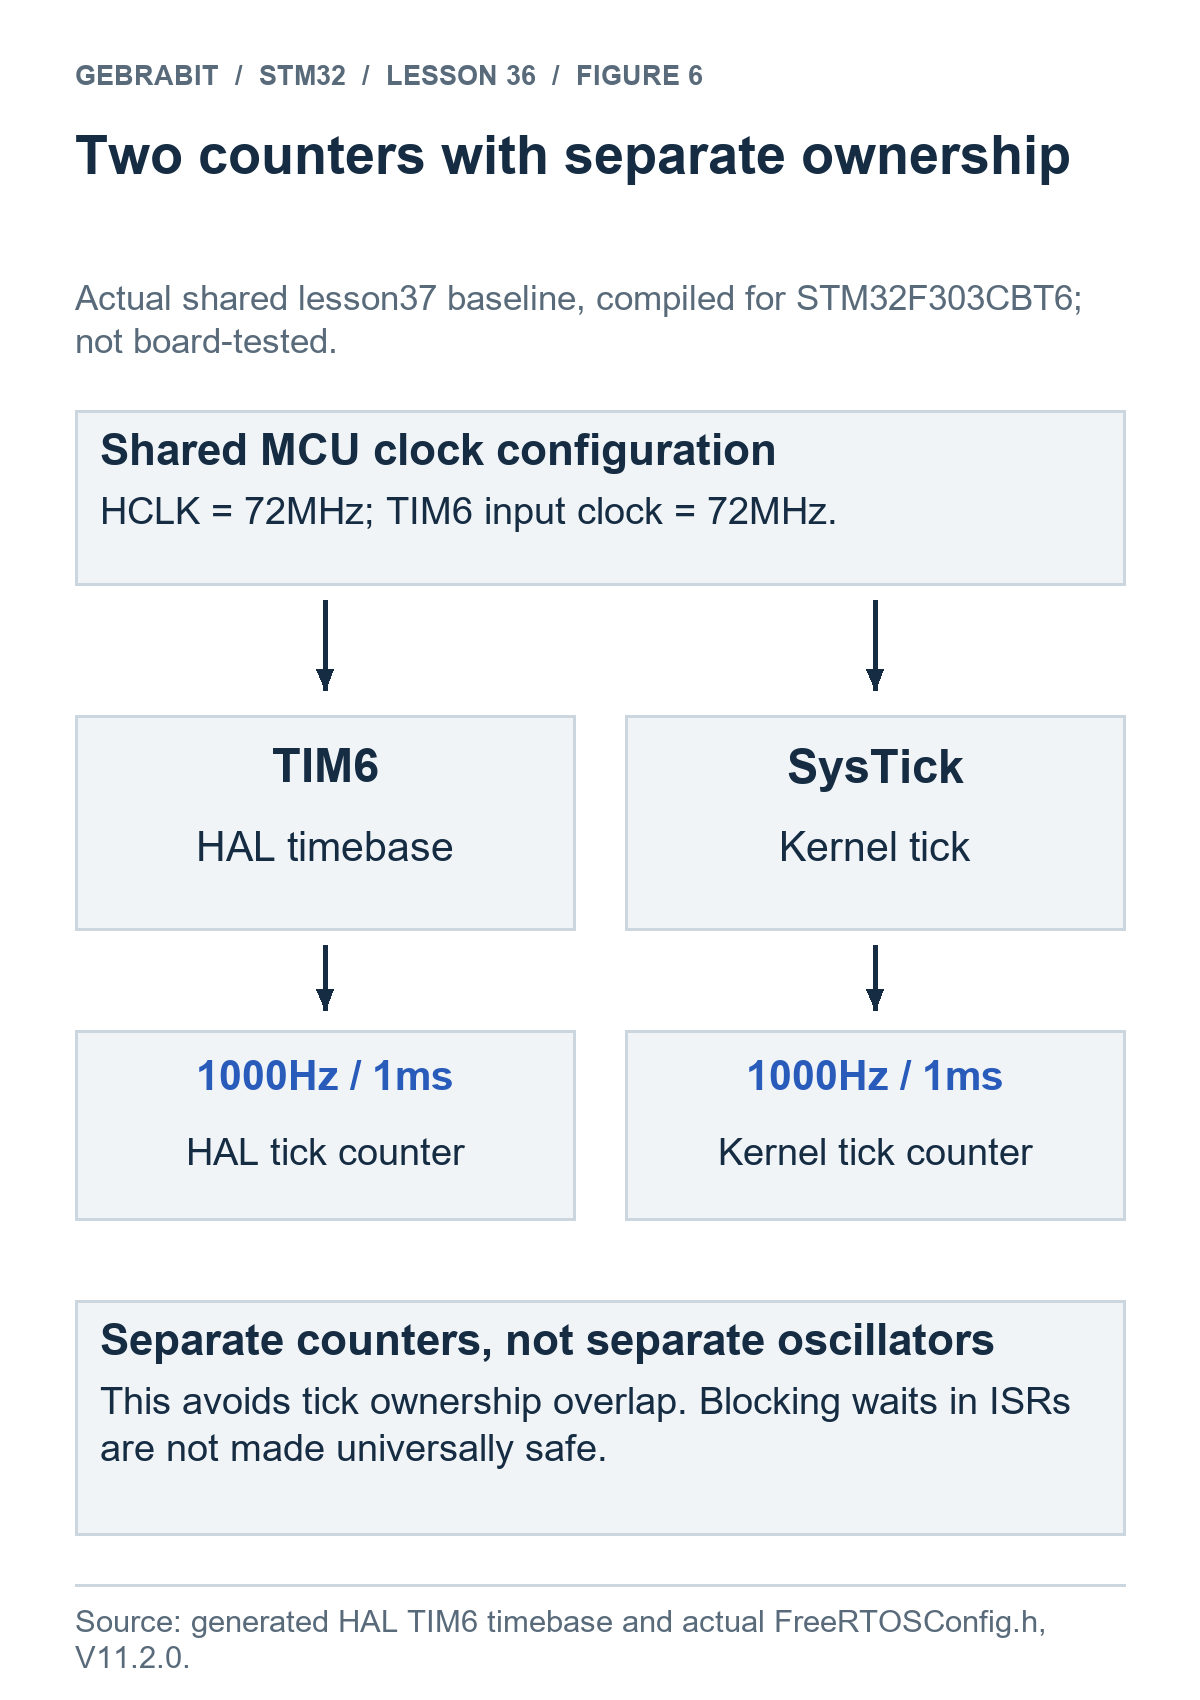
در پروژهٔ همراه، TIM6 پایهٔ زمانی HAL را هر 1ms پیش میبرد و SysTick برای Tick هسته است. جداسازی دو شمارنده، تداخل مالکیت آنها را برطرف میکند؛ جزئیات عملی در درس 37 میآید. در این دوره ISR را کوتاه نگه میداریم و انتظار مسدودکننده را در آن قرار نمیدهیم. اگر وقفهٔ پایهٔ زمانی نتواند ISR جاری را قطع کند، شمارندهٔ لازم برای پایان انتظار ممکن است جلو نرود؛ حتی در حالت قابل پیشدستی نیز ماندن طولانی در ISR، پاسخ کارهای دیگر را عقب میاندازد.
کامپایل و مدل آموزشی بررسی شدهاند؛ اجرای این پروژه روی برد، اندازهگیری سیگنال و آزمون رابط گرافیکی انجام نشدهاند. کامپایل موفق به معنای تأیید اجرای سختافزاری نیست.
پرسشهای خودآزمایی
1. آیا اضافه کردن FreeRTOS سرعت اجرای دستورها توسط پردازنده را افزایش میدهد؟
خیر؛ سیستمعامل سختافزار پردازنده را سریعتر نمیکند. در واقع اجرای عملیات جابهجایی وظایف و پردازش تیک ساعت مقداری از چرخههای ساعت پردازنده را نیز مصرف میکند. مزیت سیستمعامل در مدیریت سازمانیافته و اولویتبندی وظایف است.
2. آیا بدون سیستمعامل هم میتوان سیستمی با قطعیت زمانی و پاسخگویی در مهلت معین ساخت؟
بله؛ در بسیاری از کاربردها میتوان با استفاده از وقفههای سختافزاری کوتاه، انتقال داده با DMA و تقسیم کارهای طولانی با کمک ماشین حالت به زمانبندی دقیق و مطمئن بدون سیستمعامل دست یافت.
3. آیا در پردازندهٔ تکهستهای Cortex-M4 وظایف مختلف واقعاً در یک لحظهٔ فیزیکی با هم اجرا میشوند؟
خیر؛ پردازنده در هر لحظه تنها یک مسیر اجرایی را پیش میبرد. سیستمعامل با بهرهگیری از اولویتها و در صورت نیاز، سهمیهبندی زمانی برای وظایف هماولویت، اجرای کارها را به سرعت جابهجا میکند تا پاسخگویی مطلوب حاصل شود.
4. آیا صرف اضافه کردن FreeRTOS رعایت تمامی مهلتهای زمانی (Deadlines) را تضمین میکند؟
خیر؛ رعایت مهلتها به تنظیم درست اولویتها و متناسب بودن مجموع بار محاسباتی با توان پردازنده بستگی دارد. اگر طراحی اولویتها اشتباه باشد یا پردازنده با بار کاری بیش از ظرفیت روبهرو شود، مهلتها نقض خواهند شد.
5. آیا CMSIS-RTOS2 یک هستهٔ سیستمعامل مستقل و رقیب FreeRTOS است؟
خیر؛ CMSIS-RTOS2 یک استاندارد رابط برنامهنویسی (API) یکنواخت است که توسط شرکت ARM تعریف شده است. هستهٔ FreeRTOS میتواند با یک لایهٔ تطبیقدهنده (CMSIS-FreeRTOS Wrapper) این رابط استاندارد را پیادهسازی کند.
6. آیا استفاده از FreeRTOS با مجوز MIT به این معناست که کدهای اختصاصی پروژه باید متنباز شوند؟
خیر؛ استفاده از هستهٔ FreeRTOS با مجوز MIT بهخودیخود کد کاربردی شما را ملزم به متنباز شدن نمیکند. اعلان حق نشر و متن مجوز باید مطابق شرایط آن حفظ شوند. درایورها و اجزای دیگر پروژه نیز تابع مجوزهای مربوط به خودشان هستند.
تمرینها
1. تمرین 1: تحلیل زمانبندی و محاسبهٔ مهلت پاسخ وظیفه
فرض کنید وظیفهٔ A در میلیثانیهٔ 20 فعال میشود (T_release = 20ms)، زمان اجرای آن 1ms است و مهلت نسبی 3ms دارد (باید حداکثر تا میلیثانیهٔ 23 پایان یابد). در این مدل، هیچ کار نمیتواند کار در حال اجرا را قطع کند و جز این دو کار، کار آمادهٔ دیگری نداریم. یک وظیفهٔ دیگر در میلیثانیهٔ 19 اجرای خود را آغاز کرده و زمان اجرای آن 5ms است (تا میلیثانیهٔ 24 پردازنده را در دست دارد). زمان شروع، زمان پایان، زمان انتظار، زمان پاسخ و وضعیت رعایت مهلت وظیفهٔ A را با فرمول و یکای ms محاسبه کنید.
معیار بررسی: پاسخ صحیح به این شرح است:
– زمان شروع: T_start = 24ms
– زمان پایان: T_finish = 24 + 1 = 25ms
– زمان انتظار: T_waiting = 24 - 20 = 4ms
– زمان پاسخ: T_response = 25 - 20 = 5ms
– وضعیت مهلت: از آنجا که زمان پایان (25ms) از مهلت مطلق (23ms) بیشتر است، مهلت زمانی به میزان 2ms نقض شده است.
2. تمرین 2: راستیآزمایی مدل و پیشبینی یک تغییر
اسکریپت compare_schedulers.py را بدون تغییر اجرا کنید. در فایل model-output/results.json، آرایهٔ summaries را بخوانید و مقدار sense_max_response_ms و sense_deadline_misses هر 3 روش را با CSV کارها مقایسه کنید. سپس فقط روی کاغذ فرض کنید زمان اجرای نمایشگر از 12ms به 8ms کاهش یافته است و سایر ورودیها و فرضهای مدل ثابتاند. زمان پایان نمایشگر اول و پاسخ حسگرِ آماده در 10ms را پیشبینی کنید. برای این قسمت نیازی به تغییر یا اجرای دوبارهٔ فایل مرجع نیست؛ بررسیهای خودکار آن برای ورودیهای اصلی نوشته شدهاند.
معیار بررسی: خروجی مرجع بهترتیب بیشینهٔ پاسخ 4ms، 1ms، 1ms و تعداد عبور 2، 0، 0 دارد. در فرض کاغذی 8ms، نمایشگر اول از 1ms تا 9ms اجرا میشود و حسگر از 10ms تا 11ms؛ پاسخ حسگر 1ms است. با تکرار همین الگوی ورودی طی 100ms، هیچ کار حسگر از مهلت 2ms عبور نمیکند. این نتیجهٔ فرض آموزشی است، نه اجرای نسخهٔ تغییرکرده یا اندازهگیری برد.
3. تمرین 3: مقایسهٔ معیارهای معماری نرمافزار برای دو سامانه
دو سامانه را مقایسه کنید: الف) دستگاه ثبت دمای محیط که هر 60 ثانیه یکبار دما را خوانده و روی حافظه ذخیره میکند. ب) دستگاه کنترل موقعیت صنعتی که شامل ورودی انکودر با فرکانس بالا، ارتباط شبکهٔ صنعتی CAN و نمایشگر لمسی منوی کاربر است. مشخص کنید برای انتخاب بین معماری حلقه/ماشین حالت و معماری FreeRTOS در هر سامانه، به چه اطلاعات تکمیلی (مهلت زمانی، همزمانی رویدادها، منابع RAM و توان مصرفی) نیاز دارید و بر اساس فرضیات اولیه، کدام معماری برای هر مورد منطقیتر به نظر میرسد؟
معیار بررسی: برای دستگاه الف، ابتدا باید معلوم شود آیا فقط همین فعالیت وجود دارد، نوشتن حافظه در بدترین حالت چقدر طول میکشد و چه مهلتی برای خواندن دما یا رخدادهای دیگر لازم است. اگر کارها محدود و ترتیبی باشند و زمان نوشتن حافظه با نیازهای زمانی سازگار باشد، یک حلقهٔ غیرمسدودکننده یا ماشین حالت میتواند کافی باشد؛ دورهٔ60ثانیه بهتنهایی RTOS را رد نمیکند. در دستگاه ب، ارتباط کارهای سریع و رابط کاربر، استفاده از RTOS را ارزشمند برای ارزیابی میکند، اما تصمیم به کران زمان اجرا، بار وقفهها، ارتباط دادهها، RAM و نیاز توان وابسته است. پاسخ معتبر باید فرضها و دلیل انتخاب را بیان کند، نه صرفاً نام دستگاه را.
منابع و مبنای بررسی
اعداد و رفتارهای فنی با منابع زیر و کد نسخهٔ همراه بررسی شدهاند. راهنمای نرمافزار جای شاهد اجرای رابط گرافیکی را نمیگیرد.
| موضوع یا ادعا | مرجع |
|---|---|
| مهلت زمانی و پیامد عبور از آن معیار تشخیص نیاز سخت یا نرم است؛ بیدرنگ به معنای صرفاً سریع نیست. | https://github.com/FreeRTOS/FreeRTOS-Kernel-Book/blob/V1.1.0/ch01.md (Section 1.1.1) |
| برای سیستم ساده، طراحی درست بدون RTOS میتواند مناسب باشد. RTOS مزایای تفکیک وظایف دارد ولی پردازش Tick و تعویض وظیفه هزینه دارند. | https://github.com/FreeRTOS/FreeRTOS-Kernel-Book/blob/V1.1.0/ch01.md (Section 1.1.4) |
| در هدف تکهستهای فقط یک Task در هر لحظه اجرا میشود؛ زمانبندی اجرای همزمان فیزیکی چند Task ایجاد نمیکند. | https://www.freertos.org/Documentation/02-Kernel/02-Kernel-features/01-Tasks-and-co-routines/04-Task-scheduling (Section: Default single-core scheduling policy) |
| مجوز هستهٔ FreeRTOS V11.2.0 برابر MIT است؛ اعلان مجوز اجزای توزیعشده باید حفظ شود و به کل پروژه تعمیم خودکار ندارد. | https://github.com/FreeRTOS/FreeRTOS-Kernel/blob/V11.2.0/LICENSE.md (Section: Full license file) |
| CMSIS-RTOS2 رابط عمومی خدمات RTOS است و CMSIS-FreeRTOS آن را روی هستهٔ FreeRTOS پیادهسازی میکند؛ این دو سیستمعامل مستقل نیستند. | https://arm-software.github.io/CMSIS_6/latest/RTOS2/index.html (Section: Overview and Supported RTOS kernels) |
| در پروژهٔ پایه، تایمر TIM6 برای پایهٔ زمانی HAL و SysTick برای تیک هستهٔ FreeRTOS به کار رفته است. | technical-rtos/projects/gebrabit_lesson37_rtos_arch generated code and App/Rtos/FreeRTOSConfig.h |
شماتیک برد GB100ST V2.0 و دیتاشیت STM32F303xB/C: مشخصات دقیق تراشه و اتصالات برد.
Mastering the FreeRTOS Real Time Kernel، ویرایش V1.1.0 مرجع مفاهیم آموزشی است؛ مثالهای این ویرایش بر پایهٔ هستهٔ 10.6.2 هستند و پروژهٔ این دوره با کد واقعی هستهٔ 11.2.0 تطبیق داده شده است.
دریافت پروژه و فایلهای همراه
دانلود همهٔ فایلهای درس 36 — 1998426 بایت. شامل پروژه، IOC، کدها و خروجی ساخت، راهنمای اجرا، اسکریپتها و تصاویر تألیفی است.
راهنمای دریافت و اجرا · پوشهٔ همین درس در گیتهاب · مخزن مجموعهٔ آموزشی
پیوندهای دانلود به نسخهٔ مشخص همین تحویل متصلاند. پیش از اجرای آزمایش، README داخل بسته را بخوانید؛ شرایط مشاهدهٔ نتیجه و محدودیتهای بررسی در آن آمده است.