
چطور تغییر کلید را با وقفه ثبت کنیم؟
در درس GPIO، حلقهٔ اصلی مرتب کلید را میخواند. حالا میخواهیم لبهٔ ورودی، درخواست رسیدگی ایجاد کند: یک تابع کوتاه رخداد را ثبت کند و برنامهٔ اصلی بعداً تصمیم بگیرد آیا فشار تازه و پایدار بوده است. کلید و LED همان قطعات روی برد GB100ST V2.0 هستند.
پیشنیاز، درس 10، NVIC و اولویت وقفهها است. برای شناخت مدار کلید و خروجی نیز درس 8، GPIO را مرور کنید. این تمرین به کلید خارجی نیاز ندارد.
وضعیت بررسی: پروژهٔ واقعی بدون هشدار کامپایل و مدل بررسی شده است؛ اجرای برد، مشاهدهٔ وقفه و GUI انجام نشدهاند.
EXTI و SYSCFG چه کاری میکنند؟
EXTI بخش تشخیص و درخواست وقفه یا رویداد خارجی است. برای پایههای GPIO، خطهای شماره 0 تا 15 دارد. شمارهٔ پایه تعیین میکند به کدام خط میتواند وصل شود: PA3 و PB3 هر دو نامزد خط 3 هستند، اما نمیتوانند همزمان دو ورودی مستقل همان خط باشند.
SYSCFG، بخش پیکربندی سیستم، انتخاب میکند کدام پورت به هر خط برسد. آن را مانند انتخاب یک ورودی از چند ورودی تصور کنید. در پروژهٔ ما، خط 3 به GPIOA، یعنی PA3، وصل است. انتخاب GPIOB همان خط را به PB3 میبرد و جای PA3 را میگیرد.
رجیسترهای EXTICR این انتخاب را نگه میدارند. هر خط یک فیلد 4 بیتی دارد؛ فیلد خط 3 در EXTICR1 بیتهای 15:12 است. کد پورتA برابر 0 و پورتB برابر 1 است. نامِ یک پایه در معماری پورت به معنی بیرونآمدن آن روی بستهٔ LQFP48 نیست؛ جدول پایهٔ قطعه و شماتیک برد را هم ببینید.

نمودار تألیفی، انتخاب یکی از PA3 یا PB3 برای EXTI3 را نشان میدهد. شمارهٔ خط، شمارهٔ هدر برد نیست.
در مسیر واقعی HAL_GPIO_Init، کلاک SYSCFG فعال و فیلد نگاشت تنظیم میشود. لازم نیست این تابع تولیدشده را در main دوباره بنویسید. تنظیم را در IOC انجام دهید و فایلهای تولیدشده را با آن تطبیق دهید.
کدام تغییر، درخواست وقفه میسازد؟
اگر سطح دیجیتال از LOW به HIGH برود، لبهٔ بالارونده و اگر از HIGH به LOW برود، لبهٔ پایینرونده داریم. RTSR انتخاب لبهٔ بالارونده و FTSR انتخاب لبهٔ پایینرونده را نگه میدارد. میتوان یکی یا هر دو را برای یک خط فعال کرد.
کلید PA3 بالاکش دارد: در حالت رهاشده HIGH و هنگام فشار LOW است. پس شروع فشار معمولاً لبهٔ پایینرونده و رهاشدن لبهٔ بالارونده میسازد. لرزش تماس میتواند در همین فاصله لبههای اضافی بسازد. پروژهٔ این درس هر دو لبه را فعال میکند تا فشار و رهاشدن را بررسی کند.
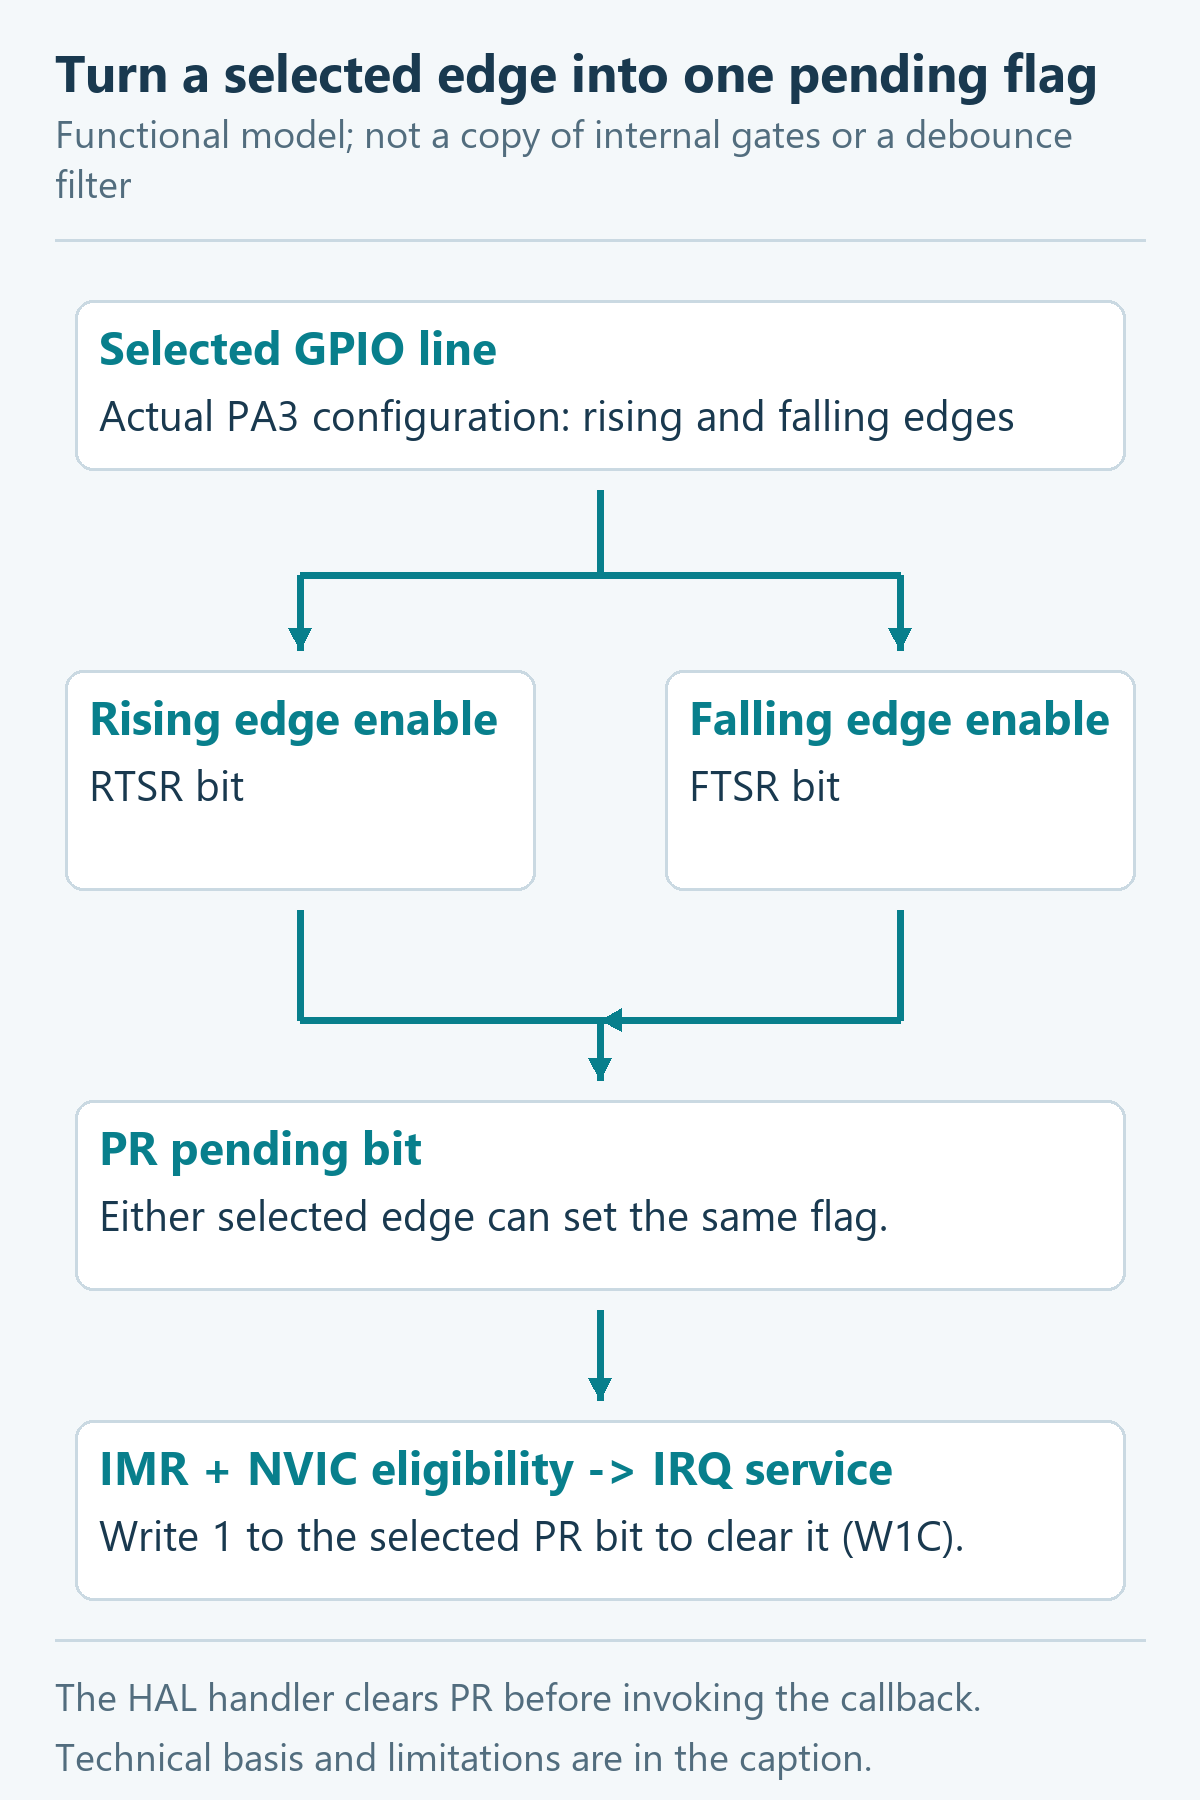
مدل تألیفی، دو نوع لبه را به یک پرچم pending وصل میکند؛ EXTI در این پیکربندی خودش فیلتر 20ms نرمافزار را اجرا نمیکند.
وجود لبه به معنی اجرای فوری callback نیست. نگاشت، انتخاب لبه، مجوز خط در EXTI و مجوز IRQ در NVIC باید درست باشند؛ سپس اولویتها، ماسکها و وضعیت پردازنده بر زمان رسیدگی اثر میگذارند. سطح دیجیتال نیز با آستانههای ورودی تشخیص داده میشود، نه الزاماً در ولتاژ دقیق 0 یا 3.3V.
IRQ اختصاصی و مشترک چه فرقی دارند؟
برای بعضی خطها مسیر رسیدگی جداست و بعضی چند خط را به یک IRQ میرسانند. EXTI3 پروژهٔ ما IRQ خودش را دارد. اما اگر دو ورودی از گروه مشترک فعال باشند، رسیدگیکننده باید همهٔ منبعهای پیکربندیشدهٔ آن گروه را بررسی کند.
| خط GPIO | نام IRQ در این تراشه | نکته |
|---|---|---|
| 0 و 1 | EXTI0_IRQn / EXTI1_IRQn | هر کدام IRQ متناظر خود |
| 2 | EXTI2_TSC_IRQn | مسیر نامگذاریشدهٔ مشترک با TSC |
| 3 و 4 | EXTI3_IRQn / EXTI4_IRQn | هر کدام IRQ متناظر خود |
| 5 تا 9 | EXTI9_5_IRQn | گروه مشترک |
| 10 تا 15 | EXTI15_10_IRQn | گروه مشترک |
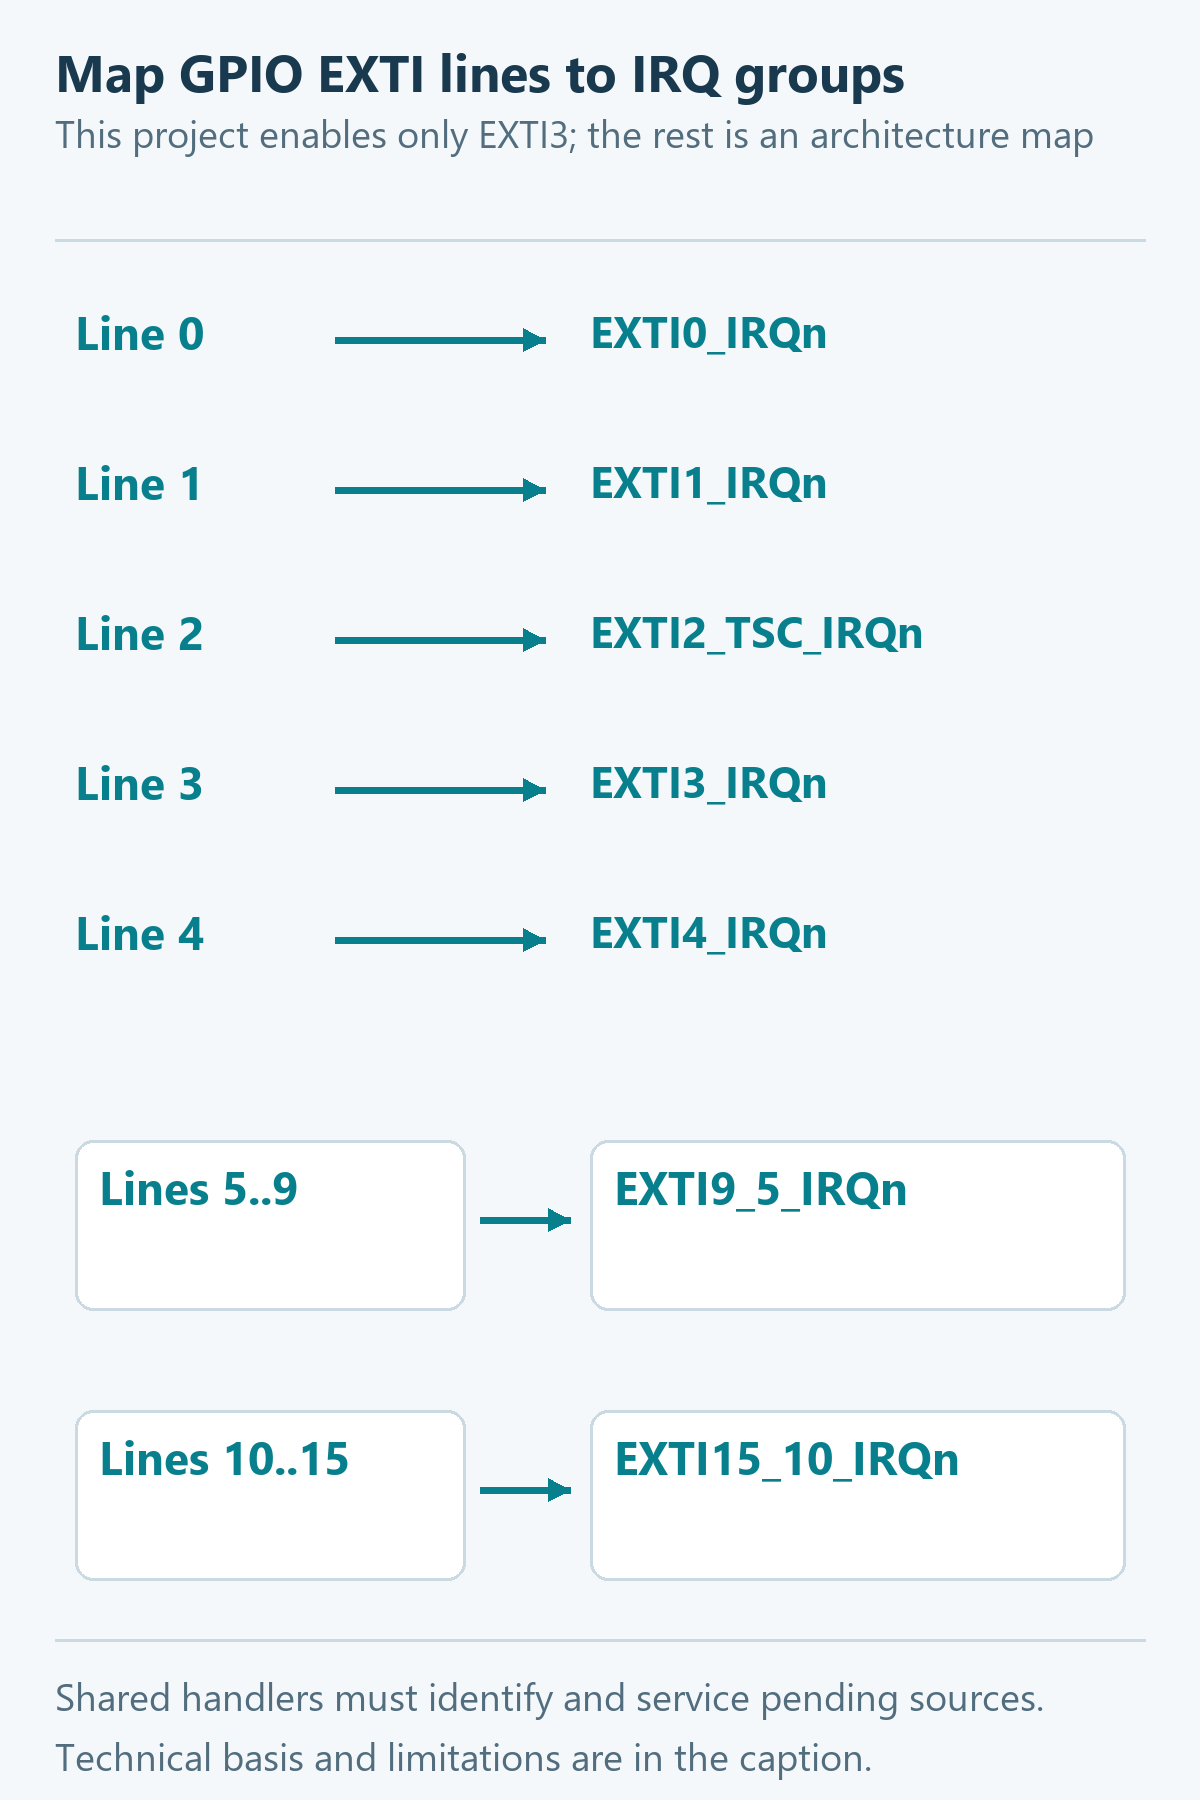
نقشهٔ تألیفی، گروهبندی معماری را نشان میدهد. این پروژه فقط EXTI3 را فعال میکند؛ handler چندمنبعیِ اجراشدهای برای گروههای دیگر ارائه نشده است.
در یک گروه مشترک، بررسی یک پرچم و نادیدهگرفتن بقیه کافی نیست. معمولاً handler برای هر پایهٔ فعالِ همان گروه مسیر رسیدگی HAL را فراخوانی میکند. خود HAL pending همان ماسک را میسنجد. آرگومان callback، ماسک پایه است؛ شمارهٔ پورت یا گزارش نوع لبه نیست.
مدار آمادهٔ برد را بشناسیم
کلید روی PA3 از مقاومت R2=10kΩ به 3V3 و خازن C2=100nF به زمین استفاده میکند؛ R17=0Ω در مسیر اتصال است. فشار، ورودی را به زمین میبرد. اینجا GPIO_NOPULL انتخاب شده چون بالاکش خارجی داریم؛ فعالکردن pull-up داخلی لزوماً «تداخل ممنوع» نیست، ولی مقاومت مؤثر را تغییر میدهد و برای این تنظیم لازم نیست.
τ = R × C = 10000 Ω × 100 nF = 1 ms
این ثابت زمانی اسمیِ مدار است و حذف تمام لرزشها را اثبات نمیکند. مسیر شارژ و تخلیهٔ کلید هم یکسان نیست؛ نمیتوان از همین عدد، یک زمان تأیید نرمافزاری یا شکل موج واقعی را نتیجه گرفت.
PB6 خروجی push-pull با سرعتLOW و مقدار اولیهLOW است. از طریق ترانزیستور NPN، HIGH آن LED برد را روشن میکند. پایهٔ PA3 در LQFP48 شماره 13 و PB6 شماره 42 است؛ این عددها موقعیت کانکتور برد نیستند. ورودی 5V برد نیز به معنی مجازبودن 5V برای هر پایه نیست.
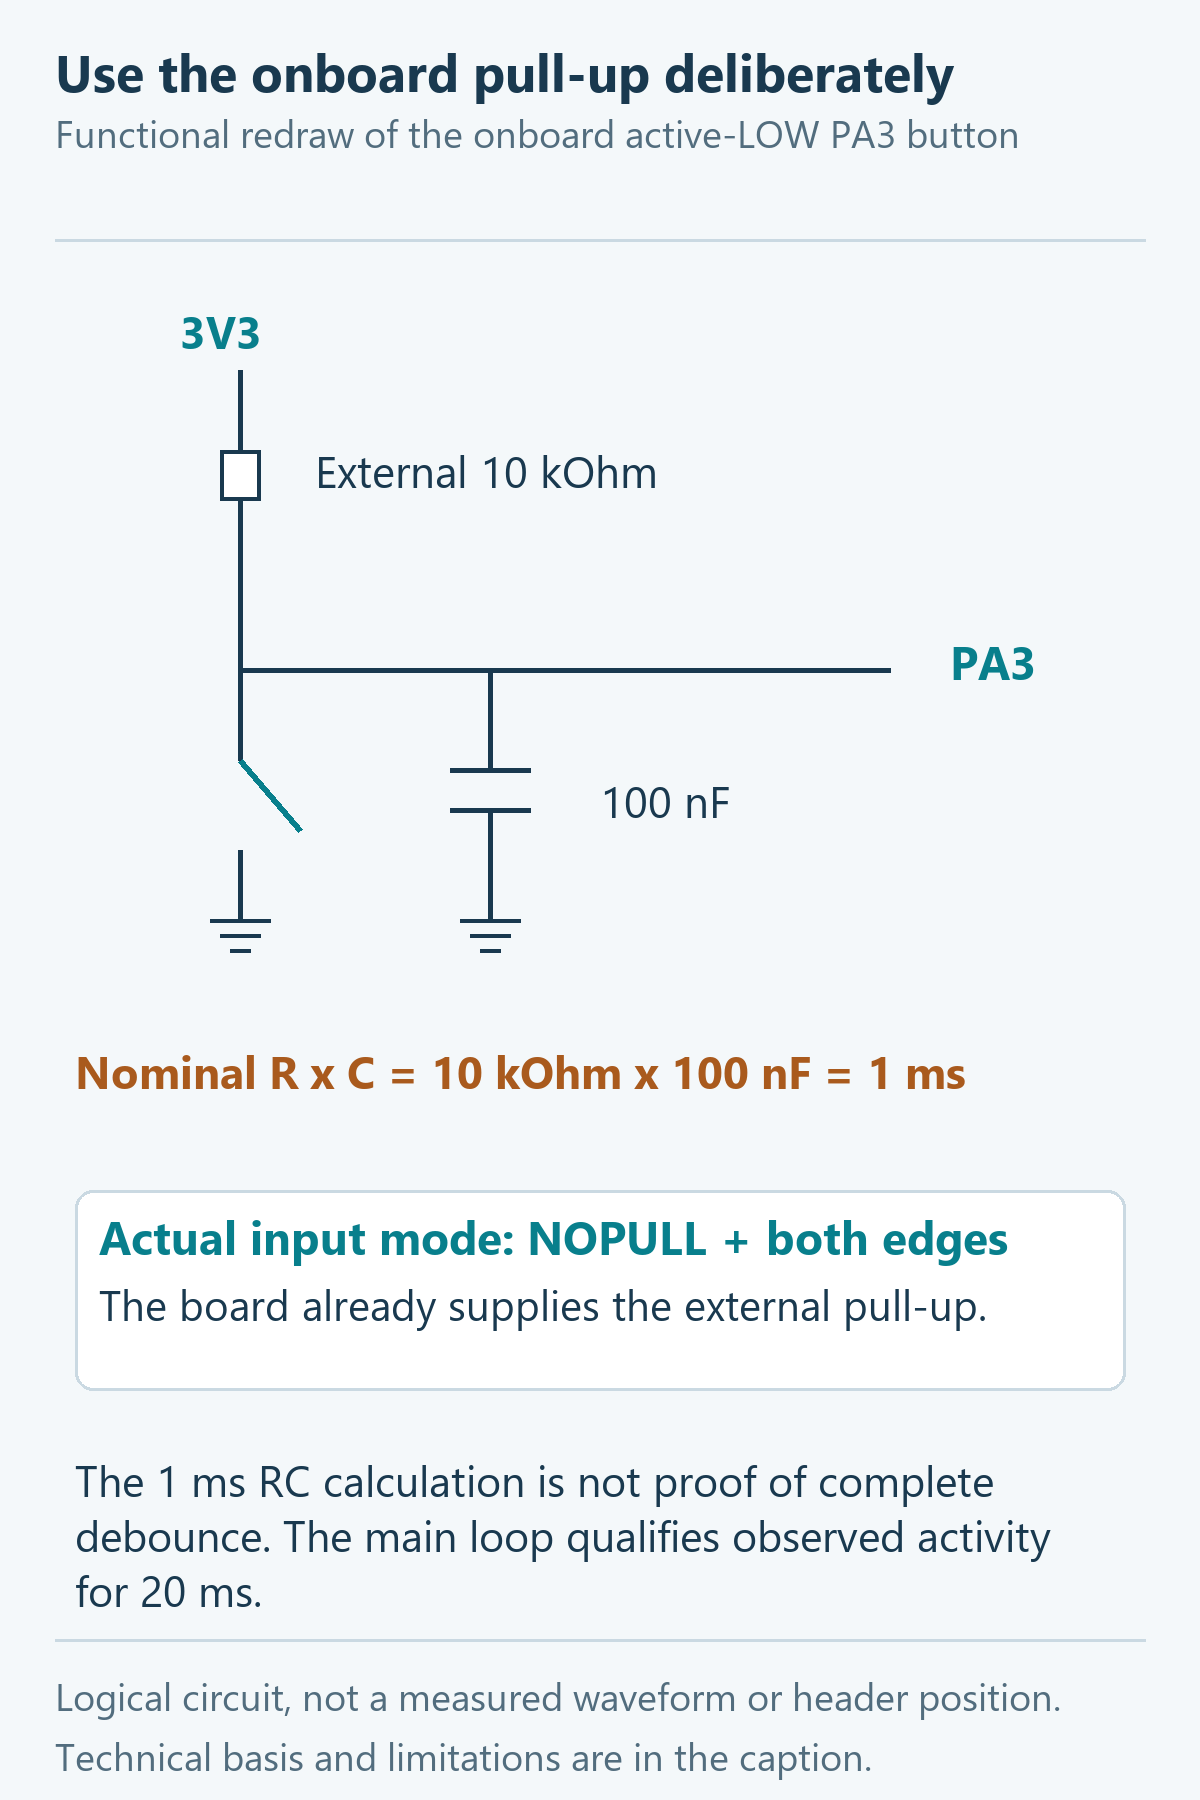
بازترسیم عملکردی مدار، بالاکش خارجی و فیلتر اسمی را از تأیید نرمافزاری 20ms جدا میکند.
از PA3 تا callback چه مسیری طی میشود؟
- لبهٔ انتخابشده، بیت خط 3 را در PR، رجیستر pending، ثبت میکند.
- اگر مسیر مجاز و شرایط پذیرش وقفه برقرار باشد، پردازنده وارد EXTI3_IRQHandler میشود.
- handler واقعی تولیدشده در stm32f3xx_it.c تابع HAL_GPIO_EXTI_IRQHandler را با ماسک USER_BUTTON_Pin فراخوانی میکند.
- HAL در همین نسخه ابتدا pending را بررسی میکند؛ اگر set باشد با نوشتن 1 در بیت آن، پرچم W1C را پاک و سپس callback را صدا میزند.
قطعهٔ زیر عین handler پروژهٔ ساختهشده است. تابع تولیدشده را در main.c دوباره تعریف نکنید:
void EXTI3_IRQHandler(void)
{
  /* USER CODE BEGIN EXTI3_IRQn 0 */

  /* USER CODE END EXTI3_IRQn 0 */
  HAL_GPIO_EXTI_IRQHandler(USER_BUTTON_Pin);
  /* USER CODE BEGIN EXTI3_IRQn 1 */

  /* USER CODE END EXTI3_IRQn 1 */
}
در callback، USER_BUTTON_Pin ماسک GPIO_PIN_3 است. مقایسهٔ برابری در این پروژهٔ تکپایه درست است؛ این تابع اطلاعات پورت یا لبهٔ خاص را از آرگومان دریافت نمیکند. خواندن سطح پایه در زمان رسیدگی نیز لزوماً سطح همان لحظهٔ وقوع لبه نیست.
چرا تعداد callback با همهٔ لبهها برابر نیست؟
برای هر خط، pending یک بیت است و صفی از همهٔ لبهها نیست. اگر درحالیکه آن بیت هنوز set است چند درخواست تازه برسد، تعداد آنها جداگانه ذخیره نمیشود. بعد از پاکشدن، یک لبهٔ تازه میتواند دوباره پرچم را set کند؛ پس ادغام را نباید به تمام مدت اجرای ISR تعمیم داد.
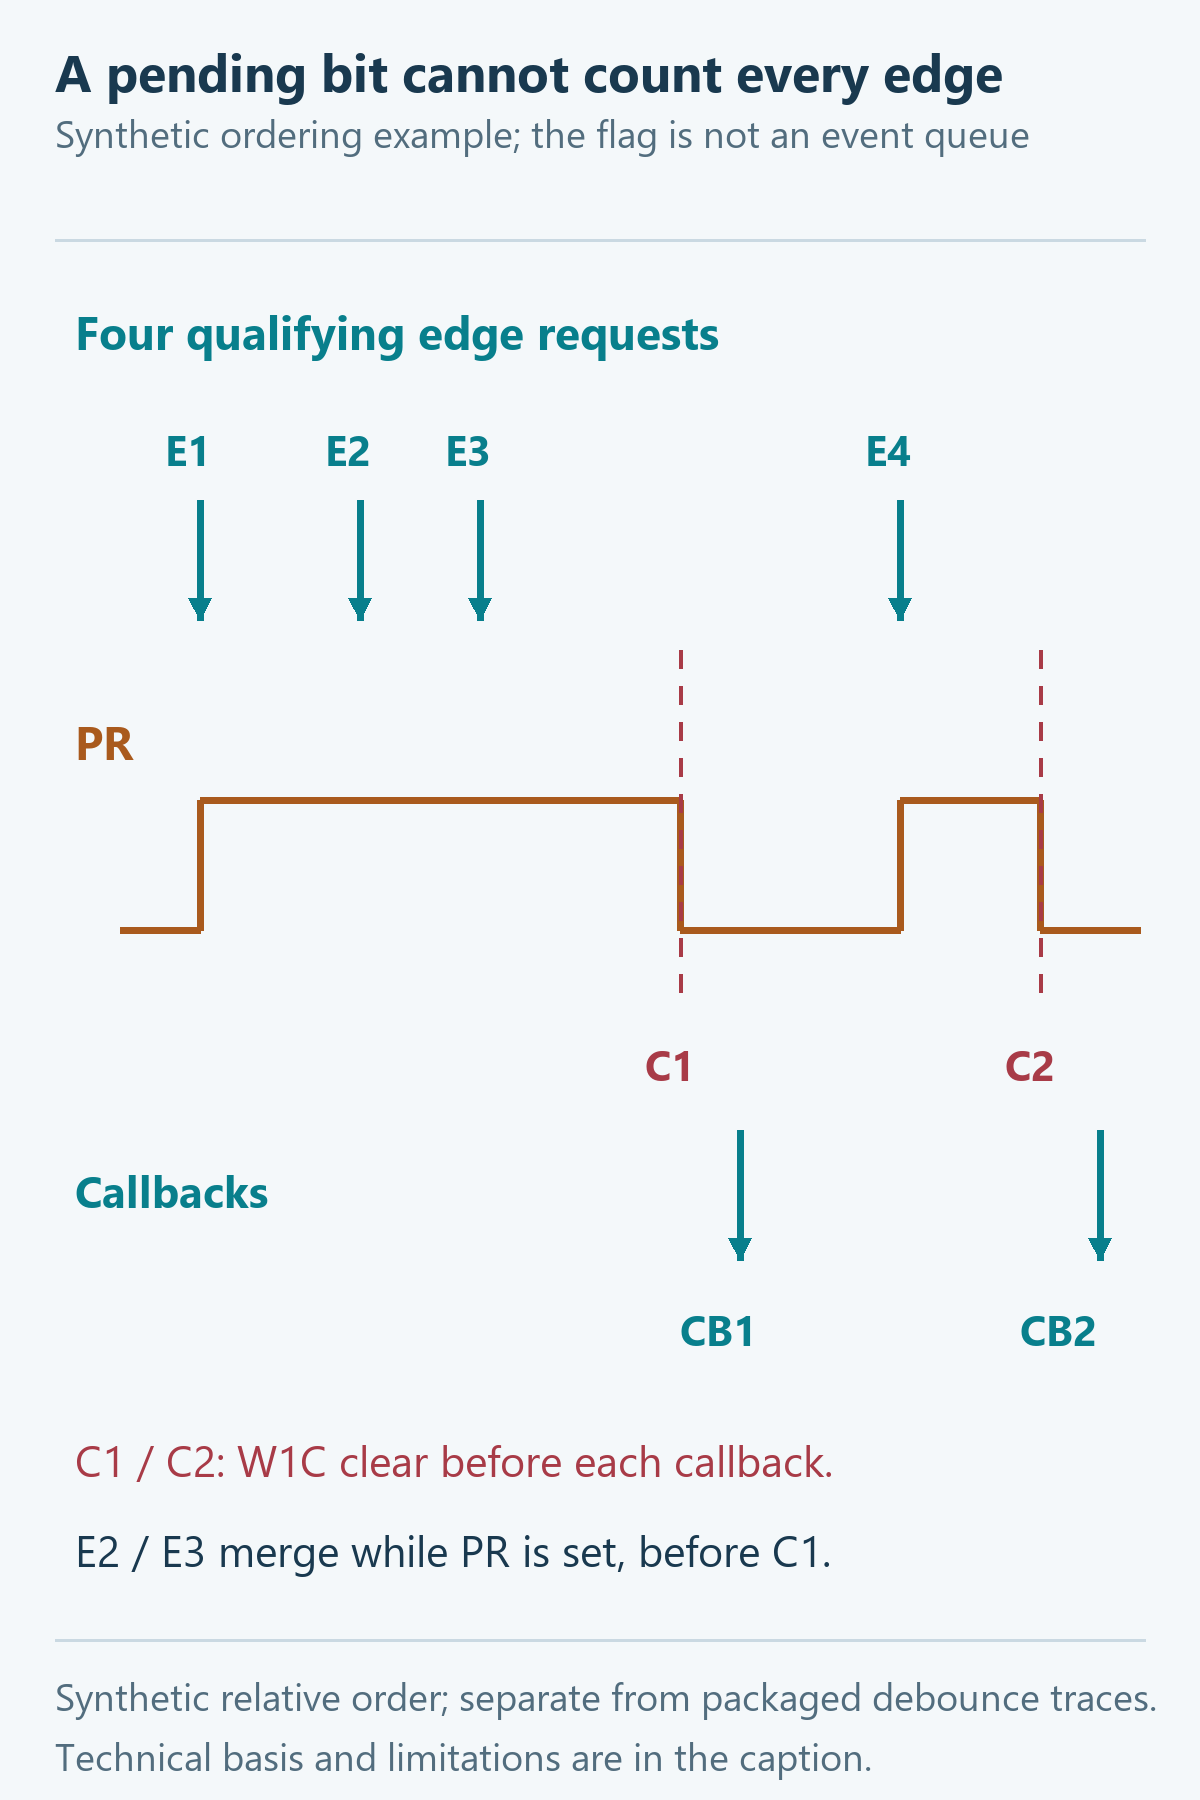
در مثال مصنوعی شکل، چند درخواست پیش از پاککردن نخست ادغام میشوند و درخواست پس از پاککردن دوباره ثبت میشود. این ترتیب مفهومی، ثبت واقعی کلید یا خروجی اسکریپت debounce نیست.
در نتیجه irq_callbacks فقط دفعات اجرای callback را میشمارد؛ هم لبههای فشار و هم رهاشدن میتوانند در آن نقش داشته باشند. این عدد و تفاضل آن با debounced_presses، تعداد همهٔ جهشهای فیزیکی تماس نیستند. RC، آستانهٔ ورودی و تأخیر رسیدگی نیز بر چیزی که دیده میشود اثر دارند.
callback کوتاه، تصمیم در main
برای حذف لرزش، داخل وقفه 20ms صبر نمیکنیم. callback فقط شمارنده و زمان سرویس را ثبت میکند. این گزیده عین USER CODE4 در Core/Src/main.c است:
/* USER CODE BEGIN 4 */
void HAL_GPIO_EXTI_Callback(uint16_t GPIO_Pin)
{
  if (GPIO_Pin == USER_BUTTON_Pin)
  {
    irq_callbacks++;
    last_irq_tick = HAL_GetTick();
  }
}
/* USER CODE END 4 */
last_irq_tick زمان اجرای callback با تفکیک اسمی 1ms در HAL پیشفرض است؛ زمان دقیق لبهٔ فیزیکی نیست. داخل callback نه HAL_Delay داریم، نه چاپ متن و نه Toggleکردن LED.
انتظار طولانی در ISR، کار main و رسیدگی به وقفههای هماولویت یا کماولویتتر را عقب میاندازد. HAL_Delay هم به پیشرفت tick وابسته است؛ اگر SysTick نتواند ISR جاری را قطع کند، چنین انتظاری میتواند پایان نیابد. این کد عمداً از آن استفاده نمیکند.
کدام متغیرها لازماند؟
آستانه در USER CODE PD برابر #define DEBOUNCE_MS 20U است. شمارندهٔ callback و زمان آخرین سرویس از ISR میآیند؛ raw_level آخرین نمونه و stable_level سطح پذیرفتهشدهاند. گزیدهٔ واقعی PV:
/* USER CODE BEGIN PV */
volatile uint32_t irq_callbacks = 0U;
volatile uint32_t last_irq_tick = 0U;
volatile uint32_t debounced_presses = 0U;
volatile GPIO_PinState raw_level = GPIO_PIN_SET;
volatile GPIO_PinState stable_level = GPIO_PIN_SET;
uint32_t seen_irq_callbacks = 0U;
uint32_t last_activity_tick = 0U;
/* USER CODE END PV */
volatile برای دسترسیهای این متغیرهاست؛ بهتنهایی چند خواندن را به یک مشاهدهٔ هماهنگ تبدیل نمیکند. برای گرفتن مجموعهٔ مقدارها، بخش بحرانی کوتاه داریم: PRIMASK را ذخیره، وقفههای قابل ماسک را موقتاً متوقف و در پایان همان مقدار قبلی را برمیگردانیم. NMI با این روش ماسک نمیشود؛ این نمونه ISR مشترکِ نویسنده فقط EXTI3 دارد.
اگر کلید هنگام روشنشدن پایین بود
در USER CODE2، بعد از راهاندازی GPIO، وضعیت اولیه از خود کلید خوانده و هم raw و هم stable میشود. این گزیده بخشی از main واقعی و برنامهٔ مستقل نیست:
/* USER CODE BEGIN 2 */
  uint32_t initial_primask = __get_PRIMASK();
  __disable_irq();
  raw_level = HAL_GPIO_ReadPin(USER_BUTTON_GPIO_Port, USER_BUTTON_Pin);
  stable_level = raw_level;
  seen_irq_callbacks = irq_callbacks;
  last_activity_tick = HAL_GetTick();
  __set_PRIMASK(initial_primask);
/* USER CODE END 2 */
اگر کلید از ابتدا نگه داشته شده باشد، فشار تازهای نمیشماریم. ابتدا باید رهاشدن پذیرفته شود و سپس فشار بعدی برسد. مقدار اولیهٔ LED نیز LOW است.
پذیرش وضعیت پس از 20ms
در هر دور main، نمونهٔ پایه، tick، شمارنده و آخرین زمان callback در یک بخش کوتاه خوانده میشوند. callback نمیتواند وسط همین snapshot مقدارهای مشترک را تغییر دهد؛ ولی پایهٔ فیزیکی همچنان ممکن است در هر زمانی تغییر کند.
اگر شمارندهٔ callback تازه شده، مبنای سکوت به زمان آخرین سرویس میرود. اگر نمونهٔ پایه عوض شده، مبنا به زمان نمونهٔ فعلی میرود. وقتی raw با stable فرق دارد و از آخرین فعالیت مشاهدهشده حداقل 20ms گذشته، وضعیت تازه پذیرفته میشود. فقط LOW شمارندهٔ فشار را زیاد و LED را معکوس میکند؛ HIGH رهاشدن را میپذیرد و LED را تغییر نمیدهد.
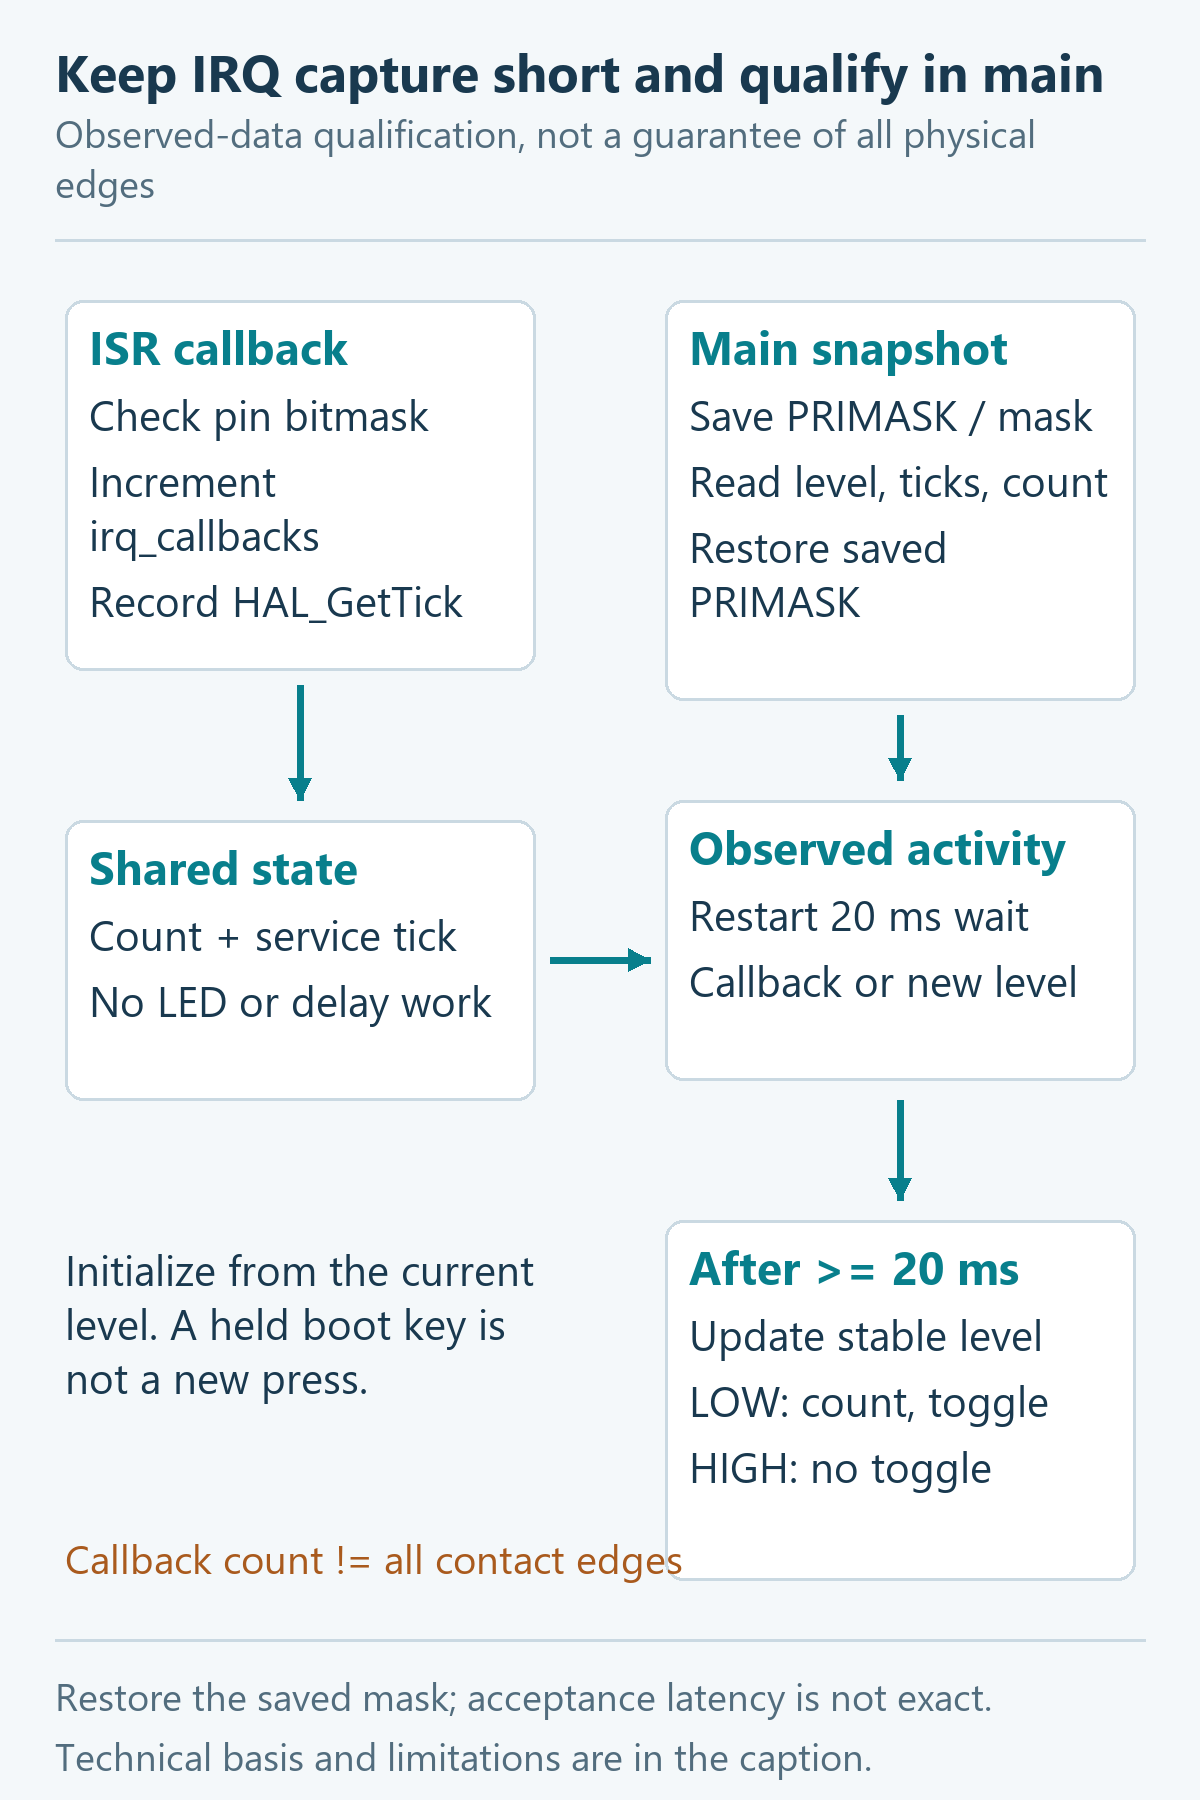
نمودار تألیفی، ثبت کوتاه در وقفه و تأیید در main را نشان میدهد؛ این یک طراحی ترکیبی است و main هنوز پایه را میخواند. تضمین ثبات فیزیکی در تمام فاصلهٔ دو مشاهده یا زمان تأخیر دقیق داده نشده است.
بخش زیر عین USER CODE3 است؛ آکولاد بستن حلقهٔ تولیدشده در این بازه قرار دارد، پس قطعه را برنامهٔ مستقل تلقی نکنید:
/* USER CODE BEGIN 3 */
    uint32_t saved_primask = __get_PRIMASK();
    __disable_irq();
    GPIO_PinState sample = HAL_GPIO_ReadPin(USER_BUTTON_GPIO_Port, USER_BUTTON_Pin);
    uint32_t now = HAL_GetTick();
    uint32_t callbacks = irq_callbacks;
    uint32_t irq_tick = last_irq_tick;
    __set_PRIMASK(saved_primask);

    if (callbacks != seen_irq_callbacks)
    {
      seen_irq_callbacks = callbacks;
      last_activity_tick = irq_tick;
    }
    if (sample != raw_level)
    {
      raw_level = sample;
      last_activity_tick = now;
    }
    if ((raw_level != stable_level) &&
        ((uint32_t)(now - last_activity_tick) >= DEBOUNCE_MS))
    {
      stable_level = raw_level;
      if (stable_level == GPIO_PIN_RESET)
      {
        debounced_presses++;
        HAL_GPIO_TogglePin(USER_LED_GPIO_Port, USER_LED_Pin);
      }
    }
  }
/* USER CODE END 3 */
تفاضل uint32، یک عبور معمول از مرز سرریز tick را با پردازش بهموقع تحمل میکند. توقف نامحدود یا چند دور کامل شمارنده پوشش داده نشده است. مقایسهٔ شمارندهٔ callback نیز به معنی تشخیص یک دور کاملِ 2^32 رخداد دیدهنشده نیست.
تنظیمها را با پروژه تطبیق دهید
کلاک پایهٔ درس 9 حفظ شده: HSE8MHz، PREDIV/1، PLL×9، SYSCLK/HCLK72MHz، APB1 برابر 36MHz با تقسیم 2، APB2 برابر 72MHz با تقسیم 1 و Flash2WS. PA13/PA14 برای SWD باقیاند.
در CubeMX، PA3 را GPIO_EXTI3 با حالت GPIO_MODE_IT_RISING_FALLING و NOPULL انتخاب کنید؛ IRQ مربوط به EXTI3 را فعال کنید. خروجی واقعی gpio.c، اولویت Preemption برابر 2 و پارامتر Subpriority برابر 0 و EnableIRQ را دارد. HAL_Init در این پروژه NVIC_PRIORITYGROUP_4 را انتخاب میکند؛ هر 4 بیت اولویت برای تقدم وقفهاند و Subpriority ترتیب جداگانهای ایجاد نمیکند. این عدد اولویت، تضمین پاسخ آنی یا شمارش همهٔ لبهها نیست. CSS نیز در این پروژه فعال نشده است.
سورس همراه خروجی واقعی CMake است. برای بازسازی، از ریشهٔ پروژه در محیط ARM-GCC/CMake/Ninja، preset Debug را تنظیم و بسازید؛ دستورها در README آمدهاند. تولید بومی STM32CubeIDE از IOC در پوشهٔ تازه و واردسازی GUI، مسیر راهنمای کاربر است و اینجا انجام نشده است.
چه چیزی را روی برد بررسی کنیم؟
- پیشبینی کنید: یک فشار پذیرفتهشده، debounced_presses را یک واحد و LED را یک بار تغییر میدهد؛ رهاشدن LED را تغییر نمیدهد.
- irq_callbacks، last_irq_tick، raw_level، stable_level و debounced_presses را به نماهای دیباگر اضافه کنید. ابتدا آزاد اجرا و سپس مقدارها را بررسی کنید؛ توقفهای دیباگر بر زمانبندی اثر دارند.
- یک فشار، نگهداشتن و رهاکردن را جدا ثبت کنید. تعداد دقیق callback را پیشاپیش فرض نکنید؛ به کلید، مدار و نحوهٔ سرویس وابسته است.
- راهاندازی با کلید پایین را جدا آزمایش کنید؛ انتظار الگوریتم این است که بدون رهاکردن و فشار تازه، رخداد جدیدی پذیرفته نشود.
تغییر LED بهتنهایی اثبات کارکرد وقفه نیست: main در همین کد نمونهٔ PA3 را هم میخواند و از آن برای تأیید استفاده میکند. برای بررسی مسیر IRQ باید افزایش irq_callbacks و handler/callback را نیز ببینید. این آزمایشها در این تحویل انجام نشدهاند و کاربرگ منتظر دادهٔ واقعی است.
verify_model.py در 10 سناریوی مصنوعی موفق شده است؛ شامل فشار و رهاشدن جهشی، نگهداشتن، پالس کوتاه، callback دیرتر، مرز زمانی و سرریز tick و شمارنده. مدل، مدار RC، زمانبندی واقعی هسته یا ادغام pending سختافزاری را شبیهسازی نمیکند.
اگر نتیجه درست نبود
- raw تغییر میکند ولی irq_callbacks ثابت است: نگاشتPA3→EXTI3، مجوز هر دو لبه، IMR، فعالبودن IRQ و ماسکهای هسته را بررسی کنید؛ سپس EXTI3_IRQHandler واقعی و فراخوانی HAL را تطبیق دهید.
- callback فراخوانی نمیشود: امضا و نام دقیق HAL_GPIO_EXTI_Callback را با تعریف strong کاربر مقایسه کنید. نسخهٔ ضعیفِ پیشفرض کاری انجام نمیدهد؛ نام اشتباه جای آن را نمیگیرد.
- callback زیاد ولی فشار کم است: میتواند رفتار عادیِ دو لبه و لرزش باشد. raw/stable و زمان آخرین فعالیت را ببینید؛ شمارندهٔ callback را تعداد فشار یا bounce کامل ندانید.
- شمارندهٔ فشار زیاد میشود ولی LED نه: برنامه به TogglePin رسیده است؛ تنظیم PB6 و مدار NPN را بررسی کنید. این تابع وضعیت نور یا ولتاژ را بهصورت نتیجهٔ موفقیت برنمیگرداند.
- در راهاندازی با کلید پایین رخدادی نیست: این رفتار عمدی مقداردهی اولیه است؛ ابتدا رهاشدن پایدار لازم است.
6 پرسش کوتاه
پرسش 1: چرا PA3 و PB3 دو منبع مستقل EXTI3 نیستند؟
پاسخ: فیلد SYSCFG فقط یکی از پورتها را برای خط شماره 3 انتخاب میکند.
پرسش 2: HAL پرچم pending را چه زمانی پاک میکند؟
پاسخ: در HAL_GPIO_EXTI_IRQHandler، پس از تشخیص pending و پیش از callback، با نوشتن 1 در بیت W1C.
پرسش 3: callback میگوید لبه از PA3 پایینرونده بوده است؟
پاسخ: آرگومان فقط ماسک پایه است؛ پورت از پیکربندی معلوم میشود و نوع لبه در این آرگومان گزارش نمیشود.
پرسش 4: چرا IRQ مشترک باید چند منبع را بررسی کند؟
پاسخ: چند خط مانند 5 تا 9 یک ورودی IRQ مشترک دارند؛ رسیدگی فقط به یک منبع ممکن است منبع دیگری را بیپاسخ بگذارد.
پرسش 5: چرا irq_callbacks تعداد همهٔ لرزشها نیست؟
پاسخ: pending صف نیست و درخواستهای پیش از پاکشدن میتوانند ادغام شوند؛ مدار و آستانهٔ ورودی نیز رخدادهای قابل مشاهده را تغییر میدهند.
پرسش 6: چرا مقدار قبلی PRIMASK را برمیگردانیم؟
پاسخ: برای گرفتن snapshot کوتاه بدون تداخل callback و حفظ وضعیت قبلی ماسک؛ روشنکردن بیقیدوشرط IRQها ممکن است تصمیم بخش دیگری را عوض کند.
3 تمرین
- تمرین 1؛ محاسبه: ثابت زمانی 10kΩ و 100nF را به دست آورید؛ پاسخ اسمی 1ms است. در مدل، آخرین تغییر مشاهدهشدهٔ فشار در 16ms باشد؛ با آستانه 20ms، نخستین زمان پذیرشِ نمونهبرداری هر 1ms برابر 36ms است. این عدد را با خروجی مدل مقایسه کنید، نه با ادعای اندازهگیری برد.
- تمرین 2؛ بررسی عملی: سه حالتِ فشار معمولی، نگهداشتن و راهاندازی با کلید پایین را آزمایش و شمارندهها را ثبت کنید. توضیح دهید چرا دیدن LED بدون بررسی irq_callbacks برای تأیید EXTI کافی نیست. تفاوت پیشبینی و مشاهده را در کاربرگ بنویسید.
- تمرین 3؛ طراحی توسعه: برای افزودن ورودی دیگری از گروه EXTI9_5، ابتدا پایهٔ قابل دسترس را از DS9118 و شماتیک انتخاب کنید. روی کاغذ مسیر IRQ مشترک، بررسی جداگانهٔ pending و تشخیص ماسک در callback را رسم کنید. توسعهٔ کد را فقط در کپی پروژه و با تولید و کامپایل دوباره انجام دهید؛ این ورودی اضافی در پروژهٔ همراه وجود ندارد.
فایلها و منابع
ساخت پاک Debug با CubeMX6.14.0، DB6.0.140، CubeF3V1.11.6 و GCC13.2.1 با -O0 -g3 -Wall -Werror بدون هشدار انجام شد: Flash8608B و RAM لینک 1600B. RAM لینک شامل دادهها و رزرو heap/stack است، نه مصرف لحظهای اجرا.
IOC، Core/Drivers واقعی، مجوزها، ELF/MAP، گزارش ساخت، هشها، مدل و کاربرگ همراهاند. بررسی مستقل ELF، وجود نمادهای انتخابشده و بخشهای debug را نشان داده است؛ لاگ دیباگر هدف نیست. هیچ پروگرام، ثبت موج، شمارش فیزیکی bounce یا آزمون GUI انجام نشده است.
- RM0316: نگاشت SYSCFG، EXTI و pending.
- DS9118 و شماتیک GB100ST V2.0: پایهها و مدار برد.
- stm32f3xx_hal_gpio.c همین بسته: تنظیم EXTI و ترتیب پاککردن پرچم و callback؛ نسخه و هش در manifest ثبت شده است.
- نمونهٔ رسمی بررسیشدهٔ GPIO_EXTI: روی Discovery با PA0 و لبهٔ بالارونده است. این درس از PA3 و دو لبه و تأیید غیرمسدودکننده در main استفاده میکند.
دانلود فایلهای همراه درس 11
پروژهٔ واقعی شامل IOC و سورس، خروجیهای ELF/MAP، گزارش ساخت، مدل و کاربرگ، مجوزها و 6 تصویر همراه اسکریپت قابل ویرایش در بسته قرار دارند. راهنمای پروژه وضعیت واقعی ساخت و آزمون را توضیح میدهد. ابتدا ZIP را استخراج و README را بخوانید.
پیوند دانلود به نسخهٔ مشخص و بازبینیشدهٔ همراه مقاله متصل است.