
میخواهیم روی PA4 یک موج سینوسی با فرکانس اسمی 1 kHz بسازیم. به جای آنکه main در هر لحظه عدد تازه بنویسد، یک جدول از نمونههای سینوس آماده میکنیم؛ تایمر زمانِ تعویض نمونه را مشخص میکند و DMA دادهٔ بعدی را به DAC میرساند. سپس باید روی برد بررسی کنیم که فرکانس، دامنه و شکل موج با انتظار سازگارند.
پیشنیازها، DMA در درس 14، تایمر در درس 18 و DAC در درس 24 هستند. مثال برای STM32F303CBT6 و برد GB100ST V2.0 است. پروژهها واقعاً کامپایل شدهاند؛ پروگرام و شکلموج اسیلوسکوپی هنوز آزموده نشدهاند.
جدول نمونه؛ یک دور سینوس را به عدد تبدیل کنیم
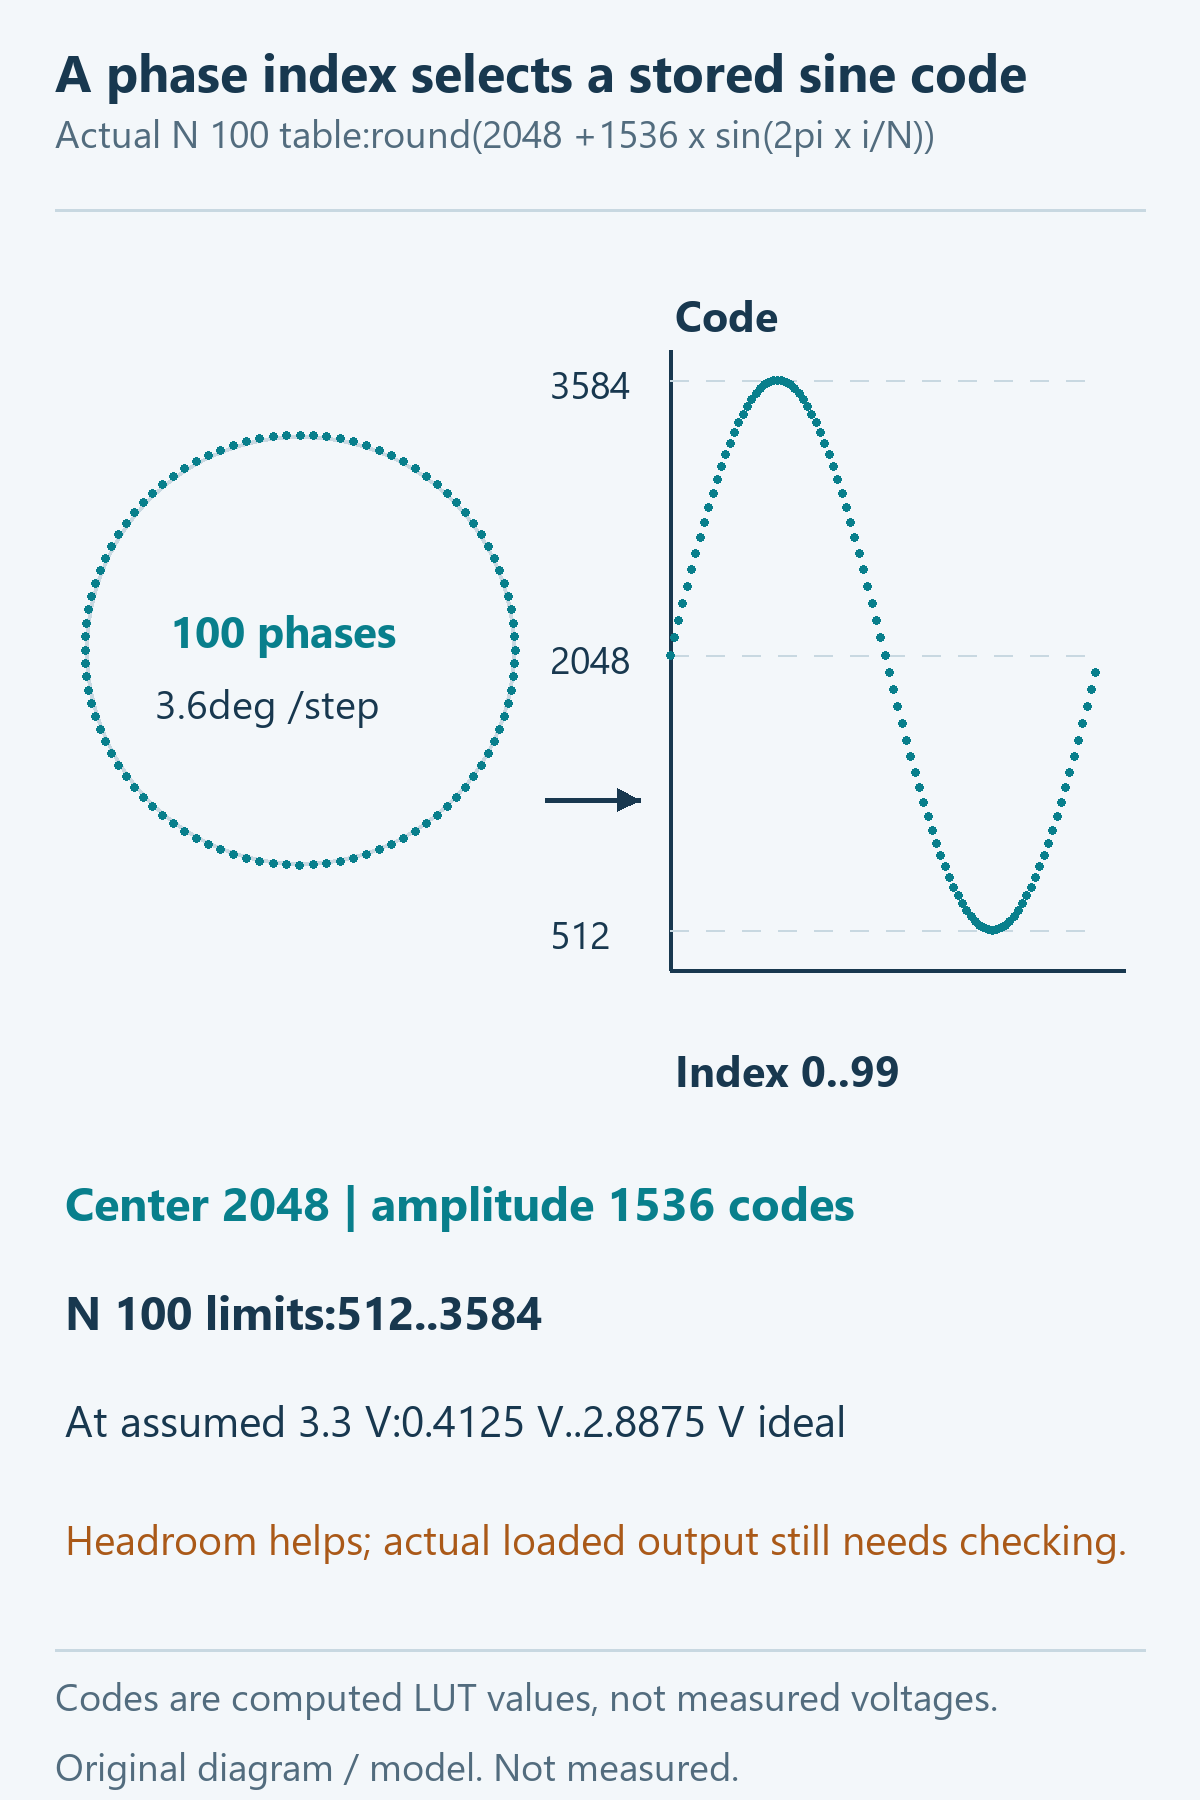
بهجای محاسبهٔ دوبارهٔ sin در زمان هر نمونه، یک دور موج را از پیش حساب و ذخیره میکنیم. جدول نمونه یا Lookup Table، فهرستی از کدهای DAC برای یک دور موج است؛ سختافزار فقط کد آماده را میخواند و به محاسبهٔ مثلثاتی برای هر نمونه نیاز ندارد. N تعداد خانههای جدول و i شمارهٔ خانه از 0 تاN−1 است. برای هر خانه، زاویهٔ متناظر را در سینوس قرار میدهیم، مقدار را به اطراف کد میانی منتقل و به نزدیکترین عدد صحیح گرد میکنیم. انتهای جدول، کپیِ دوبارهٔ نقطهٔ آغاز نیست؛ در حالت چرخشی، خانهٔ بعد از آخر همان خانهٔ 0 است.
i = 0, 1, …, N−1
کد 2048 مرکز و 1536 دامنهٔ عددی انتخابشده است. جدول 100 تایی واقعی بین 512 و 3584 و جدول 50 تایی بین 515 و 3581 قرار میگیرد؛ چون همهٔ قلههای ریاضی الزاماً روی یک خانهٔ جدول 50 تایی نمیافتند. آرایههای کامل و اسکریپت بازتولید آنها همراه پروژهاند؛ جدول نصفه با سهنقطه را نباید در firmware جایگزین کرد.
با مرجع اسمی 3.3 V و رابطهٔ ایدهآل VREF+ × DOR / 4096 ، جدول 100 تایی میان 0.4125 و 2.8875 V، مرکز 1.65 V و دامنهٔ 1.2375 V دارد. این عددها مدلاند. دامنهٔ محافظهکارانهتر از کدهای 0 تا 4095 انتخاب شده تا از ریلها فاصله داشته باشد؛ خروجی واقعی همچنان به مرجع، بار، خطا و نشست وابسته است و تضمینِ اندازهگیریشده نیست.
تایمر، DAC و DMA چگونه هماهنگ میشوند؟
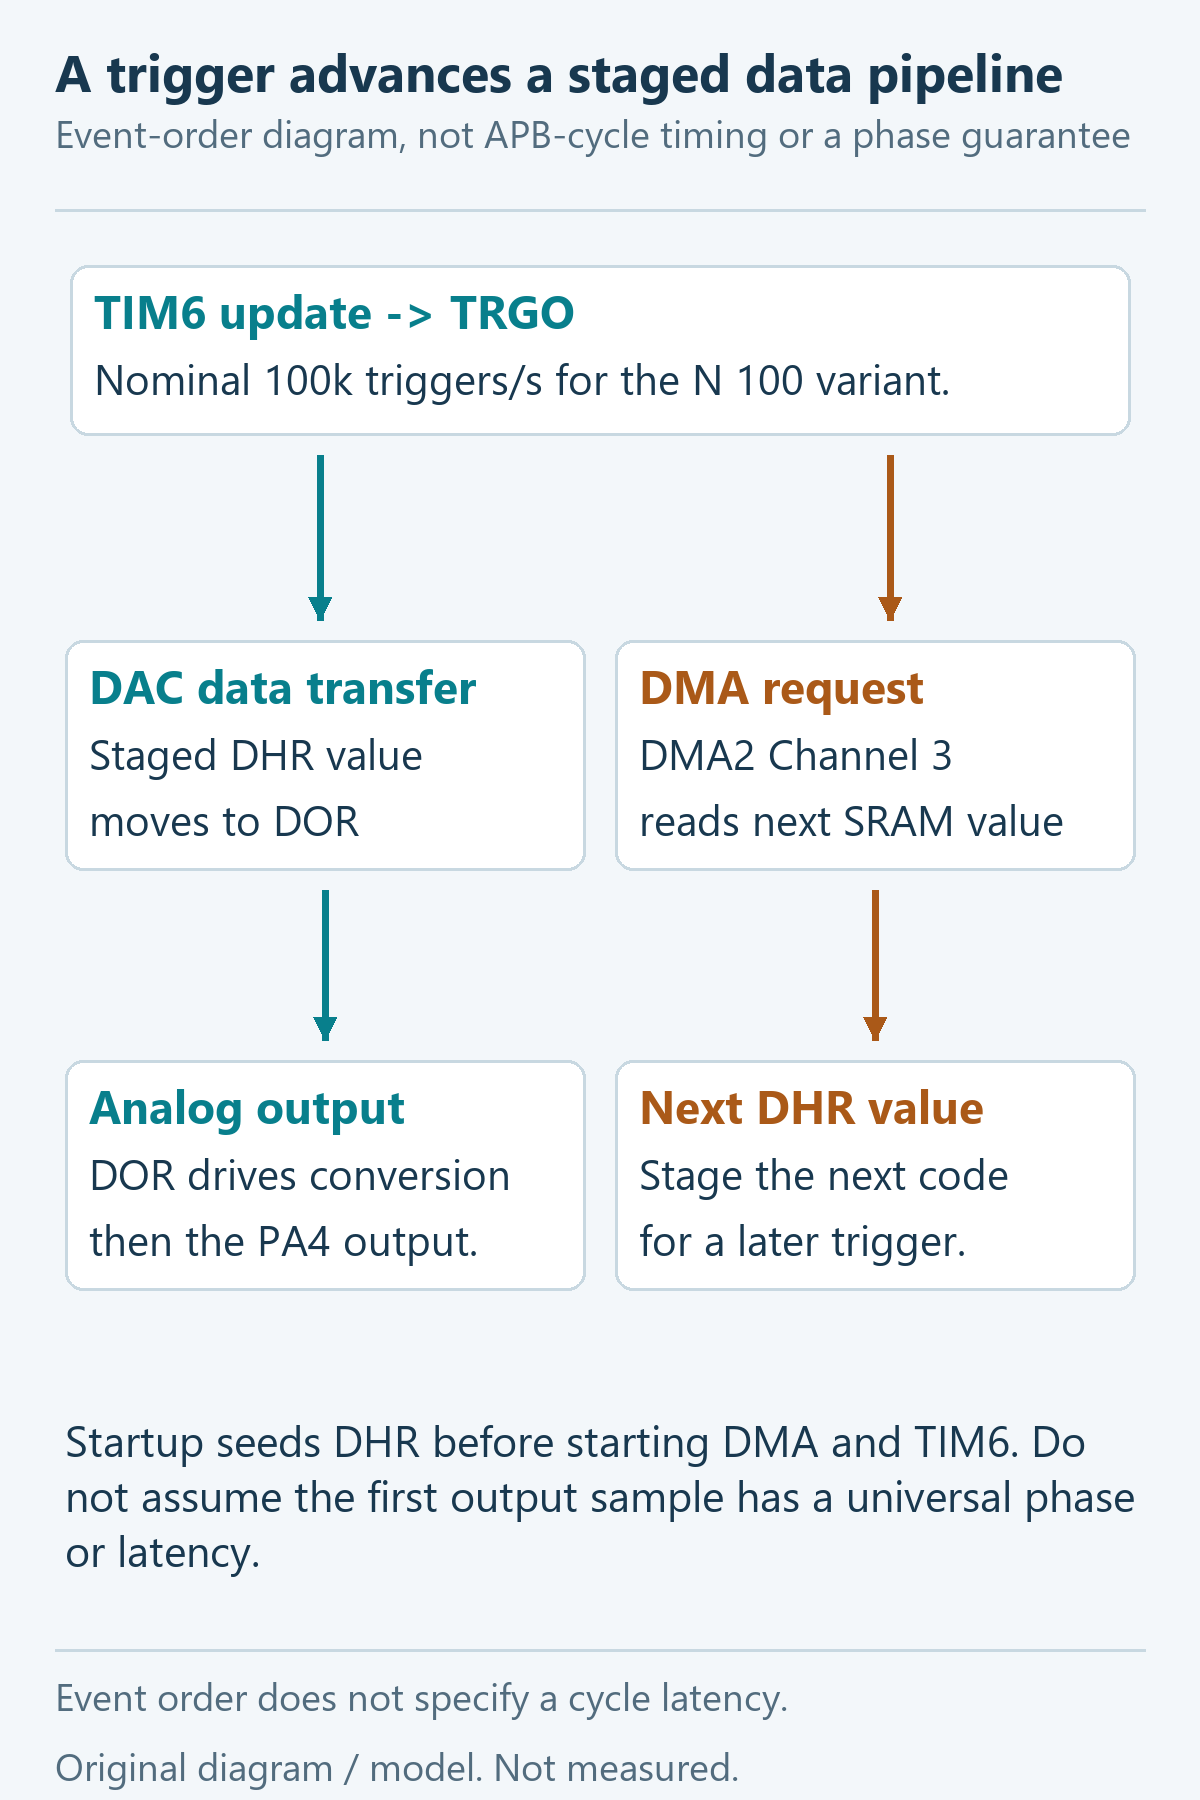
سه کار را جدا کنید: TIM6 رخداد زمانی میسازد؛ DAC در رخدادِ انتخابشده کد آماده را به مسیر خروجی میبرد؛ درخواست DMA، کد بعدی را از حافظه به رجیستر نگهدارندهٔ داده یا DHR میرساند. DHR مخفف Data Holding Register و محل نگهداری دادهٔ آماده است؛ DOR مخفف Data Output Register است و کد دیجیتال خروجی را نشان میدهد، نه ولتاژ اندازهگیریشده. این نظم سختافزاری به معنی بینهایت فرصت انتقال یا بینیازی از تنظیم اولیه نیست.
این تراشه یک واحد DAC دوکاناله دارد؛ کانال دوم روی PA5، پایهٔ فیزیکی 15 بستهٔ LQFP48 است و در این مثال استفاده نمیشود. در پروژه، DAC_CHANNEL_1 روی PA4 با بافر روشن و DAC_TRIGGER_T6_TRGO انتخاب شده است. TRGO مخفف Trigger Output یا خروجی تحریک، یک رویداد داخلی از تایمر است؛ مسیر انتخابی داخل تراشه این رویداد را به DAC میرساند و به اجرای ISR برای هر تریگر نیاز ندارد. سیمی از یک GPIO به DAC لازم نیست. منبع TRGO در TIM6 روی Update قرار دارد. StartDMA بهتنهایی تایمر را روشن نمیکند و شروع تایمر بدون آمادهبودن داده، آغاز مطمئن موج را تضمین نمیکند.
کلاک و دورهٔ تریگر واقعی
HSE اسمی 8 MHz با PREDIV=/1 و PLL×9 ، HCLK برابر 72 MHz میسازد. APB1 با مقسم 2 برابر 36 MHz است اما مسیر تایمر دو برابر و برابر 72 MHz میشود؛ APB2=72 MHz و Flash=2WS است. PSC مقسم شمارنده و ARR سقف شمارش است. در شمارش صعودی سادهٔ TIM6 با ARR غیرصفر، شمارنده از 0 تا ARR میرود و ARR+1 گام دارد؛ مقسم نیز PSC+1 است. رابطهٔ نرخ Update چنین است:
PSC=71, ARR=9 → f_trigger=100000 Hz
برای خروجی 100 نمونهای، هر 10 us یک نمونهٔ تازه داریم و یک دور جدول 1 ms طول میکشد. از تعداد تریگر بهتنهایی زمان دقیق آنالوگ اولین نمونه را نتیجه نگیرید؛ فعالشدن DAC، دادهٔ اولیه و نشست خروجی هم وجود دارند. شکل مسیر، نمودار مفهومی است و اندازهگیری پایپلاین داخلی نیست.
رابطهٔ فرکانس و تعداد نمونهها
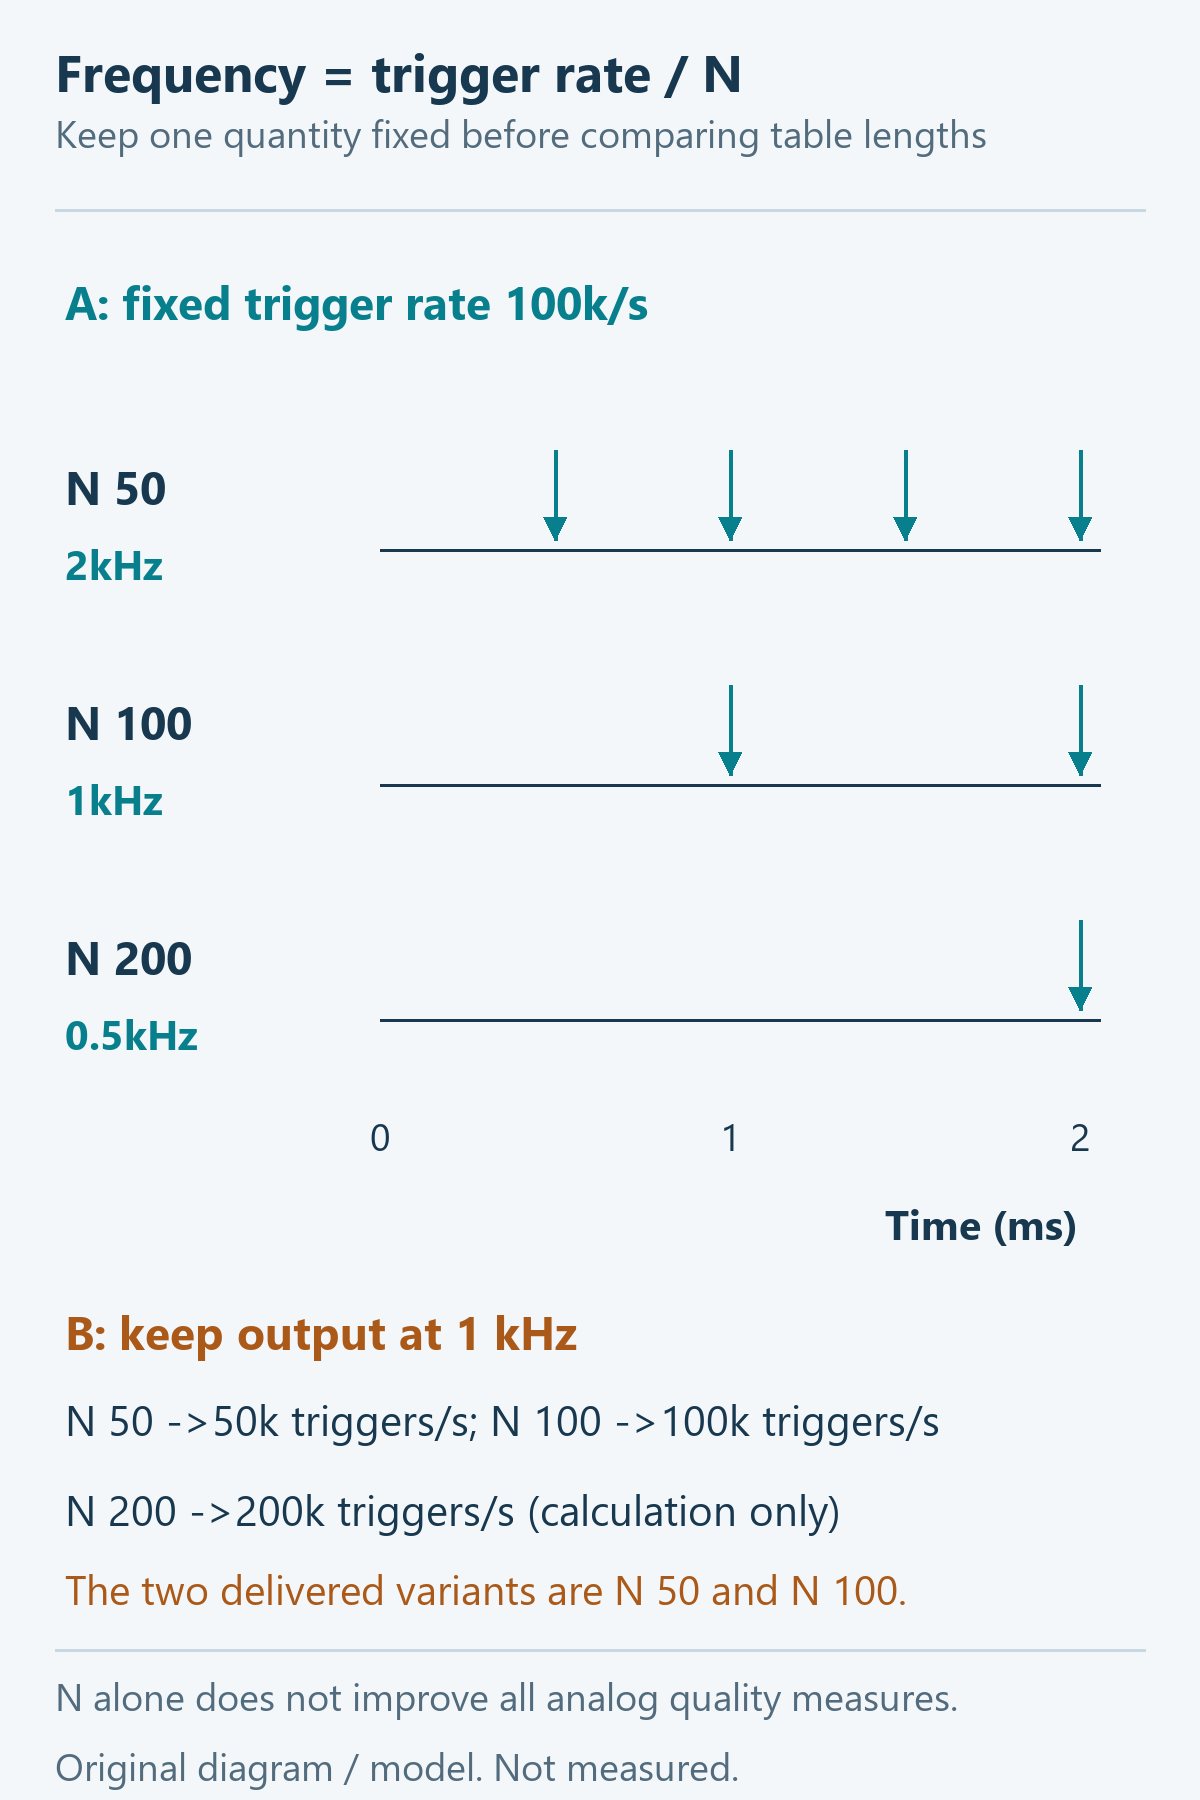
اگر جدول دقیقاً یک دور موج را نمایش دهد و در هر تریگر یک نمونه با سرویس درست DMA جلو برویم، نرخ تکرار جدول در حالت پایدار برابر نرخ تریگر تقسیم برN است. این رابطه دربارهٔ نرخ تکرار کد است؛ کیفیت یا اعوجاج آنالوگ را بهتنهایی تعیین نمیکند.
100000 / 100 = 1000 Hz
50000 / 50 = 1000 Hz
| پروژهٔ واقعی | N | PSC | ARR | تریگر اسمی | خروجی اسمی |
|---|---|---|---|---|---|
| sine100 | 100 | 71 | 9 | 100 kHz | 1 kHz |
| sine50 | 50 | 71 | 19 | 50 kHz | 1 kHz |
در دو پروژهٔ همراه، هم N و هم نرخ تریگر عوض شدهاند تا فرکانس موج ثابت بماند. اگر فقط جدول را از 100 به 50 تغییر دهید ولی تریگر 100 kHz بماند، فرکانس جدول 2 kHz میشود؛ آن تغییر با مقایسهٔ این دو پروژه یکی نیست. نمونههای بیشتر، پلههای کوچکتری در یک دور میسازند ولی انتقالها را بیشتر میکنند. افزایش نرخ تا هر مقدار دلخواه با توانایی DMA، DAC، بار و بودجهٔ نرمافزار محدود میشود.
مسیر حافظه و پهنای دادهٔ DMA
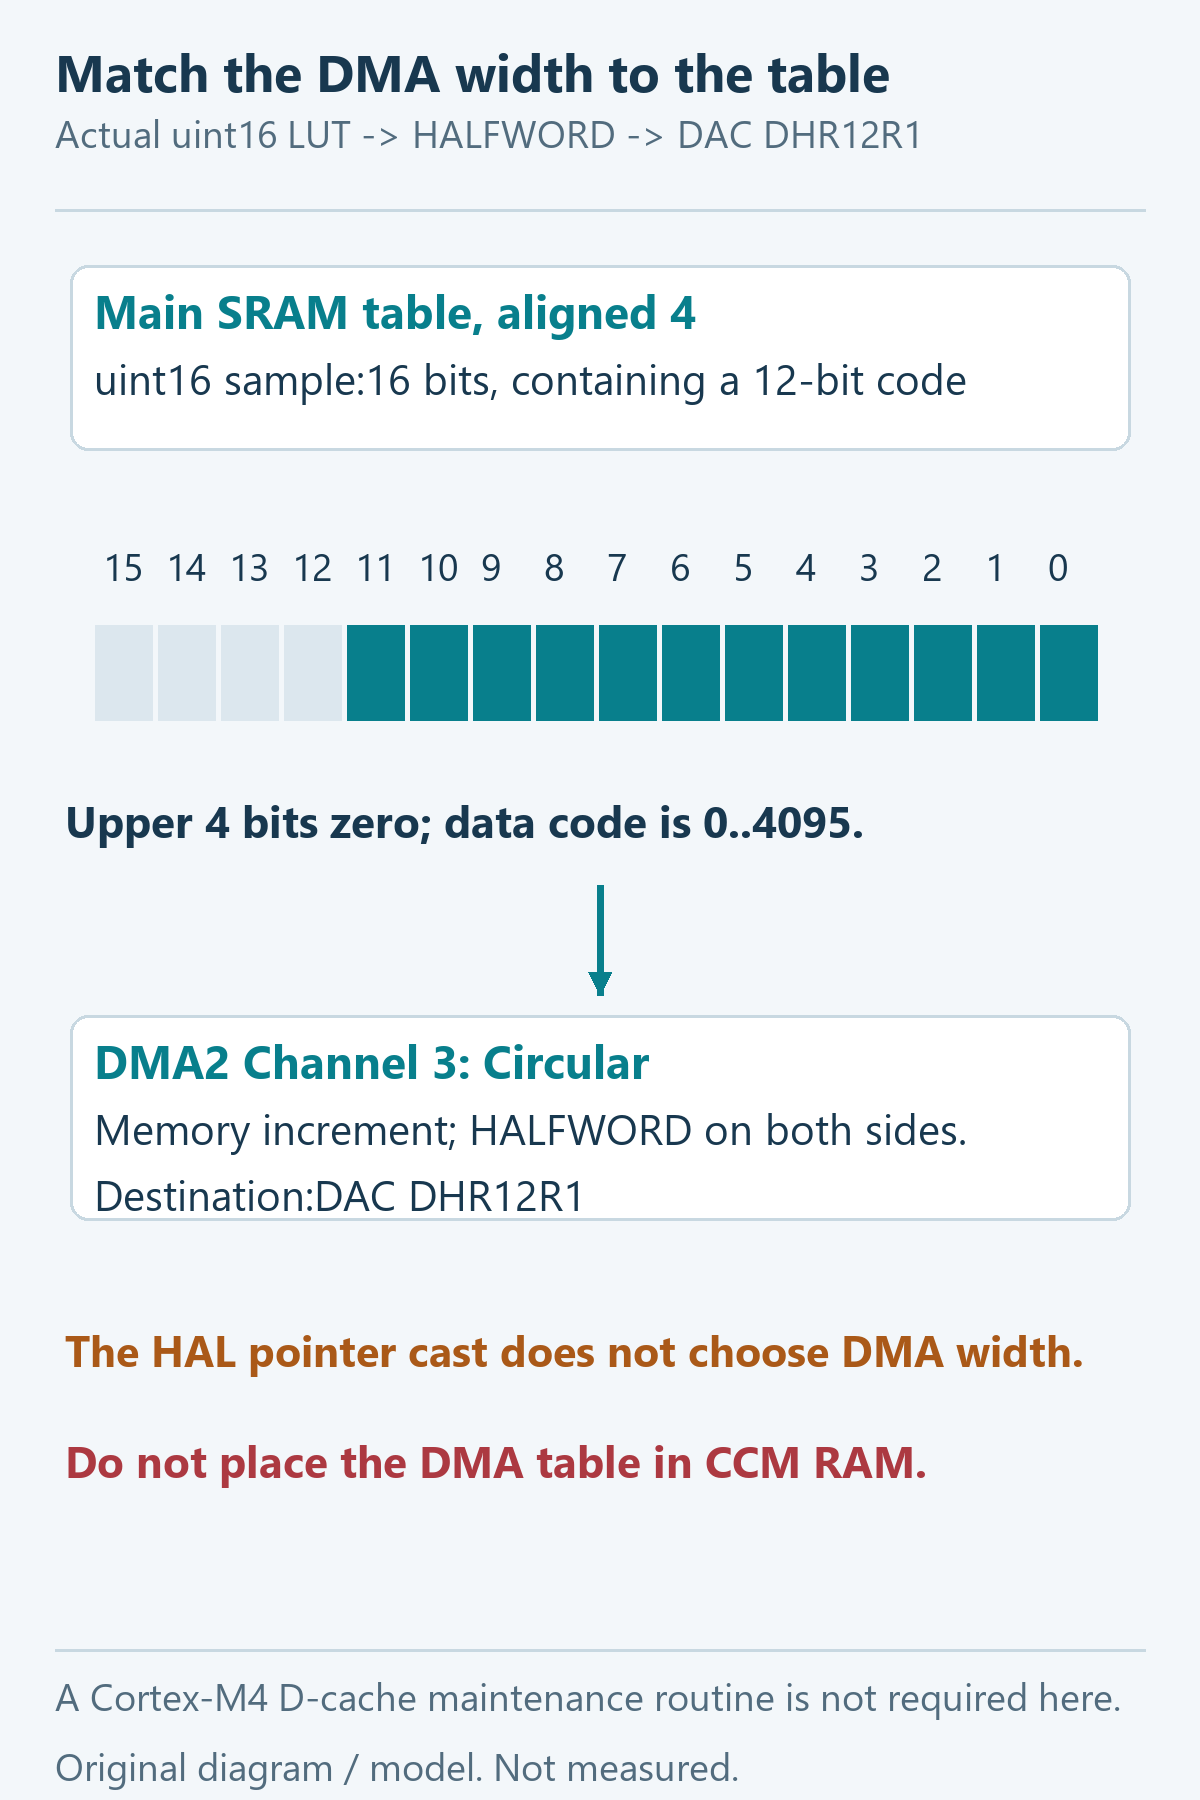
جدول واقعی static uint16_t و غیرconst است و با همترازی 4 در USER CODE PV تعریف شده؛ در MAP پروژهٔ 100 تایی 200 بایت از SRAM معمولی در 0x2000000c را میگیرد. SRAM اصلی 32KiB با CCM به اندازهٔ 8 KiB یکسان نیست؛ DMA این تراشه به CCM دسترسی ندارد. کد نگهداری D-Cache از F7/H7 هم برای این Cortex-M4 که D-Cache ندارد وارد نکنید.
کانال تولیدشده DMA2_Channel3 است؛ جهت Memory-to-Peripheral، افزایش آدرس حافظه روشن، آدرس پریفرال ثابت و حالت Circular انتخاب شده است. هر دو عرض داده Half-word یعنی 16 بیتاند. با DAC_ALIGN_12B_R، HAL مقصد DHR12R1 را انتخاب میکند. طول 100 یا 50 در Start_DMA تعداد عناصر است، نه تعداد بایت.
امضای API پارامتر uint32_t* دارد، اما cast آرایهٔ 16 بیتی به آن، پهنای سختافزار را Word نمیکند. همترازی و عرض واقعی در DMA باید مستقل درست باشند؛ در این پروژه بررسی شدهاند. تغییر به Byte یا Word بدون اصلاح داده و رجیستر، نتیجهٔ قابل پیشبینیِ سادهای مانند «حتماً نصفشدن فرکانس» ندارد.
بخش واقعی تنظیم DMA؛ فقط برای خواندن
این قطعه از Core/Src/dac.c، تابع تولیدشدهٔ HAL_DAC_MspInit انتخاب شده است. آن را در main دوباره تعریف نکنید. برای تغییر تنظیمات، IOC را اصلاح و کد را دوباره تولید کنید.
hdma_dac_ch1.Instance = DMA2_Channel3;
    hdma_dac_ch1.Init.Direction = DMA_MEMORY_TO_PERIPH;
    hdma_dac_ch1.Init.PeriphInc = DMA_PINC_DISABLE;
    hdma_dac_ch1.Init.MemInc = DMA_MINC_ENABLE;
    hdma_dac_ch1.Init.PeriphDataAlignment = DMA_PDATAALIGN_HALFWORD;
    hdma_dac_ch1.Init.MemDataAlignment = DMA_MDATAALIGN_HALFWORD;
    hdma_dac_ch1.Init.Mode = DMA_CIRCULAR;
    hdma_dac_ch1.Init.Priority = DMA_PRIORITY_HIGH;
    if (HAL_DMA_Init(&hdma_dac_ch1) != HAL_OK)
    {
      Error_Handler();
    }

__HAL_LINKDMA(dacHandle,DMA_Handle1,hdma_dac_ch1);راهاندازی در CubeMX و ترتیب شروع
- خروجی DAC_OUT1 را روی PA4 فعال، Trigger را TIM6 TRGO و Output Buffer را Enable کنید. SWD و کلاک پایهٔ دوره را حفظ کنید؛ تولید فایلهای جدا و Keep User Code فعال باشد.
- TIM6 را با Prescaler برابر 71 ، Period برابر 9 و preload روشن تنظیم و Master Output Trigger را Update انتخاب کنید. فایل تولیدشده باید واقعاً TIM_TRGO_UPDATE داشته باشد؛ پس از تولید کد، انتخاب نهایی TRGO را با تنظیم مورد نظر تطبیق دهید.
- برای DAC_CH1 ، DMA2Channel3 با Circular و Half-word در هر دو سمت را انتخاب کنید. IRQ آن برای تکمیل/خطا و بردار مشترک TIM6_DAC برای underrun DAC فعال است.
- نسخهٔ sine50 همان مسیر را با 50 عنصر و Period برابر 19 دارد؛ فایلIOC مستقل هر نسخه همراه است.
تنظیم تولیدشدهٔ TIM6
قطعهٔ زیر از MX_TIM6_Init در Core/Src/tim.c است؛ برای بررسی مد و TRGO آمده و نباید به عنوان تابع تازه در main نوشته شود. HAL_TIM_Base_Init پیش از انتخاب Master Trigger اجرا میشود و مقدارهای پایه را اعمال میکند. کانال DAC هنوز در این مرحلهٔ آغاز توسط کد کاربر شروع نشده است.
htim6.Instance = TIM6;
  htim6.Init.Prescaler = 71;
  htim6.Init.CounterMode = TIM_COUNTERMODE_UP;
  htim6.Init.Period = 9;
  htim6.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_ENABLE;
  if (HAL_TIM_Base_Init(&htim6) != HAL_OK)
  {
    Error_Handler();
  }
  sMasterConfig.MasterOutputTrigger = TIM_TRGO_UPDATE;
  sMasterConfig.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE;
  if (HAL_TIMEx_MasterConfigSynchronization(&htim6, &sMasterConfig) != HAL_OK)
  {
    Error_Handler();
  }
کد شروع از پروژهٔ کامپایلشده
جدول کامل در USER CODE PV فایل main.c داخل ZIP موجود است. قطعههای زیر منتخباند و برنامهٔ مستقل نیستند؛ همهٔ متغیرها و تولید اولیه را از پروژهٔ کامل استفاده کنید. محل کد، Core/Src/main.c، بلوکهای PD و 2 پس از Init تولیدشده است.
/* USER CODE BEGIN PD */
#define LUT_SAMPLES 100U
/* USER CODE END PD */
/* USER CODE BEGIN 2 */
__HAL_DBGMCU_FREEZE_TIM6();
if (HAL_DAC_SetValue(&hdac, DAC_CHANNEL_1, DAC_ALIGN_12B_R,
sine_lut[LUT_SAMPLES - 1U]) != HAL_OK) { Error_Handler(); }
if (HAL_DAC_Start_DMA(&hdac, DAC_CHANNEL_1, (uint32_t *)(uintptr_t)sine_lut,
LUT_SAMPLES, DAC_ALIGN_12B_R) != HAL_OK) { Error_Handler(); }
__HAL_TIM_SET_COUNTER(&htim6, 0U);
__HAL_TIM_CLEAR_FLAG(&htim6, TIM_FLAG_UPDATE);
if (HAL_TIM_Base_Start(&htim6) != HAL_OK) { Error_Handler(); }
/* USER CODE END 2 */آخرین نمونهٔ جدول، همسایهٔ دورهای نمونهٔ 0 است. آن را پیش از آغاز، در DHR میگذاریم تا کد مرحلهبندیشده برای تریگر نخست موجود باشد و DMA بعداً از نمونهٔ 0 جدول شروع کند؛ این انتخاب از رهاکردن مقدار اولیه به وضعیت نامشخص جلوگیری میکند. ابتدا DHR با آخرین کد جدول آماده میشود، سپس HAL_DAC_Start_DMA اجرا و در پایان TIM6 روشن میشود. دادهٔ آماده در آغاز و پرشدن بعدی DHR با DMA، روی فاز شروع اثر دارند؛ نباید بدون اندازهگیری گفت اولین خروجی دقیقاً کدام فاز آنالوگ را در چه نانوثانیهای دارد. در حالت پایدار جدول چرخشی نرخ اسمی 1 kHz میدهد. UIF پس از مقداردهی پاک شده است، اما اینجا Update تایمر برای هر نمونه ISR اجرا نمیکند.
کدام وقفهها واقعاً وجود دارند؟
main از HAL_TIM_Base_Start استفاده میکند، نه Start_IT؛ بنابراین UIE تایمر 6 فعال نشده است. بردار مشترک NVIC به خاطر underrun DAC فعال است. handler تولیدشده ابتدا HAL_TIM_IRQHandler و بعد HAL_DAC_IRQHandler را صدا میزند؛ با UIE خاموش، شاخهٔ Update تایمر callback دورهای اجرا نمیکند. تریگر 100 kHz را با 100kوقفهٔ تایمر در ثانیه یکی نگیرید.
DMA2_Channel3_IRQHandler به HAL_DMA_IRQHandler میرود. تکمیل جدول، waveform_buffers را زیاد میکند؛ در مدل، 1000 تکمیل در ثانیه انتظار داریم. وقفهٔ نیمهٔ جدول هم وجود دارد و callback پیشفرض آن کاری ندارد. در کارکرد اسمی، HT و TC هرکدام 1000 رخداد/s و مجموعاً 2000 رخداد وقفه/s میسازند؛ waveform_buffers فقط TC را میشمارد. این تعداد اسمی رویداد است و اندازهگیری بار CPU یا تضمین سرویس همهٔ وقفهها نیست. CPU برای نمونهبهنمونه نوشتن DAC لازم نیست، ولی تنظیم اولیه، callbackها و خطاها را اجرا میکند و main هم پیوسته درخواست توقف را Poll میکند؛ این یک حلقهٔ سرکشی فعال یا Busy Polling است؛ CPU در Sleep یا WFI قرار ندارد. صرف سپردن انتقال نمونهها به DMA، CPU را خودکار به خواب نمیبرد. درصد بار و توان این برنامه اندازهگیری نشده است.
مثلث و نویز داخلی، راهی متفاوت از LUT
DAC این F3 حالتهای تولید داخلی مثلث و نویز شبهتصادفی نیز دارد؛ APIهای HAL_DACEx_TriangleWaveGenerate و HAL_DACEx_NoiseWaveGenerate در درایور موجودند. در آن روشها باید منبع تریگر، offset و دامنه یا ماسک و محدودهٔ خروجی را جدا تنظیم کرد؛ صرف تعویض نام یک تابع، پروژهٔ سینوسی را به نمونهٔ تأییدشدهٔ مثلث یا نویز تبدیل نمیکند.
دو پروژهٔ این درس تنها سینوس LUT را پیادهسازی میکنند. کد کاربر مثلث/نویز در بسته فعال نشده و نتیجهٔ آنها اندازهگیری نشده است. نویز LFSR شبهتصادفی است و منبع تصادف امنیتی نیست. این معرفی برای مقایسهٔ انتخابهاست، نه ادعای تحویل firmware همهٔ حالتها.
خروجی پلهای و فیلتر بازسازی
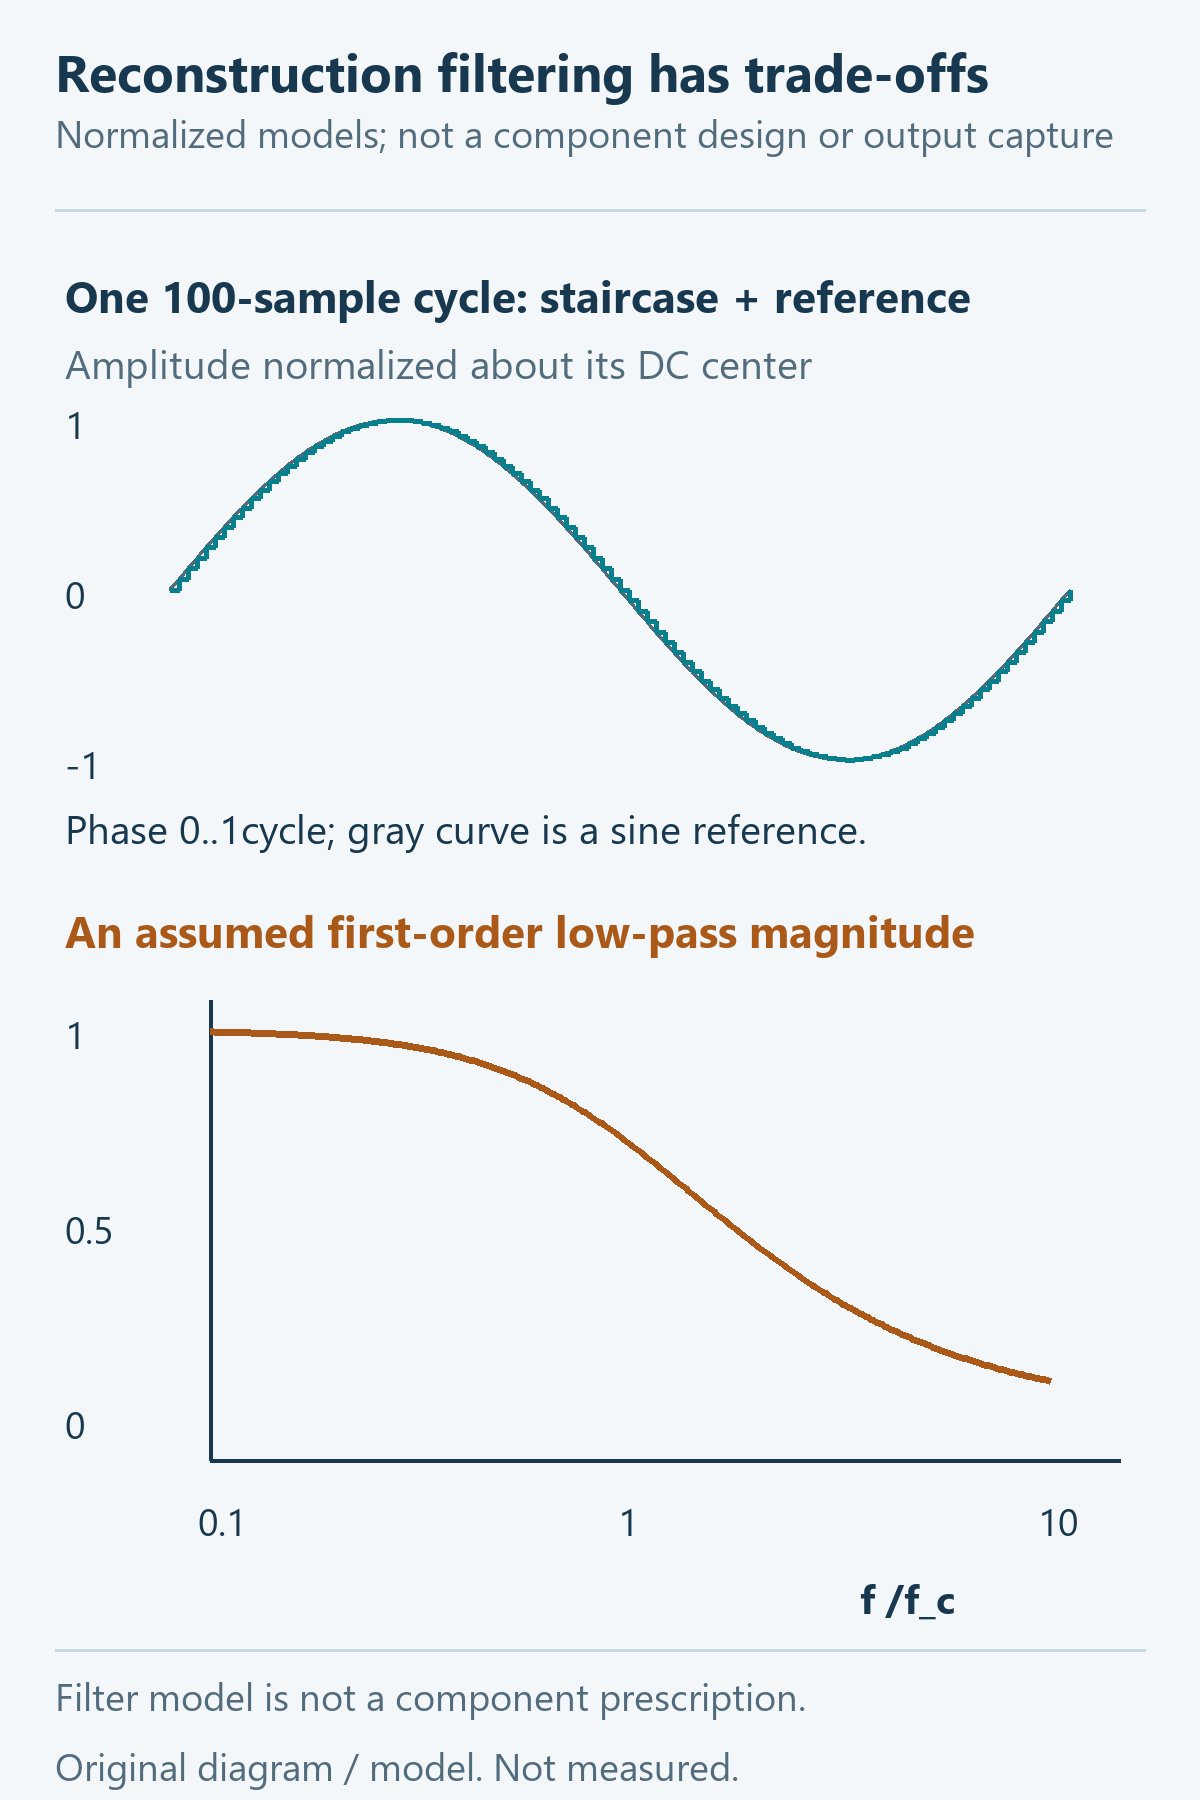
DAC تا رسیدن نمونهٔ بعد، سطح فعلی را نگه میدارد؛ به این مدل، نگهدار مرتبهٔ صفر میگویند. در نمایش زمان، پله دیده میشود و در توصیف فرکانسی مؤلفههای تصویر اطراف مضربهای نرخ نمونهبرداری ظاهر میشوند. تعداد نمونه بیشتر در یک دور، شکل پلهای متفاوتی میسازد، ولی مرجع، کوانتیزهکردن، نشست و بار نیز روی موج اثر دارند.
فیلتر پایینگذر بازسازی میتواند مؤلفههای ناخواستهٔ فرکانس بالا را کاهش دهد؛ آنها را بیقید حذف و موج را بیخطا نمیکند. فرکانس قطع، تضعیف و اثر بار باید با سیگنال و DAC تطبیق داده شوند. فیلتر خارجی در پروژهٔ همراه ساخته و آزموده نشده است؛ شکل فقط مفهوم را نشان میدهد. خازن بزرگ را بدون بررسی مستقیم به خروجی وصل نکنید و برای بار مناسب در صورت نیاز از بافر خارجی استفاده کنید.
محدودهٔ بافر و زمان نشست
پروژههای این درس بافر روشن دارند. مقایسهٔ بافر خاموش در درس 24 آمده است؛ امپدانس خروجی آن میتواند تا حداکثر 15 kΩ برسد و بارگذاری باید جداگانه تحلیل شود. شرایط زمانی بافر روشن را به حالت خاموش تعمیم ندهید.
طبق DS9118Rev14 جدول 75 ، بافر روشن با VDDA برابر 2.4 تا 3.6 V در محدودهٔ 0.2 V تاVDDA−0.2 V و شرایط بار مشخص توصیف شده است. بار بهGND حداقل 5 kΩ، بهVDDA حداقل 25 kΩ و ظرفیت بار حداکثر 50 pF باشد. زمان نشست گذار تماممقیاس تا±1LSB در شرط R>=5 kΩ و C<=50 pF نوعی3us و حداکثر4us و بیدارشدن حداکثر10us است.
فاصلهٔ نمونهها در پروژهٔ 100 تایی 10 us است؛ مقایسه با مشخصهٔ 4 us، آزمون کیفیت موج روی برد نیست. شکل سینوسی گذارهای کوچکتر دارد و بار/مرجع/دما نیز مؤثرند. دامنهٔ جدول عمداً کوچکتر از کل بازهٔ کد است، ولی هنوز باید min/max و شکل موج واقعی بررسی شوند.
Underrun و خطای DMA را جدا تشخیص دهیم
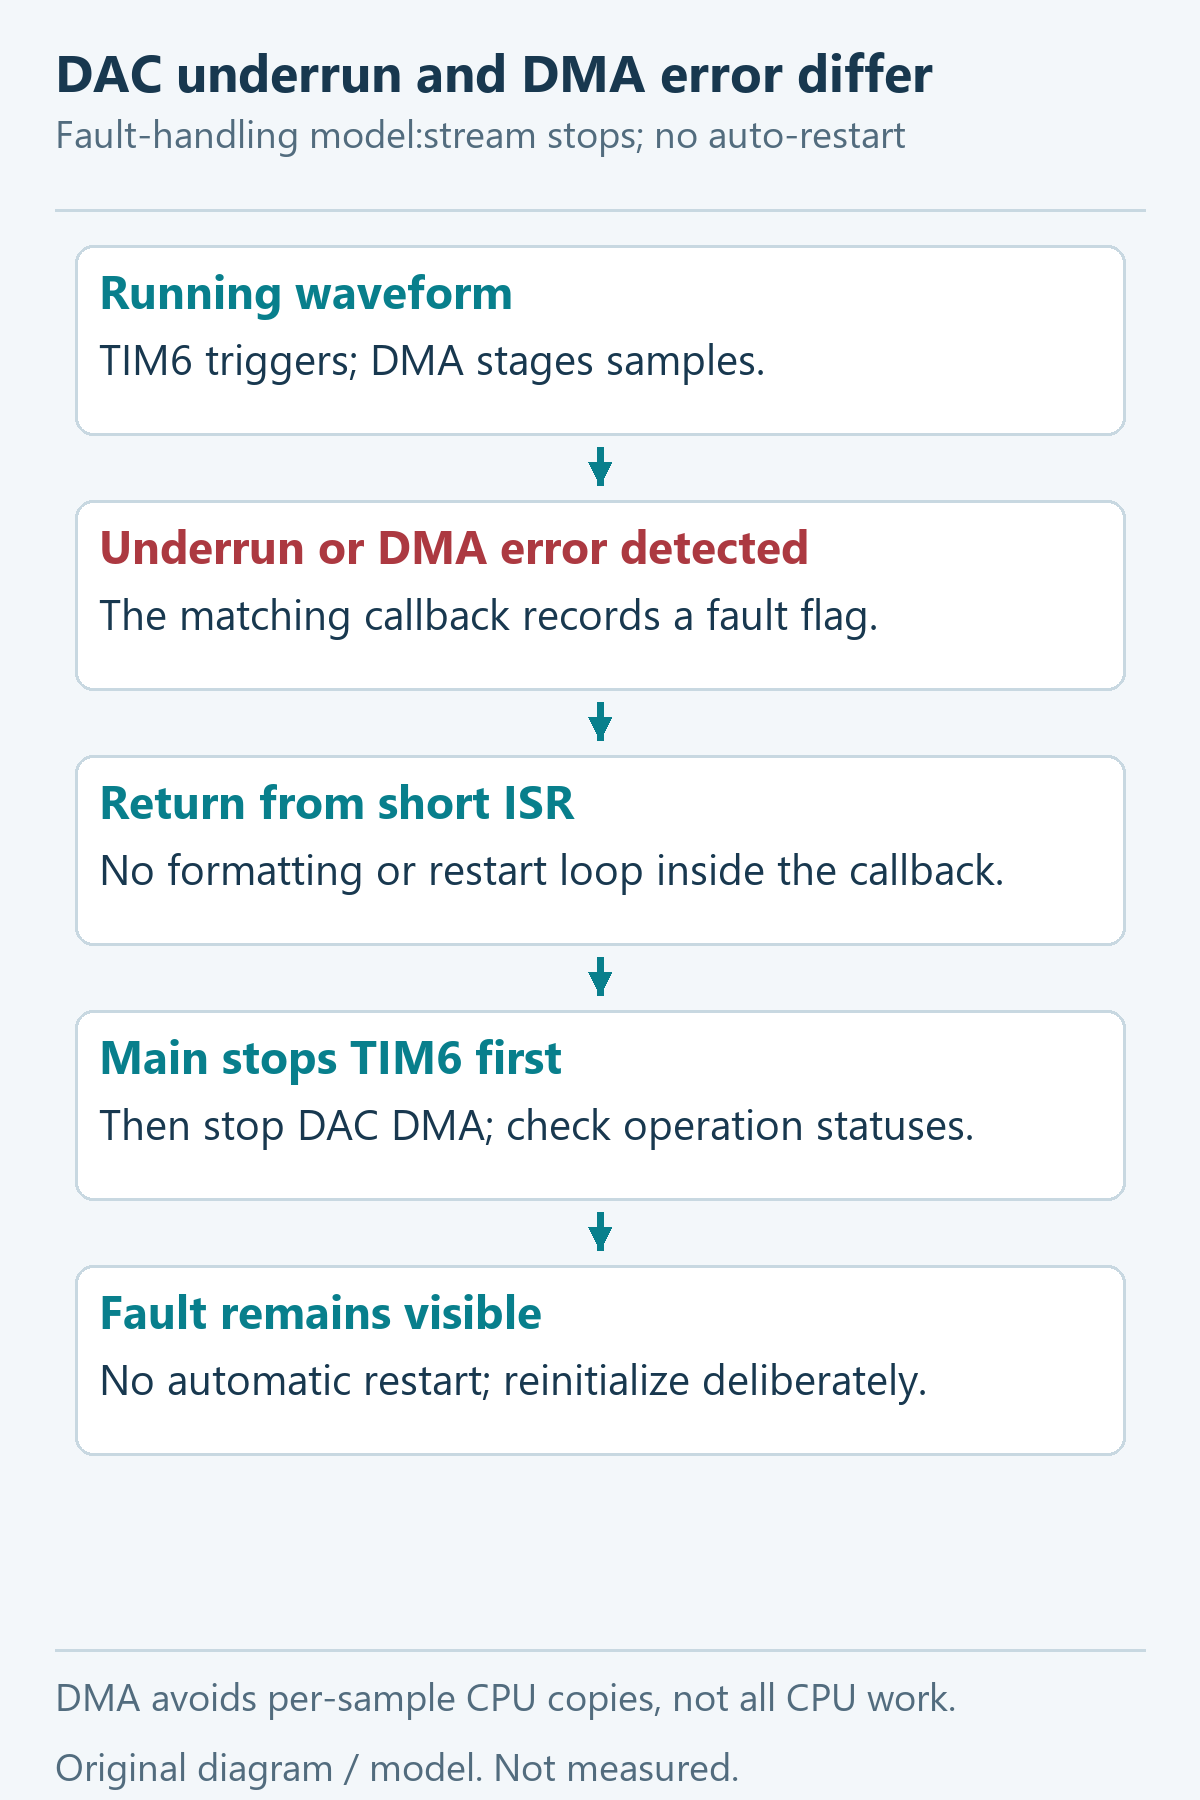
Underrun یعنی درخواستهای DAC بهموقع با دادهٔ تازه سرویس نشدهاند؛ پرچم آن در خود DAC است. خطای انتقال DMA وضعیت دیگری است که کنترلر DMA گزارش میکند. این دو را از روی یک خروجی خراب یا شمارندهٔ واحد یکی ندانید. در HAL همین F3 ، شاخهٔ underrun پس از بررسی مجوز و پرچم، خطا را ثبت و پرچم را پاک و DMAEN1 را خاموش میکند و callback کاربر را صدا میزند.
callbackها در کد واقعی فقط شمارندهها و dac_error_bits و stop_requested را ثبت میکنند. main ابتدا تایمر را متوقف میکند تا تریگر تازه نسازد و سپس HAL_DAC_Stop_DMA را اجرا میکند. فقط با برگشت موفق هر دو، waveform_stopped=1 میشود؛ شکست هرکدام به Error_Handler میرود. در این برنامه شروع مجدد خودکار، جبران دادهٔ افتاده یا حفظ فازِ پس از خطا پیادهسازی نشده است. متوقفشدن DAC هم تضمین 0 V خروجی نیست.
کد واقعی توقف و callbackها
Core/Src/main.c، USER CODE3 و 4. در گزیدهٔ بلوک 3 فقط دستورهای داخل while(1) نشان داده شدهاند. متغیرهای مورد استفاده در PV تعریف شدهاند؛ برای برنامهٔ مستقل، پروژهٔ کامل لازم است. هیچ آزمایش فیزیکی underrun یا خطای انتقال برای این کد اجرا نشده است.
/* USER CODE BEGIN 3 */
if (stop_requested != 0U && waveform_stopped == 0U)
    {
      if (HAL_TIM_Base_Stop(&htim6) != HAL_OK) { Error_Handler(); }
      if (HAL_DAC_Stop_DMA(&hdac, DAC_CHANNEL_1) != HAL_OK) { Error_Handler(); }
      waveform_stopped = 1U;
    }
/* USER CODE END 3 */
/* USER CODE BEGIN 4 */
void HAL_DAC_ConvCpltCallbackCh1(DAC_HandleTypeDef *handle)
{
if (handle->Instance == DAC) { waveform_buffers++; }
}
void HAL_DAC_DMAUnderrunCallbackCh1(DAC_HandleTypeDef *handle)
{
if (handle->Instance == DAC)
{
dma_underruns++;
dac_error_bits |= HAL_DAC_GetError(handle);
stop_requested = 1U;
}
}
void HAL_DAC_ErrorCallbackCh1(DAC_HandleTypeDef *handle)
{
if (handle->Instance == DAC)
{
dma_errors++;
dac_error_bits |= HAL_DAC_GetError(handle);
stop_requested = 1U;
}
}
/* USER CODE END 4 */آزمایش: مقایسهٔ دو جدول با فرکانس یکسان
- پیشبینی 1 kHz و فاصلهٔ نمونههای 10 us یا 20 us را پیش از اتصال بنویسید. مقدارهای ولتاژ را با مرجع اسمی، مدل بنامید؛ خروجی واقعی هنوز معلوم نیست.
- با برد خاموش، PA4 وGND را از شماتیکV2.0 شناسایی کنید. PA4 پایهٔ منطقی است و به پایهٔ بدنه 14 درLQFP48 مربوط میشود؛ آن را با شمارهٔ هدر اشتباه نگیرید. اسیلوسکوپ پرامپدانس سازگار 3.3 V و زمین مشترک به کار برید و مشخصات واقعی ظرفیت پروب را بررسی کنید. ترمینیشن 50 اهم یا بار قدرت مستقیم مجاز این آزمایش نیست.
- سیمکشی و تغذیه را بررسی کنید؛ 5 V فقط به ورودی مجاز برد وصل شود، نهPA4/3V3. پروژهٔ sine100 را بسازید، پروگرام و در اجرای آزاد فرکانس، offset و min/max و شکل پلهها را ثبت کنید؛ VREF+/VDDA را جدا اندازه بگیرید.
- همان مشاهده را با sine50 و بار و پروب یکسان تکرار کنید. تغییر فرکانس را از تغییر شکل موج جدا کنید؛ عدد 1000 Hz اسمی به معنی اندازهگیری دقیق 1000 Hz نیست.
worksheet همهٔ نتیجهها را فعلاً pending نگه میدارد. freeze تایمر 6 هنگام halt در کد فعال است؛ breakpoint یا گامبهگام، روش معتبر قضاوت دربارهٔ زمان موج نیست. برای خطای عمدی، ابتدا یک تغییر کنترلشده مانند شروعنشدن تایمر را طراحی و نبود تریگر را تشخیص دهید؛ نتیجهٔ چنین آزمایشی اینجا گزارش نشده است. ایجاد خطا با آدرس نامعتبر یا اتصال بد بار را جای تمرین امن و قابل تحلیل نگذارید.
عیبیابی با مسیر واقعی پروژه
| نشانه | بررسی مرتبط |
|---|---|
| خروجی ثابت است | از Init و StartDMA و سپس HAL_TIM_Base_Start عبور شده؟ در tim.c، TRGO باید Update و در dac.c Trigger باید T6_TRGO باشد. DOR دیجیتال را از ولتاژ جدا بررسی کنید. |
| شکل نامعمول یا نرخ اشتباه است | N واقعی، PSC/ARR، کلاک 72 MHz و پهنای Half-word دو سمت را بررسی کنید. نوع خطا، فرکانس نصف یا دوبرابر قطعی را تعیین نمیکند. |
| قلهها با انتظار مدل نمیخوانند | ابتدا مرجع و دامنهٔ LUT و بافر و بار و پروب را بررسی کنید. دامنهٔ واقعی جدول 1536 است و محدودهٔ بافر، ریلبهریل تضمین نشده است. |
| dac_error_bits یا dma_underruns زیاد شده | مسیر DACIRQ و شمارندهٔ DMA را بررسی کنید؛ حالت برنامه، توقف کنترلشده است. افزایش Priority بهتنهایی درمان همهٔ خطاهای زمانبندی یا باس نیست. |
| انتقال از جدول نامعتبر است | MAP باید جدول را در SRAM معمولی نشان دهد؛ DMA بهCCM دسترسی ندارد. در این پروژه آدرس واقعی 0x2000000c تأیید شده و عمداً انتقال خراب بهCCM اجرا نمیشود. |
| برنامه به Error_Handler رسیده | مقدار برگشتی شروع یا توقف HAL و محل مسیر را پیدا کنید؛ این توقف بهتنهایی مشخص نمیکند خطای آنالوگ یا underrun رخ داده است. |
اعتبارسنجی و محدودیت تحویل
دو پروژه با CubeMX6.14.0 ، DB6.0.140 و CubeF3V1.11.6 تولید و با GCC13.2.1 ، ساخت پاک CMake Debug و -O0 -g3 -Wall -Werror بدون خطا و هشدار کامپایل شدهاند. نسخهٔ 100 نمونهای 13184 بایت Flash و 1968 بایت RAM و نسخهٔ 50 نمونهای 13084 بایت Flash و 1872 بایت RAM به حساب ناحیهٔ استفاده/رزروشدهٔ linker دارند؛ این RAM شامل رزرو heap/stack است، نه اندازهگیری مصرف زمان اجرا.
اسکریپت 14 بررسی مدل و برابری جدولهای محاسبهشده با LUT واقعی را میگذراند. منابع/IOC، ELF/MAP، گزارش ساخت و مدل همراهاند. پروگرام، اجرای برد، محیط گرافیکی CubeIDE، اسیلوسکوپ، اعوجاج و fault injection روی برد انجام نشدهاند. برای CubeIDE از IOC در CubeMX مستقل، خروجی STM32CubeIDE را در پوشهای جدا تولید و وارد کنید. شکلها تألیفی یا مدلاند و شاهد اندازهگیری نیستند.
خودآزمایی با پاسخ
پرسش 1: چرا f_out برابر f_trigger/N است؟
پاسخ: در مدل، هر تریگر یک خانه جلو میرود و Nخانه یک دور جدول را میسازند؛ شرط، سرویس درست و تکرار یک دور کامل جدول است.
پرسش 2: آیا تغییر N از 100 به 50 با تریگر ثابت، همان موج 1 kHz میدهد؟
پاسخ: خیر؛ با تریگر 100 kHz، نرخ جدول 50 تایی 2 kHz میشود. نسخهٔ همراه برای حفظ 1 kHz تریگر را 50 kHz کرده است.
پرسش 3: چرا آرایهٔ uint16_t با API دارای uint32_t* سازگار شده است؟
پاسخ: پهنای انتقال واقعی را تنظیم Half-word حافظه و پریفرال مشخص میکند؛ cast، همترازی و مقصد باید با همان تنظیم سازگار باشند و cast عرضDMA را عوض نمیکند.
پرسش 4: Underrun با خطای انتقال DMA چه تفاوتی دارد؟
پاسخ: Underrun را DAC برای سرویسنشدن دادهٔ مورد نیازش گزارش میکند؛ خطای انتقال را کنترلر DMA گزارش میکند. callback و کد خطا باید جدا بررسی شوند.
پرسش 5: آیا این برنامه پس از خطا موج را خودکار و با فاز قبلی برمیگرداند؟
پاسخ: خیر؛ درخواست خطا به توقف کنترلشده در main میرسد. بازیابی خودکار و حفظ فاز پیادهسازی نشدهاند.
پرسش 6: آیا فیلتر بازسازی موج را بیخطا میکند؟
پاسخ: خیر؛ میتواند مؤلفههای تصویر را کاهش دهد ولی طراحی آن، بار، مرجع، نشست و خطاهای DAC همچنان مهماند.
تمرین
- برای جدول 120 نمونهای و فرکانس 400 Hz، نرخ تریگر و یک جفت PSC/ARR صحیح با کلاک 72 MHz را پیدا کنید. قبل از ساخت، محدودهٔ 16 بیتی و دورهٔ نمونه را بررسی کنید؛ این تنظیم یک پروژهٔ تحویلشدهٔ دیگر نیست.
- برای جدول 100 تایی دندانهارهای میان کد 512 و 3584 یک رابطهٔ عددی بنویسید و اثر بازگشت ناگهانی آخر جدول به ابتدا را بر طیف و نشست توضیح دهید. انتخاب بافر و بار را هم مشخص کنید؛ ابتدا مدل، سپس ساخت و آزمون مستقل.
- برای تغییر فرکانس یا شروع دوباره پس از underrun، یک ترتیب کنترلشده طراحی کنید: توقف تریگر، رسیدگی به DMA و خطا، آمادهکردن داده و آغاز دوباره. سیاست فاز و وقفهٔ موج و معیار اندازهگیری را بنویسید؛ آن را قابلیت فعلی firmware معرفی نکنید.
منابع فنی
DS9118 Rev14 ، جدول 13 و 75 مرجع پایه و محدودیت خروجی است؛ RM0316 ، بخش DAC و DMA و تایمر پایه مسیر سختافزار را توضیح میدهد. AN3126 Rev6 October2026 مرجع تکمیلی تولید موج و مدل انتقال 4096 است؛ ویژگیهای خانوادههای دیگر آن را بیقید بهF303CB تعمیم ندهید.
StartDMA و شاخهٔ underrun این F3 در stm32f3xx_hal_dac_ex.c و StopDMA در stm32f3xx_hal_dac.c بررسی شدهاند؛ شرط کامپایل STM32F303xC مهم است. نمونهٔ رسمی نزدیک DAC_SignalsGeneration برای برد دیگر و مرجع اتصال شماتیک GB100ST V2.0 است. پروژهٔ حاضر برای همین تراشه با CubeMX مستقل تولید شده است.
دانلود پروژه و فایلهای همراه درس 25
داخل ZIP، سورس کامل و IOC، خروجی واقعی ELF/MAP و گزارش ساخت، محاسبات قابل تکرار، کاربرگ آزمایش و 6 تصویر با اسکریپت قابل ویرایش قرار دارد. ابتدا بسته را استخراج و README را بخوانید.
این پیوند دانلود به نسخهٔ مشخص همراه مقاله متصل است. ساخت موفق برنامه و مدل محاسباتی، به معنی انجام آزمایش روی برد نیست.