
فرض کنید میخواهید وضعیت یک حسگر را هر 100 میلیثانیه بررسی کنید. اگر در پایان هر بار پردازش فقط یک تاخیر ثابت بگذارید، زمان کار هم به فاصلهٔ دو اجرا اضافه میشود. در این درس تفاوت vTaskDelay و xTaskDelayUntil، نرخ Tick، اولویتها و روش بررسی رانش و جیتر را با پیشنیازهای درسهای 18 و 38 میآموزیم. پروژهٔ STM32F303CBT6 روی GB100ST V2.0 با GCC 13.2.1 و CMake Debug، با گزینههای -O0 -g3 -Wall -Werror بدون هشدار کامپایل شده است؛ اجرای برد و اندازهگیری فیزیکی انجام نشدهاند. Flash تصویر برنامه 16760 بایت و SRAM اصلی رزروشده 19096 بایت است.
وضعیت اعتبارسنجی: کامپایلشده؛ پروژهٔ همراه بدون خطا و هشدار ساخته شده است. اجرای روی برد، آزمایش رابط گرافیکی و اندازهگیری فیزیکی انجام نشدهاند. نمودارهای مدل و مقادیر مورد انتظار، نتیجهٔ اندازهگیری نیستند.
سازوکار کلاک دورهای سیستم (Tick) و تفکیکپذیری زمانی
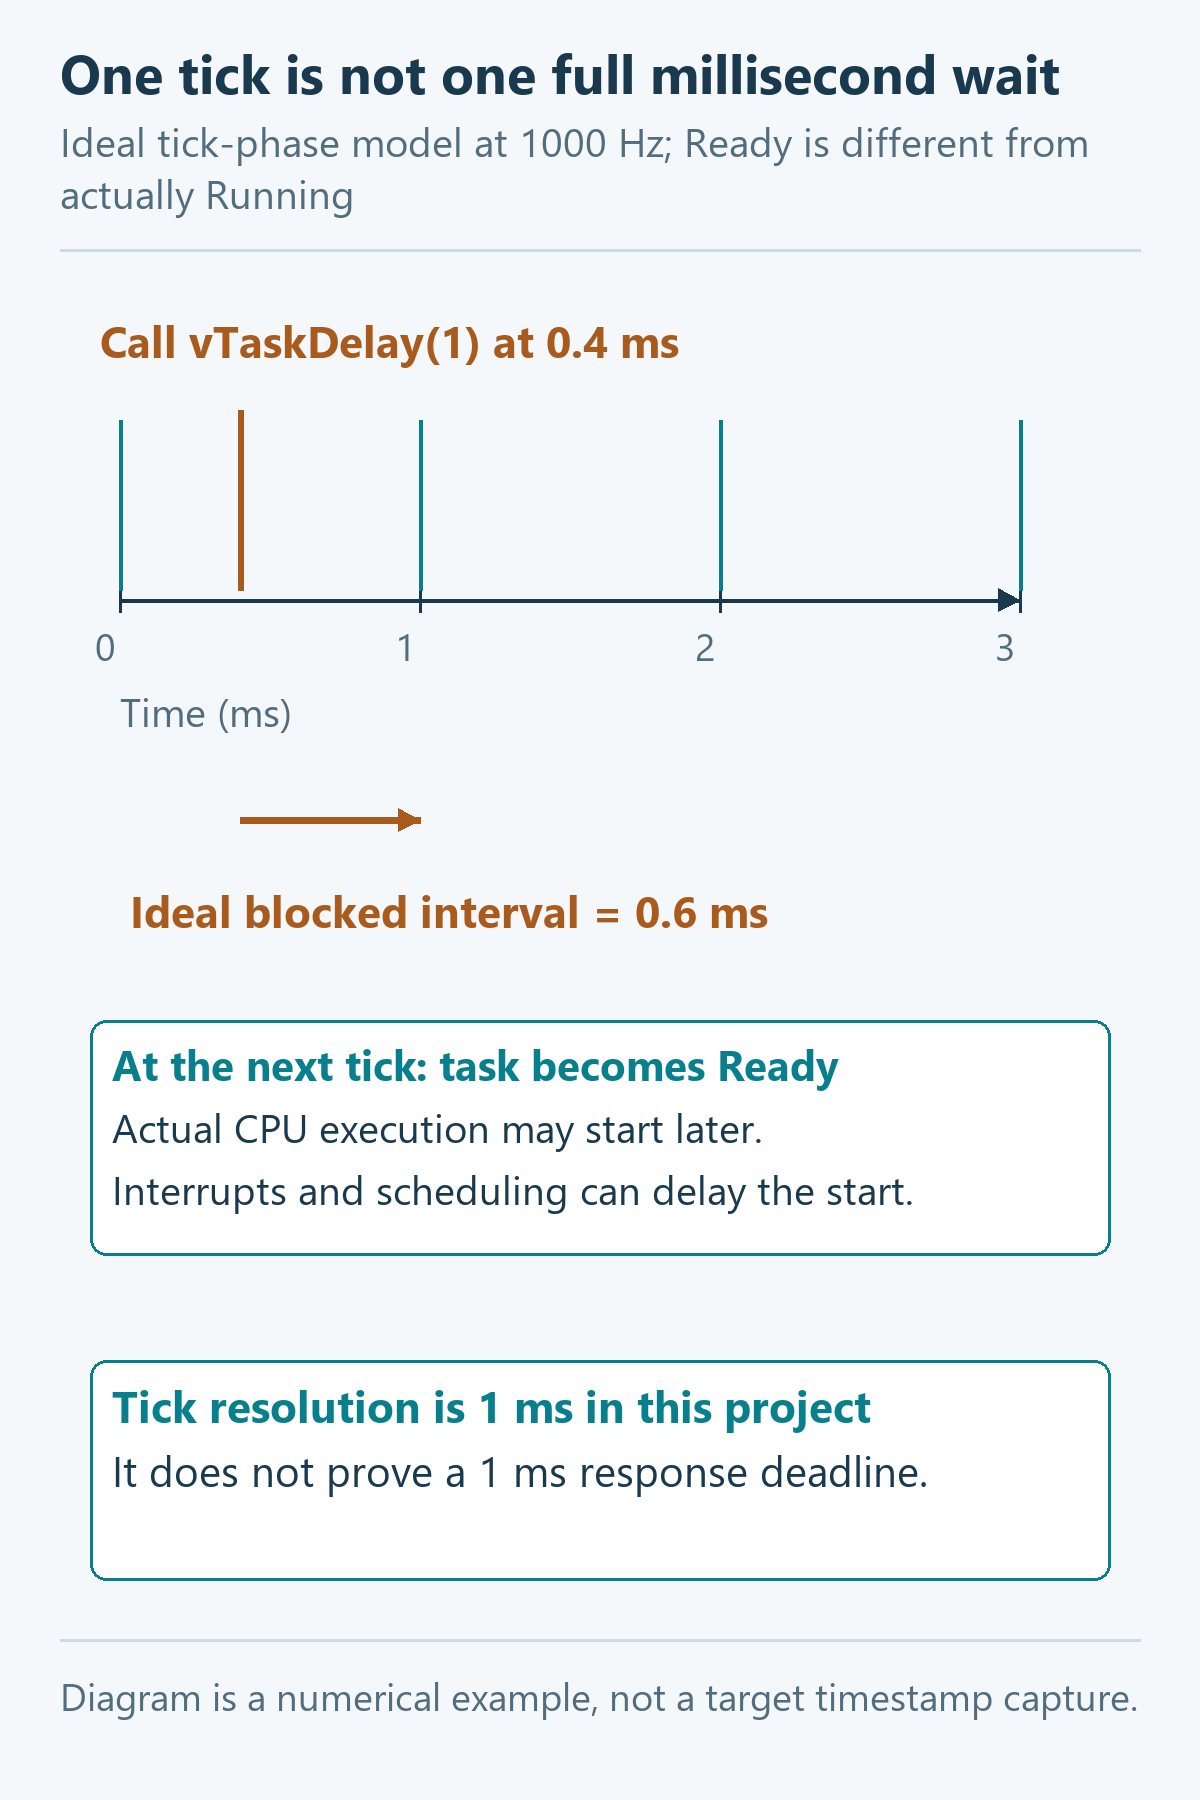
یک سیستمعامل بیدرنگ برای مدیریت زمان و بیدار کردن وظایفِ در حال انتظار، نیازمند یک مبنای زمانی دورهای است که اصطلاحاً تیک (Tick) نامیده میشود. در هر رخداد وقفه تیک، هسته FreeRTOS متغیر شمارنده تیک (xTickCount) را افزایش میدهد و وضعیت وظایفی را که زمان مسدود بودن آنها به پایان رسیده است، از حالت مسدود (Blocked) به حالت آماده (Ready) تغییر میدهد.
تفکیک کلاک سیستمعامل از پایه زمانی HAL در STM32F303
در پروژههای مبتنی بر تراشههای STM32، باید مسئولیت افزایش شمارندهٔ هسته و شمارندهٔ HAL و مالکیت هندلرهای آنها روشن باشد. این پروژه دو شمارنده روی دو تایمر دارد؛ این به معنی دو نوسانساز مستقل نیست. در این پروژه، نرمافزار STM32CubeMX تایمر عمومی TIM6 را به عنوان منبع زمانی HAL پیکربندی کرده است (با فرکانس ورودی کلاک 72 مگاهرتز، پیشتقسیمکننده PSC=71 و دوره ARR=999 که فرکانس نامی 1000 هرتز ایجاد میکند). با وقوع سرریز در این تایمر، روال وقفه TIM6_DAC_IRQHandler تابع HAL_TIM_IRQHandler را فراخوانی میکند و سپس درون تابع بازگشتی HAL_TIM_PeriodElapsedCallback، شمارنده تیک HAL با دستور HAL_IncTick افزایش مییابد. در طرف مقابل، هسته FreeRTOS وقفه استثنای پردازنده کورتکس (SysTick) را از طریق تابع xPortSysTickHandler مدیریت میکند. این تفکیک دوگانه مانع از تداخل در مدیریت وقفه SysTick میشود. باید توجه داشت که تابع HAL_Delay یک حلقه انتظار مشغول (Busy-wait) است که زمان پردازنده وظیفه جاری را مصرف میکند و عبور از آن مستلزم پیشرفت شمارنده زمانی تیک HAL خواهد بود؛ تفکیک منابع کلاک گرچه مانع تداخل در بردار وقفه میشود، اما به خودی خود سلامت عملکردی فراخوانیهای نامناسب توابع را تضمین نمیکند.
تفکیکپذیری زمانی و خطای کوانتایزیشن در مدل ایدهآل
در فایل FreeRTOSConfig.h، مقداردهی پارامتر configTICK_RATE_HZ برابر با 1000 تعیین شده است که تفکیکپذیری زمانی نامی 1 میلیثانیه را برای هر تیک رقم میزند:
#define configTICK_RATE_HZ ((TickType_t)1000)
#define configTICK_TYPE_WIDTH_IN_BITS TICK_TYPE_WIDTH_32_BITS
در یک مدل تحلیلی ایدهآل (بدون احتساب سربار وقفه و تعویض زمینه)، اگر وظیفهای درست در لحظه 0.8 میلیثانیه از یک بازه زمانی، تاخیری به مدت 1 تیک درخواست کند، با رسیدن وقفه بعدی تیک در لحظه 1.0 میلیثانیه، شرط زمانی مسدودسازی ارضا شده و وظیفه به وضعیت Ready منتقل میشود. در نتیجه، زمان سپریشده در این حالت تنها 0.2 میلیثانیه خواهد بود. از این رو، در شرایط ایدهآل یک تاخیر به اندازه n تیک، بازهای بین n-1 تا n دوره تیک نامی را پوشش میدهد. با این حال باید مرز میان وضعیت «آماده» (Ready) و «در حال اجرا» (Running) را متمایز دانست؛ چرا که زمان آغاز واقعی اجرای وظیفه پس از خروج از مسدودسازی، به اولویت وظیفه و تاخیر ناشی از سایر وقفهها وابسته است.
موازنه هزینه و تاخیر در تعیین نرخ تیک
انتخاب فرکانس کلاک تیک همواره یک مصالحه مهندسی است. افزایش فرکانس تیک به مقادیر بالاتر گرچه تفکیکپذیری زمانی نامی را افزایش میدهد، اما بخش بزرگتری از توان پردازشی CPU را صرف اجرای متناوب روتین وقفه SysTick و پیمایش فهرستهای آماده و مسدود میکند. نرخ 1000 هرتز انتخاب این پروژه است؛ نرخ مناسب به تفکیک زمانی مورد نیاز و بودجهٔ پردازشی برنامه بستگی دارد و سربار آن در این درس اندازهگیری نشده است.
زمانبندی قبضهکننده (Preemption) و اشتراک زمانی (Time Slicing) در بستر زمان
رفتار زمانی زمانبند FreeRTOS بر اساس دو سیاست اصلی در فایل FreeRTOSConfig.h تنظیم میشود: زمانبندی قبضهکننده (Preemption) و اشتراک زمانی (Time Slicing):
#define configUSE_PREEMPTION 1
#define configUSE_TIME_SLICING 1
#define configMAX_PRIORITIES 5
سازوکار قبضه شدن در نقاط مجاز زمانبندی
با فعال بودن configUSE_PREEMPTION 1، هرگاه وظیفهای با اولویت بالاتر آماده اجرا شود (مثلاً در اثر منقضی شدن تاخیر در وقفه تیک یا دریافت رویداد)، زمانبند اجرای وظیفه با اولویت پایینتر را متوقف کرده و کنترل پردازنده را به وظیفه با اولویت بالاتر واگذار میکند. این انتقال بیدرنگ و آنی تلقی نمیشود؛ بلکه پردازنده باید نقطه مجاز زمانبندی را پشت سر بگذارد و در این میان، روتینهای وقفه فعال (ISRs) و بخشهای بحرانی هسته (Critical Sections) تاخیر زمانی متغیری را بر فرایند تعویض زمینه تحمیل میکنند. در معماری کورتکس-M، اعداد اولویت سختافزاری وقفه معکوس هستند (عدد کمتر نشاندهنده فوریت بیشتر است)، در حالی که در وظایف FreeRTOS عدد بزرگتر نشاندهنده اولویت بالاتر است (اولویت 0 برای وظیفه Idle و اولویت 4 در پروژه حاضر بالاترین سطح است).
اشتراک زمانی در مرز وقفههای تیک
با تنظیم configUSE_TIME_SLICING 1، چنانچه چند وظیفه آماده در بالاترین سطح اولویت مشترک باشند، زمانبند در مرز هر وقفه تیک، پردازنده را به صورت نوبتی (Round-Robin) میان آنها تقسیم میکند. در پروژه این درس، وظایف RelativeTask و AbsoluteTask هر دو با اولویت 2 تعریف شدهاند:
configASSERT(xTaskCreate(RelativeTask,"Relative",256,NULL,2,&relative_handle)==pdPASS);
configASSERT(xTaskCreate(AbsoluteTask,"Absolute",256,NULL,2,&absolute_handle)==pdPASS);
در مقابل، وظیفه پایشگر WindowTask با اولویت 3 ساخته شده است. این اولویت بالاتر موجب میشود که پس از انقضای دوره انتظار 60000 تیک، وظیفه WindowTask در اولین فرصت مجازِ زمانبندی، وظایف کاری را قبضه کرده و آنها را تعلیق نماید؛ البته این اولویت بالاتر تضمینکننده یک مهلت سخت فیزیکی نخواهد بود و متأثر از وقفهها است.
تاخیر نسبی با vTaskDelay و تحلیل منشأ انباشت رانش زمانی (Drift)
هنگامی که برای زمانبندی یک وظیفه متناوب از تابع vTaskDelay استفاده میشود، زمان مسدود بودن وظیفه به صورت «نسبی» و بر مبنای لحظه فراخوانی تابع تعیین میگردد.
تحلیل کد پیادهسازی وظیفه نسبی
کد پیادهسازی شده در پروژه برای ایجاد تاخیر نسبی به صورت زیر است:
static void RelativeTask(void *argument)
{
  (void)argument;
  for (;;) {
    if (g_relative_count<SAMPLE_CAPACITY)
      g_relative_ticks[g_relative_count++]=(TickType_t)(xTaskGetTickCount()-g_start_tick);
    HAL_GPIO_TogglePin(USER_LED_GPIO_Port,USER_LED_Pin);
    WorkFor20ms();
    vTaskDelay(PERIOD_TICKS);
  }
}
در این حلقه، تابع کمکی WorkFor20ms() با ساختار زیر پیادهسازی شده است:
static void WorkFor20ms(void)
{
  TickType_t start=xTaskGetTickCount();
  /* Deliberate CPU load for this experiment. Not a recommended task delay. */
  while ((TickType_t)(xTaskGetTickCount()-start)<WORK_TICKS) __NOP();
}
این تابع کمکی تا زمانی که تفاضل تیک جاری از زمان شروع به 20 تیک نرسد، پردازنده را در حلقه نگه میدارد. این فرایند یک انتظار مشغول بر مبنای تیک سیستم است، نه 20 میلیثانیه زمان محاسباتی اختصاصی. اگر در میانه این حلقه، وقفهای رخ دهد یا وظیفهای دیگر اجرا شود، پیشرفت تیکهای هسته کماکان ادامه مییابد و بخشی از آن زمان درون این 20 تیک مستهلک میشود.
منشأ ریاضی رانش زمانی (Drift)
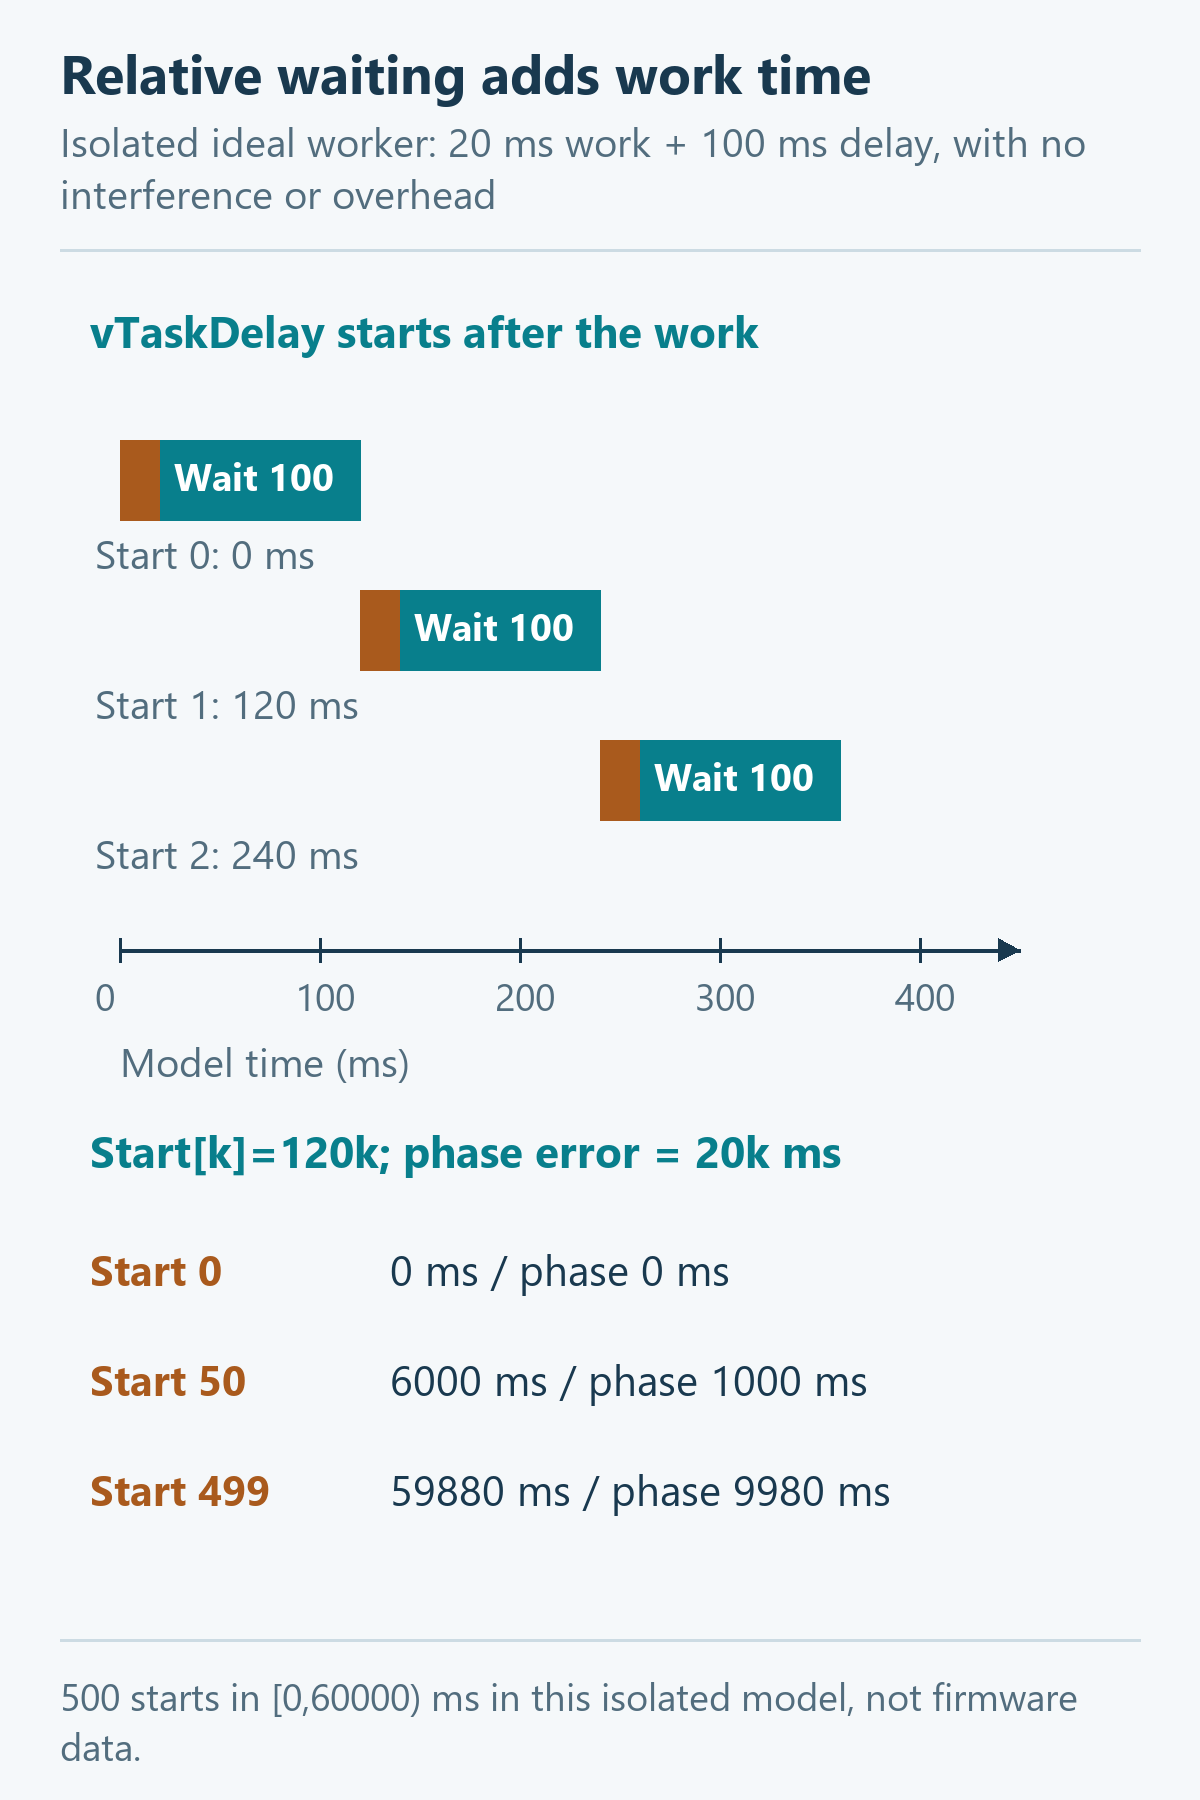
در یک مدل تحلیلی ایزوله که در آن وظیفه بدون تداخل وقفه یا قبضه شدن اجرا شده و زمان اجرای محاسبات آن برابر T_comp باشد، زمان کل یک دوره تکرار برابر است با:
T_cycle = T_comp + T_delay
اگر در این مدل، زمان پردازش را 20 میلیثانیه و تاخیر نسبی را 100 میلیثانیه فرض کنیم، طول دوره برابر با 120 میلیثانیه خواهد شد. به ازای هر تکرار، 20 میلیثانیه تاخیر به مبدأ تکرار بعدی اضافه میشود. در نتیجه، پس از 50 تکرار در این مدل، خطای انباشته برابر با 50 * 20ms = 1000ms (دقیقاً 1 ثانیه) خواهد بود و پس از 500 تکرار، این رانش به 10 ثانیه میرسد. در فریمور واقعی، چنانچه وقفه یا قبضهای در خارج از تابع WorkFor20ms رخ دهد، طول دوره واقعی فراتر نیز خواهد رفت، اما در محاسبات نباید زمان قبضههای رخداده در طول اجرای WorkFor20ms را دو بار احتساب کرد.
اجرای دورهای دقیق با xTaskDelayUntil و بررسی رفتار بازگشتی آن
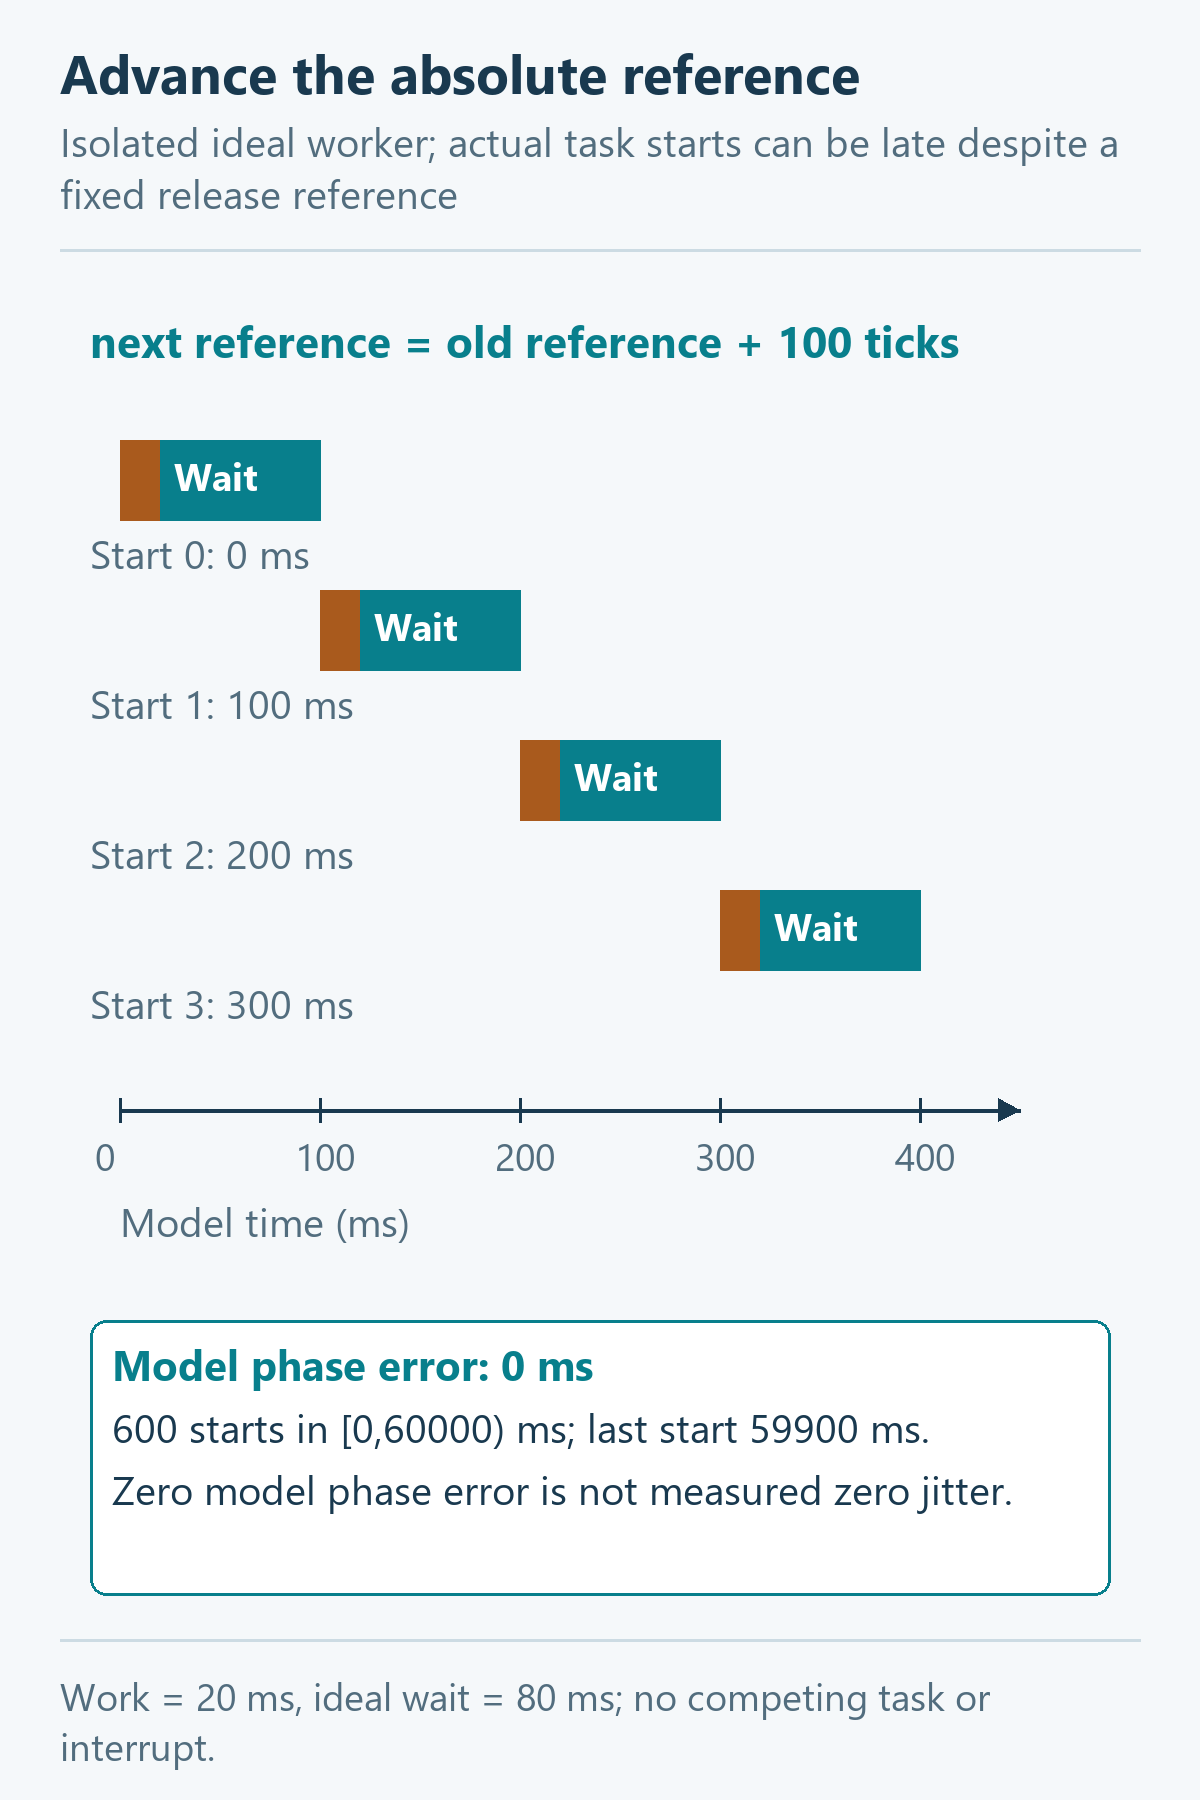
برای حذف انباشت زمان اجرای پردازش و دستیابی به فرکانس کاری نامی ثابت، هسته FreeRTOS تابعی به نام xTaskDelayUntil ارائه میدهد. این تابع زمان رهایش وظیفه را بر مبنای یک زمان مرجع مطلق محاسبه میکند.
سازوکار زمانبندی بر مبنای مرجع زمانی پیشین
اعلان تابع xTaskDelayUntil و ماکروی سازگار vTaskDelayUntil را در فایل task.h نسخهٔ پروژه ببینید. این ماکرو همان تابع را فراخوانی میکند و مقدار بازگشتی آن را نادیده میگیرد.
در هسته FreeRTOS، این تابع زمان بیداری هدف را به صورت xTimeToWake = *pxPreviousWakeTime + xTimeIncrement محاسبه میکند. نکته کلیدی این است که تابع همواره مقدار محاسبهشده را در متغیر مرجع ذخیره میکند (*pxPreviousWakeTime = xTimeToWake). چنانچه زمان هدف جلوتر از تیک جاری سیستم باشد، وظیفه تا آن زمان مسدود شده و تابع مقدار pdTRUE بازمیگرداند. اما اگر زمان هدف عقبتر یا مساوی زمان جاری کلاک سیستم باشد، وظیفه مسدود نشده و مقدار pdFALSE بازگردانده میشود.
مقداردهی اولیه متغیر مرجع زمانی
در کد پروژه، وظیفه دورهای مطلق با الگوی زیر پیادهسازی شده است:
static void AbsoluteTask(void *argument)
{
  (void)argument;
  TickType_t last_wake=g_start_tick;
  for (;;) {
    if (g_absolute_count<SAMPLE_CAPACITY)
      g_absolute_ticks[g_absolute_count++]=(TickType_t)(xTaskGetTickCount()-g_start_tick);
    HAL_GPIO_TogglePin(EXT_LED_GPIO_Port,EXT_LED_Pin);
    WorkFor20ms();
    if (xTaskDelayUntil(&last_wake,PERIOD_TICKS)==pdFALSE) ++g_absolute_no_delay;
  }
}
متغیر last_wake پیش از ورود به حلقه با مقدار g_start_tick مقداردهی اولیه میشود. چنانچه متغیری اتوماتیک بدون مقداردهی اولیه خوانده شود، در استاندارد زبان C یک رفتار تعریفنشده (Undefined Behavior) رخ میدهد و مقدار تصادفی حافظه عملکرد نامعلومی خواهد ساخت. در سناریویی مجزا، اگر متغیر با مقداری معتبر اما قدیمی (Stale) که در گذشته دور واقع شده مقداردهی شود، تابع xTaskDelayUntil در هر بار فراخوانی مقدار مرجع را یک گام به جلو میبرد و بدون مسدودسازی مقدار pdFALSE بازمیگرداند تا زمانی که مرجع به زمان جاری سیستم همگام شود.
پدیده تاخیر بحرانی و سرریز پریود (Period Overrun)
هرگاه مجموع زمان پردازش بدنه یک وظیفه و زمان قبضه شدن آن توسط سایر وظایف یا وقفهها، از طول دوره تناوب تعیینشده بیشتر شود، پدیده سرریز دوره (Period Overrun) رخ میدهد.
رفتار دقیق زمانبند در هسته tasks.c و متغیر g_absolute_no_delay
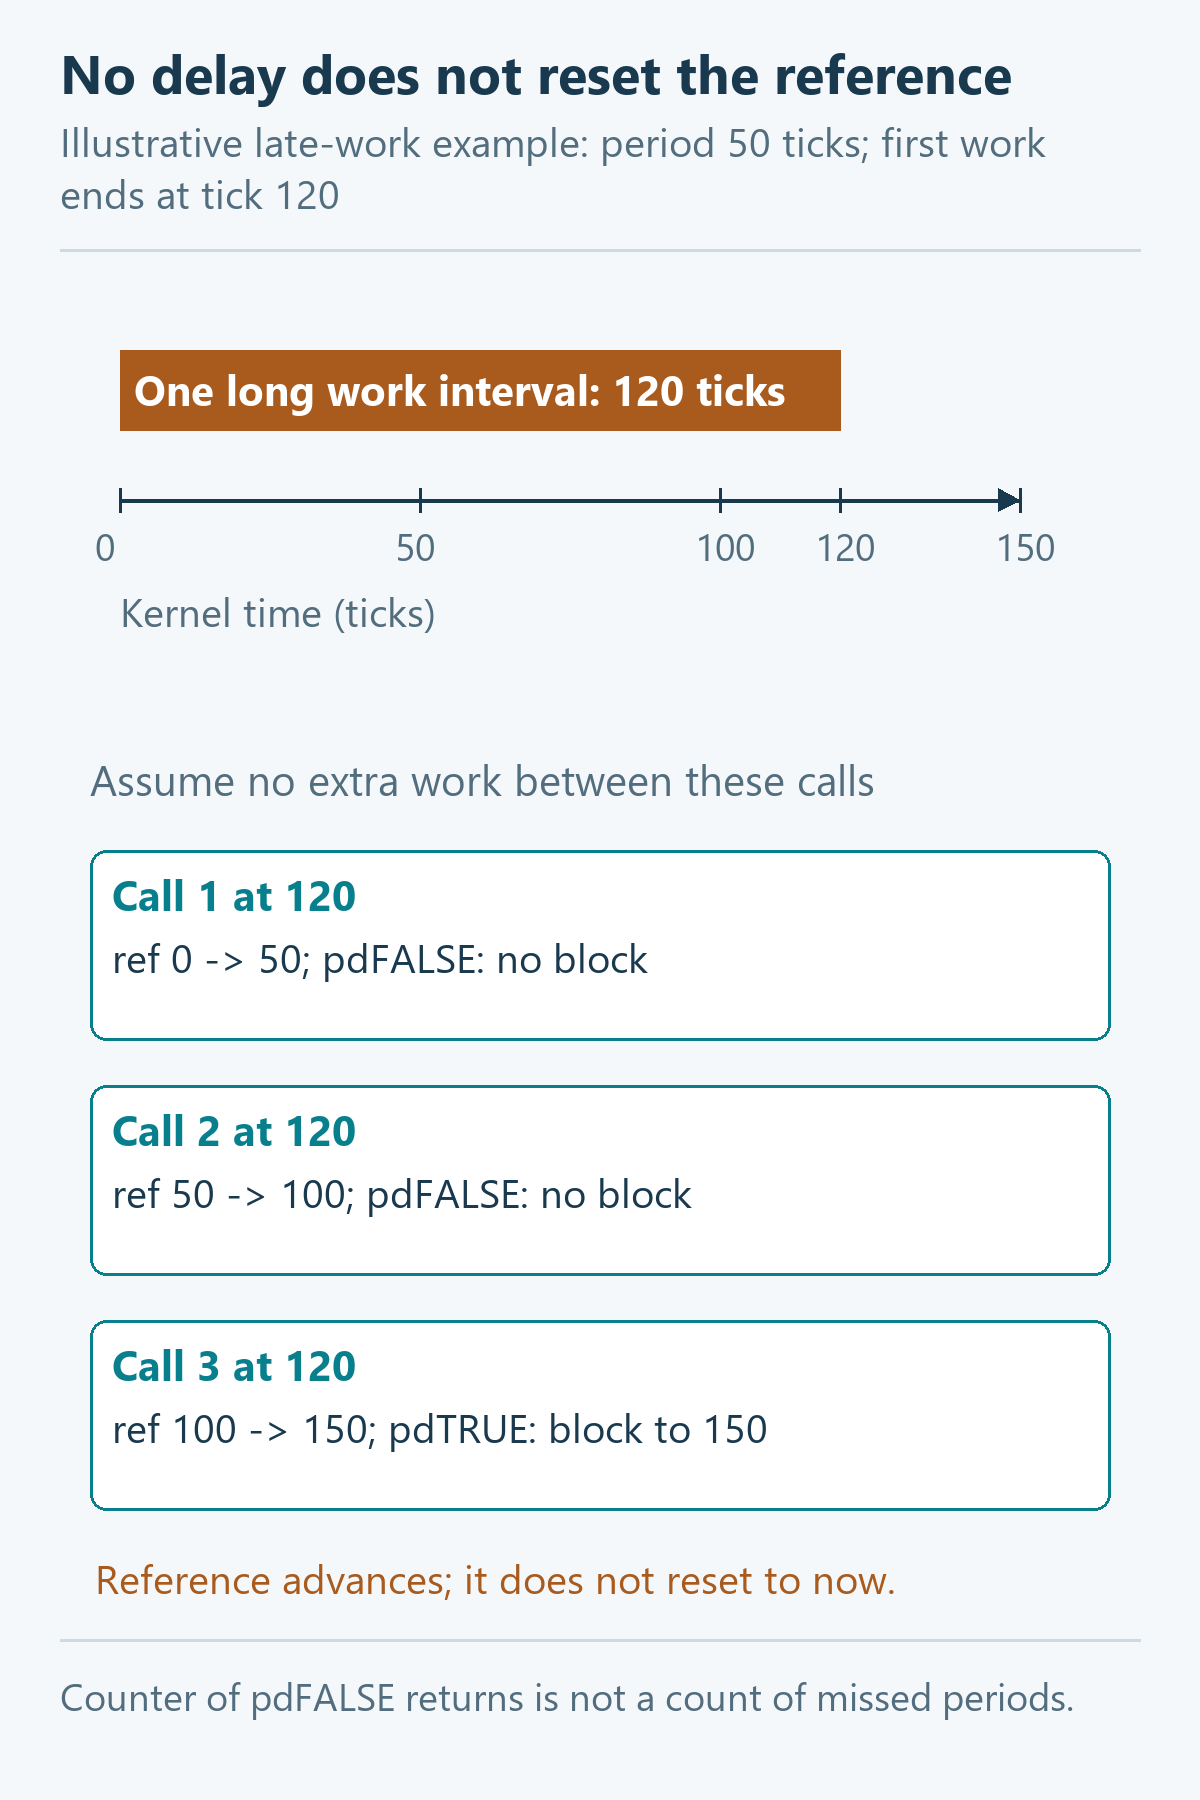
بر اساس پیادهسازی هسته FreeRTOS در فایل tasks.c، تابع xTaskDelayUntil در شرایط سرریز، مرجع زمانی را به زمان جاری بازنشانی نمیکند؛ بلکه مقدار مرجع دقیقاً با رابطه *pxPreviousWakeTime = xTimeToWake بهروزرسانی میشود. سپس با ارزیابی شرط زمانی، مشخص میگردد که زمان بیداری منقضی شده است؛ بنابراین هیچ مسدودسازی رخ نداده و مقدار pdFALSE بازمیگردد.
در پروژه ما، وقوع این حالت با متغیر g_absolute_no_delay پایش میشود:
if (xTaskDelayUntil(&last_wake,PERIOD_TICKS)==pdFALSE) ++g_absolute_no_delay;افزایش مقدار این متغیر نشاندهنده فراخوانیهایی است که در آنها مسدودسازی انجام نشده است (شامل شرایطی که موعد بیداری منقضی شده یا دقیقاً برابر تیک جاری است). این متغیر بازتابدهنده اتمام حاشیه زمانی (Slack Time) در چرخه است، اما لزوماً شمارشگر مستقیم دورههای رهاشده به شمار نمیرود و ارزیابی دقیق آن نیازمند بررسی نشانهای زمانی ثبتشده است.
راهکارهای مهندسی در مواجهه با سرریز
در طراحی سیستمهای بیدرنگ، وقوع مداوم سرریز نشانه نقض مهلت زمانی است. برای رفع این معضل، میتوان زمان اجرای کار را کاهش داد، کارهای غیرضروری را به وظایف مناسب منتقل کرد یا دوره و اولویتها را بازبینی کرد. تصمیم به زمان اجرای بدترین حالت، مهلتها و تداخل وقفهها وابسته است؛ هیچ تغییر اولویتی بهتنهایی رسیدن به همهٔ مهلتها را تضمین نمیکند.
اندازهگیری عملی جیتر (Jitter) و رانش 1 دقیقهای روی برد GB100ST
جهت بررسی عینی رفتار زمانی دو رویکرد تاخیر نسبی و مطلق، آزمایشی روی برد GebraBit GB100ST V2.0 مجهز به میکروکنترلر STM32F303CBT6 طراحی شده است.
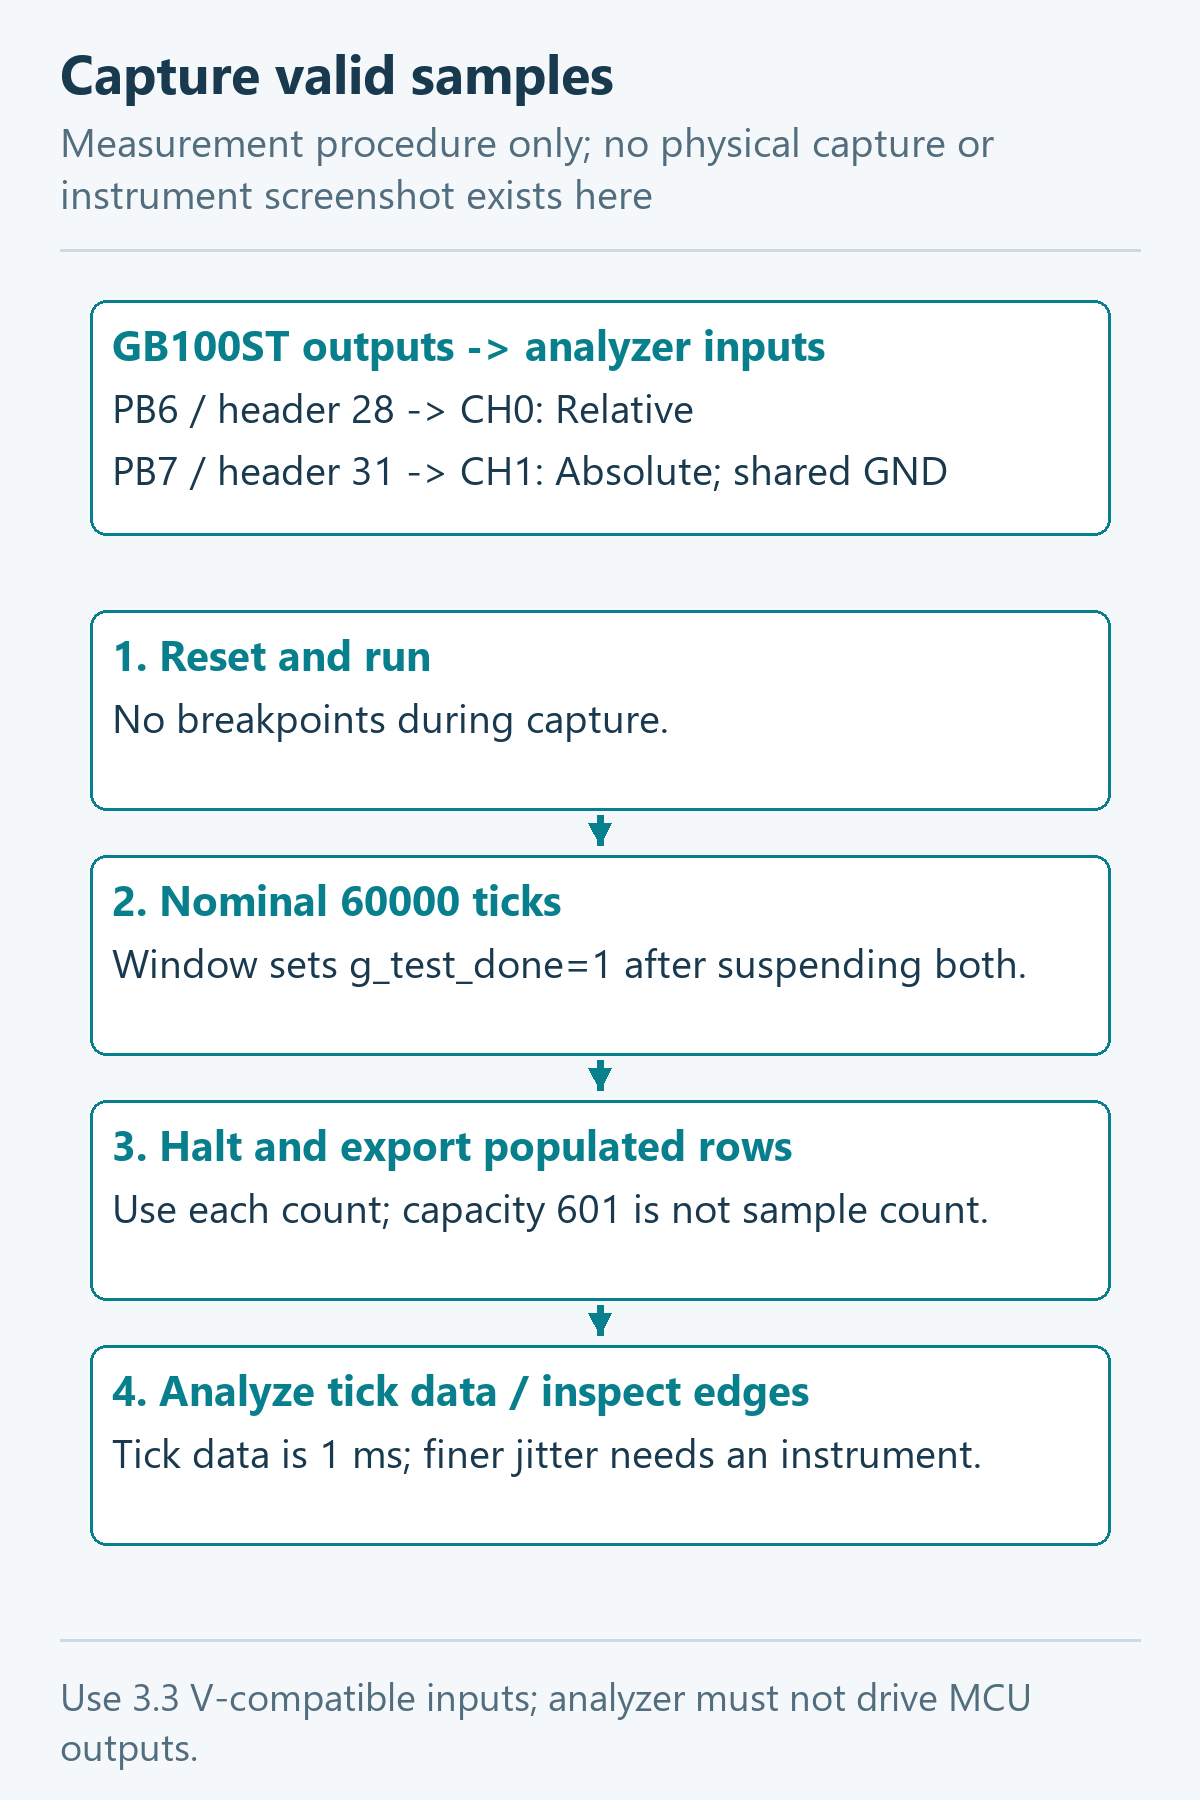
اتصالات سختافزاری و پایههای اندازهگیری
پایههای خروجی در این آزمایش به صورت زیر پیکربندی شدهاند:
- پایه PB6 (پین 42 تراشه / پایه 28 ماژول): خروجی وظیفه تاخیر نسبی، متصل به نشانگر LED داخلی برد با منطق Active-High.
- پایه PB7 (پین 43 تراشه / پایه 31 ماژول): خروجی وظیفه تاخیر مطلق. این پایه فاقد نشانگر داخلی دوم است؛ بنابراین جهت مشاهده دیداری باید به یک LED خارجی با مقاومت سری 1 کیلواهم به زمین (GND مشترک) متصل گردد. همچنین برای ثبت با لاجیک آنالایزر، این پایه با سیگنالهای 3.3 ولتی سازگار است و نباید ولتاژ 5 ولت به آن اعمال شود.
پنجره اندازهگیری و ثبت دادهها
وظیفه WindowTask با اولویت 3، آزمایش را در یک پنجره زمانی با طول نامی 60000 تیک (معادل اسمی 60 ثانیه) مدیریت میکند:
static void WindowTask(void *argument)
{
  (void)argument;
  g_start_tick=xTaskGetTickCount();
  vTaskDelay(pdMS_TO_TICKS(60000));
  g_end_tick=xTaskGetTickCount();
  vTaskSuspend(relative_handle);
  vTaskSuspend(absolute_handle);
  g_test_done=1;
  for (;;) vTaskDelay(pdMS_TO_TICKS(1000));
}
در این بازه، زمانهای اجرا در آرایههای g_relative_ticks و g_absolute_ticks تا سقف ظرفیت SAMPLE_CAPACITY (601 نمونه) ذخیره میشوند. پس از اتمام پنجره و با تنظیم g_test_done=1، کاربر میتواند تنها دادههای پرشده را (تا مقادیر g_relative_count و g_absolute_count) جهت تحلیل بردارد. پر شدن ظرفیت 601 نمونه نشانه پر شدن بافر است، نه الزاماً خاتمه طبیعی پنجره زمانی.
تحلیل شاخصها و شکلموج خروجی
برای پردازش دادههای ذخیرهشده از شاخصهای زیر استفاده میشود:
- خطای فاز نسبت به مبدأ:
PhaseError[k] = (t[k] - t[0]) - (k * 100) - فاصله زمانی تکرارها:
Interarrival[k] = t[k] - t[k-1] - جیتر فاصله تناوب:
IntervalJitter[k] = Interarrival[k] - 100
با توجه به استفاده از دستور HAL_GPIO_TogglePin، برای وظیفه مطلق با دوره 100 میلیثانیه، پین خروجی در هر دوره تغییر وضعیت میدهد؛ بنابراین یک سیکل کامل موج مربعی شامل دو بار تغییر وضعیت (100 میلیثانیه بالا و 100 میلیثانیه پایین) بوده و دوره تناوب کامل موج 200 میلیثانیه با فرکانس اسمی 5 هرتز خواهد بود. در مقابل، برای وظیفه نسبی در مدل ایزوله با تاخیر تکرار 120 میلیثانیه، دوره تناوب کامل موج مربعی برابر با 240 میلیثانیه (فرکانس حدود 4.167 هرتز) خواهد بود. با این حال در فریمور واقعی، اجرای همزمان دو وظیفه با اولویت 2 موجب سهمبندی زمانی شده و فرکانسهای واقعی ممکن است از مدل ایزوله فاصله بگیرند.
مدل تحلیلی ایزوله در مقایسه با دادههای سختافزاری
اسکریپت آفلاین timing_model.py عملکرد وظایف دورهای را در حالت ایزوله شبیهسازی میکند؛ در پنجره 60000 میلیثانیهای، برای مدل نسبی 500 بار اجرا رخ داده که آخرین اجرا در زمان 59880 میلیثانیه با خطای فاز 9980 میلیثانیه است، در حالی که در مدل مطلق 600 بار اجرا تا زمان 59900 میلیثانیه با خطای فاز تئوری صفر صورت میپذیرد. این خروجیها صرفاً نتایج یک مدل ریاضی هستند و برای آزمونهای عملی باید از برگه ثبت دادهها در TIMING-EXPERIMENT.md برای مقایسه نشانهای زمانی واقعی استفاده کرد. تفکیکپذیری 1 میلیثانیهای تیک سیستم قادر به اندازهگیری جیتر زیر میلیثانیه نیست و ثبت دقیقتر نیازمند ابزار اندازهگیری فیزیکی خارجی است.
جدول عیبیابی جامع پروژه
| مشکل مشاهدهشده | علت محتمل در پروژه | روش بررسی و اقدام اصلاحی |
|---|---|---|
| نشانگرهای PB6 یا PB7 تغییر وضعیت نمیدهند. | عدم اجرای زمانبند، ایراد سختافزاری PB7 یا توقف در هوک خطای تخصیص حافظه. | بررسی فراخوانی vTaskStartScheduler()، کنترل اتصال مقاومت 1k و زمین برای PB7، و بررسی متغیر g_app_error (مقدار 2 نشاندهنده فعال شدن vApplicationMallocFailedHook است). |
| شمارنده ثبت نمونهها به مقدار 601 رسیده است. | پر شدن ظرفیت بافر آرایه (SAMPLE_CAPACITY). | رسیدن به 601 نشانه تکمیل ظرفیت بافر است، نه پایان پنجره زمانی؛ تنها نمونههای معتبر تا سقف g_relative_count و g_absolute_count باید استخراج شوند. |
| متغیر g_absolute_no_delay افزایش یافته است. | رسیدن زمان هدف به گذشته یا برابرشدن آن با Tick جاری؛ تابع نیازی به مسدودسازی نداشته است. | این متغیر نشاندهنده مواردی است که تابع xTaskDelayUntil بدون مسدودسازی بازگشته است. زمان اجرای محاسبات و بار وقفههای سیستم بررسی شود. |
| پردازنده متوقف شده و سیستم قفل کرده است. | خطای Assertion، کمبود حافظه Heap یا سرریز پشته (Stack Overflow). | بررسی متغیر g_app_error: مقدار 1 بیانگر ورود به App_AssertFailed (خطا و نام فایل ثبت میشود)، مقدار 2 بیانگر هوک شکست تخصیص هیپ، و مقدار 3 بیانگر هوک سرریز پشته (vApplicationStackOverflowHook) است. |
| دوره تناوب موج مربعی اندازهگیریشده در اسیلوسکوپ با دوره وظیفه همخوانی ندارد. | ماهیت عملکرد دستور Toggle بر روی پین خروجی. | دستور تاگل در هر تکرار تنها لبه سیگنال را تغییر میدهد. برای وظیفه مطلق دوره 100 میلیثانیهای موج 200 میلیثانیه (5Hz) و برای مدل نسبی دوره 120 میلیثانیهای موج 240 میلیثانیه (4.167Hz) خواهد بود. |
آزمایش را از Reset و بدون Breakpoint اجرا کنید. پس از g_test_done=1، اختلاف g_end_tick-g_start_tick را هم بررسی و فقط تعداد دادههای معتبر هر آرایه را استخراج کنید. فایل hardware-observations-BLANK.csv ستونهای stream,index,elapsed_ticks دارد؛ فایل TIMING-EXPERIMENT.md روش ثبت و اجرای timing_model.py را توضیح میدهد. اسکریپت دادهٔ برد را دریافت نمیکند؛ تحلیل اندازهگیری فقط پس از واردکردن CSV واقعی کاربر معنی دارد.
مقایسه فنی: چه زمانی تایمر سختافزاری بهتر از تیک سیستمعامل است؟
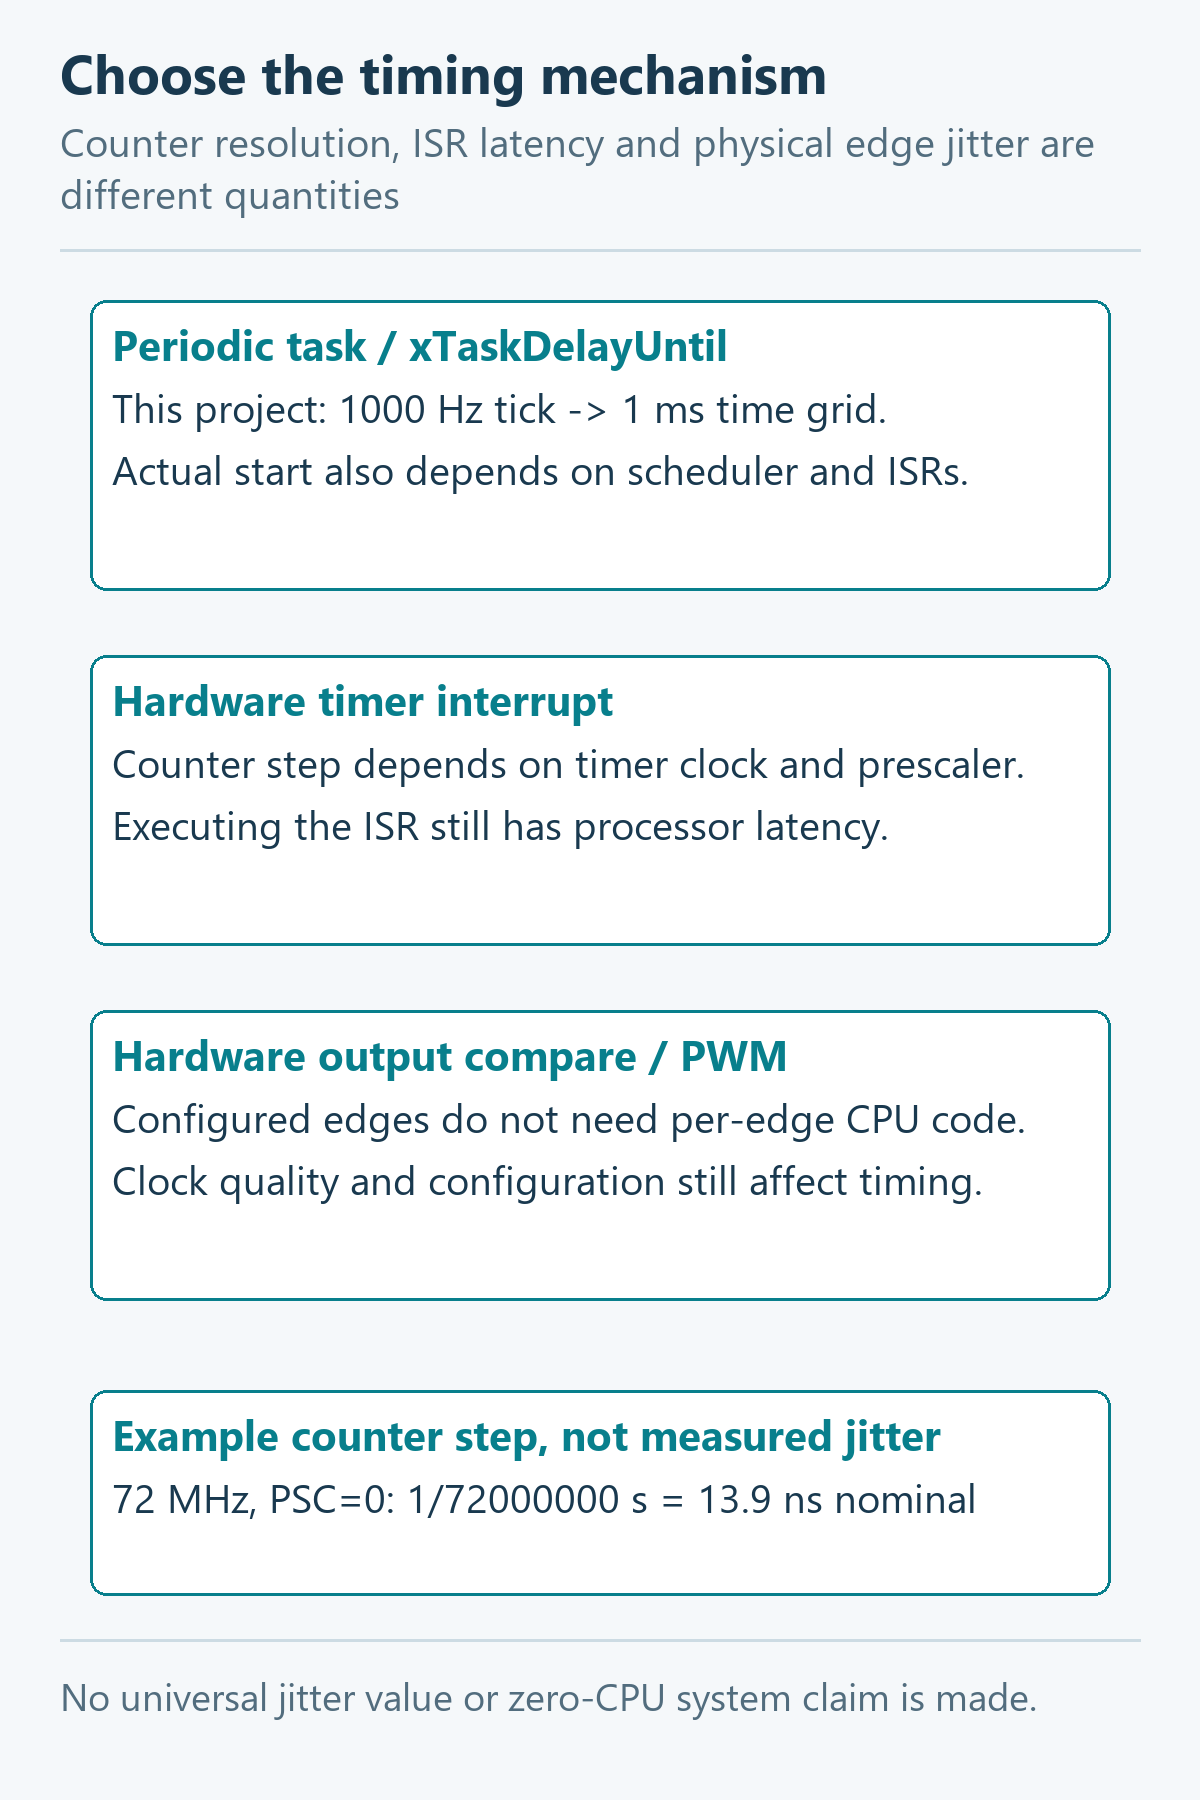
سیستمعامل FreeRTOS ابزار قدرتمندی برای مدیریت زمان در مقیاس وظایف است، اما برای تمام نیازمندیهای زمانبندی در سیستمهای نهفته مناسب نیست. تایمرهای عمومی میکروکنترلر STM32F303 (نظیر TIM2 و TIM3 بررسیشده در درس 18) برای برخی نیازهای زمانبندی سریعتر یا تولید خودکار لبه مناسباند.
محدودیتهای زمانبندی نرمافزاری تیک در برابر تایمرهای عمومی
تیک سیستمعامل با تفکیکپذیری 1 میلیثانیه در فرکانس 1000 هرتز کار میکند و پاسخگوی نیازهای در محدوده میکروثانیه نیست. علاوه بر این، تغییر وضعیت پایهها توسط وظایف همواره با جیتر نرمافزاری همراه است؛ زیرا ورود به بخشهای بحرانی هسته با taskDISABLE_INTERRUPTS() و تاخیر تعویض زمینه زمان دقیق آزاد شدن وظیفه را تغییر میدهند. در مقابل، یک تایمر عمومی در فرکانس 72 مگاهرتز با مقدار پیشتقسیمکننده صفر، گام شمارش تئوری حدود 1 / 72MHz ≈ 13.9ns دارد. کانالهای Output Compare و PWM پس از تنظیم میتوانند لبهها را بدون اجرای کد CPU برای هر لبه ایجاد کنند؛ زمانبندی آن لبهها مستقیماً به بیدارشدن Task وابسته نیست. کیفیت کلاک، تنظیم تایمر و تغییرات پیکربندی همچنان بر رفتار خروجی اثر دارند. گام شمارنده با زمان پاسخ ISR یا جیتر فیزیکی یکی نیست و در این درس جیتر سختافزار اندازهگیری نشده است.
ماتریس مقایسه شاخصهای فنی زمانبندی
| شاخص فنی | وظیفه دورهای در FreeRTOS (xTaskDelayUntil) | وقفه تایمر سختافزاری (ISR) | خروجی مقایسه سختافزاری (OC/PWM) |
|---|---|---|---|
| تفکیکپذیری زمانی | 1 میلیثانیه (در تیک 1000Hz) | گام شمارنده تابع کلاک و PSC است؛ پاسخ ISR تاخیر جداگانه دارد | بسته به کلاک و تنظیمات تایمر (تا حدود 13.9ns در 72MHz) |
| پایداری لبه و جیتر | متأثر از تعویض زمینه، اولویتها و بخشهای بحرانی | متأثر از تاخیر ورود به وقفه در پردازنده (NVIC Latency) | لبهٔ تولیدشده توسط تایمر؛ وابسته به کلاک و تنظیمات، بدون فرض جیتر صفر |
| سربار پردازنده در هر تغییر وضعیت | شامل تعویض زمینه و مدیریت صفهای زمانبند | اجرای دستورات داخل روتین وقفه ISR | بدون کد CPU برای هر لبه؛ تنظیم، بهروزرسانی و وقفهٔ اختیاری همچنان سربار دارند |
| انعطافپذیری منطق اجرا | بسیار بالا؛ امکان پردازش محاسبات پیچیده و فراخوانی سرویسها | متوسط؛ محدود به کدهای کوتاه بدون توابع مسدودکننده | محدود به اشکال سیگنال از پیش تعیینشده سختافزاری |
| کاربرد متداول | قرائت دورهای حسگرها و مانیتورینگ وضعیت سیستم | نمونهبرداری سریع ADC و محاسبه بازههای زمانی پالس | کنترل زاویه سروموتور، درایورهای سوئیچینگ و مدولاسیون پالس |
پرسشهای خودآزمایی
1. چرا استفاده از تابع vTaskDelay در حلقههای تکرارشونده موجب رانش زمانی انباشته (Drift) میشود؟
چون تابع vTaskDelay زمان مسدودسازی را نسبت به زمان فراخوانی خودش اعمال میکند؛ بنابراین مدتزمان اجرای محاسبات و وقفههای خارج از تاخیر به طول دوره اضافه میشوند. در یک مدل ایزوله با 20 میلیثانیه پردازش و 100 میلیثانیه تاخیر، طول دوره 120 میلیثانیه شده و پس از 50 تکرار، 1000 میلیثانیه (1 ثانیه کامل) انحراف انباشته ایجاد میگردد.
2. تفاوت مقداردهی اولیه به متغیر مرجع در xTaskDelayUntil با یک متغیر مقداردهینشده چیست؟
خواندن یک متغیر محلی مقداردهینشده در زبان C رفتار تعریفنشده (Undefined Behavior) دارد و به دلیل محتوای تصادفی حافظه، عملکرد زمانبندی نامعلوم میشود. اما اگر متغیر با مقداری معتبر ولی در گذشته دور (Stale) مقداردهی شود، تابع در هر تکرار مرجع را به اندازه یک دوره افزایش داده و بدون مسدودسازی مقدار pdFALSE برمیگرداند تا مرجع با کلاک جاری سیستم همگام شود.
3. هنگامی که اجرای یک وظیفه فراتر از طول دوره به درازا بکشد، تابع xTaskDelayUntil نسبت به متغیر مرجع و مقدار بازگشتی چه رفتاری دارد؟
تابع مقدار هدف را بر اساس رابطه (*pxPreviousWakeTime + xTimeIncrement) محاسبه کرده و متغیر مرجع را با همین مقدار بهروزرسانی میکند (آن را به زمان جاری بازنشانی نمیکند). چون زمان هدف منقضی شده، مسدودسازی انجام نشده و تابع مقدار pdFALSE بازمیگرداند تا تکرار بعدی بلافاصله اجرا گردد.
4. چرا در این پروژه پایه زمانی HAL به تایمر TIM6 سپرده شده و SysTick به FreeRTOS اختصاص یافته است؟
تایمر پایهٔ TIM6 وقفه TIM6_DAC_IRQHandler را فعال کرده که از طریق HAL_TIM_IRQHandler و بازخوانی HAL_TIM_PeriodElapsedCallback شمارنده تیک HAL را بهروز میکند. این تفکیک مانع تداخل در بردار وقفه SysTick میشود. تابع HAL_Delay پردازنده را در حلقه انتظار نگه میدارد و پیشرفت آن منوط به تیک HAL است.
5. چه مصالحهای در تعیین نرخ تیک سیستمعامل (configTICK_RATE_HZ) وجود دارد؟
افزایش نرخ تیک تفکیکپذیری زمانی نامی را دقیقتر میکند، اما زمان بیشتری از CPU صرف اجرای مداوم روتین وقفه تیک و ارزیابی فهرست وظایف میشود. نرخ 1000 هرتز برای این پروژه انتخاب شده است؛ مناسببودن آن برای کاربرد دیگر به نیاز و بودجهٔ پردازشی بستگی دارد.
6. چرا دوره تناوب شکلموج مربعی در وظیفه مطلق اسمی 200 میلیثانیه (فرکانس 5 هرتز) است؟
چون با هر بار اجرای وظیفه در دوره 100 میلیثانیه، دستور HAL_GPIO_TogglePin وضعیت پین را معکوس میکند. یک دوره تناوب کامل موج مربعی نیازمند یک سطح بالا و یک سطح پایین است؛ بنابراین دوره موج 200 میلیثانیه معادل 5 هرتز خواهد بود. در مدل ایزوله نسبی با تکرار 120 میلیثانیه، دوره موج 240 میلیثانیه (حدود 4.167 هرتز) میشود.
تمرینها
1. تمرین 1 (مقدماتی): محاسبه تحلیلی خطای کوانتایزیشن تاخیر در مدل ایدهآل
فرض کنید در یک مدل ایدهآل بدون سربار وقفه و تعویض زمینه با configTICK_RATE_HZ=1000، وظیفهای در لحظه زمانی 12.35 میلیثانیه دستور vTaskDelay(1) را فراخوانی کند. وقفه تیک در سررسیدهای صحیح میلیثانیه رخ میدهد. لحظه انتقال وظیفه به وضعیت Ready و اختلاف این تاخیر با مقدار نامی 1 میلیثانیه را محاسبه کنید.
معیار بررسی: پاسخ صحیح: وظیفه با وقوع وقفه بعدی در 13.0 میلیثانیه به حالت Ready منتقل میشود. در مدل ایدهآل، زمان سپریشده در حالت مسدود 0.65 میلیثانیه است که 0.35 میلیثانیه کمتر از تاخیر نامی درخواستی 1 میلیثانیه (35 درصد اختلاف در مدل ایدهآل) است. زمان شروع واقعی اجرا (Running) به اولویت وظیفه و حضور وقفهها بستگی دارد.
2. تمرین 2 (متوسط): رفع رانش زمانی در وظیفه مانیتورینگ سنسور
یک برنامهنویس برای قرائت یک حسگر که پردازش دادههای آن حدود 15 میلیثانیه زمان میبرد، در پایان حلقه از vTaskDelay(pdMS_TO_TICKS(85)) استفاده کرده است. توضیح دهید چرا در حضور وقفههای نامنظم این روش رانش ایجاد میکند و ساختار صحیح حلقه را با استفاده از xTaskDelayUntil بازنویسی کنید.
معیار بررسی: بررسی صحیح: هرگونه تغییر در زمان پردازش یا وقوع وقفه مستقیماً به زمان کل اضافه شده و پریود را دستخوش رانش میکند. بازنویسی صحیح نیازمند تعریف متغیر مرجع پیش از حلقه با TickType_t xLastWakeTime = xTaskGetTickCount(); و فراخوانی xTaskDelayUntil(&xLastWakeTime, pdMS_TO_TICKS(100)); در بدنه حلقه است.
3. تمرین 3 (پیشرفته): تحلیل رفتار xTaskDelayUntil در مواجهه با سرریز دوره (Overrun)
یک وظیفه دورهای با پریود 50 تیک بر مبنای xTaskDelayUntil پیادهسازی شده است. متغیر مرجع در لحظه شروع با مقدار 0 مقداردهی شده و اولین پردازش به دلیل محاسبات سنگین تا لحظه 120 تیک به طول میانجامد. الف) در فراخوانی اول در لحظه 120، متغیر مرجع چه مقداری میگیرد و مقدار بازگشتی تابع چیست؟ ب) با فرض اینکه پردازشهای بعدی زمان ناچیز داشته باشند و وقفه دیگری رخ ندهد، در فراخوانیهای بعدی چه توالی مقادیری ثبت میشود تا وظیفه به مسدودسازی عادی برسد؟
معیار بررسی: بررسی صحیح: الف) در فراخوانی اول در لحظه 120، مقدار هدف 0 + 50 = 50 محاسبه شده و متغیر مرجع برابر 50 قرار میگیرد؛ چون 50 کمتر از 120 است، مسدودسازی رخ نداده و مقدار pdFALSE برمیگردد. ب) در فراخوانی دوم، مقدار هدف 50 + 50 = 100 محاسبه شده، مرجع برابر 100 میشود و باز هم pdFALSE بازمیگردد. در فراخوانی سوم، مقدار هدف 100 + 50 = 150 محاسبه شده و مرجع 150 میشود؛ چون 150 در آینده واقع شده، وظیفه تا تیک 150 مسدود شده و مقدار pdTRUE بازمیگردد. این توالی مشروط به عدم وقوع بار پردازشی جدید است.
منابع و مبنای بررسی
اعداد و رفتارهای فنی با منابع زیر و کد نسخهٔ همراه بررسی شدهاند. راهنمای نرمافزار جای شاهد اجرای رابط گرافیکی را نمیگیرد.
| موضوع یا ادعا | مرجع |
|---|---|
| تراشه STM32F303CBT6 دارای 128 کیلوبایت حافظه Flash، 32 کیلوبایت SRAM اصلی و 8 کیلوبایت CCM SRAM (مجموعاً 40 کیلوبایت حافظه RAM) است. | https://www.st.com/resource/en/datasheet/stm32f303cb.pdf |
| پیکربندی کلاک سیستم با HSE 8MHz و PLL ضرب در 9 روی فرکانس 72MHz، و تولید کلاک پایه 1ms برای HAL از طریق تایمر عمومی TIM6 با وقفه TIM6_DAC_IRQHandler. | STM32CubeF3 Firmware Package HAL Drivers & CubeMX 6.14.0 configuration |
| سازوکار زمانبندی هسته FreeRTOS V11.2.0 بر مبنای وقفه SysTick در فایل tasks.c و پورت ARM_CM4F با configTICK_RATE_HZ=1000. | https://github.com/FreeRTOS/FreeRTOS-Kernel/tree/0adc196d4bd52a2d91102b525b0aafc1e14a2386 |
| رفتار تابع xTaskDelayUntil در بهروزرسانی مرجع زمانی به اندازه xTimeIncrement و بازگرداندن pdFALSE در شرایط عدم مسدودسازی، به همراه ماکروی سازگاری vTaskDelayUntil در task.h. | https://github.com/FreeRTOS/FreeRTOS-Kernel/blob/0adc196d4bd52a2d91102b525b0aafc1e14a2386/include/task.h |
| پایه PB6 متصل به LED داخلی برد و پایه PB7 به عنوان خروجی خارجی فاقد LED داخلی در برد GebraBit GB100ST V2.0. | https://gebrabit.com/wp-content/uploads/2024/07/GebraBit-STM32F303-Schematic-V2.0.pdf |
| ابعاد حافظه پیونددهنده در ساخت نهایی پروژه شامل 16760 بایت Flash و 19096 بایت تخصیص RAM در خروجی فایل ELF. | Local build linker map and size report for gebrabit_lesson39_periodic.elf |
شماتیک برد GB100ST V2.0 و دیتاشیت STM32F303xB/C: مشخصات دقیق تراشه و اتصالات برد.
Mastering the FreeRTOS Real Time Kernel، ویرایش V1.1.0 مرجع مفاهیم آموزشی است؛ مثالهای این ویرایش بر پایهٔ هستهٔ 10.6.2 هستند و پروژهٔ این دوره با کد واقعی هستهٔ 11.2.0 تطبیق داده شده است.
دریافت پروژه و فایلهای همراه
دانلود همهٔ فایلهای درس 39 — 1994982 بایت. شامل پروژه، IOC، کدها و خروجی ساخت، راهنمای اجرا، اسکریپتها و تصاویر تألیفی است.
راهنمای دریافت و اجرا · پوشهٔ همین درس در گیتهاب · مخزن مجموعهٔ آموزشی
پیوندهای دانلود به نسخهٔ مشخص همین تحویل متصلاند. پیش از اجرای آزمایش، README داخل بسته را بخوانید؛ شرایط مشاهدهٔ نتیجه و محدودیتهای بررسی در آن آمده است.