
سامانه کنترل کوادکوپتر با داده حسگرهای روی برد، کج شدن بدنه را تخمین میزند و دور موتورها را تنظیم میکند. این حسگرها دقیقاً چه کمیتهایی را میسنجند؟ در این مقاله، ساختار واحد اندازهگیری اینرسیایی، فیزیک شتابسنج و ژیروسکوپ و شیوه تلفیق دادههای آنها را بررسی میکنیم.
18.1 واحد اندازهگیری اینرسیایی (IMU): سنجش در 6 محور اندازهگیری
تراشه فشردهای که وظیفه حس حرکت و وضعیت پرنده را بر عهده دارد، واحد اندازهگیری اینرسیایی (IMU) نامیده میشود. این قطعه الکترونیکی چند میلیمتری روی برد کنترل پرواز نصب میشود و حسگرهای حرکت را در خود دارد. یک IMU پایه ششمحوره شامل یک شتابسنج سهمحوره و یک ژیروسکوپ سهمحوره است که با فناوری سامانههای میکروالکترومکانیکی (MEMS) ساخته میشوند.
اصطلاح «6 محور اندازهگیری» هرگز به معنای سنجش مستقیم موقعیت مکانی و زوایای سهبعدی نیست. حسگر IMU تنها سه مؤلفه نیروی ویژه (شتاب تکیهگاهی) و سه مؤلفه سرعت زاویهای (نرخ دوران بدنه) را در دستگاه مختصات خود حسگر ثبت میکند؛ برای استفاده در دستگاه بدنه باید جهت نصب و تبدیل محورها معلوم باشد. خروجی خام این حسگر موقعیت جغرافیایی یا زاویه شیب پرنده را مستقیماً نشان نمیدهد؛ بلکه دستیابی به وضعیت پروازی نیازمند پردازش و تلفیق دادهها در پردازنده پرواز است.
18.1.1 سنجش سه مؤلفه شتاب خطی و سه مؤلفه نرخ چرخش زاویهای در تراشههای فشرده
در یک تراشه IMU ششمحوره مانند LSM6DSOX، سه محور عمود بر هم X و Y و Z تعریف شده است. شتابسنج سهمحوره نیروی ویژه را با نمادهای ax و ay و az و ژیروسکوپ سهمحوره نرخ زاویهای بدنه را با نمادهای gx و gy و gz (یا نرخهای بدنه p و q و r) ثبت میکند. شتاب خطی مشتق دوم مکان است و با یکای استاندارد m/s^2 و یکای کاربردی g سنجیده میشود (1g تقریبا 9.81 m/s^2). نرخ زاویهای نسبت به محورهای بدنه با یکای استاندارد rad/s و یکای کاربردی deg/s اندازه گرفته میشود. یک نکته تحلیلی مهم این است که این خروجیها نرخ چرخش بدنه هستند و در دورانهای سهبعدی عمومی مستقیماً مشتق زمانی زوایای اویلر (رول، پیچ و یاو) محسوب نمیشوند؛ مگر در دوران تکمحوری مستقل یا زوایای کوچک. ST: شتابسنج و ژیروسکوپ سهمحوره
روی یک جسم ساکن، ژیروسکوپ در هر سه محور عددی نزدیک به 0 deg/s نشان میدهد، اما شتابسنج به دلیل نیروی تکیهگاه زمین، برآیند برداری به بزرگی 1g را ثبت میکند و مقدار همه محورهای آن صفر نیست. توزیع این 1g میان محورها و علامت آن کاملاً به جهتگیری نصب تراشه نسبت به افق وابسته است؛ در تراز افقی، برآیند فقط روی محور عمود میافتد و در حالت مایل، میان محورها تجزیه میشود. اگر جسم حول محور قائم با تندی یکنواخت بچرخد، مشروط بر آنکه محور Z حسگر بر محور دوران منطبق بوده و حسگر در مرکز دوران قرار گیرد، ژیروسکوپ Z عددی غیرصفر (مثلاً 30 deg/s در یک مثال فرضی) ثبت میکند در حالی که شتابسنج همچنان گرانش را در راستای قائم میبیند. اگر حسگر از مرکز دوران فاصله داشته باشد، شتاب جانب مرکز نیز روی محورهای افقی ظاهر خواهد شد. جدول زیر مشخصات هر 6 کانال خروجی را نشان میدهد:
| کانال حسگر | کمیت فیزیکی | نماد | یکای SI | یکای کاربردی | مفهوم فیزیکی |
|---|---|---|---|---|---|
| شتابسنج X | نیروی ویژه طولی | ax | m/s^2 | g | نیروی تماسی بر واحد جرم در امتداد جلو-عقب بدنه |
| شتابسنج Y | نیروی ویژه عرضی | ay | m/s^2 | g | نیروی تماسی بر واحد جرم در امتداد راست-چپ بدنه |
| شتابسنج Z | نیروی ویژه عمودی | az | m/s^2 | g | نیروی تکیهگاه تماسی بر واحد جرم عمود بر بدنه |
| ژیروسکوپ X | نرخ غلتش بدنه (p) | gx (یا p) | rad/s | deg/s | تندی زاویهای چرخش حول محور طولی بدنه X |
| ژیروسکوپ Y | نرخ گام بدنه (q) | gy (یا q) | rad/s | deg/s | تندی زاویهای چرخش حول محور عرضی بدنه Y |
| ژیروسکوپ Z | نرخ سمت بدنه (r) | gz (یا r) | rad/s | deg/s | تندی زاویهای چرخش حول محور عمودی بدنه Z |
18.1.2 فناوری میکرومکانیکی سیلیکونی MEMS (یک قدم جلوتر)
در MEMS، سازههای متحرک میکرومتری روی سیلیکون ساخته میشوند. در شتابسنج خازنی، جرم معلق (Proof Mass) با تیرکهای فنری ظریف نگه داشته شده و با صفحات ثابت خازن میسازد. در تقریب خازن صفحات موازی، C = epsilon * A / d است؛ C ظرفیت بر حسب فاراد، epsilon گذردهی بر حسب F/m، A مساحت روبهرو بر حسب m² و d فاصله بر حسب m است. ساختارهای شانهای واقعی هندسه پیچیدهتری دارند. با اعمال شتاب، جابهجایی کوچک جرم فاصله صفحات را تغییر داده و اختلاف ظرفیت کوچکی پدید میآورد که مدار خوانش آن را به سیگنال الکتریکی و سپس داده دیجیتال تبدیل میکند؛ مقدار تغییر ظرفیت به طراحی وابسته است.
در ژیروسکوپهای ارتعاشی MEMS، سازوکار بر پایه اثر کوریولیس عمل میکند. بر طبق توضیحات جف واتسون در مقاله فنی شرکت Analog Devices (سال 2016)، یک جرم سیلیکونی درون قاب در یک جهت با فرکانس مشخص نوسان داده میشود. هنگام چرخش تراشه با سرعت زاویهای Omega، اثر کوریولیس با اندازه 2 * Omega * v در حالت عمود بودن سرعت نوسان و محور دوران، پاسخ جانبی متناسب با نرخ دوران ایجاد کرده و آن را در راستای جانبی جابهجا میکند. این تغییر مکان با صفحات خازنی در حد زپتوفاراد (10^-21 فاراد) سنجیده شده و نرخ چرخش به دست میآید. ساختار چهارگانه دیفرانسیلی در حسگرهایی مانند ADXRS645 الگوی کلی ژیروسکوپهای ارتعاشی برای حذف شوکهای خطی را نشان میدهد، بدون آنکه ادعای یکسان بودن با ساختار داخلی تمام تراشههای تجاری نظیر LSM6DSOX وجود داشته باشد. Analog Devices: سازوکار MEMS
18.2 شتابسنج سهمحوره و مفهوم نیروی ویژه
شتابسنج شتاب حرکتی خالص بدنه را اندازه نمیگیرد، بلکه نیروی ویژه (Specific Force) یعنی مجموع نیروهای غیرگرانشی وارد بر واحد جرم جسم را ثبت میکند. این حقیقت فیزیکی منشأ رفتار حسگر در حالت سکون و سقوط آزاد است و نشان میدهد چرا شتابهای مانور با بردار گرانش تداخل پیدا میکنند.
وقتی حسگر روی میز ساکن است، نیروی تکیهگاه از راه بدنه حسگر به جرم داخلی منتقل میشود. در پرواز مستقیم با بردار سرعت ثابت، تماس با زمین وجود ندارد؛ برآیند نیروهای غیرگرانشی هواپیما، از جمله نیروهای آیرودینامیکی و پیشرانش، وزن را موازنه میکند و این بار از راه سازه به حسگر منتقل میشود. در هر دو حالت شتاب انتقالی صفر است و رابطه f = a – g به f = -g میرسد. هنگام مانور شتابدار، مؤلفه a نیز در اندازهگیری حضور دارد و تفسیر خروجی فقط به عنوان جهت قائم میتواند خطا ایجاد کند.
18.2.1 شتابسنج نیروی ویژه تکیهگاه را میسنجد: نمایش 1g در حالت سکون و صفر در سقوط آزاد
نیروی ویژه در مکانیک کلاسیک به صورت رابطه برداری زیر تعریف میشود:
f = a – g
که در آن a بردار شتاب سینماتیکی جسم و g بردار شتاب جاذبه زمین (حدود 9.81 m/s^2 رو به پایین) است. خروجی ایدهآل شتابسنج نماینده نیروهای غیرگرانشی بر واحد جرم است؛ در مدل جرموفنر، این نیروها از راه نگهدارنده جرم داخلی منتقل میشوند، زیرا میدان گرانش به طور یکنواخت بر تمام اجزای حسگر وارد شده و فنر داخلی را مستقیماً منقبض نمیسازد:
- حالت سکون زمینی (a = 0): رابطه به صورت f = 0 – g = -g درمیآید؛ یعنی حسگر نیروی واکنش تکیهگاه زمین را با بزرگی 1g رو به بالا حس میکند. اگر محور Z حسگر رو به بالا تعریف شود، خروجی fz برابر +1g ثبت میشود؛ اما در دستگاه مختصات ناوبری استاندارد بدنه هواپیما که محور Z رو به پایین بدنه تعریف میشود، مؤلفه واکنش تکیهگاه در خلاف جهت محور قرار گرفته و در سکون تراز fz = -g (یا -9.81 m/s^2) خواهد بود. در هر حالت، بزرگی برآیند نیروی ویژه در سکون برابر 1g است.
- حالت سقوط آزاد کامل (a = g): اگر پرنده از ارتفاع رها شود و مقاومت هوا ناچیز باشد، شتاب سینماتیکی آن برابر شتاب گرانش است (a = g). با جایگذاری در رابطه، f = g – g = 0 به دست میآید. در لحظه سقوط، جرم معلق و بدنه همگام سقوط میکنند و در مدل ایدهآل، بار تکیهگاهی ناشی از وزن از فنرها برداشته میشود؛ بنابراین شتابسنج عدد صفر (0g) را گزارش میدهد.
این پدیده مانند شخصی روی ترازوی داخل آسانسور است که در سکون وزن کامل (1g) و در سقوط آزاد عدد صفر را میبیند. در دنیای واقعی به دلیل بایاس و نویز، سقوط آزاد خروجی نزدیک به صفر تولید میکند. این آزمایش صرفاً فکری است و نباید وسایل واقعی را برای آزمون رها کرد. NASA: سقوط آزاد
18.2.2 تأثیر شتابهای حرکتی بدنه بر برآیند شتابسنج و چالش تشخیص افق در مانور
در حرکت آرام با شتاب انتقالی ناچیز، خروجی شتابسنج با درنظرگرفتن قرارداد علامت، راستای قائم را مشخص میکند. در مدل دوبعدی مناسب میتوان شیب را با نسبت مؤلفههای نیروی ویژه، مانند tan(theta) = f_x / f_z، تخمین زد؛ تعیین علامت زاویه به جهت محورهای انتخابشده وابسته است (مطابق مبانی یادداشت AN-1057). اما هنگام مانور و ترمز، شتابهای خطی حرکتی با بردار واکنش گرانش ترکیب میشوند:
f = a_lin – g
برای تحلیل این خطا، یک مثال سینماتیکی فرضی آموزشی را بررسی میکنیم. فرض کنید حسگری به صورت افقی قرار دارد و با نیروی خارجی شتاب خطی افقی ثابتی برابر a_x = 5.0 m/s^2 به جلو دریافت میکند. در این مثال، محور Z حسگر رو به بالا فرض میشود و شتاب قائم انتقالی صفر است. بنابراین مؤلفههای نیروی ویژه برابر f_x = 5.0 m/s^2 و f_z = 9.81 m/s^2 هستند. زاویه انحراف بردار کل اندازهگیریشده از راستای قائم برابر است با:
theta_apparent = arctan(f_x / f_z) = arctan(5.0 / 9.81) ≈ 27.0 deg
اگر خلبان خودکار پرواز صرفاً به شتابسنج اتکا کند، به اشتباه نتیجه میگیرد که پرنده 27.0 درجه به عقب کج شده است، در حالی که بدنه پرنده از نظر فیزیکی افقی بوده و فقط شتاب انتقالی داشته است. البته یک کوادکوپتر افقی متکی به رانش قائم بدون کج کردن بردار رانش نمیتواند به جلو شتاب بگیرد، اما این مثال عمومی نشان میدهد شتابسنج بهتنهایی قادر به تفکیک شیب از شتابهای حرکتی نیست و ارتعاشات ملخها نیز خطای اندازهگیری را تشدید میکنند. AN-1057: خطای شتاب حرکتی

18.3 ژیروسکوپ سهمحوره: سنجش سرعت زاویهای و معضل رانش (Drift)
برای جبران نقص شتابسنج در حرکات سریع، از ژیروسکوپ استفاده میشود. ژیروسکوپ زاویه تراز پرنده را مستقیماً گزارش نمیکند؛ بلکه سرعت زاویهای چرخش حول محورهای بدنه را ثبت مینماید. برای رسیدن از سرعت زاویهای به زاویه وضعیت، پردازنده پرواز باید از خروجی ژیروسکوپ در طول زمان انتگرالگیری عددی انجام دهد.
ژیروسکوپ ایدهآل فقط نرخ دوران را میسنجد؛ ژیروسکوپ واقعی میتواند حساسیت ناخواسته به شتاب خطی و لرزش داشته باشد و در یک مدل تحلیلی پاسخی بسیار سریع به تغییرات زاویهای نشان میدهند؛ هرچند در سامانههای واقعی، نرخ نمونهبرداری و فیلترهای دیجیتال تأخیر اندکی پدید میآورند. با این حال، انتگرالگیری پیوسته از دادههای ژیروسکوپ با چالش بزرگی به نام رانش یا انحراف پیوسته (Drift) همراه است که مانع از اتکای طولانیمدت به ژیروسکوپ بهتنهایی میشود.
18.3.1 ژیروسکوپ زاویه را مستقیم نمیخواند بلکه نرخ تغییر زاویه (deg/s) را اندازهگیری میکند
خروجی سه محور ژیروسکوپ نرخ تغییر زاویه در واحد زمان است (با نمادهای gx و gy و gz بر حسب deg/s یا rad/s). در یک چرخش ساده تکمحوری، رابطه دیفرانسیلی میان سرعت زاویهای (omega) و زاویه وضعیت (theta) به صورت d(theta)/dt = omega است. پردازنده پرواز در فواصل زمانی گسسته dt خروجی حسگر را میخواند و زاویه جدید را با روش مرتبه اول اویلر تقریب میزند:
theta_new = theta_old + omega * dt
یک نکته کلیدی در دینامیک پرواز این است که در دورانهای سهبعدی عمومی، نرخهای ثبتشده در دستگاه بدنه (p و q و r) با مشتق زمانی زوایای اویلر یکسان نیستند و تبدیل آنها نیازمند ماتریس سینماتیک دورانی است؛ بنابراین فرمول ساده جمع نرخ در زمان، برای دوران خالص یک محور مناسب است؛ در تقریب کوچکزاویه نیز باید شرایط تبدیل نرخهای بدنه به نرخ اویلر بررسی شود، نه اینکه هر حرکت سهمحوره را مستقل جمع کنیم.
در یک مثال آموزشی فرضی، اگر زاویه اولیه پرنده 0.0 deg باشد و ژیروسکوپ در بازه زمانی dt = 0.05 ثانیه نرخ چرخش 40.0 deg/s را حول محور رول گزارش کند، زاویه در این گام به اندازه 40.0 * 0.05 = 2.0 deg تغییر مییابد. با ثبت نرخهای فرضی 30.0 deg/s و 10.0 deg/s در دو گام بعدی، زوایای متوالی برابر 3.5 deg و 4.0 deg میشوند ؛ این محاسبه داده فرضی است، نه آزمون پاسخ حسگر.
18.3.2 تبدیل نرخ زاویهای به زاویه و چالش انباشت خطای رانش (Drift) در طول زمان
با وجود پاسخ سریع ژیروسکوپ، نمیتوان صرفاً با انتگرالگیری از آن زاویه پرنده را در بلندمدت ردیابی کرد؛ زیرا ژیروسکوپهای ارزان MEMS دارای خطایی به نام بایاس نرخ صفر (Zero-Rate Bias) هستند. حتی در سکون کامل، خروجی ژیروسکوپ صفر مطلق نبوده و مقداری اندک مثلاً در یک مثال فرضی 0.2 یا 0.3 deg/s گزارش میکند. با انتگرالگیری مداوم، این خطای کوچک به صورت خطی با زمان انباشته میشود:
Drift_error = Bias * t
یک مثال عددی فرضی این چالش را آشکار میسازد: اگر ژیروسکوپی با بایاس ثابت 0.3 deg/s روی میز ساکن باشد، پس از گذشت 120 ثانیه (دو دقیقه)، زاویه انباشتهشده برابر 0.3 * 120 = 36.0 deg خواهد شد. این زاویه در مدل یکمحوره خطای تخمین است و چرخش واقعی نیست. همچنین اگر پهپادی به مدت 10 دقیقه (600 ثانیه) با ژیروسکوپی پرواز کند که بایاس 0.1 deg/s دارد، انحراف زاویه به 60.0 درجه میرسد (0.1 * 600 = 60.0 deg). افزون بر این، بایاس با تغییر دمای محیط تغییر میکند؛ بنابراین کالیبراسیون ثابت اولیه نمیتواند معضل رانش را به طور کامل رفع کند و ژیروسکوپ بهتنهایی برای پرواز پایدار ناکافی است. NASA: سنجش اینرسی
18.4 مفهوم تلفیق حسگرها (Sensor Fusion)
شتابسنج و ژیروسکوپ ویژگیهای مکمل دارند: شتابسنج در کوتاهمدت به علت لرزش ملخها و شتابهای مانور پرنویز است، اما وقتی شتاب انتقالی پایدار ناچیز باشد، میتواند مرجع تیلت بدهد؛ بایاس و خطای مقیاس خودش نیز باید در نظر گرفته شوند. در مقابل، ژیروسکوپ پاسخ دینامیکی سریعی دارد و در مدل ایدهآل از شتابهای خطی مستقل است، اما در بلندمدت دچار رانش زاویهای میشود. دانش تلفیق حسگرها (Sensor Fusion) هنر ترکیب دادههای این دو حسگر است تا مزایای هر یک حفظ و معایب آنها خنثی شود.
18.4.1 فیلتر مکمل: ترکیب زاویه بهدستآمده از انتگرالگیری ژیرو با تخمین بلندمدت شتابسنج
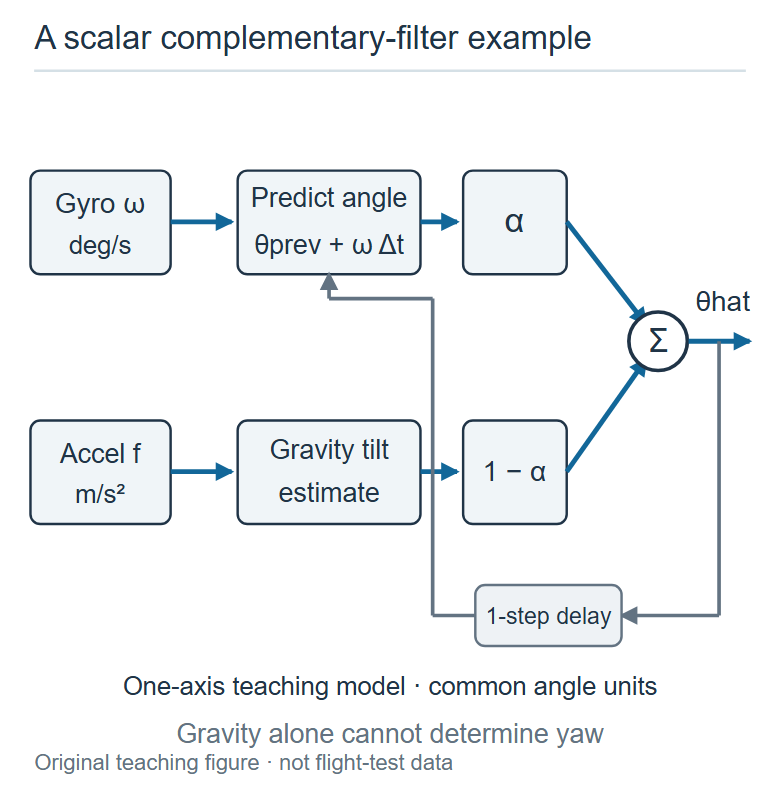
یکی از روشهای آموزشی و کاربردی تلفیق حسگرها، فیلتر مکمل (Complementary Filter) است. این الگوریتم در بیان فرکانسی یکمحوره، زاویه انتگرالگرفتهشده ژیرو را از شاخه بالاگذر و زاویه تخمینی شتابسنج را از شاخه پایینگذر ترکیب میکند؛ خطاهای کمفرکانس و ارتعاشات را کاهش میدهد و حذف کامل آنها تضمین نمیشود. معادله بازگشتی فیلتر مکمل در یک گام زمانی گسسته برای تخمین زاویه یکمحوره به صورت زیر است:
theta_fused(k) = alpha * (theta_fused(k-1) + omega(k) * dt) + (1 – alpha) * theta_accel(k)
در این فرمول، ضریب وزنی alpha یک عدد بدون بعد بین 0 و 1 است که بر اساس فرکانس نمونهبرداری (dt) و ثابت زمانی فیلتر (tau) در تقریب فیلتر مرتبه اول گسسته طبق رابطه alpha = tau / (tau + dt) تنظیم میشود؛ بنابراین ضریب alpha یک عدد ثابت همگانی نیست و مستقیماً به زمان نمونهبرداری و پهنای باند فیلتر بستگی دارد. برای نمونه، در یک سامانه فرضی با گام زمانی dt = 0.01 ثانیه و ثابت زمانی tau = 0.49 ثانیه، مقدار alpha برابر 0.98 به دست میآید. در این گام فرضی، اگر پیشبینی زاویه توسط ژیروسکوپ برابر 12.00 deg و قرائت پرنویز لحظهای شتابسنج برابر 14.50 deg باشد، خروجی فیلتر برابر خواهد بود با:
theta_fused = (0.98 * 12.00) + (0.02 * 14.50) = 11.76 + 0.29 = 12.05 deg
سهم عمده ژیروسکوپ مانع از جهش ناگهانی زاویه به عدد نویزدار شتابسنج میشود، در حالی که سهم کوچک شتابسنج به آرامی زاویه را به سوی گرانش هدایت کرده و رشد نامحدود خطای ناشی از بایاس ثابت ژیرو را محدود میکند؛ خطای ماندگار میتواند باقی بماند. مثلاً در همین مدل با tau = 0.49 s و بایاس 0.3 deg/s، خطای ماندگار حدود tau * Bias = 0.147 deg است، حتی اگر مرجع شتابسنج بیخطا باشد. مرجع شتابسنج تنها در صورتی معتبر است که شتابهای خطی مانور در درازمدت ناچیز باشند؛ همچنین الگوریتمهای پیشرفته نظیر complementaryFilter متلب، محاسبات را در فضای سهبعدی و با کواترنیونها انجام میدهند و معادله بالا بیان پایه آموزشی آن است. MathWorks: تلفیق وضعیت
18.4.2 فیلترهای پیشرفته و نیاز به قطبنما یا منابع دیگر برای تثبیت جهت سمت یاو (یک قدم جلوتر)
آیا ترکیب شتابسنج و ژیروسکوپ در یک IMU ششمحوره میتواند تمام زوایای فضایی پرنده را پایدار نگه دارد؟ خیر؛ در این مدل محلی، راستای قائم را راستای بردار گرانش میگیریم. هنگامی که کوادکوپتر حول محور طولی مایل میشود (Roll) یا نوک آن بالا و پایین میرود (Pitch)، جهت محورها نسبت به گرانش تغییر کرده و شتابسنج شیب را آشکار میسازد. اما هنگامی که پرنده در تراز افقی حول محور قائم میچرخد (Yaw)، راستای حسگرها نسبت به گرانش تغییری نکرده و بردار گرانش همواره بر محور Z منطبق میماند.
روی یک میز گردان چرخان، با فرض اینکه حسگر دقیقاً در مرکز دوران قرار داشته باشد تا شتابهای جانب مرکز یا انتقالی پدید نیایند، شتابسنج در تمام طول چرخش مقدار 1g عمودی و صفر افقی میخواند و هیچ اطلاعاتی درباره زاویه یاو تولید نمیکند؛ بنابراین تنها داده موجود، انتگرال ژیروسکوپ محور Z است که پس از چند دقیقه دچار رانش پیوسته شده و پرنده جهت جغرافیایی خود را گم میکند. برای حل این مشکل، از مراجع کمکی زیر استفاده میشود:
- مغناطیسسنج سهمحوره (قطبنمای الکترونیکی): بردار سهبعدی میدان را میسنجد و پس از جبران شیب و خطاهای نصب، در شرایط مناسب جهت شمال مغناطیسی را تخمین میزند؛ این جهت با شمال جغرافیایی یکی نیست و ترکیب آن با IMU یک حسگر 9 محوره (MARG) پدید میآورد.
- سامانههای ماهوارهای GNSS دوآنتنه: با دو گیرنده و آنتن و خط مبنای معلوم میتوانند سمت را مستقل از میدان مغناطیسی تخمین بزنند؛ تبدیل سمت خط مبنا به سمت بدنه و کیفیت سیگنال و حل ناوبری اهمیت دارد. PX4: سمت دوآنتنه
- ادومتری بصری: از تصاویر برای تخمین تغییر وضعیت استفاده میکند. مرجع آن ممکن است محلی باشد؛ بدون نقشه یا مرجع خارجی مناسب، تضمین سمت جغرافیایی مطلق یا نبود رانش نمیدهد. PX4: مرجع وضعیت بصری
بنابراین با یک تراشه 6 محوره ساده میتوان تعادل زوایای رول و پیچ پرنده را حفظ کرد، اما برای مهار بلندمدت رانش سمت در این IMUهای متداول، مرجع مستقل لازم است؛ حفظ کوتاهمدت نرخ و زاویه نسبی یاو با ژیرو ممکن است و با داشتن سمت جغرافیایی مطلق فرق دارد.
پرسشها و تمرینها
پرسشهای مفهومی
- تفاوت کمیتهای IMU: چرا یک IMU ششمحوره موقعیت مکانی مطلق پهپاد را مستقیماً نشان نمیدهد؟
پاسخ: زیرا IMU نیروی ویژه و نرخ زاویهای بدنه را میسنجد و برای محاسبه موقعیت، تبدیل محور، برآورد وضعیت، بازگرداندن گرانش و داشتن موقعیت و سرعت اولیه لازم است؛ سپس از شتاب دو بار انتگرال میگیریم. در مدل یکبعدی، بایاس شتاب ثابت b خطای موقعیت 0.5 * b * t² میسازد؛ همه نویزها الزاماً قانون رشد t² ندارند.
- شتابسنج در سقوط آزاد یا مدار: چرا خروجی یک شتابسنج ایدهآل در سقوط آزاد برابر با صفر (0g) است؟
پاسخ: طبق رابطه نیروی ویژه f = a – g، چون در سقوط آزاد جسم با شتاب گرانش حرکت میکند (a = g)، نیروی ویژه صفر میشود (f = 0)؛ یعنی هیچ نیروی تکیهگاهی به فنرهای داخلی حسگر وارد نشده و جرم معلق شناور میماند.
- علت رانش زاویه یاو در حسگرهای 6 محوره: چرا با حسگر 6 محوره رول و پیچ پایدار میمانند اما جهت دماغه (یاو) به مرور منحرف میشود؟
پاسخ: زیرا بردار گرانش زمین عمودی است و دوران در صفحه افق (یاو) زاویه محورها را نسبت به گرانش تغییر نمیدهد؛ بنابراین شتابسنج مرجعی برای تصحیح رانش انتگرال ژیروسکوپ در محور یاو فراهم نمیسازد.
- تفکیک فرکانسی در فیلتر مکمل: چرا در فیلتر مکمل برای ژیروسکوپ از فیلتر بالاگذر و برای شتابسنج از فیلتر پایینگذر استفاده میشود؟
پاسخ: ژیروسکوپ در فرکانس بالا (پاسخ سریع به تغییرات دینامیکی) دقیق است و در فرکانس پایین دچار رانش بایاس میشود، در حالی که شتابسنج در فرکانس بالا نویز ارتعاش داشته اما در فرکانس پایین، با شتاب انتقالی پایدار ناچیز و کالیبراسیون مناسب، مرجع تیلت میدهد؛ بایاس و مانور طولانی همچنان خطا میسازند.
تمرینهای محاسباتی
تمرین 1 (محاسبه انباشت خطای رانش ژیروسکوپ): یک پهپاد در یک پرواز فرضی به مدت 10 دقیقه (600 ثانیه) پرواز میکند. اگر ژیروسکوپ محور رول آن دارای خطای بایاس ثابت 0.1 deg/s باشد و سیستم تنها به انتگرال ژیرو تکیه کند، زاویه تخمینی پس از این مدت چند درجه خطا پیدا میکند؟
پاسخ تشریحی:
زمان پرواز: t = 10 * 60 = 600 s
خطای بایاس نرخ: Bias = 0.1 deg/s
خطای انباشتهشده ناشی از انتگرالگیری خطی:
Drift_error = Bias * t = 0.1 deg/s * 600 s = 60.0 deg
زاویه تخمینی پرنده 60.0 درجه خطا پیدا میکند که نشاندهنده ناکافی بودن ژیروسکوپ تنها در پروازهای درازمدت است.
تمرین 2 (گام محاسباتی فیلتر مکمل): در یک پردازنده پرواز با دوره نمونهبرداری dt = 0.02 ثانیه (فرکانس 50 هرتز)، زاویه تخمینی تراز در گام پیشین برابر theta(k-1) = 15.0 deg بوده است. در گام جدید فرضی، ژیروسکوپ نرخ دوران 25.0 deg/s را میخواند و شتابسنج زاویه شیب لحظهای را 16.5 deg گزارش میکند. با فرض ضریب فیلتر مکمل alpha = 0.96، زاویه تخمینی جدید را محاسبه کنید.
پاسخ تشریحی:
پیشبینی بر پایه انتگرال ژیروسکوپ:
theta_gyro = theta(k-1) + omega * dt = 15.0 + (25.0 * 0.02) = 15.0 + 0.50 = 15.50 deg
تلفیق با قرائت شتابسنج طبق رابطه فیلتر مکمل:
theta_fused = (alpha * theta_gyro) + ((1 – alpha) * theta_accel)
theta_fused = (0.96 * 15.50) + (0.04 * 16.50) = 14.88 + 0.66 = 15.54 deg
زاویه تخمینی جدید پس از اعمال فیلتر برابر 15.54 درجه خواهد بود.
فعالیت کلاسی و نکات ایمنی
فعالیت تحلیلی دادههای حسگر: دادههای آماده را به کار ببرید و برای این فعالیت پرواز یا آزمون تازه انجام ندهید. یک فایل لاگ پرواز (Flight Log) فرضی یا دادههای ضبطشده واقعی از خروجی نیروی ویژه شتابسنج و نرخ زاویهای ژیروسکوپ پهپاد را در نرمافزار صفحه گسترده باز کنید. نمودار نرخ زاویهای ژیروسکوپ و نیروی ویژه را بر حسب زمان رسم کنید. با تعریف یک ستون برای انتگرال اویلر ژیروسکوپ، بررسی کنید که در صورت وجود خطای بایاس، زاویه تخمینی حتی در حالت سکون به آرامی رشد خطی نشان میدهد. سپس ستون فیلتر مکمل را با ضریب مناسب بر پایه دوره نمونهبرداری افزوده و اثر پایدارسازی زاویه را ارزیابی نمایید؛ توجه داشته باشید که این بهبود مشروط به وجود شرایط پروازی آرام و غالب بودن بردار گرانش است و در تمام لاگهای پروازی به ویژه در مانورهای پرشتاب مداوم خطای زاویه کاملاً صفر نخواهد شد.
نکات ایمنی: این فعالیت آموزشی منحصراً تحلیلی و نرمافزاری است. برای بررسی رفتار حسگرها در سقوط آزاد، هرگز تلفن همراه یا برد کنترل را از ارتفاع رها نکنید؛ زیرا ضربه برخورد ساختار ظریف MEMS را تخریب میکند. همچنین هنگام اتصال برد کنترل پرواز به رایانه برای تست و خواندن دادههای حسگر روی میز آزمایشگاه، ملخهای پهپاد را حتماً جدا کنید تا چرخش ناخواسته موتورها به افراد آسیبی نزند.
منابع و مراجع
PX4 Guide: RTK GPS Heading with Dual u-blox F9P؛ Using Vision or Motion Capture Systems for Position Estimation (مطالعه بخش مرجع سمت در 2026-11-10).
- STMicroelectronics (June 2024), LSM6DSOX: iNEMO 6-axis IMU with embedded AI (Datasheet DS12814 Rev 4). https://www.st.com/resource/en/datasheet/lsm6dsox.pdf
- Analog Devices (Christopher J. Fisher), AN-1057: Using an Accelerometer for Inclination Sensing. https://www.analog.com/en/resources/app-notes/an-1057.html
- Analog Devices (Jeff Watson, 2016), MEMS Gyroscope Provides Precision Inertial Sensing in Harsh, High Temperature Environments. https://www.analog.com/en/resources/technical-articles/mems-gyroscope-provides-precision-inertial-sensing.html
- MathWorks, complementaryFilter: Estimate orientation using complementary filter (Sensor Fusion and Tracking Toolbox). https://www.mathworks.com/help/fusion/ref/complementaryfilter-system-object.html
- NASA Glenn Research Center, Aircraft Motion – Newton’s First Law (Beginner’s Guide to Aeronautics). https://www1.grc.nasa.gov/beginners-guide-to-aeronautics/aircraft-motion-newtons-first-law/
- NASA Glenn Research Center, What is Microgravity?. https://www.nasa.gov/centers-and-facilities/glenn/what-is-microgravity/
- NASA Small Spacecraft Systems Virtual Institute, Guidance, Navigation, and Control (State of the Art of Small Spacecraft Technology). https://www.nasa.gov/smallsat-institute/sst-soa/guidance-navigation-and-control/
- National Institute of Standards and Technology (NIST), SI Units: Base and Derived Units. https://www.nist.gov/pml/owm/metric-si/si-units