
در هواپیماهای متعارف بالثابت، باد نسبی لازم برای تولید برآ (Lift) از طریق پیشروی کل بدنه نسبت به توده هوا ایجاد میشود. اگر هواپیما نسبت به هوا حرکت انتقالی نداشته باشد و جریان موضعی کافی روی بالها برقرار نباشد، برآی پایدار شکل نمیگیرد و در الگوهای مرسوم، به دویدن روی باند برای برخاستن نیاز است. اما در مأموریتهایی مانند امداد کوهستانی، فرود بر عرشه کشتیها یا عملیات شهری، امکان ساخت باند وجود ندارد. بالگردها (Helicopters) پاسخی مهندسی به این چالش هستند؛ در این پرندهها، سازوکار جریان هوا از «پیشروی کل بدنه» به «چرخش بالها» منتقل شده است؛ یعنی بالها به پرههایی باریک تبدیل شده و حول یک محور مرکزی دوران میکنند تا باد نسبی موضعی بسازند. در این مقاله، آیرودینامیک بالهای چرخان، فیزیک هاورینگ و اثر سطح زمین، کنترل با اهرمهای کولکتیو و سایکلیک، و مهار گشتاور واکنشی را بررسی میکنیم.
16.1 پروانه اصلی بالگرد: بالهای دواری که در هوا میدوند
روتور اصلی بالگرد سامانهای از بالهای متحرک است که با چرخش پیوسته در یک صفحه، جریان باد نسبی را مستقیماً روی مقطع ایرفویل پرهها پدید میآورد و امکان تولید برآ را در غیاب پیشروی بدنه فراهم میسازد.
16.1.1 چرا بالگرد بدون نیاز به حرکت رو به جلوی کل بدنه، بر روی پرههای خود برآ تولید میکند؟
نیروی برآ علاوه بر چگالی هوا، مساحت، هندسه مقطع و زاویه حمله، در ضریب برآ و مساحت ثابت، به توان دوم سرعت باد نسبی عبوری از روی ایرفویل وابسته است. در فیزیک پرواز، آنچه اهمیت دارد بردار سرعت موضعی هوا نسبت به ایرفویل است، نه سرعت حرکت اتاقک پرنده نسبت به زمین. در هواپیماهای متعارف، ایجاد این جریان با حرکت رو به جلوی کل سازه حاصل میشود، اما بالگرد با چرخاندن پرهها حول دکل روتور (Mast)، باد نسبی موضعی لازم را روی مقطع هر پره مهیا میکند.
یک پنکه خانگی را در نظر بگیرید: پایه پنکه ساکن است، اما چرخش پرههای آن جریان هوای پایداری به راه میاندازد. پرههای روتور بالگرد نیز بالهایی چرخان با مقطع ایرفویل هستند. طبق رابطه سرعت مماسی در حرکت دورانی، هر مقطع پره به دلیل سرعت زاویهای دوران ω (بر حسب rad/s) و فاصله شعاعی r از مرکز دکل (بر حسب m)، دارای مؤلفه سرعت مماسی ناشی از دوران است؛ باد نسبی برآیند همچنین به جریان القایی، باد و حرکت بدنه وابسته است:
V = ω × r
با چرخش شفت روتور، هوا با سرعت مماسی از روی انحنای ایرفویل عبور کرده و طبق اصول برنولی و انحراف رو به پایین جریان، اختلاف فشار و نیروی برآ پدید میآید. بدین ترتیب اتاقک مسافران میتواند در فضا بیحرکت بماند در حالی که پرههای چرخان آن با سرعتی معادل صدها کیلومتر بر ساعت در هوا میدوند و برآی لازم را تأمین میکنند. FAA: باد نسبی روتور
16.1.2 تفاوت شدید سرعت جریان باد نسبی در ریشه پره در برابر نوک پره و خطر فراصوت شدن نوک پره
رابطه V = ω × r نشان میدهد سرعت خطی در طول پره یکنواخت نیست؛ در ریشه پره (Root) که پره به هاب متصل است شعاع r کوچک بوده و سرعت مماسی جریان پایین است، اما در نوک پره (Tip) سرعت مماسی به اوج میرسد. از آنجا که در چگالی ثابت فشار دینامیکی، و در ضریب برآ و مساحت ثابت نیروی برآ، با توان دوم سرعت متناسب هستند (q = 0.5 × ρ × V2)، بخش بیرونی پره سهم بسیار بزرگتری از بار آیرودینامیکی تولید میکند. نیروهای وارد بر بخشهای بیرونی باید از راه سازه و اتصال پره به هاب منتقل شوند؛ مسیر انتقال این نیروها را نباید با محل تولید برآ در طول پره یکی گرفت. طراحان برای توزیع متوازن بار، از «پیچش پره» (Blade Twist) بهره میگیرند؛ یعنی زاویه نصب ایرفویل در ریشه بزرگتر و در نوک کمتر در نظر گرفته میشود.
با افزایش سرعت مماسی در نوک پره، عدد ماخ جریان محلی (M = V / a) افزایش مییابد. طبق مستندات مرکز تحقیقات گلن ناسا (NASA GRC)، با نزدیک شدن سرعت به ماخ بحرانی ایرفویل (که مقداری متغیر وابسته به ضخامت مقطع، انحنا، زاویه حمله و شرایط پرواز است)، سرعت موضعی روی بخشهای انحنادار زودتر از جریان آزاد به مرز صوتی میرسد و امواج ضربهای موضعی (Shock Waves) پدید میآیند که به رشد شدید پسا (Drag Rise)، ارتعاشات سازهای و افت بازدهی میانجامند. در یک روتور فرضی با سرعت مماسی نوک 240 m/s و سرعت صوت محلی 340 m/s، نسبت سرعت در هاورینگ برابر است با:
Mtip, hover = 240 / 340 ≈ 0.71
این نسبت صرفاً یک محاسبه هندسی نمونه از مؤلفه دورانی نوک پره در هاورینگ است و به معنای ایمنی قطعی در تمام شرایط پروازی یا مرز فراصوت مطلق نیست. در پرواز رو به جلو، در یک تقریب هندسی اولیه برای موقعیت آزیموت 90 درجه در سمت پیشرونده و با صرفنظر از جریانهای سه بعدی و القایی، مؤلفه سرعت پیشروی (مثلاً 70 m/s) با سرعت مماسی دورانی جمع میشود و سرعت نوک پره به حدود 310 m/s (ماخ فرضی حدود 0.91 نسبت به هوای دوردست) میرسد که خطر امواج ضربهای موضعی را افزایش میدهد. به همین دلیل طراحان بالگرد نمیتوانند دور موتور یا طول پره را بدون توجه به قیود تراکمپذیری افزایش دهند. NASA: عدد ماخ
16.2 ایستادن در فضا (Hovering) و اثر سطح زمین (Ground Effect)
شناوری یا هاورینگ (Hovering) وضعیتی است که در آن بالگرد بر فراز نقطهای معین از سطح زمین معلق میماند؛ این حالت نیازمند شتاب دادن پیوسته به توده هوای رو به پایین است و ویژگیهای آیرودینامیکی آن با تغییر ارتفاع نسبت به سطح باند دگرگون میشود.
16.2.1 فیزیک هاورینگ: ستون هوای پرسرعت رانده شده به پایین (Downwash) و توازن دقیق برآ با وزن
در هاورینگ هوای پیرامون بالگرد ساکن نیست؛ دیسک روتور مانند یک پمپ آیرودینامیکی عمل کرده و ستون بزرگی از هوا را به سمت پایین شتاب میدهد که جریان القایی یا «داونواش» (Downwash) نامیده میشود. طبق نظریه تکانه و قانون سوم نیوتن، پروانه بالگرد با اعمال نیرو به توده هوا، آن را با شتاب به سمت زمین میراند. در مقابل، هوای شتابیافته نیرویی واکنشی هماندازه و رو به بالا به دیسک روتور وارد میکند که رانش روتور (T) نام دارد.
در یک مدل سادهشده از هاورینگ در هوای آرام، با فرض امتداد کاملاً قائم بردار رانش و صرفنظر از بار روبهپایین برخورد داونواش با بدنه، شرط تعادل قائم برابری رانش روتور با وزن پرنده است؛ هرچند در پرواز واقعی یا هنگام شیب دیسک و وجود نیروهای جانبی، مجموع مؤلفههای عمودی تمام نیروها وزن را خنثی میکنند:
ΣFz = T – W = 0 ⇒ T = W
در این چارچوب فرضی، بالگردی با جرم 2000 kg در شتاب گرانش 9.81 m/s2 وزنی معادل W = 2000 × 9.81 = 19620 N دارد؛ بنابراین مؤلفه رانش عمودی باید 19620 N باشد تا تعادل برقرار بماند. اگر رانش به بیش از وزن افزایش یابد (مثلاً 21000 N)، برآیند مثبت، شتاب عمودی رو به بالا ایجاد میکند؛ اگر ابتدا در هاورینگ ساکن باشد، شروع به صعود میکند. با افت رانش به 18000 N، شتاب رو به پایین است و از هاورینگ، نزول آغاز میشود. جهت شتاب همواره جهت حرکت موجود نیست؛ شتاب رو به بالا میتواند ابتدا نزول قبلی را کند کند.
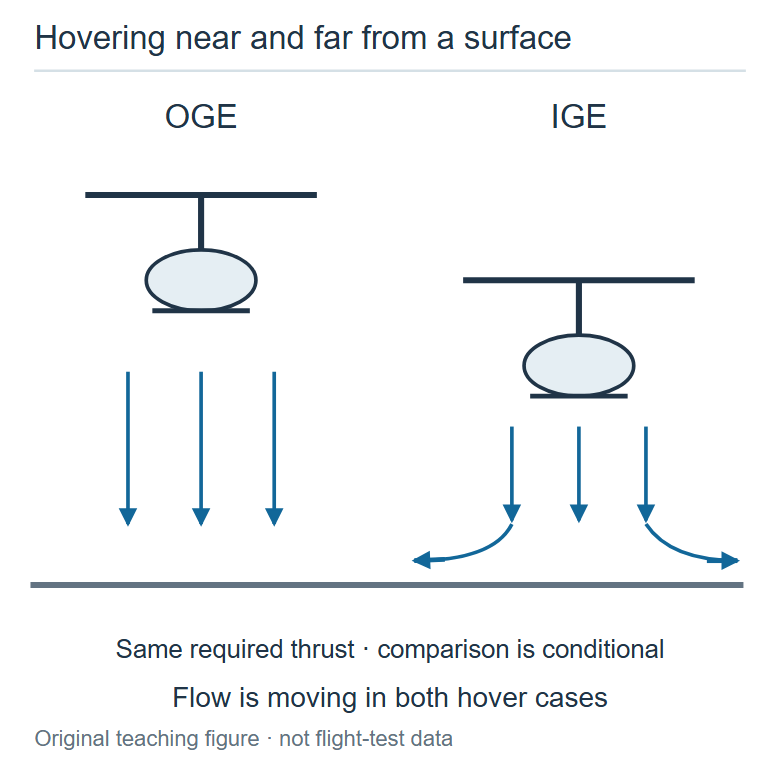
16.2.2 اثر زمین (IGE در برابر OGE): کاهش چشمگیر جریان القایی و نیاز به توان کمتر هنگام پرواز در نزدیکی سطح باند
مجاورت با یک سطح صلب مانند باند فرودگاه، الگوی جریان زیر روتور را دستخوش تغییر میکند. در کتاب راهنمای پرواز بالگرد هوانوردی فدرال آمریکا (FAA Helicopter Flying Handbook)، هاورینگ به دو وضعیت تفکیک میشود: هاورینگ در اثر زمین (In Ground Effect یا IGE) و هاورینگ خارج از اثر زمین (Out of Ground Effect یا OGE) که بر پایه نسبت ارتفاع روتور از زمین به قطر آن (h/D) توصیف میشوند.
هنگامی که بالگرد در نزدیکی سطح زمین قرار دارد، سطح صلب باند مانع فرود آزادانه داونواش و گسترش کامل گردابههای نوک پره (Tip Vortices) میشود. جریان هوا به طرفین منحرف شده و بالشتکی از هوای پرفشار زیر دیسک شکل میگیرد. تضعیف ورتکسها موجب افت سرعت جریان القایی عمودی میشود؛ در نتیجه بردار باد نسبی افقیتر شده، زاویه حمله مؤثر افزایش یافته و پسای القایی دیسک روتور کم میشود. بنابراین در وضعیت IGE برای تولید رانشی معادل وزن در شرایط پروازی مقایسهپذیر، توان القایی مصرفی کمتر از حالت OGE خواهد بود.
برای مثال، بالگردی با قطر روتور 10 m با ارتفاع دیسک روتور 3 m از سطح (نسبت h/D = 0.3) در اثر زمین (IGE) قرار داشته و در شرایط یکسان نسبت به ارتفاع 40 m (حالت OGE) به توان موتور کمتری برای شناوری نیاز دارد. اثر زمین پدیدهای پیوسته است و شدت آن به نسبت h/D، بافت سطح زیرین (مانند بتن صلب در برابر آب یا علفزار) و چگالی اتمسفر بستگی دارد؛ بنابراین درصد کاهش توان یا ارتفاع مرزی برای تمام بالگردها یکسان نیست. این امر پیامدی عملی دارد: بالگردی با بار سنگین ممکن است در نزدیکی باند (IGE) هاور کند، اما در ارتفاع بالاتر (OGE) به دلیل توان بیشتر درخواستی قادر به حفظ شناوری نباشد. FAA: اثر زمین
16.3 هدایت بالگرد: گام جمعی (Collective) و گام چرخهای (Cyclic)
کنترل بالگرد در الگوهای مرسوم، بر خلاف هواپیماهای بالثابت متکی بر سطوح آیرودینامیکی وابسته به پیشروی بدنه نیست، بلکه با مدیریت مستقیم نیروها و گشتاورهای دیسک روتور انجام میشود. از این رو کنترل در هاورینگ نیز ممکن است؛ ولی نیروهای کنترلی و جریان روتور همچنان از باد و سرعت حرکت بدنه نسبت به هوا اثر میپذیرند. این هدایت به کمک دو اهرم کولکتیو و سایکلیک و از طریق سامانه سواشپلیت اعمال میگردد.
16.3.1 کنترل کولکتیو: تغییر همزمان زاویه گام پرهها برای مدیریت نیروی برآیند روتور
اهرم کنترل گام جمعی یا کولکتیو (Collective Pitch Control) در سمت چپ خلبان قرار دارد و به صورت عمودی بالا یا پایین برده میشود. عملکرد کولکتیو بدین صورت است که زاویه گام تمام پرههای روتور اصلی را به صورت همزمان به اندازه یکسان تغییر میدهد؛ این افزایش جمعی روی تغییرات چرخهای موجود سوار میشود و به معنی یکسان بودن گام کل در همه موقعیتهای دور نیست.
باید میان «زاویه گام هندسی» (Angle of Incidence، زاویه مکانیکی وتر نسبت به صفحه هاب) و «زاویه حمله آیرودینامیکی» (AOA، زاویه وتر نسبت به باد نسبی) تمایز قائل شد؛ کولکتیو گام هندسی را تغییر میدهد که در پی آن زاویه حمله و رانش کل دیسک روتور کم و زیاد میشود. در یک مثال صرفاً فرضی، گام جمعی در یک مقطع مرجع میتواند از 4 به 8 درجه تغییر کند؛ این اعداد فرمان عملیاتی نیستند. اگر دور و توان لازم حفظ و مؤلفه قائم رانش از وزن بیشتر شود، شتاب رو به بالا ایجاد میشود. گام بیشتر بهتنهایی تضمین صعود نیست.
افزایش زاویه گام پرهها، پسا و مقاومت آیرودینامیکی در برابر چرخش را به شدت افزایش میدهد. اگر توان موتور همگام با افزایش گام بالا نرود، این مقاومت فزاینده سبب افت شدید دور روتور (RPM Droop) میشود. در طرحهای مجهز، هماهنگساز (Correlator) پیوند مکانیکی کولکتیو و دریچه توان است و ممکن است تنظیم تکمیلی بخواهد؛ گاورنر (Governor) با حس کردن دور، توان موتور را تنظیم میکند. همه بالگردها هر دو سامانه را ندارند و توان قابل تأمین موتور نیز محدود است. FAA: کولکتیو و گاورنر
16.3.2 کنترل سایکلیک و صفحه سواشپلیت: تغییر چرخهای زاویه پرهها برای متمایل ساختن دیسک روتور
اهرم سایکلیک (Cyclic Control) معمولاً دستهای میان پاهای خلبان یا دارای آرایش دیگری متناسب با طراحی کابین است که امکان حرکت در تمام جهات 360 درجه (جلو، عقب، چپ و راست) را دارد. بر خلاف کولکتیو، اهرم سایکلیک زاویه گام هر پره را به صورت دورهای و وابسته به موقعیت زاویهای (آزیموت) آن در طول یک دور چرخش تغییر میدهد.
واسطه مکانیکی تبدیل این فرامین ثابت به پرههای چرخان، «صفحه سواشپلیت» (Swashplate Assembly) است که از دو بخش تشکیل شده است: بخش غیرچرخان متصل به فرامین و بخش چرخان همگام با روتور و متصل به پیوندهای گام پرهها؛ محل نسبی این بخشها به طراحی وابسته است. فرمان سایکلیک، از راه اتصالهای طراحیشده برای همان سامانه، وضعیت سواشپلیت و گام پرهها را در طول چرخش تغییر میدهد.
در مدل آموزشی سادهٔ پاسخ روتور، بیشترین بالزدن میتواند تقریباً 90 درجه پس از محل بیشینهٔ تحریک گام رخ دهد. این توضیح مقدماتی را نباید قانون دقیق همهٔ روتورها دانست: اختلاف فاز واقعی به دینامیک پره، نوع اتصال و طراحی روتور وابسته است. اتصالهای فرمان با درنظرگرفتن این پاسخ و فازبندی سازنده تنظیم میشوند تا فرمان رو به جلو، دیسک روتور را در جهت موردنظر متمایل کند. با کج شدن دیسک روتور، بردار رانش نیز به سمت جلو شیب پیدا کرده و مؤلفه افقی آن بالگرد را برای پرواز انتقالی رو به جلو شتاب میدهد. FAA: سایکلیک

16.4 گشتاور واکنشی و روشهای مهار آن
چرخش پروانه اصلی بر پایه قوانین فیزیک نیوتنی، گشتاوری دورانی در جهت مخالف بر بدنه تحمیل میکند که مهار آن برای پرواز پایدار ضروری است. شناخت فیزیک گشتاور واکنشی و روشهای مقابله با آن، بخش کلیدی از معماری بالگردها است.
16.4.1 قانون سوم نیوتن در دوران روتور: گشتاور عکسالعمل وارد بر بدنه بالگرد
طبق قانون سوم نیوتن، برای هر عمل نیرویی، همواره عکسالعملی برابر و در جهت مخالف وجود دارد. در بالگرد، موتور برای چرخاندن روتور گشتاور محرک مشخصی (τengine) به شفت روتور وارد میکند تا آن را با دور ثابت بچرخاند.
بر اساس اصل عمل و عکسالعمل، همانگونه که موتور به دیسک روتور گشتاور وارد کرده و آن را در یک جهت (مثلاً پادساعتگرد در نمای بالا) میچرخاند، روتور نیز گشتاوری دقیقاً هماندازه اما در جهت مخالف (ساعتگرد) به شفت و بدنه وارد میسازد که «گشتاور واکنشی» (Reactive Torque) نام دارد. این دو گشتاور بر دو جسم مجزا اعمال میشوند: گشتاور محرک بر روتور و گشتاور واکنشی بر بدنه.
اگر موتور برای چرخش پروانه اصلی گشتاوری برابر 1000 N·m در جهت پادساعتگرد تولید کند، بلافاصله گشتاور واکنشی 1000 N·m در جهت ساعتگرد به بدنه وارد میشود. در نبود ابزار مهارکننده، بدنه در اثر گشتاور خالص حول محور سمتی شتاب زاویهای میگیرد؛ نرخ چرخش به لختی، گشتاور و دیگر نیروها بستگی دارد؛ یعنی اگر روتور ساعتگرد بچرخد، بدنه پادساعتگرد خواهد چرخید.
16.4.2 ملخ دم به عنوان ابزار خنثیسازی گشتاور و اشاره به بالگردهای دو روتوره پادگرد
برای برقراری تعادل و جلوگیری از چرخش ناخواسته بدنه، باید گشتاور خنثیکنندهای هماندازه و در خلاف جهت گشتاور واکنشی تولید شود. دو رهیافت اصلی در مهندسی بالگرد برای این مقصود به کار میرود: ملخ دم و سامانههای دو روتوره پادگرد.
در بسیاری از بالگردهای تکروتور مرسوم، یک ملخ دم کوچک با صفحه تقریباً قائم در انتهای بوم دم نصب میشود که نیروی رانش جانبی افقی (Ttail) تولید میکند. با توجه به فاصله دم از محور روتور (بازوی Ltail)، رابطه موازنه گشتاور برقرار است:
Ttail × Ltail = τreaction
اگر گشتاور واکنشی بدنه 2000 N·m و بازوی عمود خط اثر نیروی دم نسبت به محور سمتی 10 متر باشد، ملخ دم با تولید رانش جانبی Ttail = 2000 / 10 = 200 N گشتاور را خنثی میکند. خلبان با پدالهای پایی ضدگشتاور، گام پرههای ملخ دم را تغییر داده و سمت (یاو) دماغه پرنده را هدایت مینماید.
در سامانههای دو روتوره پادگرد (مانند روتورهای هممحور Coaxial، پشتسرهم Tandem، و متقاطع Intermeshing)، دو روتور در خلاف جهت یکدیگر دوران میکنند. این روتورها لزوماً هماندازه نیستند، اما در شرایط پرواز متعادل و تنظیمات کنترلی معین، گشتاورهای واکنشی اعمالشده از سوی هر دو روتور یکدیگر را موازنه میکنند و نیازی به ملخ دم برای خنثیسازی گشتاور وجود ندارد. روش هدایت سمتی به آرایش روتورها وابسته است. در طرحهای هممحور و متقاطع، اختلاف کنترلشده گشتاور دو روتور میتواند یاو ایجاد کند؛ این توضیح را نباید به همه طرحهای پشتسرهم تعمیم داد. FAA: سامانههای ضدگشتاور
جدول جمعبندی: مقایسه مفاهیم کلیدی آیرودینامیک و فرامین بالگرد
| بخش و فرمان | سازوکار مکانیکی | اثر آیرودینامیکی | رفتار پروازی بالگرد |
|---|---|---|---|
| دوران روتور (16.1) | چرخش شفت با سرعت زاویهای ω | تولید باد نسبی موضعی V = ω × r | تولید برآ در سکون بدنه بدون نیاز به باند |
| هاورینگ و IGE (16.2) | توازن مؤلفه رانش با وزن در نسبت h/D کم | شتاب دادن داونواش و تضعیف ورتکسهای نوک در IGE | ایستایی معلق در فضا با توان کمتر در نزدیکی سطح باند |
| اهرم کولکتیو (16.3.1) | جابهجایی محوری سواشپلیت | تغییر همزمان و یکنواخت گام هندسی پرهها | تنظیم بزرگی رانش روتور و مدیریت صعود و نزول |
| اهرم سایکلیک (16.3.2) | کج شدن زاویهای سواشپلیت | تغییر دورهای گام پرهها در آزیموت چرخش | متمایل ساختن دیسک روتور و رانش برای پرواز افقی |
| ملخ دم و پادگرد (16.4) | رانش جانبی دم یا موازنه دو روتور پادگرد | تولید گشتاور خنثیساز Ttail × Ltail | مهار چرخش واکنشی بدنه و هدایت سمتی پرنده (یاو) |
یک قدم جلوتر: تمایل به انتقال عرضی ناشی از ملخ دم (Translating Tendency)
در بالگردهای تکروتور مرسوم (مثلاً با چرخش پادساعتگرد روتور اصلی در نمای بالا)، نیروی جانبی ملخ دم اگرچه گشتاور واکنشی موتور را خنثی میسازد، اما یک مؤلفه افقی جانبی نامتعادل بر کل هواگرد وارد میکند که سبب تمایل پرنده به حرکت عرضی در هاورینگ میشود؛ این پدیده «تمایل به انتقال عرضی یا دریفت» (Translating Tendency / Drift) نام دارد. در برخی از این طراحیها، مهندسان با ایجاد شیب اندک در دکل روتور اصلی (به اندازه طراحیشده برای همان مدل، در جهت مخالف رانش دم) یا تنظیم پیوندهای کنترلی سایکلیک، مؤلفه جانبی کوچکی از رانش اصلی پدید میآورند تا این رانش جانبی بالانس شود. همچنین در هاورینگ پایدار چنین بالگردهایی، اسکید سمت چپ ممکن است به دلیل تعادل برداری نیروها اندکی پایینتر از اسکید سمت راست قرار گیرد (Left Skid Low)؛ البته این ویژگی وابسته به جهت چرخش روتور و پیکربندی سامانه است و قاعده عمومی همه بالگردها نیست. FAA: تمایل انتقال عرضی
فعالیت تجربی ایمن: ساخت روتور دو پره کاغذی و مشاهده چرخش خودکار
برای درک چگونگی تبدیل جریان هوا به نیروی دورانی روی پرههای با نسبت منظری بالا، میتوانید یک مدل روتور کاغذی بسازید. یک نوار کاغذی 15 در 4 سانتیمتری آماده کرده و از یک سر تا میانه آن برشی طولی بزنید تا دو پره ساخته شود؛ پرهها را در دو جهت مخالف با زاویه 90 درجه تا کنید. در انتهای پایینی نوار یک گیره کاغذ به عنوان وزنه تعادل نصب کنید. مدل را در فضای بسته از ارتفاع دست در حالت ایستاده رها کنید؛ در چارچوب مدلِ در حال پایین رفتن، هوا از پایین به پرهها میرسد و میتواند چرخش ایجاد کند؛ خود هوا الزاماً نسبت به اتاق بالا نمیرود. انرژی این حرکت از کاهش انرژی پتانسیل گرانشی میآید، نه از موتور. این مدل فقط نمایش کیفی چرخش خودکار است و عملکرد بالگرد واقعی را بازسازی نمیکند. FAA: چرخش خودکار نکات ایمنی: استفاده از قیچی تحت نظارت مربی یا والدین انجام شود؛ رهاسازی صرفاً در حالت ایستاده روی زمین مجاز است و صعود به صندلی یا بالکن ممنوع است.
سنجش یادگیری
پرسشهای مفهومی کوتاه
پرسش 1: چرا هواپیمای بالثابت متعارف برای تولید برآی پرواز به جریان کافی نسبت به بال نیاز دارد، اما بالگرد میتواند بدون حرکت افقی بدنه در هوا معلق بماند؟
پاسخ: برآ وابسته به بردار باد نسبی روی مقطع بال است. در هواپیمای متعارف عبور هوا از روی بال عمدتاً با حرکت انتقالی کل بدنه فراهم میشود، اما بالگرد پرههای خود را حول دکل میچرخاند؛ بنابراین جریان باد لازم به صورت موضعی تولید میشود حتی اگر اتاقک پرنده نسبت به زمین ساکن باشد.
پرسش 2: چرا طراحان بالگرد نمیتوانند دور موتور روتور یا طول پرهها را بدون محدودیت افزایش دهند؟
پاسخ: افزایش سرعت مماسی نوک پره (V = ω × r) موجب نزدیک شدن به ماخ بحرانی ایرفویل، تشکیل امواج ضربهای موضعی و افزایش شدید پسا و ارتعاشات میشود که در ترکیب با حرکت رو به جلو تشدید میگردد.
پرسش 3: تفاوت اصلی هاورینگ در اثر زمین (IGE) با خارج از اثر زمین (OGE) از نظر جریان هوا و توان مصرفی چیست؟
پاسخ: در وضعیت IGE، مجاورت با زمین مانع گسترش کامل گردابههای نوک پره شده و سرعت جریان داونواش را کاهش میدهد؛ این امر پسای القایی را کم کرده و برای تولید رانش برابر با وزن، توان القایی کمتری از موتور طلب میکند؛ در مقایسه با همان رانش، باد و شرایط محیطی، توان القایی OGE بیشتر است؛ این حکم مقایسه توان موردنیاز است، نه اینکه هر بالگرد در هر ارتفاع الزاماً توان بیشتری مصرف کند.
پرسش 4: تفاوت کارکردی اهرم کولکتیو و اهرم سایکلیک در هدایت بالگرد چیست؟
پاسخ: اهرم کولکتیو زاویه گام تمام پرهها را به صورت همزمان و یکسان تغییر میدهد تا بزرگی رانش عمودی کل روتور برای صعود و نزول تنظیم شود؛ اما اهرم سایکلیک به کمک سواشپلیت زاویه گام پرهها را بسته به موقعیت چرخشی تغییر دورهای میدهد تا دیسک روتور و بردار رانش برای پرواز افقی کج شود.
پرسش 5: چرا در بالگردهای دارای دو روتور پادگرد نیازی به ملخ دم نیست؟
پاسخ: در سامانههای پادگرد، دو روتور در جهتهای مخالف میچرخند و در شرایط تعادل، گشتاورهای واکنشی آنها یکدیگر را موازنه میکنند؛ بنابراین نیازی به ملخ دم برای خنثیسازی گشتاور بدنه وجود ندارد.
تمرینهای عددی و تحلیلی
تمرین 1 (محاسبه سرعت مماسی و ماخ نوک پره): روتور یک بالگرد با قطر 12 متر (شعاع 6 متر) با سرعت دورانی 350 دور بر دقیقه (RPM) میچرخد. اگر سرعت صوت در محیط 340 متر بر ثانیه باشد:
الف) سرعت زاویهای (ω) را بر حسب rad/s محاسبه کنید.
ب) سرعت خطی نوک پره (Vtip) را بیابید.
ج) عدد ماخ نوک پره را به دست آورید و وضعیت صوتی آن را تحلیل کنید.
پاسخ گامبهگام تمرین 1:
الف) تبدیل دور بر دقیقه به رادیان بر ثانیه:
ω = 350 × (2 × π / 60) ≈ 350 × 0.10472 ≈ 36.65 rad/s
ب) محاسبه سرعت مماسی نوک پره:
Vtip = ω × r = 36.65 × 6 ≈ 219.9 m/s
ج) محاسبه عدد ماخ:
M = Vtip / a = 219.9 / 340 ≈ 0.647
نتیجه: در شرایط فرضی این تمرین، عدد ماخ نوک پره حدود 0.65 محاسبه میشود که زیر سرعت صوت است؛ اما در پرواز واقعی، شرایط محلی جریان روی انحنای ایرفویل، زاویه حمله و مؤلفه سرعت پیشروی باید برای تعیین دقیق حاشیه گذرصوتی لحاظ شوند.
تمرین 2 (توازن رانش و شتاب در هاورینگ): در یک مدل ساده از هاورینگ در هوای آرام، بالگردی با جرم 2800 کیلوگرم در وضعیت تعادل قرار دارد (g = 9.81 m/s2).
الف) مؤلفه رانش عمودی روتور اصلی را بر حسب نیوتن محاسبه کنید.
ب) اگر با تغییر فرمان رانش روتور به 30800 نیوتن برسد، شتاب اولیه عمودی بالگرد چقدر خواهد بود؟
پاسخ گامبهگام تمرین 2:
الف) در مدل ساده توازن قائم: T = W = m × g = 2800 × 9.81 = 27468 N.
ب) طبق قانون دوم نیوتن: ΣF = T – W = m × az
az = (30800 – 27468) / 2800 = 3332 / 2800 ≈ +1.19 m/s2
بالگرد با شتاب اولیه حدود 1.19 متر بر مجذور ثانیه صعود عمودی را آغاز میکند.
تمرین 3 (موازنه گشتاور واکنشی و نیروی ملخ دم): موتور یک بالگرد گشتاوری معادل 3200 نیوتنمتر به روتور اصلی وارد میکند. بازوی عمود خط اثر رانش دم نسبت به محور سمتی 8 متر است.
الف) اندازه و جهت گشتاور واکنشی بدنه را مشخص کنید.
ب) ملخ دم برای خنثیسازی کامل این گشتاور باید چه نیروی رانش جانبی افقی (بر حسب نیوتن) تولید کند؟
پاسخ گامبهگام تمرین 3:
الف) طبق قانون سوم نیوتن، گشتاور واکنشی وارد بر بدنه دقیقاً برابر با گشتاور موتور (τreaction = 3200 N·m) اما در خلاف جهت چرخش روتور است.
ب) موازنه گشتاور سمتی: Ttail × Ltail = τreaction
Ttail = 3200 / 8 = 400 N
ملخ دم باید 400 نیوتن نیروی جانبی افقی اعمال کند تا تعادل سمتی بدنه در این وضعیت فرضی برقرار بماند.
منابع و پیوندهای مطالعه بیشتر
- اداره هوانوردی فدرال آمریکا (FAA) — راهنمای پرواز بالگرد، فصل 2: آیرودینامیک پرواز (FAA-H-8083-21B)
- اداره هوانوردی فدرال آمریکا (FAA) — راهنمای پرواز بالگرد، فصل 3: فرامین پروازی (FAA-H-8083-21B)
- مرکز تحقیقات گلن ناسا (NASA GRC) — اصول عدد ماخ و رژیمهای گذرصوتی
- مرکز تحقیقات گلن ناسا (NASA GRC) — قوانین نیوتن و دینامیک پرواز هواگردها