
فرض کنید یک سیم، در هر ثانیه 1000 پالس میفرستد. از کجا بفهمیم فرکانس واقعاً چقدر است و هر پالس چه مدت روشن میماند؟ در این درس، تایمر زمان رسیدن لبهها را ثبت میکند و برنامه از اختلاف این زمانها، فرکانس و نسبت زمان روشنبودن را حساب میکند.
پیشنیاز این درس، وقفهٔ تایمر در درس 18 و تولید PWM در درس 19 است. مثال روی STM32F303CBT6 با بستهٔ LQFP48 و برد GebraBit GB100ST V2.0 آماده شده است.
چرا زمان لبه را به سختافزار میسپاریم؟
با خواندن پیدرپی GPIO، برنامه فقط وقتی تغییر سطح را میبیند که نوبت به دستور خواندن برسد. اگر کار دیگری انجام دهد یا وقفهای اجرا شود، زمان مشاهده جابهجا میشود. خواندن شمارنده در وقفهٔ خارجی EXTI هم شامل تأخیر ورود و اجرای وقفه است. این روشها در کاربردهای ساده مفیدند، ولی برای ثبت زمان لبه محدودیت دارند.
در Input Capture یا «ثبت زمان ورودی»، شمارندهٔ تایمر با نام CNT جلو میرود. وقتی مدار ورودی یک لبهٔ معتبر را تشخیص دهد، مقدار شمارنده در رجیستر CCR ذخیره میشود و پرچم CCxIF فعال میشود. رجیستر را مانند یک خانهٔ حافظهٔ سختافزاری در نظر بگیرید. برنامه بعداً عدد ذخیرهشده را میخواند؛ زمان اجرای callback، جای زمان ثبت سختافزاری را نمیگیرد.
این روش اثر تأخیر نرمافزار بر لحظهٔ خواندن ساعت را برطرف میکند، اما محدودیت همگامسازی ورودی، فیلتر، تفکیک کلاک و ازدسترفتن ثبتها باقی میماند. CCR یک صف بلند از لبهها نیست؛ باید پیش از ثبتهای بعدی به آن رسیدگی شود.

مسیر ورودی و دو کانال روی یک پایه
در مثال ما، PA0 مسیر ورودی TI1 تایمر TIM2 است. کانال 1 همین ورودی را بهصورت Direct دریافت میکند و لبهٔ بالارونده را در CCR1 ثبت میکند. کانال 2 بهصورت Indirect به همان TI1 متصل است و لبهٔ پایینرونده را در CCR2 ثبت میکند. به پایهٔ خارجی دوم نیاز نداریم؛ دو لبهٔ جدا در دو رجیستر ثبت میشوند.
فیلتر و مقسم ورودی چه کاری میکنند؟
فیلتر دیجیتال ICF میتواند تغییر سطحی را بپذیرد که تعداد معینی نمونه پایدار مانده باشد. انتخاب آن به کلاک نمونهبرداری و پهنای پالس بستگی دارد؛ فیلتر قویتر ممکن است پالس مفید باریک را هم حذف کند و تأخیر بدهد. در پروژهٔ حاضر ICF=0 است، بنابراین فیلتر حذف جهش فعال نیست. برای کابل بلند یا محیط نویزی، کیفیت الکتریکی و فیلتر باید جداگانه بررسی شوند.
مقسم شمارنده PSC سرعت جلو رفتن CNT را تعیین میکند. مقسم ورودی ICPSC تعیین میکند از هر 1، 2، 4 یا 8 لبهٔ انتخابشده، کدامیک Capture شود. مثلاً DIV4 فاصلهٔ دو Capture را به فاصلهٔ 4 دوره تبدیل میکند؛ فرمول باید این ضریب را لحاظ کند. این پروژه DIV1 دارد. تغییر مقسم دو کانال بدون بازطراحی جفتکردن لبهها، راه آمادهای برای اندازهگیری Duty نیست.
چرا TIM2 انتخاب شد؟
TIM2 در این تراشه شمارندهٔ 32 بیتی دارد. با تیک 1µs و ARR=4294967295، یک دور کامل آن 4294.967296s طول میکشد. تایمر 16 بیتی با همین تیک و ARR=65535 پس از 65.536ms دور میزند. شمارندهٔ بزرگتر، محاسبهٔ بازههای طولانیتر را ساده میکند؛ دامنهٔ مجاز برنامه همچنان محدودتر است.
از دو زمان ثبتشده تا فرکانس و پهنای پالس
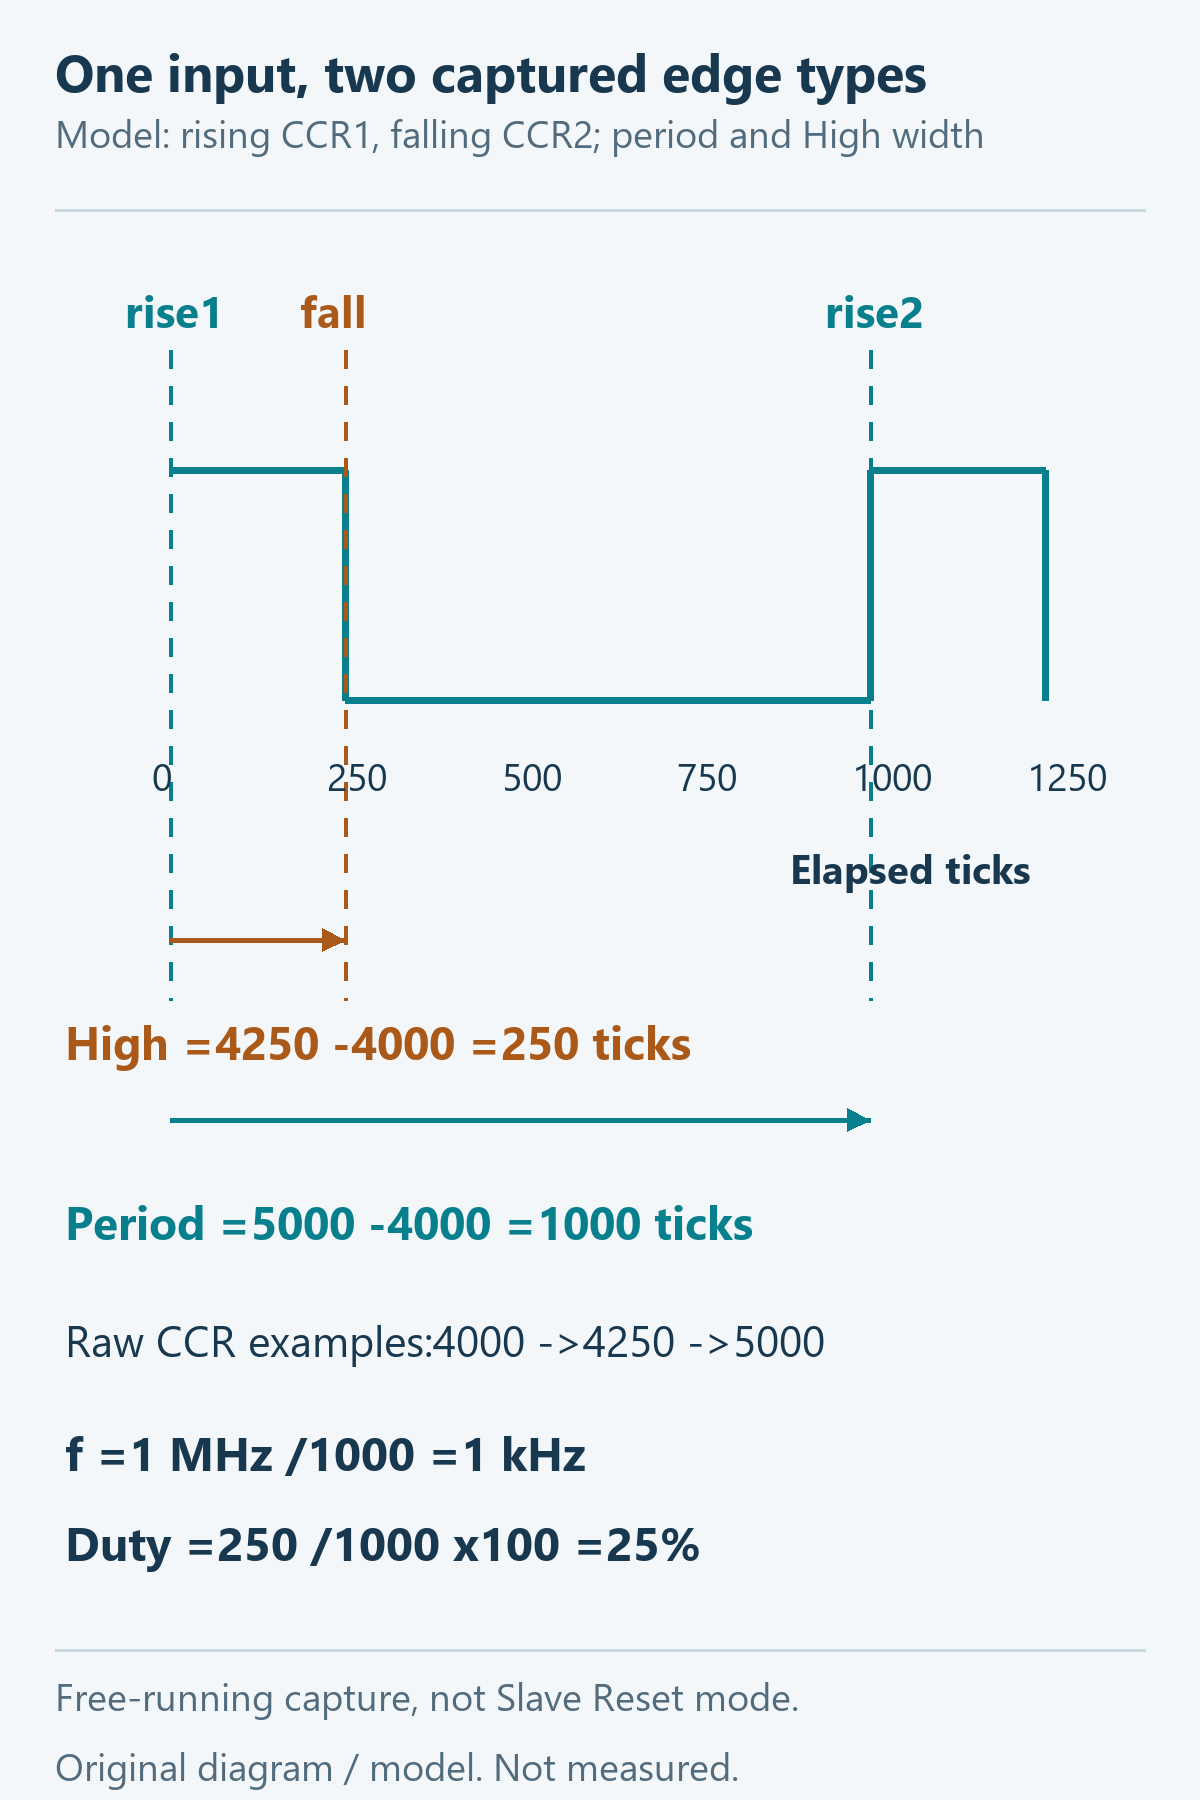
لبهٔ بالارونده، آغاز پالس High است. فاصله تا لبهٔ بالاروندهٔ بعدی را دورهٔ تناوب T مینامیم. فرکانس f، تعداد این دورهها در هر ثانیه است. فاصلهٔ بالارونده تا پایینروندهٔ همان دوره، زمان High است. نسبت زمان High به دوره را Duty مینامیم.
high_ticks = falling − rising_previous
T = period_ticks / f_tick
f = f_tick / period_ticks
Duty(%) = 100 × high_ticks / period_ticks
در اینجا f_tick=1000000Hz است. اگر دو بالارونده 1000 تیک فاصله داشته باشند و پایینرونده 250 تیک پس از بالارونده برسد، دورهٔ اسمی 1ms، زمان High برابر 250µs، فرکانس اسمی 1kHz و Duty برابر 25% است. شکل زیر همین ترتیب لبهها را توضیح میدهد؛ نمودار اندازهگیری روی برد نیست.
اگر شمارنده در میانهٔ بازه دور بزند چه میشود؟
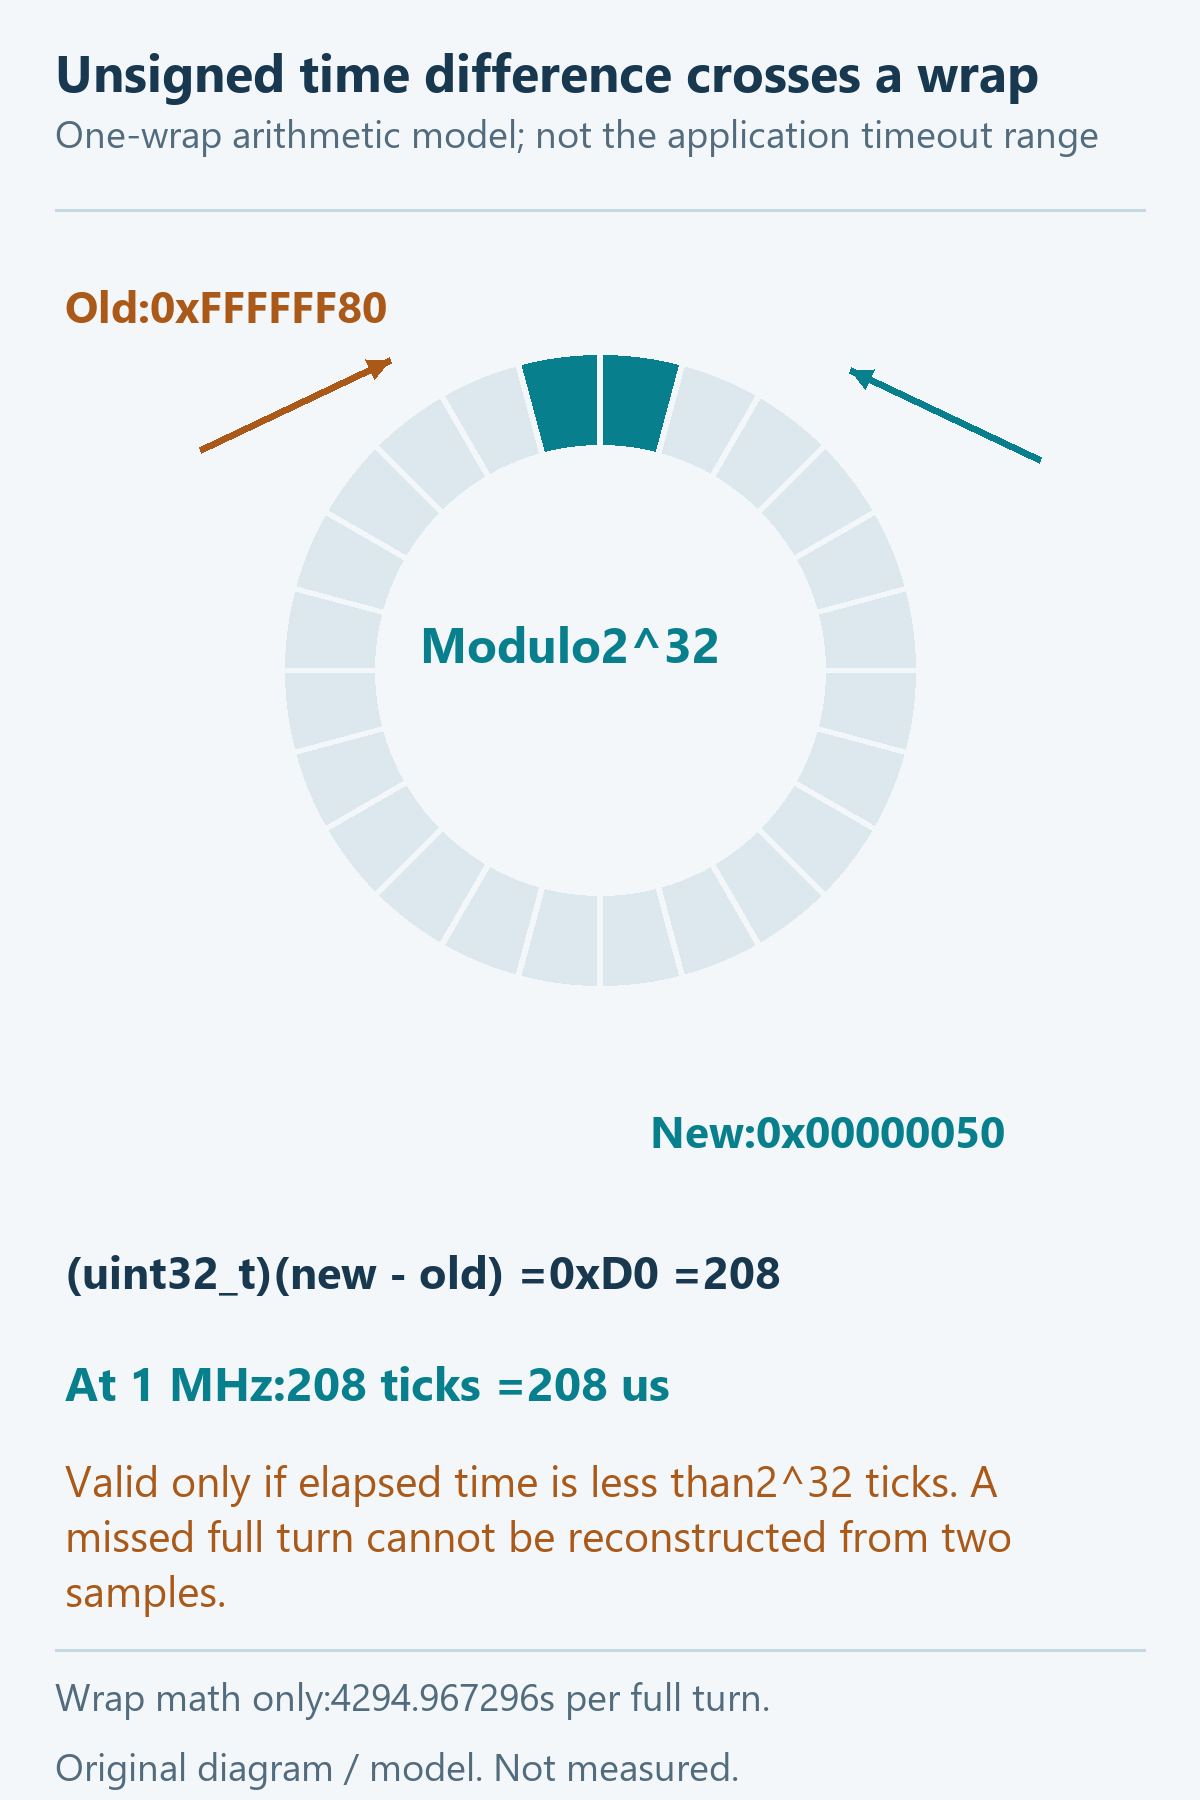
وقتی ARR بیشینهٔ 32 بیتی است، تفاضل دو مقدار uint32_t به پیمانهٔ 2^32 محاسبه میشود. برای نمونه، از 0xFFFFFF80 تا 0x00000050، تعداد تیک سپریشده 128+80=208 است. شرط مهم این است که فاصلهٔ واقعی کمتر از یک دور کامل باشد. تفاضل بدون علامت نمیتواند بگوید چند دور کامل گذشته است؛ این ویژگی به متمم دوی اعداد علامتدار وابسته نیست. زمانها و تفاضل را uint32_t نگه دارید؛ تبدیل به int32_t میتواند در عبور از مرز علامت، نتیجه یا مقایسه را خراب کند و سرریز حساب علامتدار در C رفتار تعریفنشده دارد. برای مثال، عبور 0x7FFFFFF0 به 0x80000010 در حساب بدون علامت 32 تیک است؛ این تفاضل را با حساب علامتدار جایگزین نکنید.
دقت زمانی و دامنهٔ مجاز این برنامه
هر تیک 1µs است. اگر فقط اثر یک تیک تغییر در دوره را بررسی کنیم، خطای نسبی تقریبی 1/period_ticks میشود. این عدد «تفکیک زمانی» را توصیف میکند و دقت کلی دستگاه را تضمین نمیکند. خطای کلاک، ورودی، فیلتر و رسیدگی به وقفهها جدا هستند.
| فرکانس اسمی | دوره بر حسب تیک | اثر نسبی یک تیک |
|---|---|---|
| 100Hz | 10000 | 0.01% |
| 1kHz | 1000 | 0.1% |
| 10kHz | 100 | 1% |
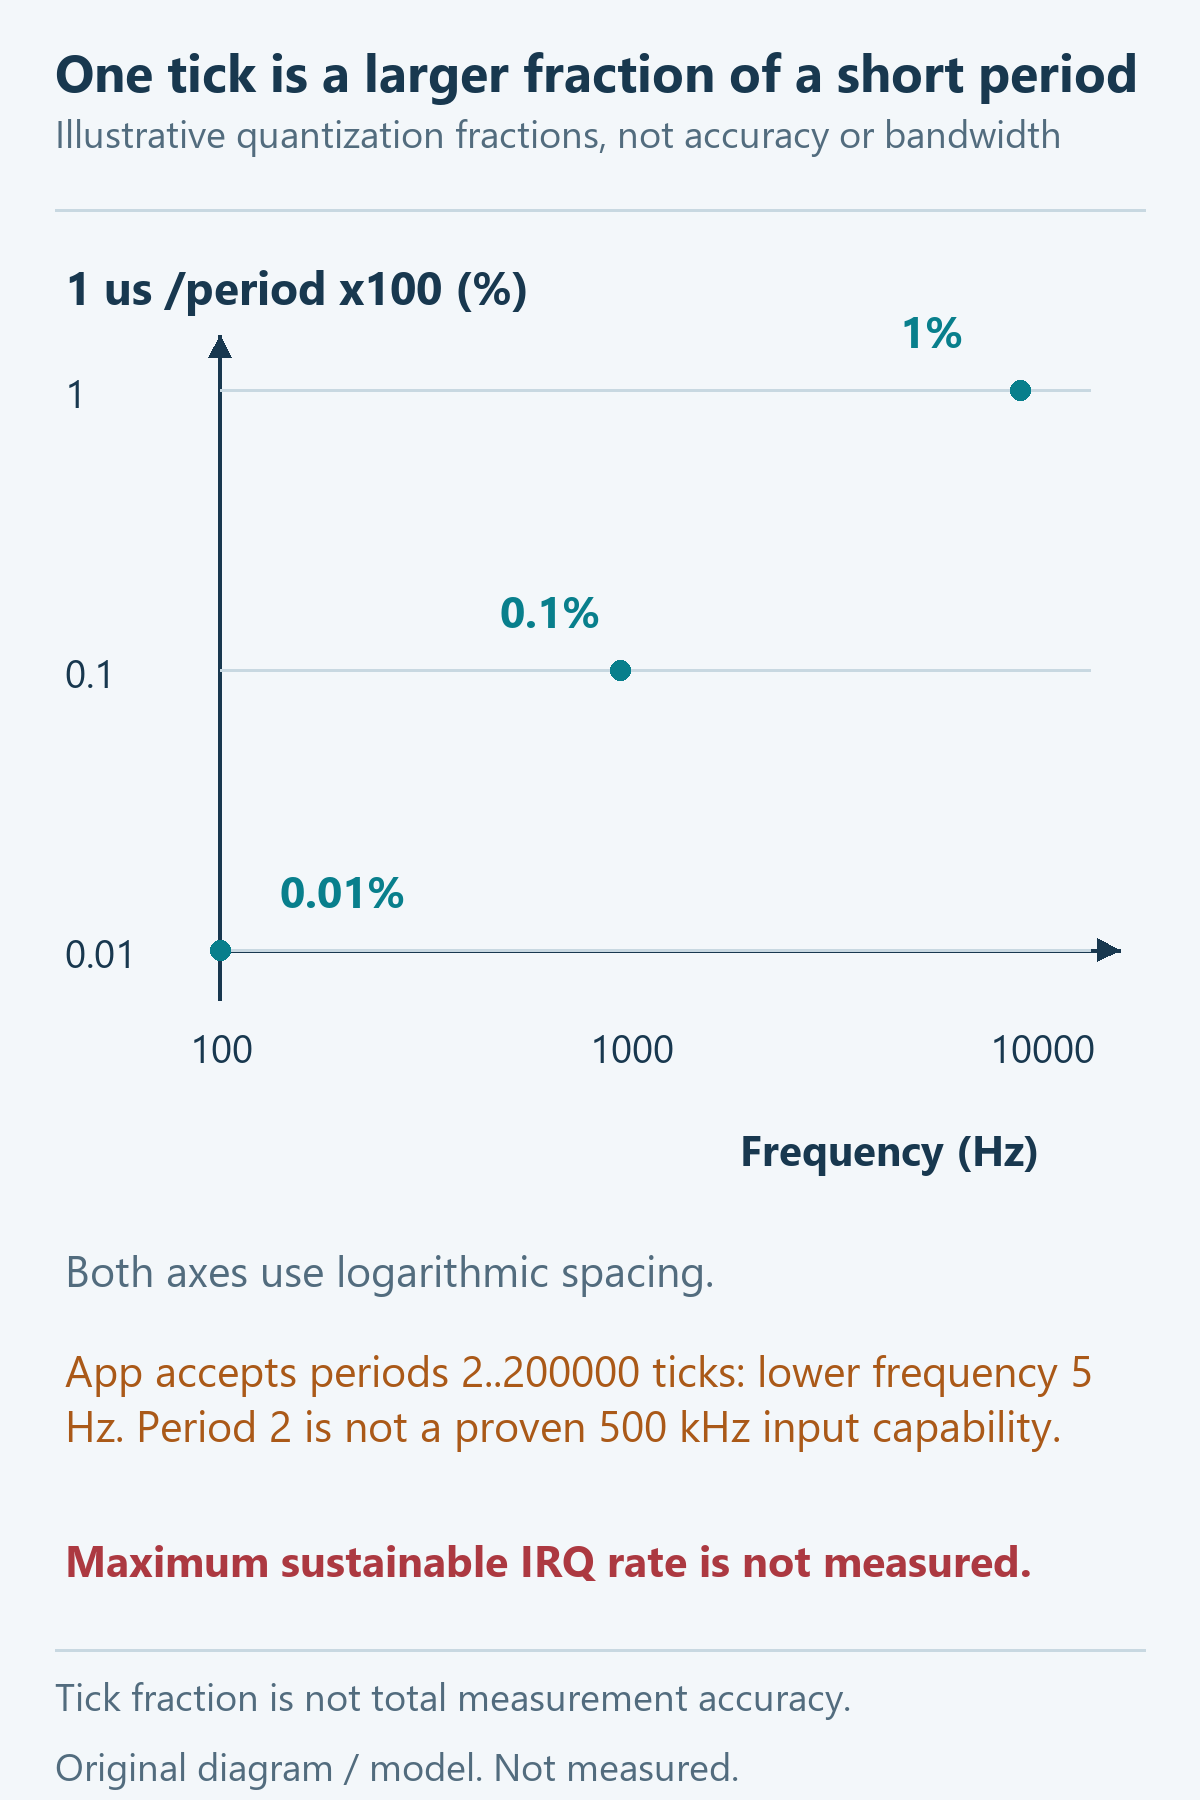
از نظر طول شمارنده، فرکانس باید بیشتر از حدود 0.000232831Hz باشد تا دوره از یک دور کامل کوتاهتر بماند. ولی برنامهٔ همراه فقط period_ticks از 2 تا 200000 و زمان High از 1 تا period−1 را معتبر میپذیرد؛ بنابراین حد پایین تنظیمشدهٔ آن 5Hz است. سطح ثابت Low یا High و Duty دقیقاً 0% یا 100% در این روش، پالس معتبر محسوب نمیشوند.
بازهٔ ریاضی با «بازهٔ قابل استفاده» یکی نیست. حداقل 2 تیک به معنی توان اندازهگیری تضمینشدهٔ 500kHz نیست. در 1kHz با ثبت هر دو لبه، تقریباً 2000 وقفه در ثانیه داریم. در نرخهای بالاتر، ISR یا روال خدمت وقفه باید پیش از لبههای بعدی تمام شود. سقف عملی بدون اندازهگیری زمان اجرای برنامه مشخص نشده است. برای تمرین بودجهبندی، اگر فرض کنیم هر ISR برابر 5µs زمان ببرد و فقط 50% وقت CPU را به آن اختصاص دهیم، رابطهٔ 2×f×5µs≤0.5 حد فرضی f≤50000Hz میدهد. عدد 5µs و حاصل 50kHz اندازهگیری این پروژه نیستند؛ فاصلهٔ کوتاهتر لبههای High/Low و تأخیرهای دیگر نیز باید بررسی شوند، پس این مثال دامنهٔ پشتیبانیشده را تعیین نمیکند. ICPSC برای اندازهگیری دوره یا انتقال Capture با DMA میتواند بار CPU را کاهش دهد، ولی به طراحی و کنترل سرریز بافر نیاز دارد و در پروژهٔ حاضر پیاده نشده است.
روشهای دیگر اندازهگیری پهنای پالس
یک روش، ثبت بالارونده و سپس تغییر قطبیت همان کانال برای ثبت پایینرونده است. اگر برنامه دیر قطبیت را عوض کند، لبهٔ بعدی از دست میرود؛ پس از هر اندازهگیری هم باید قطبیت درست بازگردد. این روش برای پالسهای کوتاه محدودیت دارد.
در حالت PWM Input تایمرهای مناسب این خانواده، کانالهای جفت 1 و 2 روی یک ورودی تنظیم و با Slave Reset ترکیب میشوند. یک لبه شمارنده را بازنشانی میکند و ثبتهای کانالها دوره و زمان High را میدهند. این حالت با پروژهٔ ما فرق دارد: TIM2 این پروژه آزاد میشمارد و از تفاضل timestampها استفاده میکند. روش تغییر قطبیت و PWM Input/Slave Reset، اینجا توضیح مفهومیاند و نسخهٔ کامپایلشدهٔ جدا ندارند.
ساخت مثال در CubeMX و محل کد
کلاک پروژه از HSE=8MHz و PLL×9 ساخته شده است: HCLK=72MHz، APB1=36MHz با مقسم 2 و APB2=72MHz. در مسیر انتخابشده، کلاک TIM2 و TIM3 برابر 72MHz است. حافظهٔ Flash با 2 Wait State تنظیم شده است. پروژهٔ IOC همراه، مرجع دقیق تنظیمات است.
- TIM2 را با کلاک داخلی، شمارش صعودی، PSC=71 و ARR=4294967295 تنظیم کنید؛ حاصل 72MHz/(71+1)=1MHz است.
- کانال 1 را Input Capture مستقیم، Rising، DIV1 و Filter=0 روی PA0 با AF1 قرار دهید. وقفهٔ TIM2 در NVIC فعال و اولویت آن در این پروژه 5 است.
- TIM3_CH1 روی PA6 با AF2، PSC=71، ARR=999 و CCR1=250، PWM1 با قطبیت High تولید میکند؛ مقدار مورد انتظار 1kHz و 25% است.
- پس از تولید کد، تنظیم کانال 2 غیرمستقیم را در USER CODE 2 اضافه کنید. IOC فقط کانال 1 را برای Capture تنظیم کرده است؛ این بخش را خروجی خودکار CubeMX معرفی نکنید.
کد زیر عین بخش USER CODE 2 از main.c پروژهٔ قابل دریافت است. ابتدا کانال پایینرونده تنظیم، سپس پرچمها پاک و هر دو Capture و مولد PWM راهاندازی میشوند. تعریف هندلها و توابع MX در فایلهای تولیدشده قرار دارد؛ قطعههای این صفحه برنامهٔ مستقل کامل نیستند.
TIM_IC_InitTypeDef falling = {0};
  falling.ICPolarity = TIM_INPUTCHANNELPOLARITY_FALLING;
  falling.ICSelection = TIM_ICSELECTION_INDIRECTTI;
  falling.ICPrescaler = TIM_ICPSC_DIV1;
  falling.ICFilter = 0U;
  /* User setup: route TI1 to channel2; CubeMX configured channel1 on PA0. */
  if (HAL_TIM_IC_ConfigChannel(&htim2, &falling, TIM_CHANNEL_2) != HAL_OK)
  { lesson_hal_error = 1U; Error_Handler(); }
  __HAL_TIM_CLEAR_FLAG(&htim2, TIM_FLAG_CC1 | TIM_FLAG_CC2 |
                             TIM_FLAG_CC1OF | TIM_FLAG_CC2OF);
  last_edge_ms = HAL_GetTick();
  if (HAL_TIM_IC_Start_IT(&htim2, TIM_CHANNEL_2) != HAL_OK ||
      HAL_TIM_IC_Start_IT(&htim2, TIM_CHANNEL_1) != HAL_OK ||
      HAL_TIM_PWM_Start(&htim3, TIM_CHANNEL_1) != HAL_OK)
  { lesson_hal_error = 2U; Error_Handler(); }
در callback چه چیزی خوانده میشود؟
HAL_TIM_IC_CaptureCallback با هندل تایمر فراخوانی میشود. htim->Channel کانال فعال را مشخص میکند و HAL_TIM_ReadCapturedValue مقدار CCR همان کانال را میخواند. در بالاروندهٔ بعدی، برنامه یک دورهٔ کامل و لبهٔ پایینروندهٔ میان آن را اعتبارسنجی میکند؛ فقط جفت معتبر منتشر میشود.
void HAL_TIM_IC_CaptureCallback(TIM_HandleTypeDef *htim)
{
  if (htim->Instance != TIM2) { return; }
  uint32_t channel = htim->Channel == HAL_TIM_ACTIVE_CHANNEL_1 ?
                     TIM_CHANNEL_1 : TIM_CHANNEL_2;
  uint32_t stamp = HAL_TIM_ReadCapturedValue(htim, channel);
  last_edge_ms = HAL_GetTick();
  if ((TIM2->SR & (TIM_FLAG_CC1OF | TIM_FLAG_CC2OF)) != 0U)
  {
    capture_overruns++;
    __HAL_TIM_CLEAR_FLAG(htim, TIM_FLAG_CC1OF | TIM_FLAG_CC2OF |
                              TIM_FLAG_CC1 | TIM_FLAG_CC2);
    have_rise = 0U; have_fall = 0U; signal_present = 0U;
    return;
  }
  if (channel == TIM_CHANNEL_1)
  {
    if (have_rise != 0U)
    {
      uint32_t period = stamp - previous_rise;
      if (have_fall != 0U && period > 1U && period <= 200000U &&
          pending_high > 0U && pending_high < period)
      {
        capture_period_ticks = period;
        capture_high_ticks = pending_high;
        capture_samples++;
        signal_present = 1U;
      }
      else
      {
        capture_rejected++;
        signal_present = 0U;
      }
    }
    previous_rise = stamp;
    have_rise = 1U;
    have_fall = 0U;
  }
  else if (have_rise != 0U)
  {
    pending_high = stamp - previous_rise;
    have_fall = 1U;
  }
}
ثبت ازدسترفته و قطع ورودی را پنهان نکنیم
اگر Capture جدید زمانی برسد که پرچم Capture قبلی هنوز فعال است، پرچم CCxOF میتواند از رونویسی ثبت خبر دهد؛ این وضعیت Overcapture نام دارد. در HAL انتخابشده، handler پرچم CCxIF را پیش از callback پاک میکند و callback خطای جداگانهای برای CCxOF ندارد. بنابراین پروژه در فایل stm32f3xx_it.c، داخل TIM2_IRQHandler و بلوک USER CODE BEGIN TIM2_IRQn 0، پیش از HAL_TIM_IRQHandler، تابع Capture_InspectPending را اجرا میکند.
این تابع در صورت دیدن CCxOF یا همزمان معطلماندن هر دو پرچم لبه، ثبتها را محافظهکارانه دور میریزد؛ ترتیب سرویس کانالها، ترتیب زمانی لبهها را ثابت نمیکند. callback پس از خواندن CCR نیز CCxOF را دوباره بررسی میکند. شمارندههای capture_overruns و capture_backlogs تعداد وضعیتهای تشخیصدادهشدهاند، نه شمارش تضمینی تمام لبههای گمشده.
void Capture_InspectPending(void)
{
  uint32_t status = TIM2->SR;
  uint32_t over = status & (TIM_FLAG_CC1OF | TIM_FLAG_CC2OF);
  uint32_t both = status & (TIM_FLAG_CC1 | TIM_FLAG_CC2);
  if (over != 0U || both == (TIM_FLAG_CC1 | TIM_FLAG_CC2))
  {
    if (over != 0U) { capture_overruns++; }
    else { capture_backlogs++; }
    __HAL_TIM_CLEAR_FLAG(&htim2, TIM_FLAG_CC1 | TIM_FLAG_CC2 |
                               TIM_FLAG_CC1OF | TIM_FLAG_CC2OF);
    have_rise = 0U;
    have_fall = 0U;
    signal_present = 0U;
  }
}
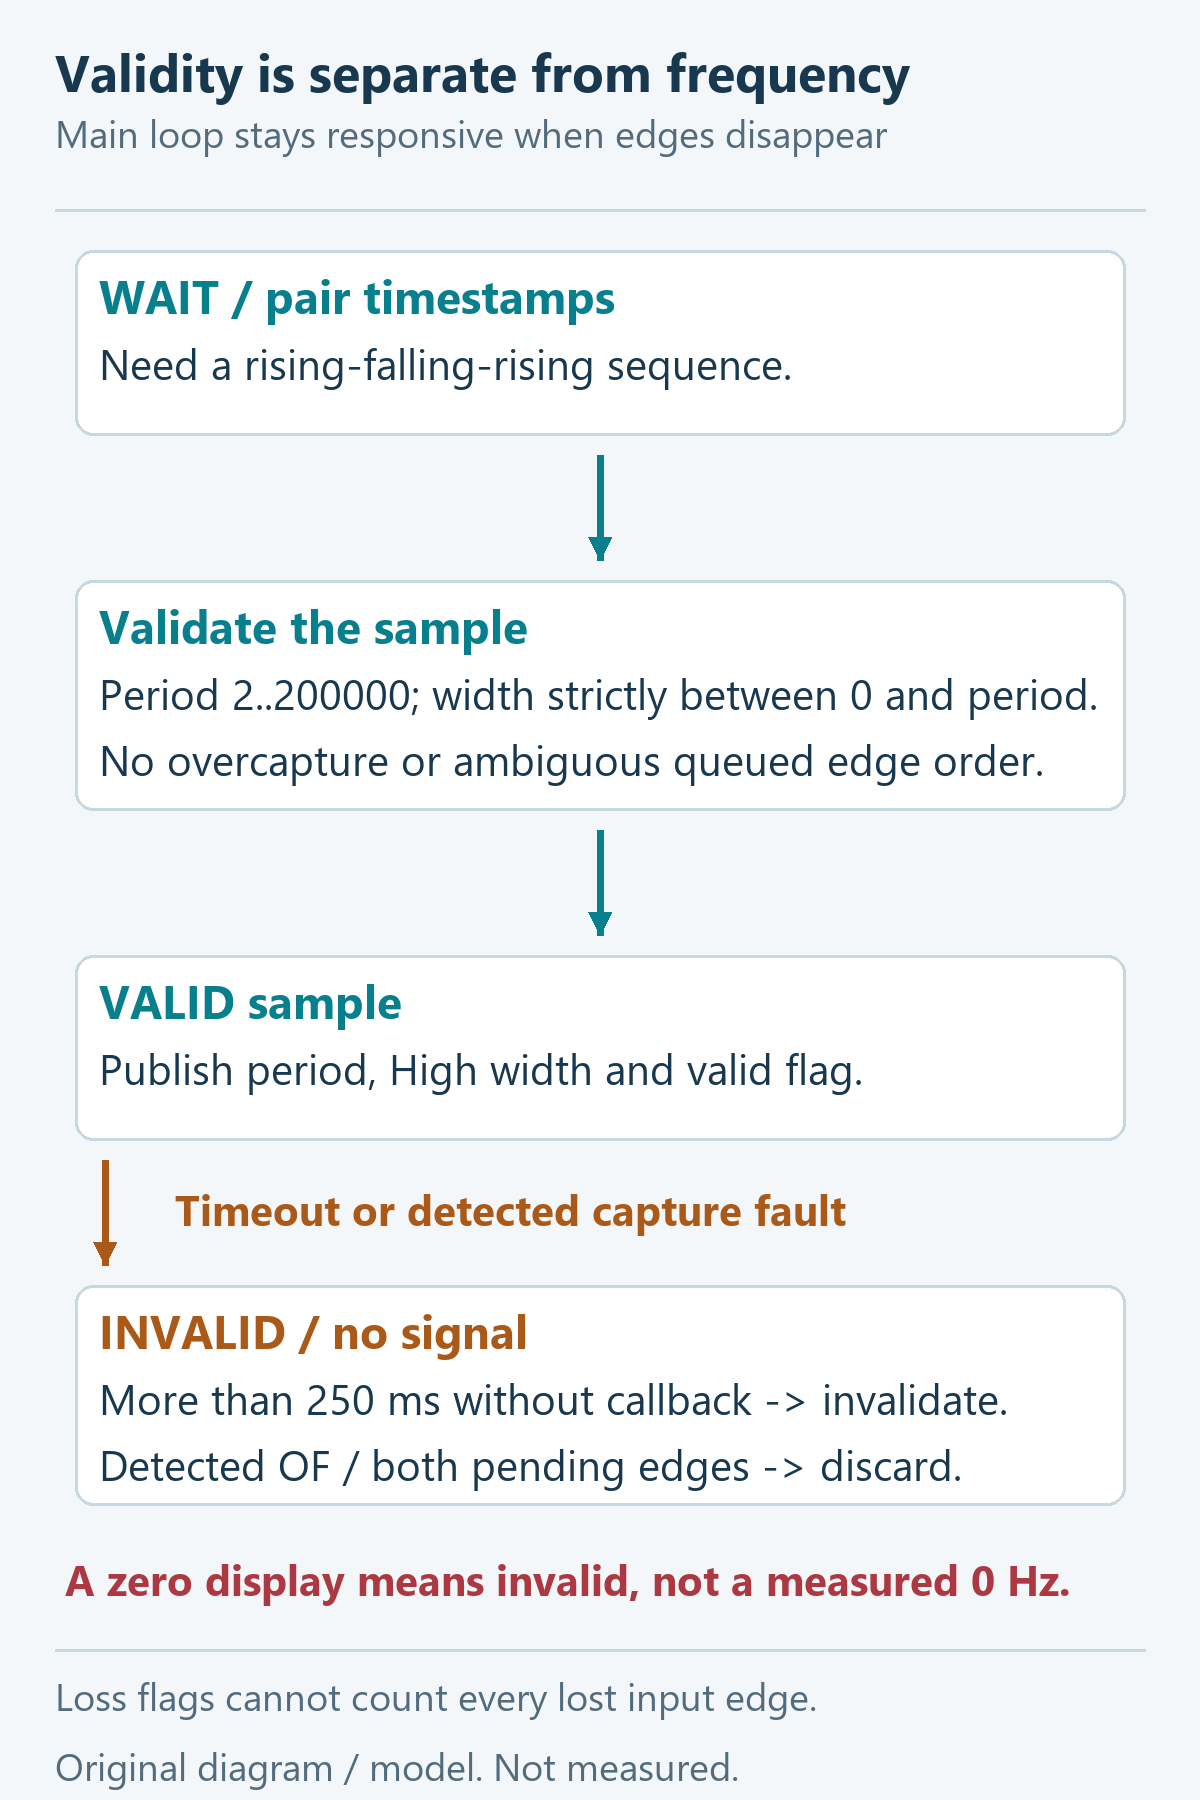
نبود لبه، حلقهٔ اصلی را متوقف نمیکند. آخرین زمان callback با HAL_GetTick نگهداری میشود. اگر بیش از 250 تیک میلیثانیهای بگذرد، signal_present صفر میشود. برای خواندن مجموعهٔ متغیرهای مشترک، یک ناحیهٔ بحرانی کوتاه با حفظ و بازگرداندن PRIMASK استفاده شده است؛ محاسبات تقسیم بیرون آن انجام میشود. توقف در Debugger یا طولانیکردن وقفهها میتواند ثبت را نامعتبر کند.
وقتی signal_present=0 است، صفرشدن measured_frequency_millihz و measured_duty_permille فقط علامت خروجی نامعتبر است؛ «0Hz اندازهگیریشده» نیست. مقادیر خام قبلی ممکن است باقی بمانند و باید همراه پرچم اعتبار تفسیر شوند.
محاسبهٔ خروجی در حلقهٔ اصلی
نمونهٔ زیر از USER CODE 3 داخل while(1) است؛ آکولاد پایانی حلقه در این قطعه نشان داده نشده است. دادههای مشترک با callback مانند capture_period_ticks در پروژه volatile هستند؛ این ویژگی جای ناحیهٔ بحرانی را نمیگیرد. متغیرهای حالت نیز در این ساخت -O0 و در بخش محافظتشده خوانده/نوشته میشوند. گزارش دو خروجی با عدد صحیح مقیاسشده، خواندن اعشار را ساده میکند: mHz هزارم هرتز و Duty به واحد هزارم است. این انتخاب به معنی نداشتن FPU در این تراشه نیست.
uint32_t saved_mask = __get_PRIMASK();
    __disable_irq();
    uint32_t now = HAL_GetTick();
    uint32_t period = capture_period_ticks;
    uint32_t high = capture_high_ticks;
    if ((uint32_t)(now - last_edge_ms) > 250U)
    {
      signal_present = 0U;
      have_rise = 0U;
      have_fall = 0U;
    }
    uint32_t valid = signal_present;
    __set_PRIMASK(saved_mask);
    if (valid != 0U && period != 0U)
    {
      measured_frequency_millihz = (uint32_t)(1000000000ULL / period);
      measured_duty_permille = (uint32_t)(((uint64_t)high * 1000U) / period);
    }
    else
    {
      measured_frequency_millihz = 0U;
      measured_duty_permille = 0U;
    }
آزمایش پیشنهادی: یک سیم از PA6 به PA0
روی همان برد، PA6 را به PA0 وصل کنید. زمین هر دو از قبل مشترک است. PA6 پایهٔ فیزیکی 16 و PA0 پایهٔ فیزیکی 10 بستهٔ LQFP48 هستند؛ این اعداد شمارهٔ هدر برد نیستند. روی برد برچسب منطقی PA6 و PA0 را پیدا کنید. شکل، نقشهٔ منطقی اتصال است و جای عکس یا نقشهٔ موقعیت هدرها را نمیگیرد.
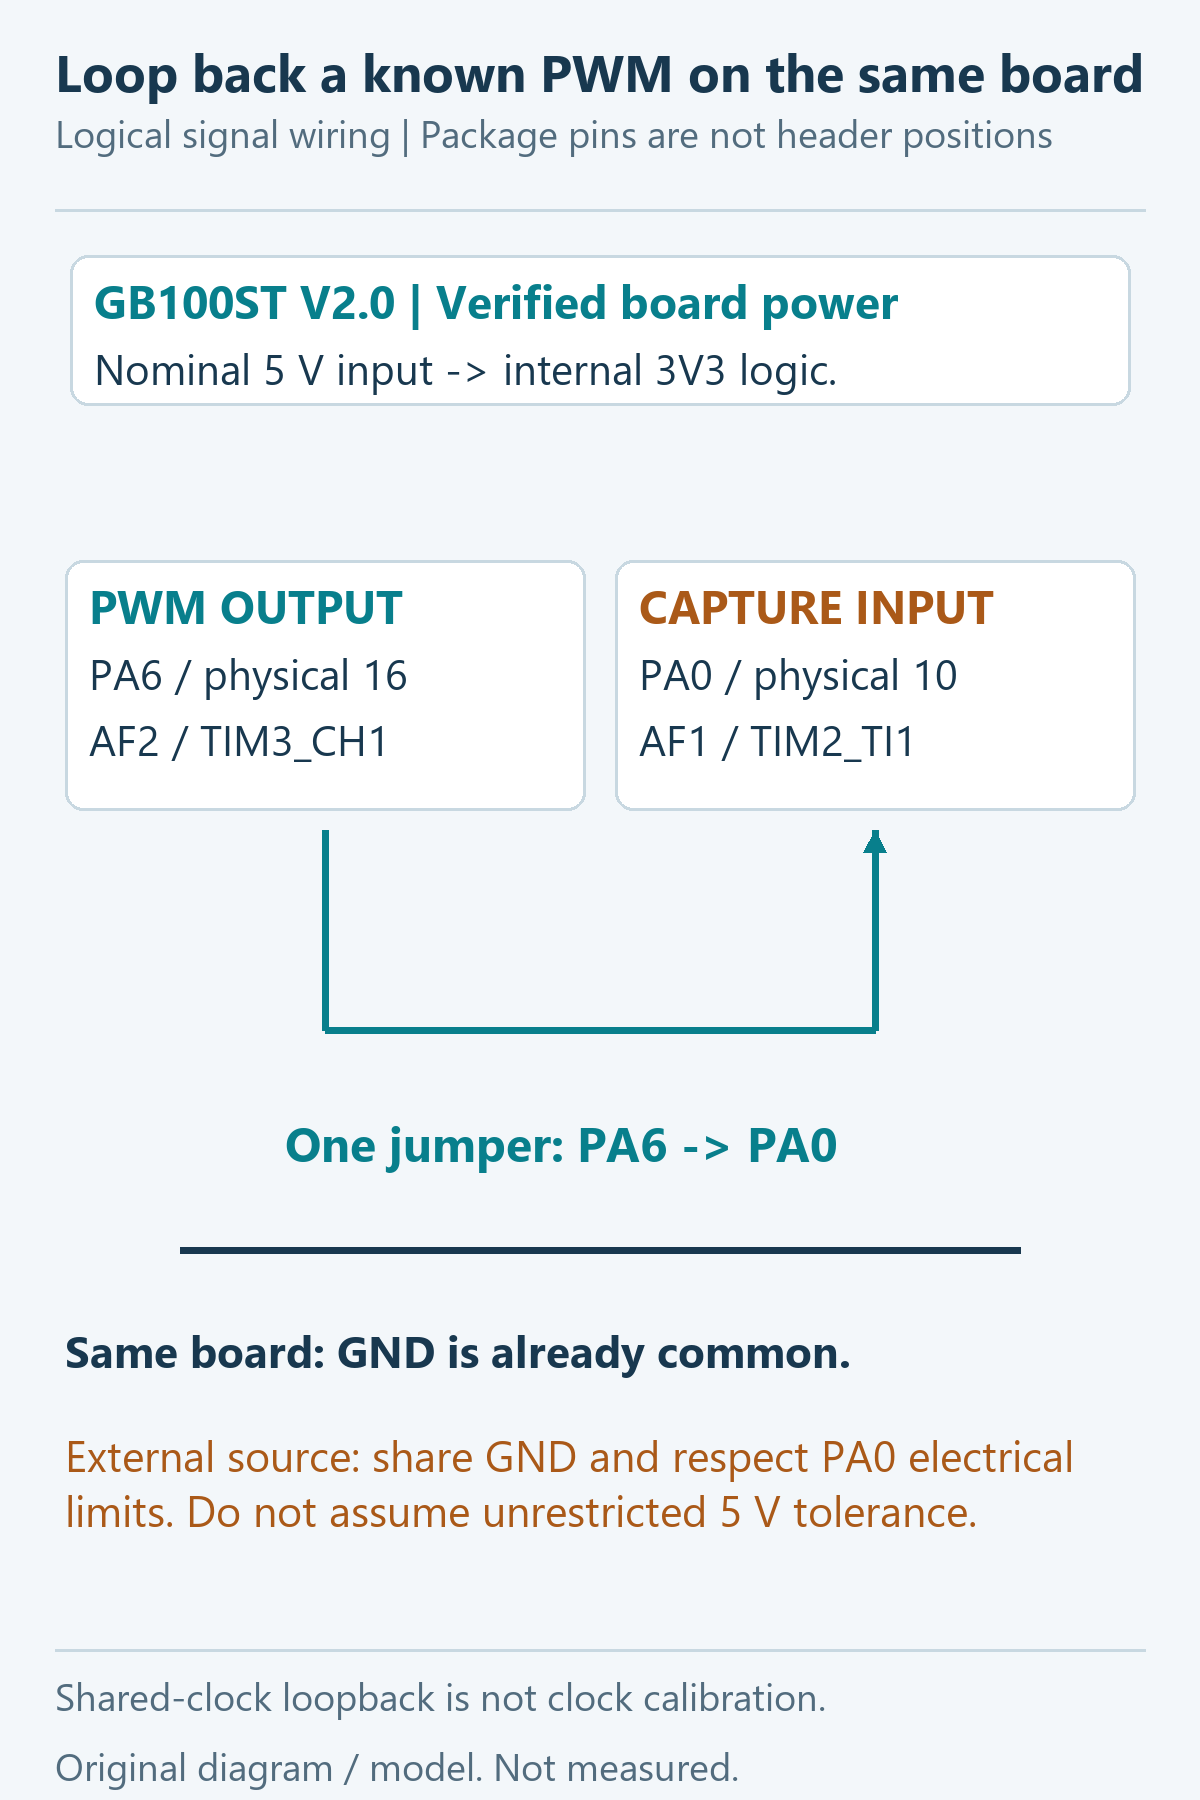
برای منبع خارجی، زمین مشترک و سطح ولتاژ مجاز را بررسی کنید. PA0 از نوع TTa است و نباید آن را ورودی آزاد 5V فرض کرد. حدود ورودی، تغذیه و جریان تزریقی در DS9118 ملاکاند؛ به منبع 5V مستقیماً وصل نکنید. در مثال از سطوح منطقی همان برد استفاده میشود.
- پروژه را بسازید و در صورت داشتن برد و پروگرامر مناسب، فلش کنید. پس از اجرای آزاد، متغیرهای capture_period_ticks و capture_high_ticks را بررسی کنید؛ انتظار اسمی 1000 و 250 است.
- خروجیهای محاسباتی بر حسب mHz و هزارم Duty هستند: انتظار 1000000 و 250 است. مثلاً 250 هزارم یعنی 25%، نه 250%.
- در صورت داشتن اسیلوسکوپ، PA6 و زمین مشترک را با پروب مناسب ببینید. مقیاس، فرکانس، Duty و شرایط پروب را در کاربرگ ثبت کنید. برای نقطهٔ دوم پیشنهادی، TIM3 را با PSC=71، ARR=199 و CCR1=100 دوباره بسازید؛ انتظار اسمی 5kHz، Duty=50%، دورهٔ 200 تیک و High برابر 100 تیک است. این تغییر تمرین است و پروژهٔ جداگانهٔ کامپایلشدهٔ همراه نیست.
- سیم را جدا کنید. پس از گذشت آستانهٔ Timeout، باید پرچم اعتبار صفر شود و حلقهٔ اصلی ادامه یابد. رفتار واقعی را خودتان ثبت کنید؛ این آزمایش هنگام تهیهٔ مقاله انجام نشده است.
چرا این اتصال، دقت مطلق را ثابت نمیکند؟
مولد TIM3 و اندازهگیر TIM2 از یک کلاک استفاده میکنند. اگر کریستال فرضاً 50ppm تندتر باشد، هم PWM و هم تیک اندازهگیر به همان نسبت تند میشوند و این خطای مشترک در نسبت شمارش تقریباً حذف میشود. پس نزدیکبودن نتیجه به 1000Hz در این آزمایش، گواه کالیبرهبودن فرکانس برای منبع خارجی نیست. برای منبع مستقل باید خطای مرجع زمان، همگامسازی و کیفیت سیگنال را هم حساب کرد.
عیبیابی و وضعیت بررسی پروژه
| نشانه | بررسی پیشنهادی |
|---|---|
| callback اجرا نمیشود | مسیر PA0/AF1، NVIC، Start_IT هر دو کانال و وجود سیگنال را بررسی کنید. |
| فرکانس نصف یا ناپایدار است | ICPSC، ثبتهای ردشده و Overcapture را بررسی کنید؛ ISR سنگین یا توقف Debugger را حذف کنید. |
| با قطع سیم، عدد قدیمی دیده میشود | signal_present را کنار مقدار خام بخوانید؛ Timeout و اجرای SysTick را بررسی کنید. |
| پالس باریک دیده نمیشود | عرض پالس، ورودی و تنظیم فیلتر را با حدود DS/RM تطبیق دهید؛ تغییر فیلتر راهحل قطعی همهٔ نویزها نیست. |
کد با CubeMX 6.14 و بستهٔ CubeF3 1.11.6 تولید و با GCC 13.2.1 در Debug با -O0، -g3، -Wall و -Werror از نو کامپایل شده است: 0 هشدار و 0 خطا؛ Flash=16092B و RAM تخصیصیافته/رزروشدهٔ گزارش ساخت=1792B. RAM گزارششده اندازهگیری بیشینهٔ پشته در اجرا نیست. مدل محاسباتی همراه 21 بررسی منطقی و عددی را گذرانده است. فلشکردن، اجرای برد، مشاهدهٔ GUI و اندازهگیری اسیلوسکوپی انجام نشدهاند و در کاربرگ همراه منتظر آزمون هستند.
خودآزمایی با پاسخ
پرسش 1: چرا زمان اجرای callback را بهجای CCR نمیخوانیم؟
پاسخ: callback با تأخیر اجرا میشود؛ CCR زمان ثبت سختافزاری پس از مسیر ورودی را نگه میدارد، مشروط به ازدستنرفتن ثبت.
پرسش 2: PSC و ICPSC چه فرقی دارند؟
پاسخ: PSC تیک شمارنده را تغییر میدهد؛ ICPSC تعداد لبهها بین Captureها را تغییر میدهد.
پرسش 3: تفاضل uint32_t چه زمانی دورزدن را درست پوشش میدهد؟
پاسخ: با ARR بیشینهٔ 32 بیتی و بازهٔ واقعی کوتاهتر از یک دور کامل؛ شمارش دورهای کامل از تفاضل معلوم نمیشود.
پرسش 4: حد پایین این برنامه 0.000232831Hz است یا 5Hz؟
پاسخ: حد اول فقط از طول شمارنده به دست میآید؛ برنامه دورهٔ بیش از 200000µs را رد میکند، بنابراین حد پایین تنظیمشده 5Hz است.
پرسش 5: چرا اتصال دو تایمر همان برد، خطای کریستال را خوب نشان نمیدهد؟
پاسخ: هر دو از همان کلاک مشتق شدهاند و خطای مشترک در نسبت شمارش تقریباً حذف میشود.
پرسش 6: صفر شدن خروجی پس از Timeout چه معنایی دارد؟
پاسخ: همراه signal_present=0 یعنی داده معتبر نداریم؛ فرکانس 0Hz اندازهگیری نشده است.
تمرین
- برای فرکانس 2kHz و زمان High برابر 100µs، تعداد تیک دوره و Duty را در تیک 1µs حساب کنید. پاسخ: 500 تیک و 20%.
- برای اندازهگیری فقط دوره با ICPSC=DIV4، فرمول فرکانس را اصلاح کنید. توضیح دهید چرا همین تغییر برای دو کانال محاسبهٔ Duty به بازبینی جفتکردن لبهها نیاز دارد. آیا تیک دقیق 0.1µs با مقسم صحیح کلاک 72MHz ممکن است؟ راهنما: مقسم لازم 7.2 است و صحیح نیست؛ PSC=6 تیک حدود 0.097222µs و PSC=7 تیک حدود 0.111111µs میدهد.
- برای انکودر با 1000 پالس در دور، نرخ لبهٔ انتخابشده در 1RPM و 6000RPM را حساب کنید. سپس Capture دوره را با شمارش لبه در پنجرهٔ ثابت مقایسه کنید: خطای مرزی شمارش در سرعت کم و بودجهٔ وقفه در سرعت زیاد چه اثری دارند؟ دامنهٔ معتبر پروژه را بیدلیل به این دو حالت تعمیم ندهید.
منابع فنی
مبنای مشخصات تراشه DS9118 Rev14 و مبنای رفتار واحدها RM0316 است. رفتار HAL با سورس نسخهٔ 953955a و اتصال برد با شماتیک GB100ST V2.0 تطبیق داده شده است. برای کاربردهای دیگر تایمر، AN4776 نیز مرجع تکمیلی است.
دانلود پروژه و فایلهای همراه درس 20
داخل ZIP، سورس کامل و IOC، خروجی واقعی ELF/MAP و گزارش ساخت، محاسبات قابل تکرار، کاربرگ آزمایش و 6 تصویر با اسکریپت قابل ویرایش قرار دارد. ابتدا بسته را استخراج و README را بخوانید.
این پیوند دانلود به نسخهٔ مشخص همراه مقاله متصل است. ساخت موفق برنامه و مدل محاسباتی، به معنی انجام آزمایش روی برد نیست.