
در سامانههای توکار مبتنی بر سیستمعامل بلادرنگ، رخدادهای سختافزاری مانند دریافت داده از درگاه سریال یا تحریک پایههای ورودی توسط وقفه به پردازنده اعلام میشوند. اجرای روتین وقفه (ISR) برنامه جاری را متوقف میکند تا پردازنده به رخداد سختافزاری پاسخ دهد. با این حال، اگر کارهای محاسباتی یا پردازشهای طولانی درون روتین وقفه انجام شوند، پاسخدهی سیستم به سایر وقفهها با تأخیر روبهرو میشود. سیستمعامل FreeRTOS برای انتقال امن داده و رخداد از روتین وقفه به وظایف (Tasks)، توابع ویژهای با پسوند FromISR فراهم کرده است. در این درس، تفاوت بستر وقفه با بستر وظیفه، مدل اولویتبندی وقفه در هسته ARM Cortex-M4، نقش ماکروی portYIELD_FROM_ISR و پیادهسازی دریافت سریال با صف روی برد GB100ST را بررسی میکنیم.
وضعیت اعتبارسنجی: کامپایلشده؛ پروژهٔ همراه با گزینههای -Wall -Werror بدون خطا و هشدار ساخته شده است. اجرای روی برد، آزمون رابط گرافیکی و اندازهگیری فیزیکی انجام نشدهاند. شکلهای مفهومی، مدلهای محاسباتی و مقادیر مورد انتظار، نتیجهٔ اندازهگیری نیستند.
پیشنیاز: درس 10 و درس 13 و درس 40 و آشنایی با پروژهٔ پایهٔ بخش FreeRTOS. سختافزار: STM32F303CBT6 روی GB100ST V2.0 و پروگرامر SWD سازگار. برای دریافت سریال، مبدل USB به UART با منطق 3.3 ولت و زمین مشترک نیز لازم است.
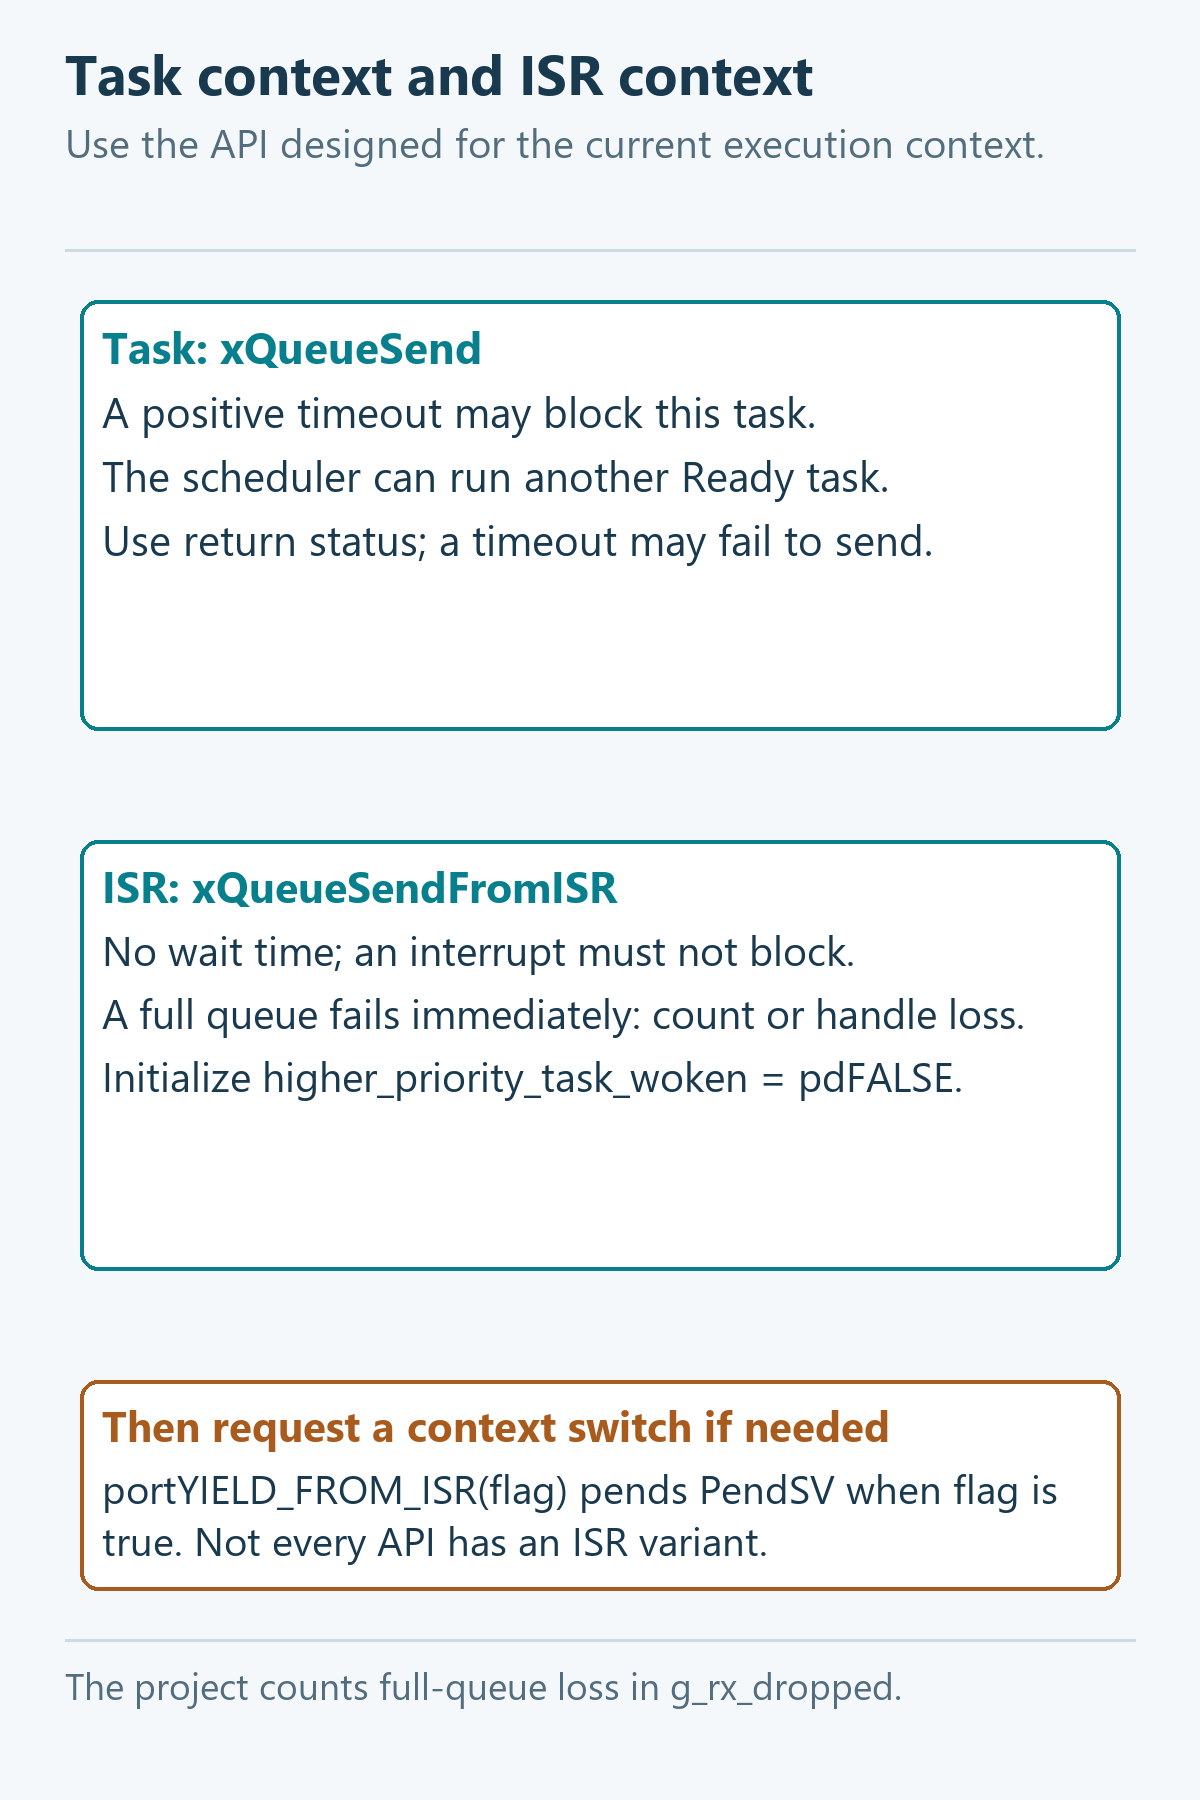
چالش فراخوانی توابع سیستمعامل از روتین وقفه (ISR): چرا نسخه FromISR لازم است؟
در برنامهنویسی سیستمهای توکار، انتقال داده از یک وقفه سختافزاری به برنامه اصلی مسئلهای متداول است. برای نمونه، فرض کنید میخواهیم دادههای دریافتی از درگاه سریال را در یک صف (Queue) قرار دهیم تا بخش دیگری از برنامه آن را تحلیل کند. در نگاه نخست شاید فراخوانی همان تابع متداول xQueueSend در روتین وقفه راهحل سادهای به نظر برسد؛ اما این کار قراردادهای اساسی سیستمعامل را نقض میکند و میتواند پایداری سیستم را به خطر بیندازد.
تفاوت بستر اجرای وقفه با بستر اجرای وظیفه
پردازندههای ARM Cortex-M دو بستر اجرایی مجزا دارند: بستر وظیفه (Thread Mode) و بستر مدیریت استثناها و وقفهها (Handler Mode). وظایف عادی FreeRTOS در بستر Thread Mode اجرا میشوند و هر وظیفه دارای یک بلوک کنترل وظیفه (TCB) و پشته اختصاصی با اشارهگر Process Stack Pointer یا PSP است. در مقابل، روتینهای وقفه در بستر Handler Mode اجرا میشوند و پردازنده به شکل خودکار از پشته اصلی سیستم یعنی Main Stack Pointer یا MSP استفاده میکند. روتین وقفه یک وظیفه مستقل در سیستمعامل به شمار نمیرود و هویت یا بلوک TCB اختصاصی برای ذخیره وضعیت و زمانبندی ندارد.
پیامدهای استفاده از توابع عادی وظایف در روتین وقفه
توابع استاندارد FreeRTOS مانند xQueueSend طوری طراحی شدهاند که اگر صف پر باشد، بتوانند بر اساس مقدار ورودی xTicksToWait، وظیفه جاری را به حالت تعلیق یا مسدود (Blocked) ببرند. سازوکار مسدودسازی در سیستمعامل بر این فرض بنا شده که وظیفه جاری پشته و ساختار TCB دارد و زمانبند میتواند زمینه کاری آن را ذخیره کرده و وظیفه آماده دیگری را اجرا کند. در روتین وقفه این فرض برقرار نیست. حتی اگر پارامتر زمان انتظار را صفر تعیین کنیم (xTicksToWait = 0)، تابع xQueueSend همچنان از مکانیزمهای بحرانی بستر وظیفه استفاده میکند که برای روتین وقفه پشتیبانی نمیشوند. این اقدام باعث نقض قواعد سیستمعامل شده و ممکن است به خطای configASSERT، رفتار تعریفنشده یا ناپایداری ساختار دادههای داخلی سیستمعامل منجر شود.
قرارداد و ویژگیهای توابع خانواده FromISR
سیستمعامل FreeRTOS برای بستر وقفه، توابع ویژهای مانند xQueueSendFromISR و xSemaphoreGiveFromISR ارائه میدهد. این توابع دو تفاوت اساسی با نسخههای معمولی دارند: نخست اینکه پارامتر زمان انتظار مسدودسازی ندارند و اگر عملیات ممکن نباشد (برای نمونه پر بودن صف)، فوراً مقدار شکست (errQUEUE_FULL) را برمیگردانند و اجرا متوقف نمیشود. دوم اینکه در صورت بیدار شدن یک وظیفه با اولویت بالاتر، زمینه اجرایی را در همان لحظه تعویض نمیکنند، بلکه نتیجه را از طریق یک متغیر خروجی به برنامهنویس اعلام میکنند تا تعویض زمینه در زمان خروج از وقفه مدیریت شود.
مدل اولویتهای وقفه در Cortex-M و مرز configMAX_SYSCALL_INTERRUPT_PRIORITY
برای هماهنگی امن میان روتینهای وقفه و هسته سیستمعامل، باید مدل اولویتبندی واحد کنترل وقفه (NVIC) در معماری ARM Cortex-M به درستی پیکربندی شود. تنظیم اشتباه اولویت وقفه در سختافزار یکی از دلایل اصلی بروز خطاهای ناپیدا در کار با سیستمعامل است.
منطق معکوس اعداد اولویت در هسته Cortex-M4
در معماری ARM Cortex-M، مقادیر عددی کوچکتر نشاندهنده اولویت اجرایی بالاتری هستند. برای نمونه، اولویت عددی 0 بالاترین اولویت ممکن در سختافزار است و اولویتهای با مقادیر بالاتر، تقدم کمتری دارند. در میکروکنترلر STM32F303CBT6 از مجموع 8 بیت تئوری رجیسترهای اولویت NVIC، تنها 4 بیت باارزش سختافزاری پیادهسازی شدهاند؛ بنابراین سیستم 16 سطح اولویت سختافزاری از 0 تا 15 در اختیار دارد. همچنین تقسیمبندی اولویتها در درایور HAL با مقدار NVIC_PRIORITYGROUP_4 انجام میشود تا هر 4 بیت برای اولویت پیشگیرانه (Preemption Priority) به کار گرفته شوند و زیر اولویت (Subpriority) وجود نداشته باشد.
تفکیک مرز مجاز دسترسی با configMAX_SYSCALL_INTERRUPT_PRIORITY
سیستمعامل FreeRTOS برای محافظت از ساختار دادههای خود در بخشهای بحرانی، از رجیستر BASEPRI در پردازنده Cortex-M4 استفاده میکند. این رجیستر وقفههایی را که اولویت آنها از یک سطح مشخص کمتر یا مساوی باشد ماسک میکند. مرز این سطح حفاظتی در فایل FreeRTOSConfig.h با دو ماکرو تعریف میشود:
#define configPRIO_BITS 4
#define configLIBRARY_LOWEST_INTERRUPT_PRIORITY 15
#define configLIBRARY_MAX_SYSCALL_INTERRUPT_PRIORITY 5
#define configKERNEL_INTERRUPT_PRIORITY (15 << (8-configPRIO_BITS))
#define configMAX_SYSCALL_INTERRUPT_PRIORITY (5 << (8-configPRIO_BITS))
#define configASSERT(x) do { if (!(x)) App_AssertFailed(__FILE__,__LINE__); } while (0)
ماکروی configLIBRARY_MAX_SYSCALL_INTERRUPT_PRIORITY برابر 5 است و مقدار بدون شیفت را نشان میدهد که میتوان آن را مستقیماً به توابع تنظیم اولویت درایور کتابخانه ارسال کرد. در مقابل، ماکروی configMAX_SYSCALL_INTERRUPT_PRIORITY مقدار کدگذاریشده در سطح رجیستر است که با 4 بیت شیفت به چپ معادل مقدار هگزادسیمال 0x50 در رجیستر BASEPRI نوشته میشود.
ناحیه مجاز و ممنوعه برای فراخوانی توابع سیستمعامل
این پیکربندی، فضای اولویتهای وقفه در STM32F303 را به دو محدوده تفکیک میکند: وقفههای دارای اولویت عددی 0 تا 4 و وقفههای دارای اولویت عددی 5 تا 15. وقفههای بازه 0 تا 4 اولویتی بالاتر از سقف مجاز سیستمعامل دارند؛ بنابراین بخشهای بحرانی هسته قادر به ماسک کردن آنها نیستند. این وقفهها از ماسک معمول BASEPRI هسته عبور میکنند، اما ماسک عمومی PRIMASK و استثناهای پراولویتتر همچنان ممکن است اجرای آنها را عقب بیندازند؛ پس تأخیر صفر ندارند و هرگز نباید هیچیک از توابع FreeRTOS را فراخوانی کنند. در طرف مقابل، وقفههای بازه 5 تا 15 تحت مدیریت رجیستر BASEPRI قرار میگیرند و اجازه دارند توابع FromISR را صدا بزنند. در فایل usart.c، اولویت وقفه سریال USART1 بر روی عدد 5 تنظیم شده که روی مرز مجاز قرار دارد:
    /* USART1 interrupt Init */
    HAL_NVIC_SetPriority(USART1_IRQn, 5, 0);
    HAL_NVIC_EnableIRQ(USART1_IRQn);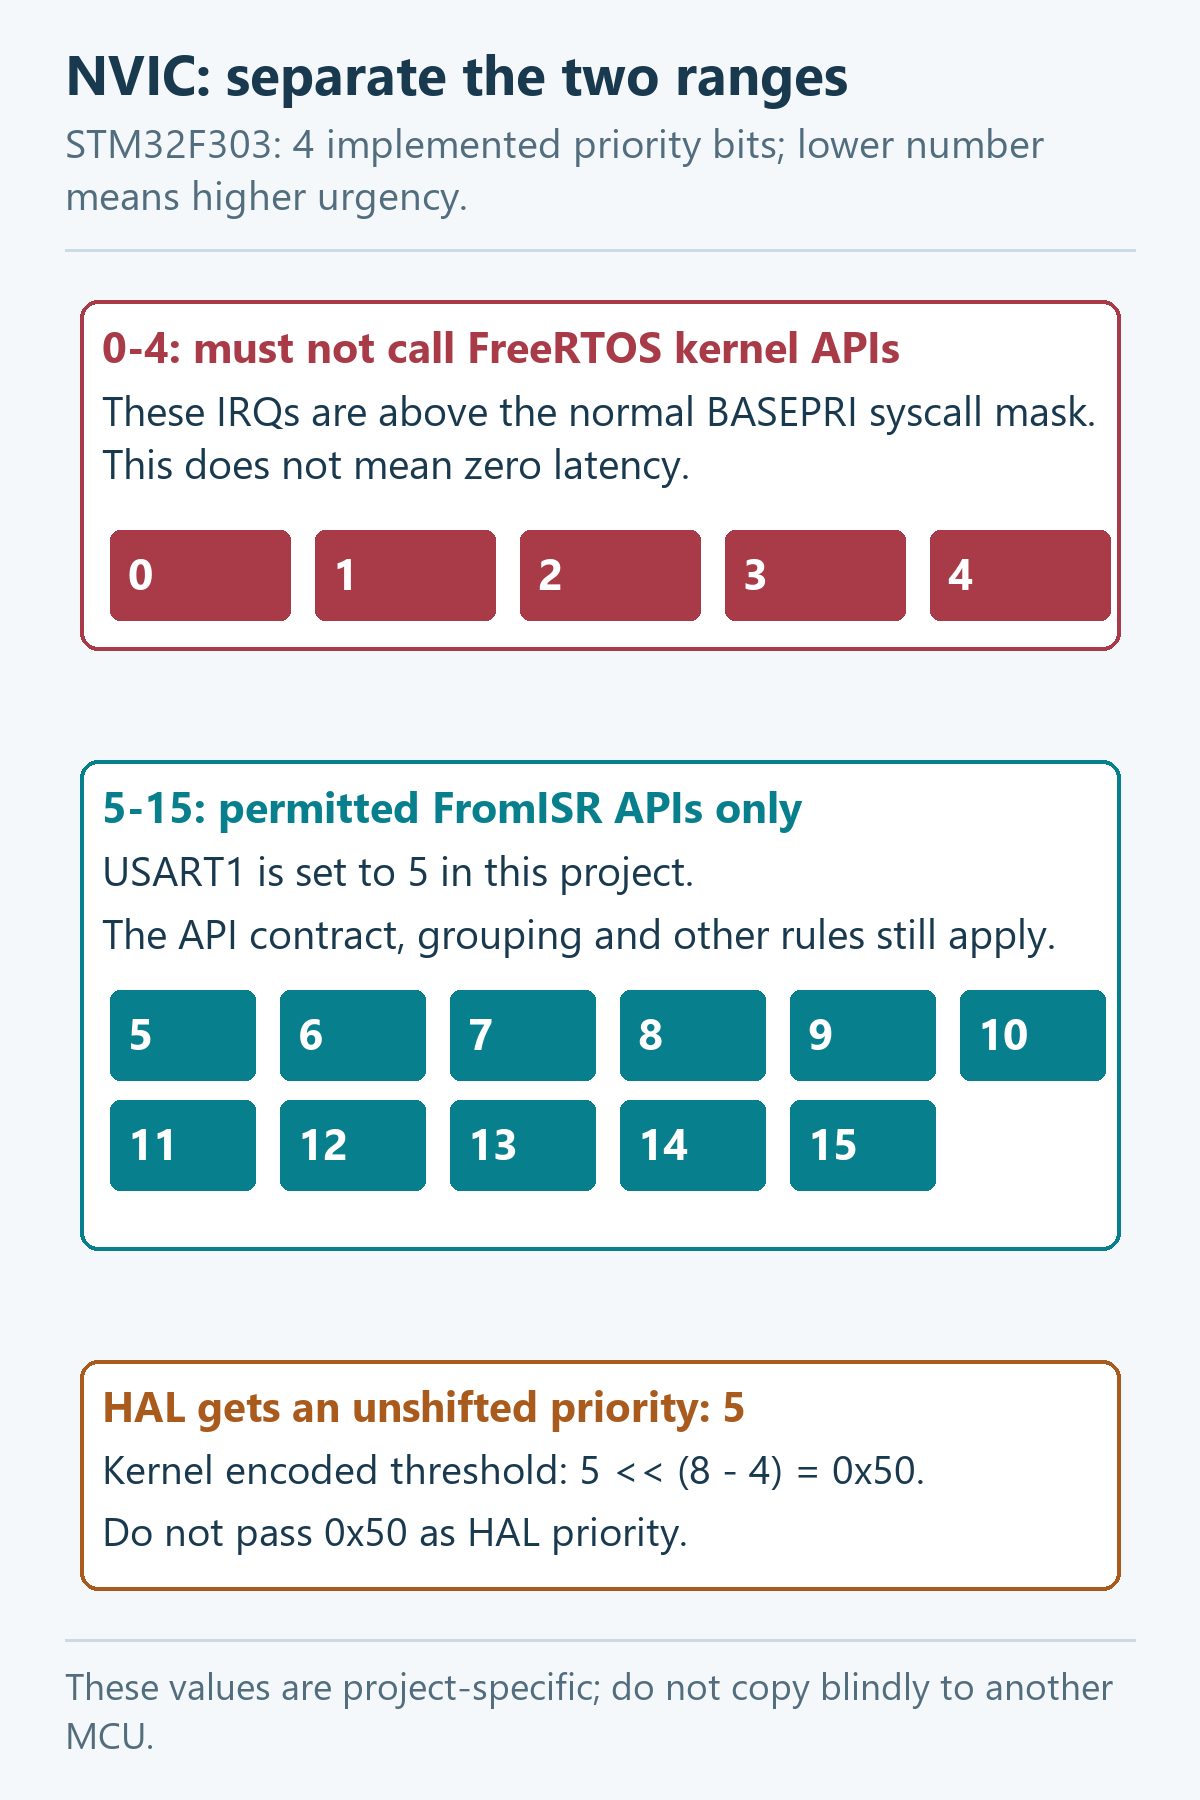
تعویض زمینه در خروج از وقفه با portYIELD_FROM_ISR و استثنای PendSV
هنگامی که دادهای درون روتین وقفه به صف ارسال میشود، ممکن است وظیفهای با اولویت بالا که منتظر داده بوده از حالت مسدود خارج شده و آماده اجرا شود. نحوه انتقال کنترل پردازنده به این وظیفه نیازمند سازوکاری هماهنگ با سختافزار است.
سازوکار متغیر higher_priority_task_woken
توابعی نظیر xQueueSendFromISR آخرین پارامتر خود را به عنوان اشارهگر به متغیری از نوع BaseType_t دریافت میکنند. این متغیر پیش از فراخوانی باید با مقدار pdFALSE مقداردهی اولیه شود. اگر با قرار گرفتن داده در صف، وظیفهای با اولویت بالاتر از وظیفه متوقفشده قبلی آماده اجرا گردد، تابع مقدار این متغیر را به pdTRUE تغییر میدهد. لازم به یادآوری است که همه توابع سیستمعامل دارای نسخه FromISR نیستند و متغیر مذکور تنها در توابعی به کار میرود که رخداد آنها ممکن است وضعیت آمادگی وظایف را دگرگون سازد.
نقش ماکروی portYIELD_FROM_ISR و تعلیق استثنای PendSV
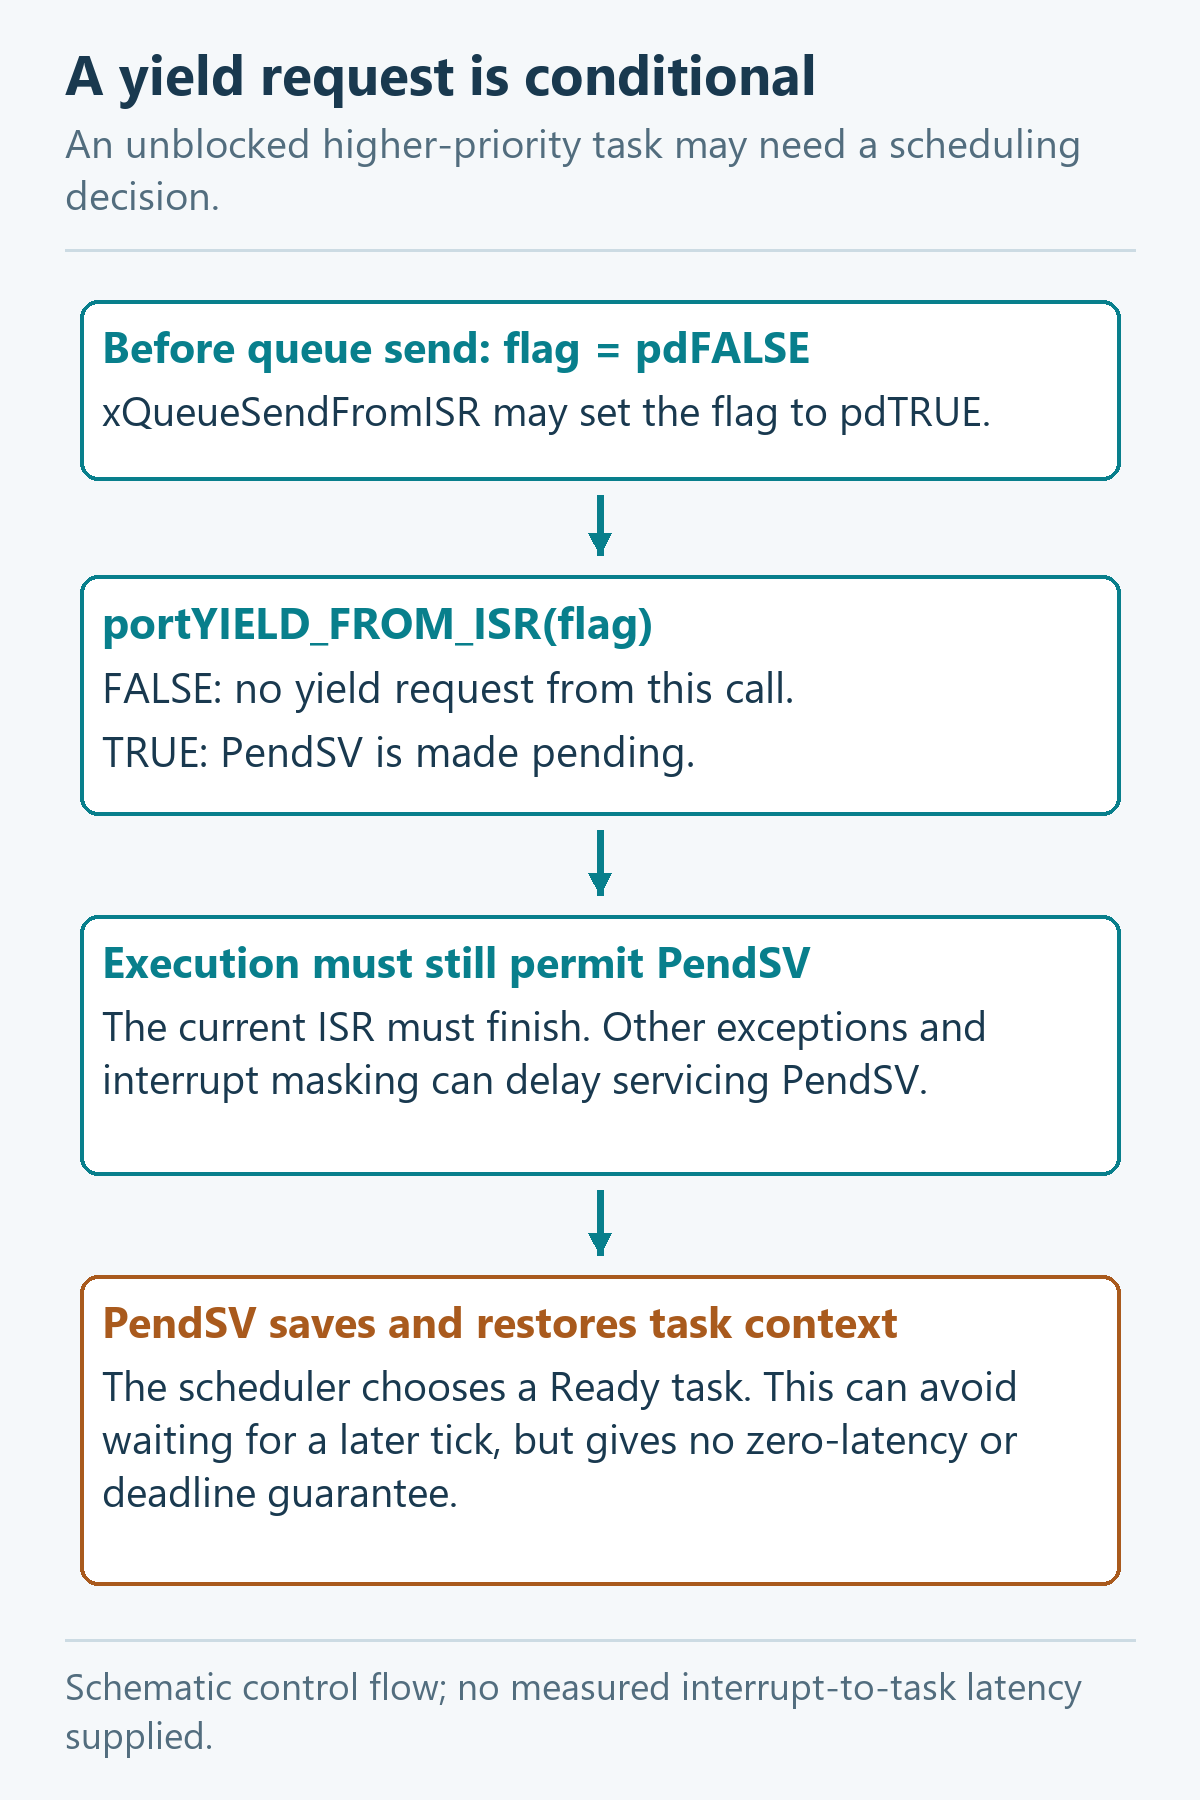
در پایان روتین وقفه، ماکروی portYIELD_FROM_ISR فراخوانی میشود. این ماکرو در پورت ARM Cortex-M تنها در صورتی اقدام به درخواست تعویض زمینه میکند که متغیر ورودی آن برابر pdTRUE باشد. در این حالت، ماکرو با تنظیم بیت مناسب در رجیستر سختافزاری ICSR، استثنای PendSV (Pended Service Call) را در وضعیت معلق (Pending) قرار میدهد.
فرایند تغییر زمینه کاری در استثنای PendSV
تعویض وظیفه مستقیماً در وسط روتین وقفه انجام نمیشود، بلکه استثنای PendSV که اولویت سختافزاری پایینی دارد در صف انتظار میماند. این استثنا خود در بستر Handler Mode اجرا میشود. هنگامی که روتین وقفه جاری به پایان رسید و هیچ وقفه فعال دیگری با اولویت بالاتر باقی نماند، پردازنده وارد روتین PendSV میشود. در این روتین، ثباتهای وظیفه قبلی ذخیره شده و ثباتهای وظیفه جدید بارگذاری میگردند. در نهایت، با خروج از استثنای PendSV، پردازنده به بستر Thread Mode بازگشته و اجرای وظیفه آماده جدید را آغاز میکند.
اجرای PendSV علاوه بر پایان وقفههای دارای اولویت بالاتر، به وضعیت ماسکها نیز وابسته است. درخواست تعویض، زمان شروع قطعی یا تأخیر صفر را تضمین نمیکند.
الگوی پردازش تعویقیافته (Deferred Processing) و طراحی دونیمهای
یکی از اصول طراحی سامانههای بلادرنگ، کوتاه نگه داشتن زمان اجرای روتینهای وقفه است. اگر محاسبات طولانی یا پردازش متن درون وقفه انجام شود، سایر وقفههای همسطح یا با اولویت کمتر با تأخیر مواجه میشوند. الگوی پردازش تعویقیافته روشی ساختاریافته برای پاسخ به این نیاز است.
تقسیم پردازش به نیمه بالایی (Top-Half) و نیمه پایینی (Bottom-Half)
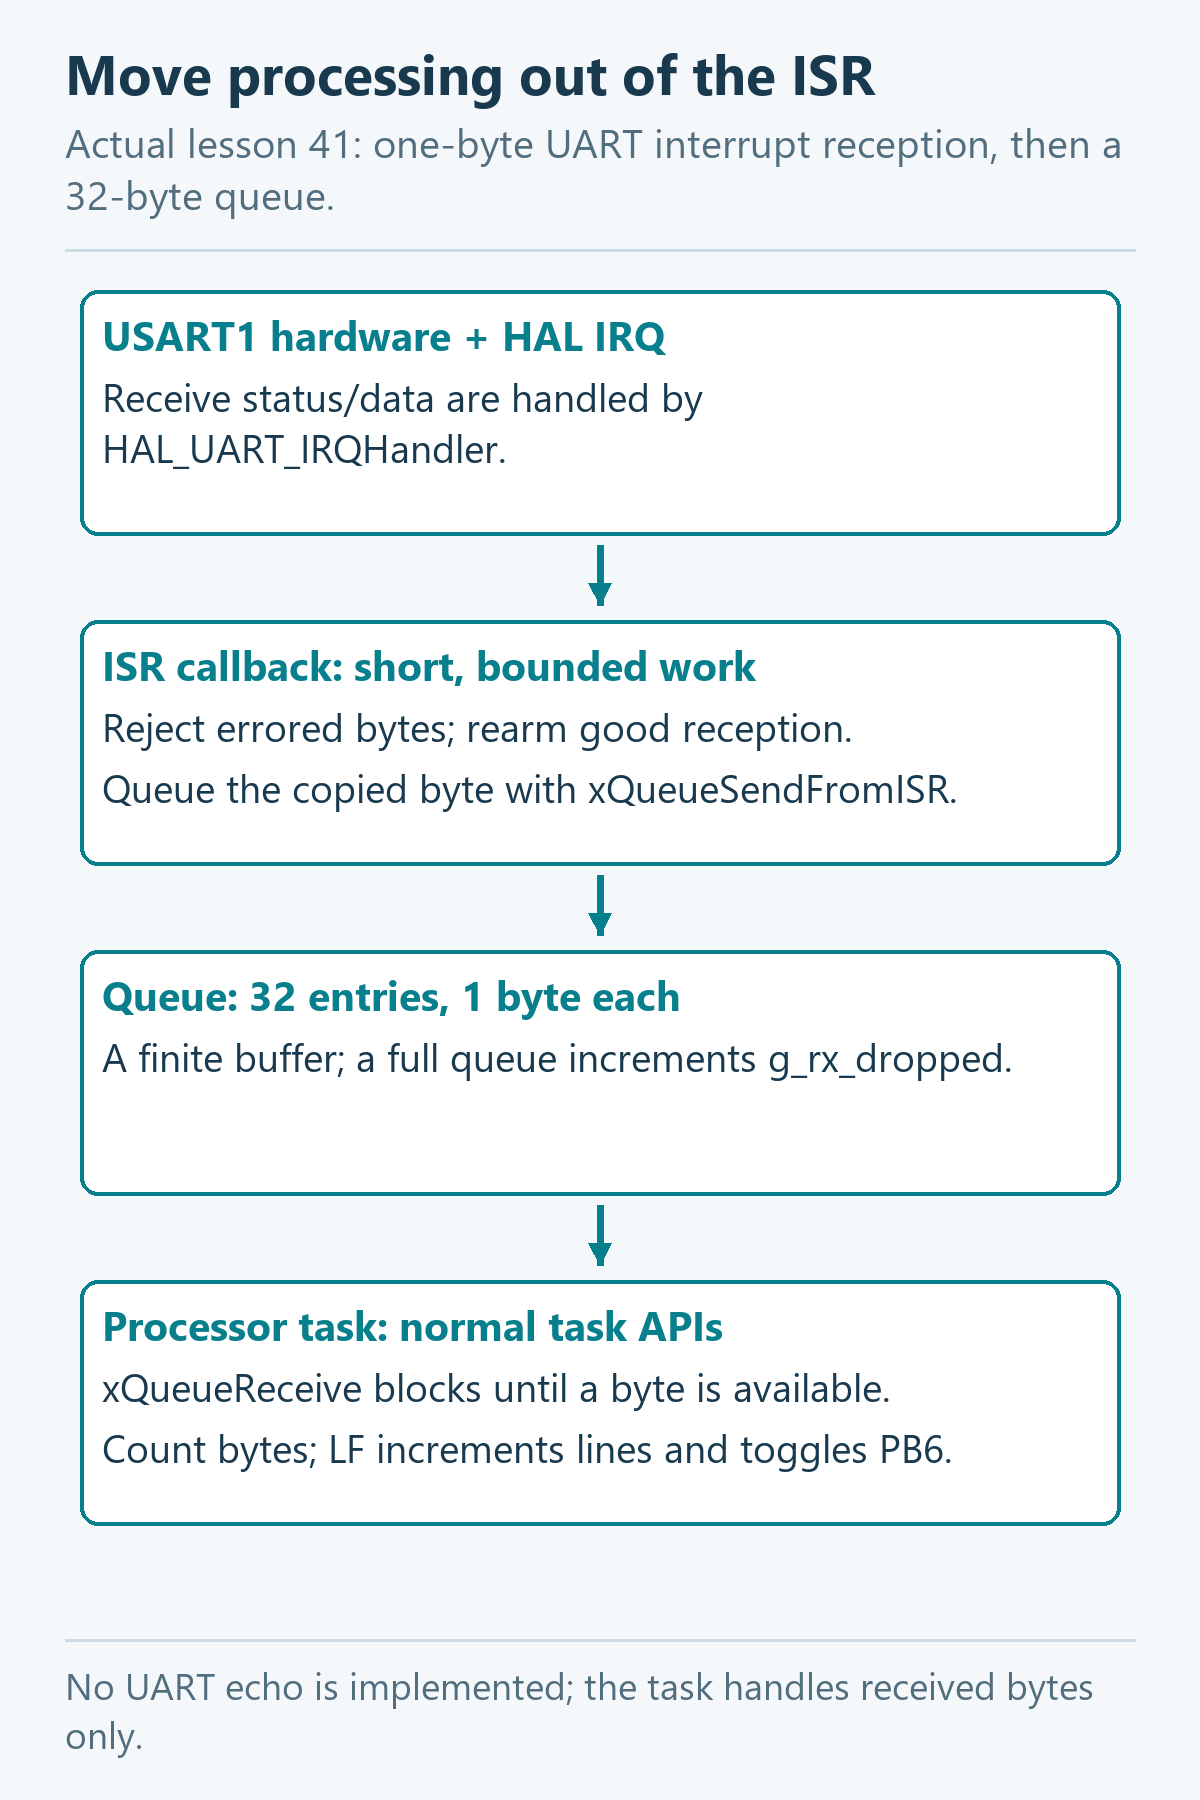
در این الگو، کار به دو بخش تفکیک میشود: بخش نیمه بالایی مستقیماً درون روتین وقفه سختافزاری اجرا میشود و تنها عملیات ضروری و محدود نظیر خواندن داده از ثبات جانبی، پاک کردن پرچم وقفه و قرار دادن داده خام درون صف را انجام میدهد. در پروژه ما، این بخش به اجرای چند دستور ساده مانند ذخیره مقدار در متغیر و فراخوانی xQueueSendFromISR محدود است. بخش نیمه پایینی درون یک وظیفه اختصاصی در سیستمعامل اجرا میشود. این وظیفه دادهها را از صف دریافت کرده و پردازشهای زمانبر مانند بررسی دستورها، محاسبات و مدیریت وضعیت را بر عهده میگیرد.
نقش صف به عنوان پل ارتباطی امن
صف در FreeRTOS نه تنها یک بافر موقت برای نگهداری دادهها فراهم میکند، بلکه سازوکار همگامسازی را نیز در خود دارد. وظیفه پردازشگر میتواند روی صف به حالت مسدود برود و بدون مصرف زمان پردازنده، منتظر رسیدن داده بماند. به محض ارسال بایت توسط روتین وقفه، وظیفه بیدار شده و پردازش را آغاز میکند. با این روش، هم به رخداد سختافزاری با سرعت پاسخ داده شده و هم پردازشهای سنگین به بستر وظایف منتقل میشوند.
محدودیتهای ظرفیت صف و کنترل سرریز
باید در نظر داشت که ظرفیت صف متناهی است. اگر حجم دادههای ورودی برای مدتی طولانی از نرخ مصرف وظیفه بیشتر شود، صف پر خواهد شد. در این حالت، تابع xQueueSendFromISR داده جدید را پس میزند تا از تخریب محتوای قبلی صف جلوگیری شود. این رخداد باید از طریق شمارندههای نرمافزاری ثبت گردد تا بتوان سلامت سامانه را ارزیابی کرد.
شکار خطاهای اولویت و پیکربندی با configASSERT
پیکربندی نادرست اولویتها در وقفههایی که با سیستمعامل در ارتباط هستند، میتواند باعث بروز خطاهای پنهان در ساختار دادههای هسته شود. سیستمعامل FreeRTOS با استفاده از ماکروی configASSERT در لایه پورت سختافزاری، ابزاری کارآمد برای شناسایی این اشتباهات در حین توسعه فراهم کرده است.
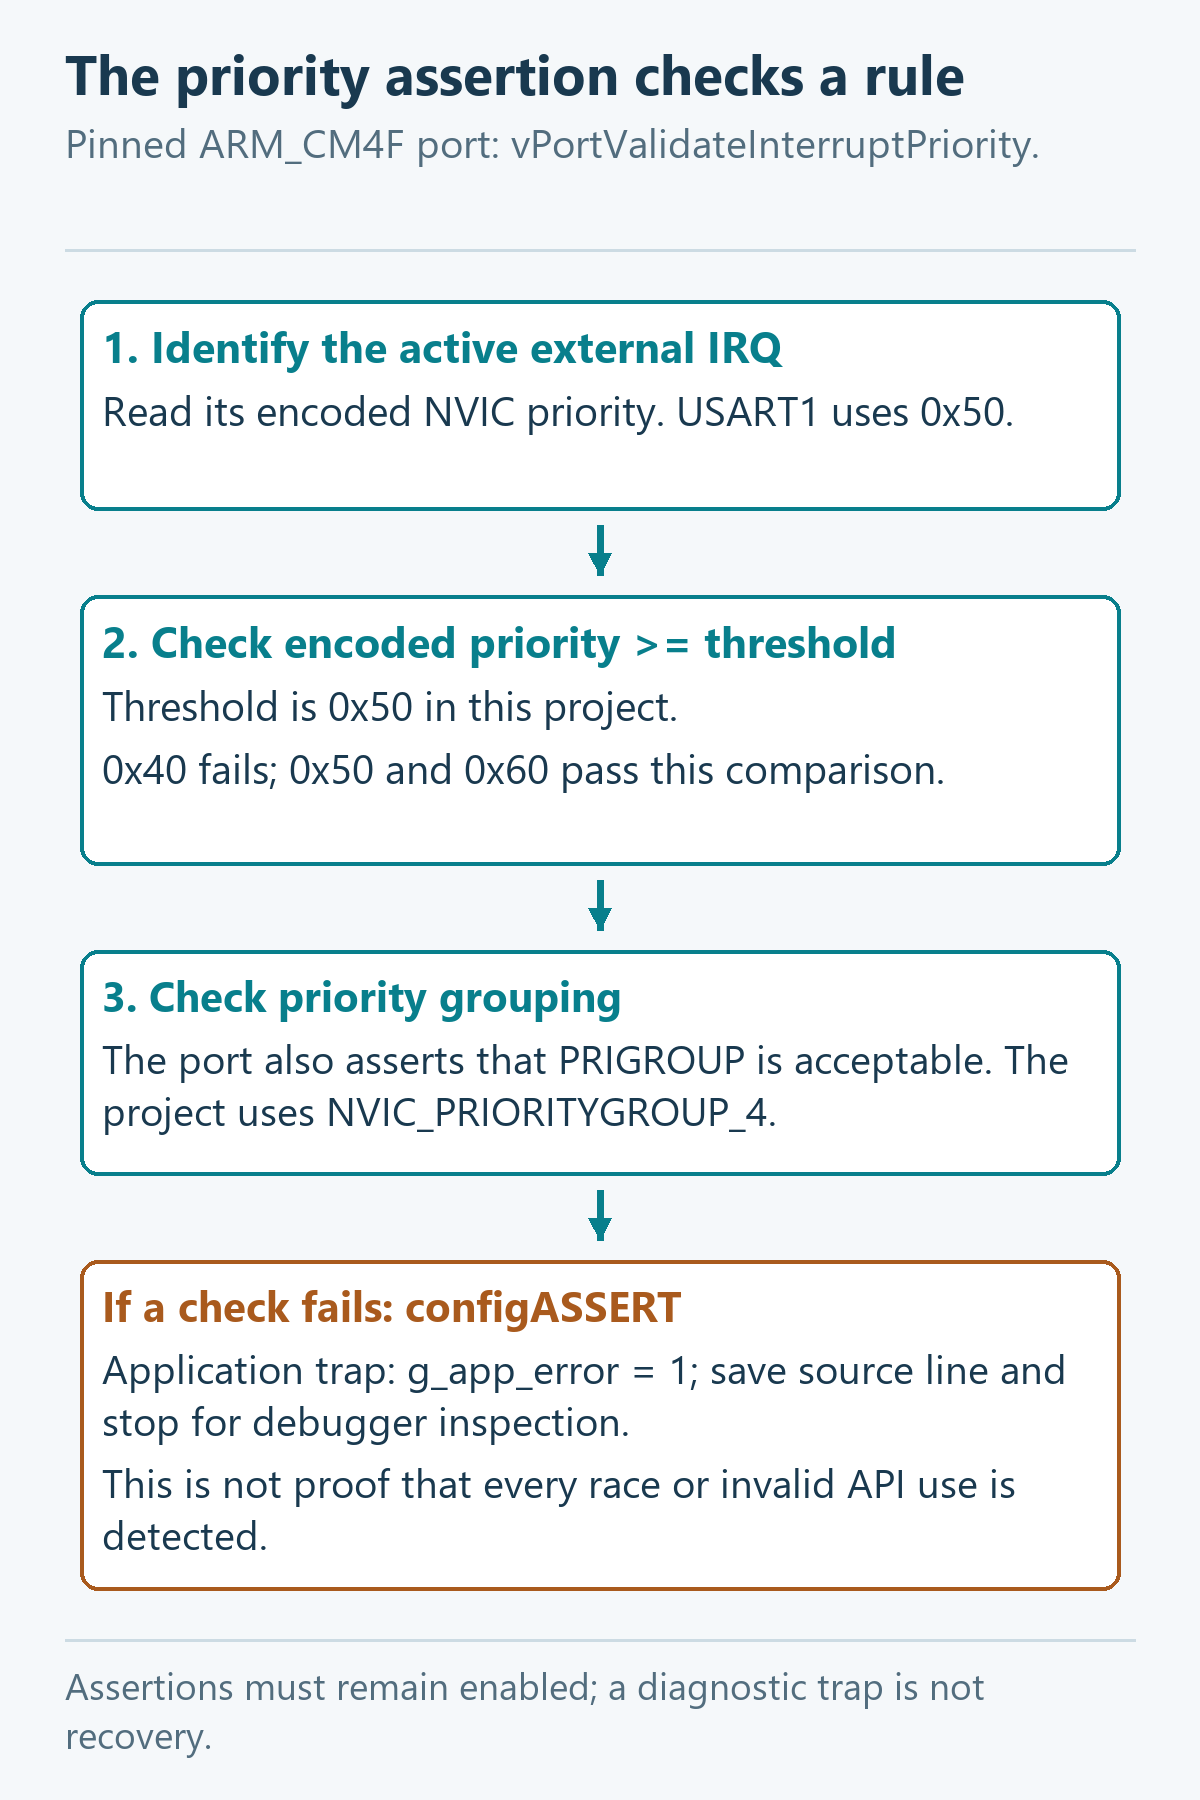
سازوکار بررسی اولویت در تابع vPortValidateInterruptPriority
در پورت ARM_CM4F هسته FreeRTOS، زمانی که تابع xQueueSendFromISR اجرا میشود و ماکروی configASSERT فعال است، تابع داخلی vPortValidateInterruptPriority فراخوانی میگردد. این تابع با خواندن رجیستر سختافزاری IPSR، شماره وقفه در حال اجرا را مشخص میکند. سپس اولویت تخصیصدادهشده به آن وقفه را از رجیسترهای NVIC بازخوانی کرده و با مقدار کدگذاریشده configMAX_SYSCALL_INTERRUPT_PRIORITY مقایسه مینماید. همچنین تنظیمات تقسیمبندی اولویتها بررسی میشود تا اطمینان حاصل گردد که هیچ بیتی به عنوان زیر اولویت پیکربندی نشده است.
پیامد نقض شرط اولویت و خطایابی در App_AssertFailed
اگر اولویت وقفهای روی مقداری کمتر از 5 (مثلاً 0 تا 4) تنظیم شده باشد، این تابع مقدار نادرست را گزارش داده و شرط configASSERT نقض میشود. در پروژه ما، ماکروی configASSERT به تابع خطایاب زیر هدایت شده است:
void App_AssertFailed(const char *file, unsigned line)
{
  taskDISABLE_INTERRUPTS();
  g_assert_file=file; g_assert_line=line; g_app_error=1;
  for (;;) { __NOP(); }
}
در این تابع، دستور taskDISABLE_INTERRUPTS در پردازنده Cortex-M4 رجیستر BASEPRI را با سقف مجاز ماسک میکند و وقفههای محدوده 5 تا 15 را متوقف مینماید؛ هرچند وقفههای دارای اولویت 0 تا 4 و استثناهایی نظیر NMI و HardFault همچنان فعال میمانند. نام فایل و شماره خط در متغیرهای سراسری ذخیره شده و پردازنده در یک حلقه متوقف میگردد تا توسعهدهنده با استفاده از دیباگر بتواند محل دقیق بروز خطا را مشاهده و اصلاح کند.
پیادهسازی و آزمایش عملی: دریافت کاراکترهای USART1 و انتقال به وظیفه با صف
برای آزمایش عملی این مفاهیم، پروژه gebrabit_lesson41_fromisr برای میکروکنترلر STM32F303CBT6 روی برد GB100ST V2.0 آماده و کامپایل شده است. این پیادهسازی بر پایه تنظیمات سختافزاری درس 13 شکل گرفته و اولویت وقفه سریال در آن به شکل دستی از مقدار پیشفرض 2 به مقدار مجاز 5 تغییر یافته است. این پروژه به صورت محلی با ابزار CMake و کامپایلر arm-none-eabi-gcc 13.2.1 در حالت Debug با پرچمهای -Wall و -Werror بدون خطا و هشدار کامپایل شده است (حجم کد Flash برابر 25824 بایت و RAM تخصیصیافته 14440 بایت). البته اجرای واقعی روی سختافزار یا اندازهگیری سیگنال انجام نشده و شواهد بر پایه کد کامپایلشده است.
پیکربندی درگاه سریال و کالبکهای وقفه
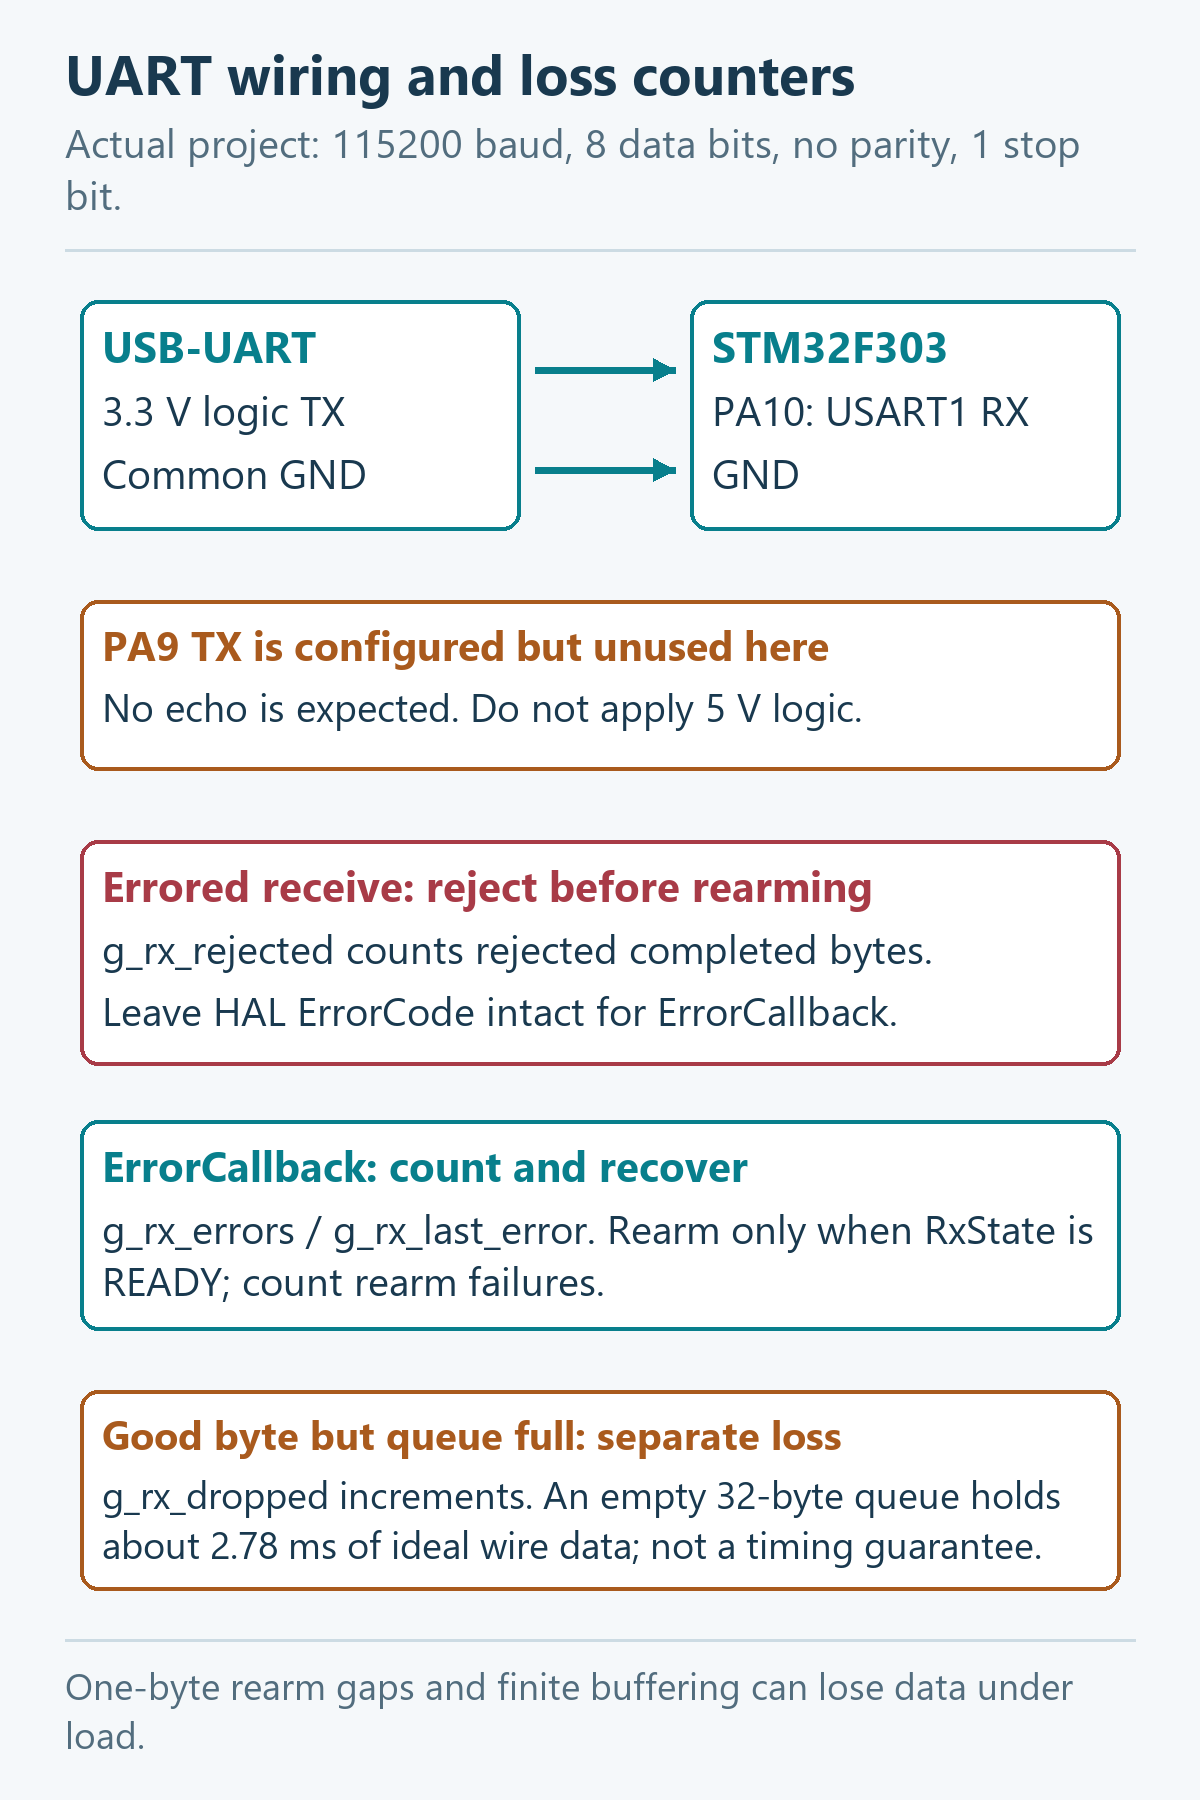
درگاه USART1 با نرخ 115200 بیت بر ثانیه، 8 بیت داده، 1 بیت توقف و بدون توازن (115200 8N1) روی پایههای PA9 (فرستنده) و PA10 (گیرنده) با منطق ولتاژ 3.3 ولت پیکربندی شده است. کدهای کالبکهای دریافت و خطا در فایل rtos_app.c به صورت زیر پیادهسازی شدهاند:
void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)
{
  if (huart->Instance!=USART1) return;
  BaseType_t higher_priority_task_woken=pdFALSE;
  uint8_t byte=rx_byte;
  g_rx_irq_bytes++;
  /* HAL dispatches RxCplt before ErrorCallback on RXNE+error. Do not clear
     ErrorCode by rearming here; reject this byte and let ErrorCallback rearm. */
  if (huart->ErrorCode!=HAL_UART_ERROR_NONE) { g_rx_rejected++; return; }
  if (HAL_UART_Receive_IT(huart,&rx_byte,1)!=HAL_OK) g_rx_rearm_failed++;
  if (xQueueSendFromISR(g_rx_queue,&byte,&higher_priority_task_woken)!=pdPASS)
    g_rx_dropped++;
  portYIELD_FROM_ISR(higher_priority_task_woken);
}
void HAL_UART_ErrorCallback(UART_HandleTypeDef *huart)
{
  if (huart->Instance!=USART1) return;
  g_rx_errors++; g_rx_last_error=huart->ErrorCode;
  /* ORE ends reception. PE/FE/NE may leave a receive already in progress. */
  if (huart->RxState==HAL_UART_STATE_READY) {
    if (HAL_UART_Receive_IT(huart,&rx_byte,1)!=HAL_OK) g_rx_rearm_failed++;
  }
}
در این کد، ErrorCode یک فیلد نرمافزاری در ساختار UART_HandleTypeDef درایور HAL است. در دریافت تکبایتی، زمانی که پرچم RXNE همزمان با یک خطای سختافزاری فعال شود، درایور HAL ابتدا کالبک HAL_UART_RxCpltCallback و سپس کالبک HAL_UART_ErrorCallback را فراخوانی میکند. اگر در کالبک دریافت فوراً تابع HAL_UART_Receive_IT صدا زده شود، فیلد ErrorCode پاک شده و خطای رخداده مخفی میماند. برای جلوگیری از این مشکل، در صورت وجود خطا، بایت دریافتی با افزایش متغیر g_rx_rejected کنار گذاشته میشود و دریافت مجدد فعال نمیگردد تا کالبک خطا بتواند نوع خطا را ثبت کرده و در صورت آماده بودن وضعیت درایور (RxState == HAL_UART_STATE_READY)، دریافت را مجدداً فعال سازد.
پیادهسازی وظیفه پردازشگر و راهاندازی سیستم
وظیفه پردازشگر کاراکترها را از صف با طول 32 بایت دریافت میکند و در صورت دریافت کاراکتر انتهای خط، شمارنده خطوط را افزایش داده و پایه دیود نوری PB6 را تغییر وضعیت میدهد:
static void Processor(void *arg)
{
  (void)arg; uint8_t byte;
  configASSERT(HAL_UART_Receive_IT(&huart1,&rx_byte,1)==HAL_OK);
  for (;;) {
    if (xQueueReceive(g_rx_queue,&byte,portMAX_DELAY)==pdPASS) {
      g_processed_bytes++; g_last_byte=byte;
      if (byte=='\n') { g_lines++; HAL_GPIO_TogglePin(USER_LED_GPIO_Port,USER_LED_Pin); }
      uint32_t delay=g_consumer_delay_ms;
      if (delay>0U) vTaskDelay(pdMS_TO_TICKS(delay));
    }
  }
}
void App_Start(void)
{
  /* Queue and task exist before reception can produce an interrupt. */
  g_rx_queue=xQueueCreate(RX_QUEUE_LENGTH,sizeof(uint8_t));
  configASSERT(g_rx_queue!=NULL);
  configASSERT(xTaskCreate(Processor,"UARTProcess",384,NULL,2,NULL)==pdPASS);
  vTaskStartScheduler(); App_AssertFailed(__FILE__,__LINE__);
}
در تابع App_Start، ابتدا صف و وظیفه پردازشگر ایجاد میشوند. سپس زمانبند آغاز به کار میکند. فعالسازی دریافت وقفه سریال در ابتدای وظیفه Processor قرار داده شده تا اطمینان حاصل شود که صف و وظیفه پیش از دریافت داده آماده هستند.
مراحل آزمایش و مشاهدات مورد انتظار
در نرخ تبادل 115200 بیت بر ثانیه، انتقال هر فریم 10 بیتی حدود 86.8 میکروثانیه به طول میانجامد. بنابراین یک صف 32 بایتی در شرایط ایدهآل و خالی بودن اولیه، دادههای ورودی پیوسته در بازه زمانی حدود 2.78 میلیثانیه را در خود جای میدهد؛ البته این مقدار صرفاً یک محاسبه اسمی است و رفتارهای زمانبندی و خطاهای ارتباطی نیز در آن مؤثرند. برای آزمودن سیستم مراحل زیر مورد انتظار است:
- پایه PA10 برد را به خروجی فرستنده TX یک مبدل سریال 3.3 ولت وصل کرده و زمینها را مشترک نمایید.
- ترمینال سریال را با سرعت 115200 و با ارسال نویسه LF در انتهای هر پیام تنظیم کنید.
- با ارسال متن، شمارنده g_rx_irq_bytes به ازای کالبکهای فراخوانیشده و g_processed_bytes به ازای بایتهای پردازششده افزایش مییابند. با دریافت کاراکتر LF، شمارنده g_lines اضافه شده و وضعیت دیود نوری متصل به PB6 معکوس میشود. پس از توقف ورودی و پایدارشدن شمارندهها، تعداد callbackهای دریافت را با مجموع بایتهای ردشده، حذفشده به علت پرشدن صف، پردازششده و باقیمانده در صف مقایسه کنید. این مقایسه بهتنهایی تعداد همهٔ بایتهای فرستادهشده از رایانه را ثابت نمیکند؛ برخی خطاهای سختافزاری ممکن است پیش از callback رخ دهند.
- برای مشاهده رفتار صف متناهی، متغیر g_consumer_delay_ms را در دیباگر روی 10 میلیثانیه تنظیم کنید. با ارسال بستههای متوالی، صف پر شده و شمارنده g_rx_dropped افزایش مییابد. بازگرداندن این متغیر به 0، گلوگاه مصنوعی را برطرف میکند، هرچند در ترافیکهای بسیار شدید همچنان ممکن است محدودیت ظرفیت خود را نشان دهد.
جدول عیبیابی سامانه
| نشانه مشکل | علت احتمالی | محل بررسی در کد | اقدام اصلاحی |
|---|---|---|---|
| توقف برنامه در App_AssertFailed | تنظیم اولویت وقفه کمتر از 5 در NVIC یا پیکربندی نادرست گروهبندی اولویتها | تابع HAL_UART_MspInit در فایل Core/Src/usart.c | اولویت وقفه USART1 را بین 5 تا 15 تنظیم کرده و از مقدار NVIC_PRIORITYGROUP_4 مطمئن شوید. |
| افزایش شمارنده g_rx_dropped | پر شدن صف 32 بایتی به دلیل کندی وظیفه مصرفکننده یا فعال بودن g_consumer_delay_ms | کالبک HAL_UART_RxCpltCallback و متغیر تأخیر وظیفه | بررسی پردازش وظیفه مصرفکننده و تنظیم مقدار g_consumer_delay_ms روی 0. |
| افزایش شمارنده g_rx_rejected | همزمانی خطای ارتباطی سختافزاری با دریافت بایت در کالبک دریافت | کالبک HAL_UART_RxCpltCallback | بررسی تطابق نرخ بادریت 115200، کیفیت سیمبندی و ولتاژ صحیح خط ارتباطی. |
| توقف دریافت سریال و افزایش g_rx_rearm_failed | عدم بازگشت درایور به وضعیت آماده یا خطای اجرای مجدد HAL_UART_Receive_IT | کالبکهای وقفه در فایل rtos_app.c | بررسی وضعیت RxState پیش از تسلیح مجدد و بازنشانی وضعیت در صورت قفل نرمافزاری. |
| تغییر نکردن وضعیت دیود نوری | ارسال نشدن کاراکتر LF (کد اسکی 10) در انتهای پیام از سوی نرمافزار ترمینال | تنظیمات خط پایانی در نرمافزار ترمینال | پیکربندی نرمافزار ترمینال جهت ارسال کاراکتر LF در پایان خطوط. |
پرسشهای خودآزمایی
1. چرا نمیتوان در روتین وقفه (ISR) از تابع معمولی xQueueSend با زمان انتظار صفر استفاده کرد؟
توابع بستر وظیفه مانند xQueueSend حتی با زمان انتظار صفر، قراردادهای اجرایی روتین وقفه را نقض میکنند. این توابع فرض میکنند که در بستر Thread Mode با پشته PSP و ساختار TCB اجرا میشوند و از مکانیزمهای بخش بحرانی ویژه وظایف استفاده میکنند که برای Handler Mode تعریف نشده است. فراخوانی آنها در وقفه رفتاری تعریفنشده ایجاد میکند و میتواند به خطای configASSERT یا تخریب دادههای زمانبند منجر شود.
2. منظور از منطق معکوس اعداد اولویت در هسته ARM Cortex-M چیست و در STM32F303 چگونه پیادهسازی شده است؟
در پردازندههای Cortex-M، مقادیر عددی کوچکتر بیانگر اولویت بالاتری هستند؛ بنابراین اولویت 0 بالاترین و 15 پایینترین سطح اولویت است. در STM32F303CBT6 تنها 4 بیت بالایی رجیسترهای اولویت NVIC در سختافزار پیادهسازی شدهاند؛ از این رو مقدار اولویت کتابخانهای 5 به شکل شیفتیافته 0x50 در رجیستر BASEPRI قرار میگیرد.
3. چرا ماکروی portYIELD_FROM_ISR تعویض وظیفه را به استثنای PendSV محول میکند؟
تعویض زمینه کاری مستلزم ذخیره و بازیابی رجیسترهای وظایف است. اگر این کار در میانه روتین وقفه انجام شود، توالی اجرای استثنای سختافزاری ناقص میماند. استثنای PendSV که با اولویت پایینی در بستر Handler Mode اجرا میشود، اجازه میدهد روتین وقفه جاری ابتدا به طور کامل پایان یابد و سپس تعویض زمینه پیش از ورود به وظیفه جدید در بستر Thread Mode انجام گیرد.
4. اگر اولویت وقفه سریال روی عدد 3 تنظیم شود و در آن xQueueSendFromISR فراخوانی گردد، چه واکنشی رخ میدهد؟
در این پروژه آستانهٔ کتابخانهای 5 و مقدار کدشدهٔ configMAX_SYSCALL_INTERRUPT_PRIORITY برابر 0x50 است. اولویت کتابخانهای 3 از نظر فوریت بالاتر است و اجازهٔ فراخوانی این API هسته را ندارد. با فعالبودن configASSERT، مسیر xQueueSendFromISR در پورت، اولویت را بررسی میکند و تخلف میتواند برنامه را به App_AssertFailed ببرد. این بررسی جای بازبینی دیگر قواعد وقفه را نمیگیرد.
5. در صورت همزمانی خطای سختافزاری درگاه سریال با دریافت بایت، کالبکهای HAL چگونه عمل میکنند؟
در دریافت تکبایتی، درایور HAL ابتدا کالبک HAL_UART_RxCpltCallback و سپس HAL_UART_ErrorCallback را فراخوانی میکند. برای جلوگیری از پاک شدن فیلد ErrorCode در ساختار UART_HandleTypeDef، کالبک دریافت بایت را رد کرده و شمارنده g_rx_rejected را افزایش میدهد و دریافت مجدد را فعال نمیکند. سپس کالبک خطا فیلد خطا را ثبت کرده و در صورت آماده بودن وضعیت، دریافت را به صورت امن مجدداً مسلح میسازد.
6. چرا استفاده از وقفه تکبایتی سریال برای جریانهای داده پرسرعت و مداوم پیشنهاد نمیشود؟
در نرخ تبادل 115200، هر بایت در حدود 86.8 میکروثانیه دریافت میشود. در دریافت تکبایتی، به ازای هر بایت یک وقفه مستقل رخ میدهد و میان خروج از کالبک تا تسلیح مجدد با تابع HAL_UART_Receive_IT یک شکاف زمانی وجود دارد که میتواند تحت بار بالا به خطای اورران بیانجامد. راهکار بهینه برای این موارد، استفاده از کنترلکننده DMA به همراه بافر حلقوی است.
تمرینها
تمرینهای تغییر کد، پیشنهاد آموزشیاند؛ نسخهٔ تغییریافته باید دوباره کامپایل و جداگانه روی برد بررسی شود.
1. تمرین 1 (ساده): ثبت خطاهای مختلف درگاه سریال در کالبک خطا
کالبک HAL_UART_ErrorCallback را طوری ویرایش کنید که با بررسی فیلد huart->ErrorCode، شمارندههای مجزایی برای خطای توازن (Parity)، خطای فریم (Framing) و خطای نویز (Noise) ثبت شوند.
معیار بررسی: بررسی مقادیر متناظر با ثابتهای HAL_UART_ERROR_PE، HAL_UART_ERROR_FE و HAL_UART_ERROR_NE در فیلد خطای درایور و ثبت مقادیر بدون اخلال در تسلیح مجدد دریافت.
2. تمرین 2 (متوسط): ایجاد وظیفه ناظر جهت بررسی شمارندههای سیستم
یک وظیفه جدید با اولویت 1 و اندازه پشته 128 کلمه تعریف کنید که به صورت دورهای هر 1000 میلیثانیه متغیرهای g_rx_irq_bytes، g_rx_dropped و g_lines را پایش کند.
معیار بررسی: ساخت و نتیجهٔ بازگشتی xTaskCreate را بررسی کنید. وظیفهٔ ناظر میان نمونهها با vTaskDelay مسدود شود تا پردازنده را بیهوده اشغال نکند. اندازهٔ پشته پس از کامپایل و اجرای مسیرهای لازم با حاشیهٔ مناسب بررسی شود؛ 128 کلمه تضمین کفایت برای کد دلخواه نیست.
3. تمرین 3 (پیشرفته): تحلیل نظری رفتار صف متناهی در بار ورودی متوالی
با در نظر گرفتن اینکه در بادریت 115200 ارسال هر بایت حدود 86.8 میکروثانیه زمان میبرد و صف 32 بایتی در شرایط اولیه خالی معادل حدود 2.78 میلیثانیه داده ورودی پیوسته را نگه میدارد، متغیر g_consumer_delay_ms را روی 5 میلیثانیه بگذارید و با ارسال بلوک متوالی داده، تغییرات شمارندههای g_rx_dropped، g_rx_rejected و g_rx_errors را تحلیل کنید.
معیار بررسی: ارزیابی ارتباط میان ظرفیت بافر صف و تأخیر مصرفکننده، و تحلیل تفاوت میان بستههای پسزدهشده به دلیل پر بودن صف با خطاهای دریافتی لایه سختافزار.
منابع و مبنای بررسی
مبنای رفتار APIها، کد نسخهٔ ثابت FreeRTOS 11.2.0 و پروژهٔ قابل دریافت همین مقاله است. منابع پیشنهادیِ خواندهنشده، شاهد ادعاهای این مقاله محسوب نشدهاند.
- FreeRTOS V11.2.0 queue copy, blocking and ISR contracts
- Binary/counting semaphore and mutex contracts
- Cortex-M4F syscall priority assertion
- Native task priorities and state
- ST HAL UART source matching CubeF3 V1.11.6
مطالعهٔ تکمیلی: Mastering the FreeRTOS Real Time Kernel، ویرایش V1.1.0. رفتار APIهای پروژه با کد واقعی نسخهٔ 11.2.0 تطبیق داده شده است؛ مثالهای این ویرایش کتاب بر پایهٔ هستهٔ 10.6.2 هستند.
دانلود پروژه و فایلهای همراه
دانلود بستهٔ کامل پروژه، خروجی ساخت، اسکریپتها و 6 تصویر آموزشی · راهنمای اجرا · پوشهٔ همین نسخه در گیتهاب
حجم بسته: 2,235,737 بایت. شناسهٔ SHA256: 1f5f6901b9ff1ee8678e447a202f678c831216017b6ac847ce22ba37ffc6b40c. گزارش ساخت و برگهٔ خالی ثبت آزمایش در بسته قرار دارد.